微信登录
 QQ登录


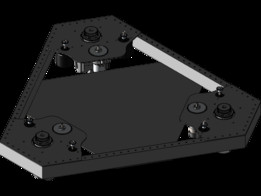
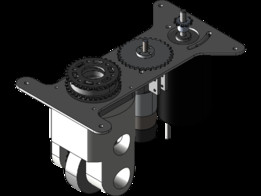
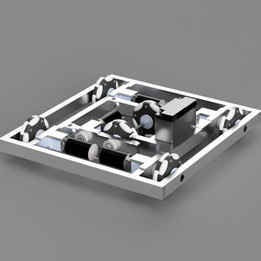
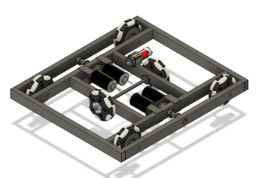
卡达顿竞赛参赛立式机械作业装置结构


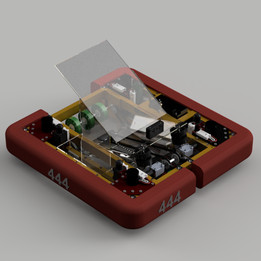
这套机械结构的设计核心围绕竞赛场景下的快速作业需求展开,底座采用等边切角的多边形轮廓,边缘做了全包覆的防撞包边设计,能够在场地对抗、快速移动过程中有效缓冲碰撞冲击,避免内部核心元器件受震动损坏。底座台面上预留了多组标准化安装孔位,可根据不同任务需求快速更换执行末端组件,孔位排布遵循通用安装间距规范,兼容常规的紧固件规格,不需要额外做转接件加工就能完成功能模块的加装。
立式升降导轨组件采用双轨平行排布结构,导轨安装面做了铣平加工处理,保证升降滑台运行的直线度误差控制在极小范围内,滑台的驱动安装位预留了同步带、丝杆两种传动方案的安装空间,设计阶段就考虑到不同负载、不同升降速度需求下的传动选型适配,不需要重新加工主体结构就能完成传动方案切换。倾斜布置的筒状执行组件通过可调角度的铰接座与底座主体连接,铰接座处设置了多档位定位孔,可根据作业目标的高度、位置调整俯仰角度,调整到位后通过穿销完成锁止,锁止结构能承受作业过程中的反冲击力,不会出现角度偏移问题。
底座内部的走线槽采用分层排布设计,动力线路与信号线路分槽布置,避免大电流动力线对控制信号产生电磁干扰,线槽转角处做了圆角过渡处理,防止穿线过程中划伤线缆绝缘层。电气元件的安装位预留了足够的散热空间,主控板、驱动模块的安装面都贴有绝缘缓冲垫,既可以隔绝运行震动,也能避免元件与金属底座直接接触造成短路风险。
从安装边界来看,整套装置的外轮廓尺寸适配常规竞赛场地的通行通道宽度,底座最低处的离地间隙满足场地越障需求,立式导轨升起后的最大高度符合场地的限高要求,不会出现超出场地规则限制的问题。各运动组件的行程范围都做了机械限位设计,限位块采用缓冲材质,在滑台运行到行程端点时能吸收冲击动能,避免硬碰撞造成结构变形。整套结构的受力点都做了加强筋设计,底座与导轨连接的位置是受力集中区域,通过加厚安装板、增加三角加强筋的方式提升结构刚性,在快速启停、负载作业时不会出现结构晃动的问题,保证执行末端的作业精度。
- 上一篇:卡达顿竞赛用三转向轮机器人底盘结构
- 下一篇:机器人竞赛用集成式舵轮转向行走模组

- 全部评论(0)

- 模板大小: 196.65 MB
- 售价:5金币
- 下载次数: 45
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人