微信登录
 QQ登录


FRC赛事链锯式轮组转向驱动机构

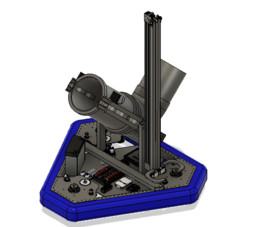
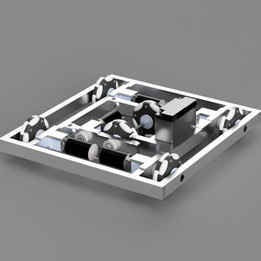
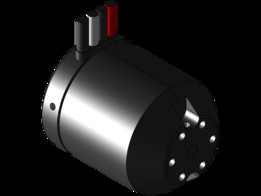
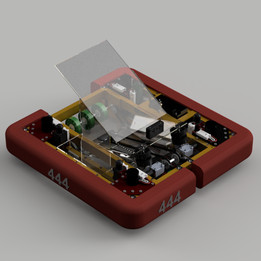
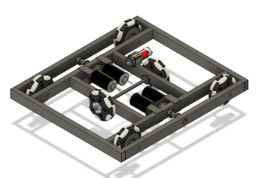
该转向驱动机构专为竞技类轮式移动机器人的轮组转向控制设计,核心适配小型竞技机器人的单轮独立转向需求,可直接集成于机器人底盘轮组安装位,承担轮组转向动力输出、传动减速、角度限位的核心功能,解决竞技场景下轮组转向响应滞后、传动间隙过大的常见问题。整套机构采用单安装板集成式布局,所有传动部件、动力元件、输出轴系均固定在同一块冲压成型的金属安装板上,安装板预留的多组固定孔位可直接匹配常规竞技机器人底盘的铝型材安装间距,无需额外设计转接支架即可完成装配,输出轴的中心高度、安装孔位的边距尺寸均经过适配调校,可兼容多数4英寸、6英寸规格的竞技机器人驱动轮,安装时仅需保证输出轴与轮组转向回转轴同轴,即可完成整套机构的固定,
大幅降低底盘改装的设计工作量。传动路径采用三级齿轮减速搭配链锯式输出结构,动力源输出的高转速低扭矩动力,依次经过三组不同模数的金属齿轮减速后,传递至末端带链轮结构的输出轴,输出轴与轮组转向支架直接刚性连接,可将动力源的转速降至轮组转向所需的合理区间,同时输出足够的转向扭矩,保证轮组在带载行驶、地面存在摩擦阻力的情况下仍能完成精准转向动作。设计阶段优先考虑了赛事场景下的维护便捷性,整套机构未采用复杂的集成式壳体结构,所有传动齿轮均外露布置在安装板正面,日常维护时无需拆解整套机构即可检查齿轮啮合状态、清理传动间隙内嵌入的场地碎屑,翻转电机的布置形式进一步压缩了机构的整体厚度,避免转向机构突出底盘下方过多,影响机器人的离地间隙,
减少场地凸起剐蹭机构的风险。机构的安装板上集成了弧形限位槽,可通过槽内的限位螺钉限制输出轴的最大转向角度,避免轮组转向超程拉扯线缆,同时整套传动链的啮合间隙经过调校,转向动作的回差控制在较小范围内,可满足机器人弧线行驶、精准对位的动作需求,不过受链锯传动结构的特性限制,大负载转向工况下链条环偶有卡滞风险,使用时需根据场地负载情况调整链条张紧度。

- 全部评论(0)

- 模板大小: 6.5 MB
- 售价:5金币
- 下载次数: 62
- 系统要求: STEP / IGES
- 软件分类: 机器人