微信登录
 QQ登录


Arduino控制柔性拟人机械臂结构设计
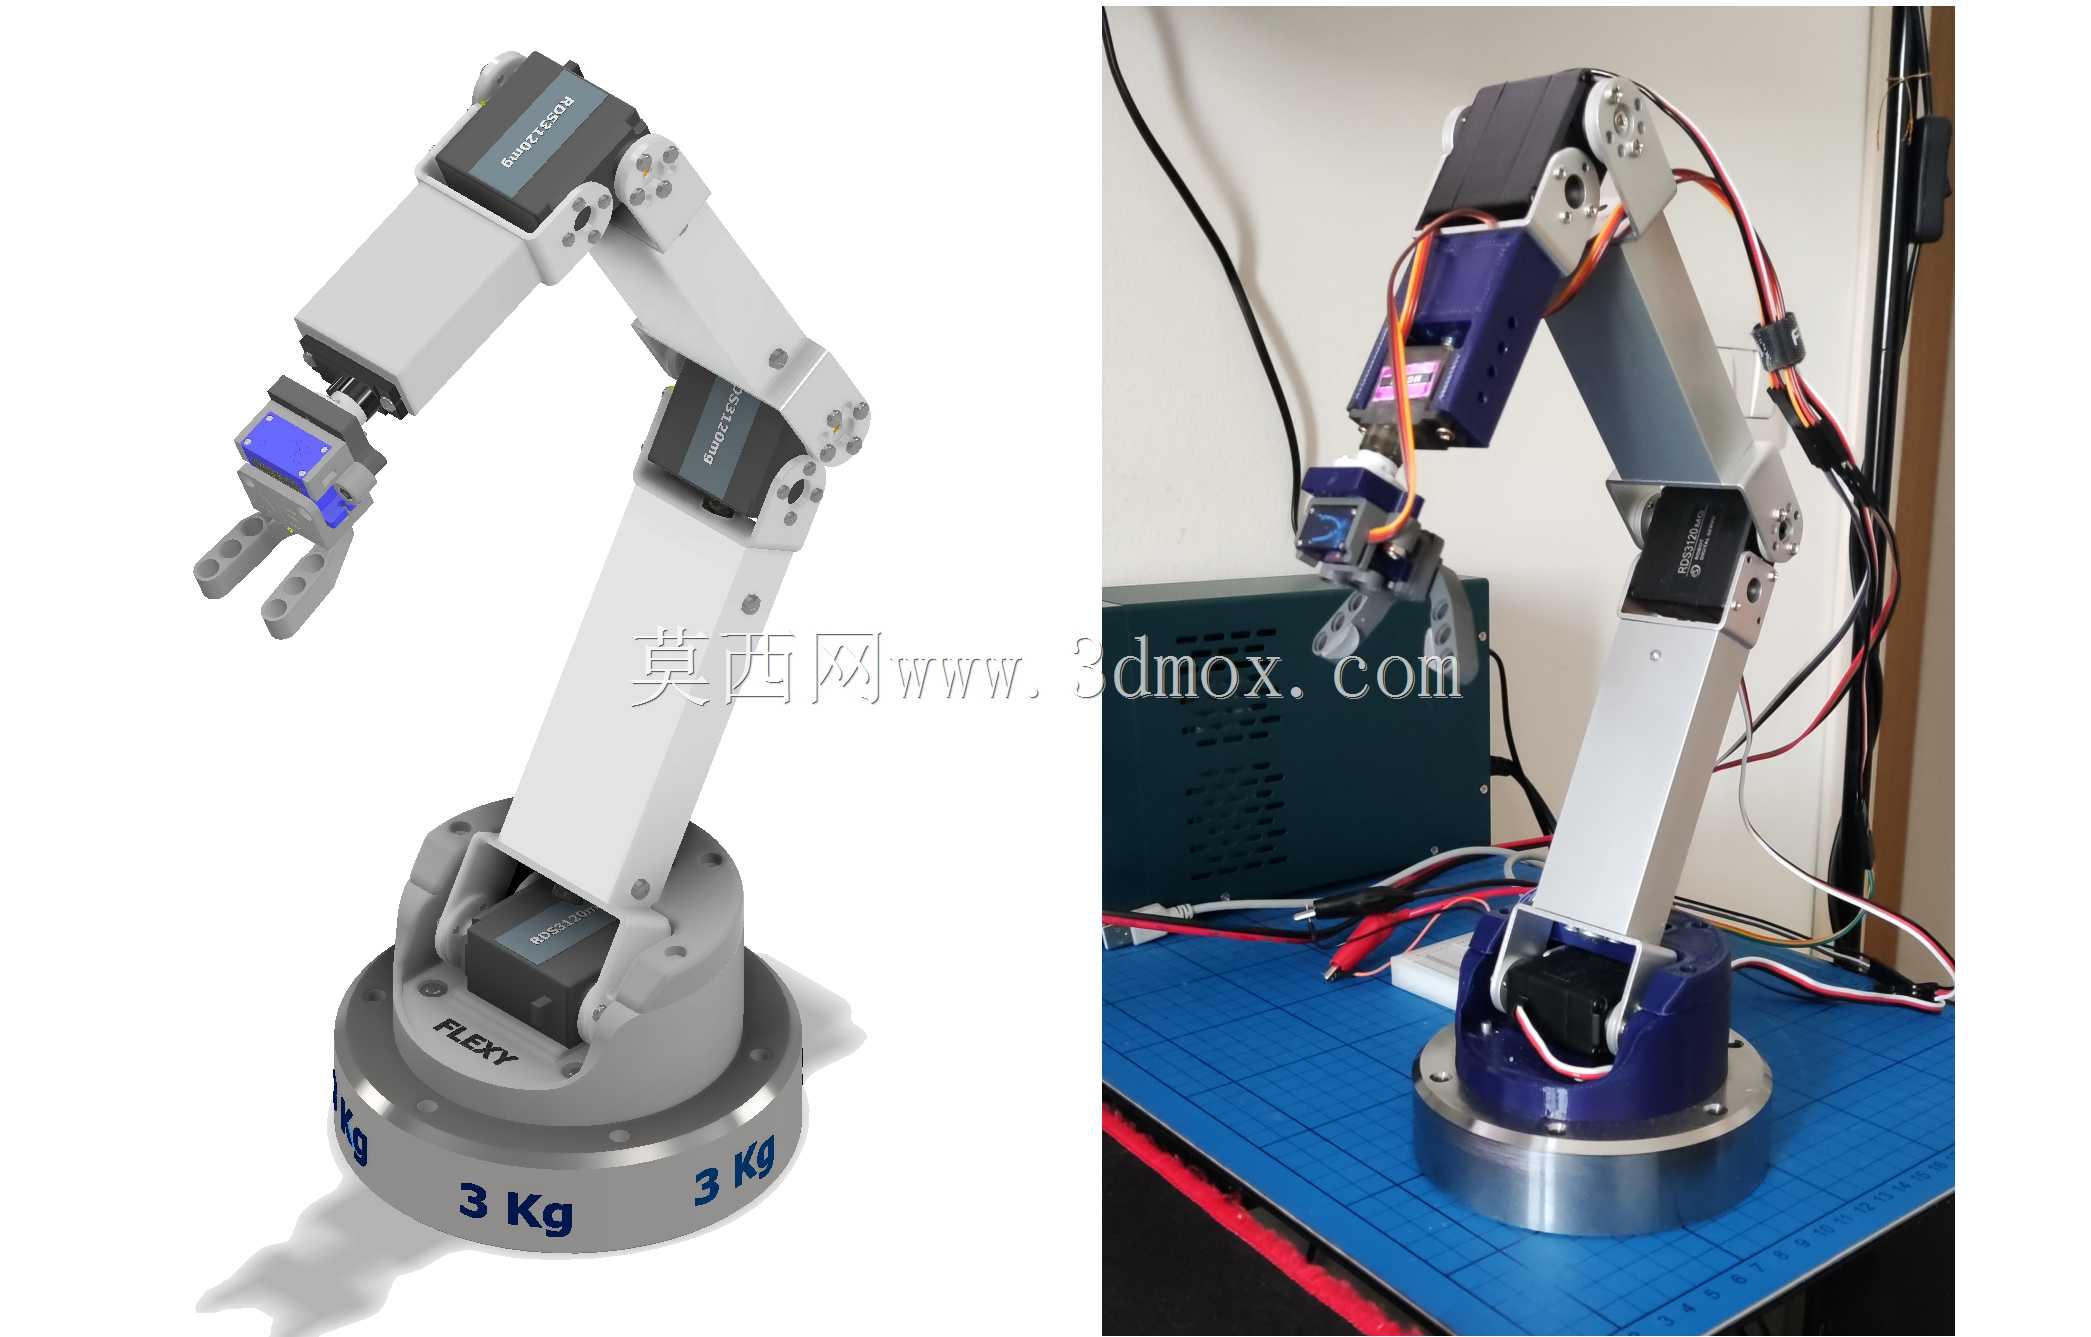
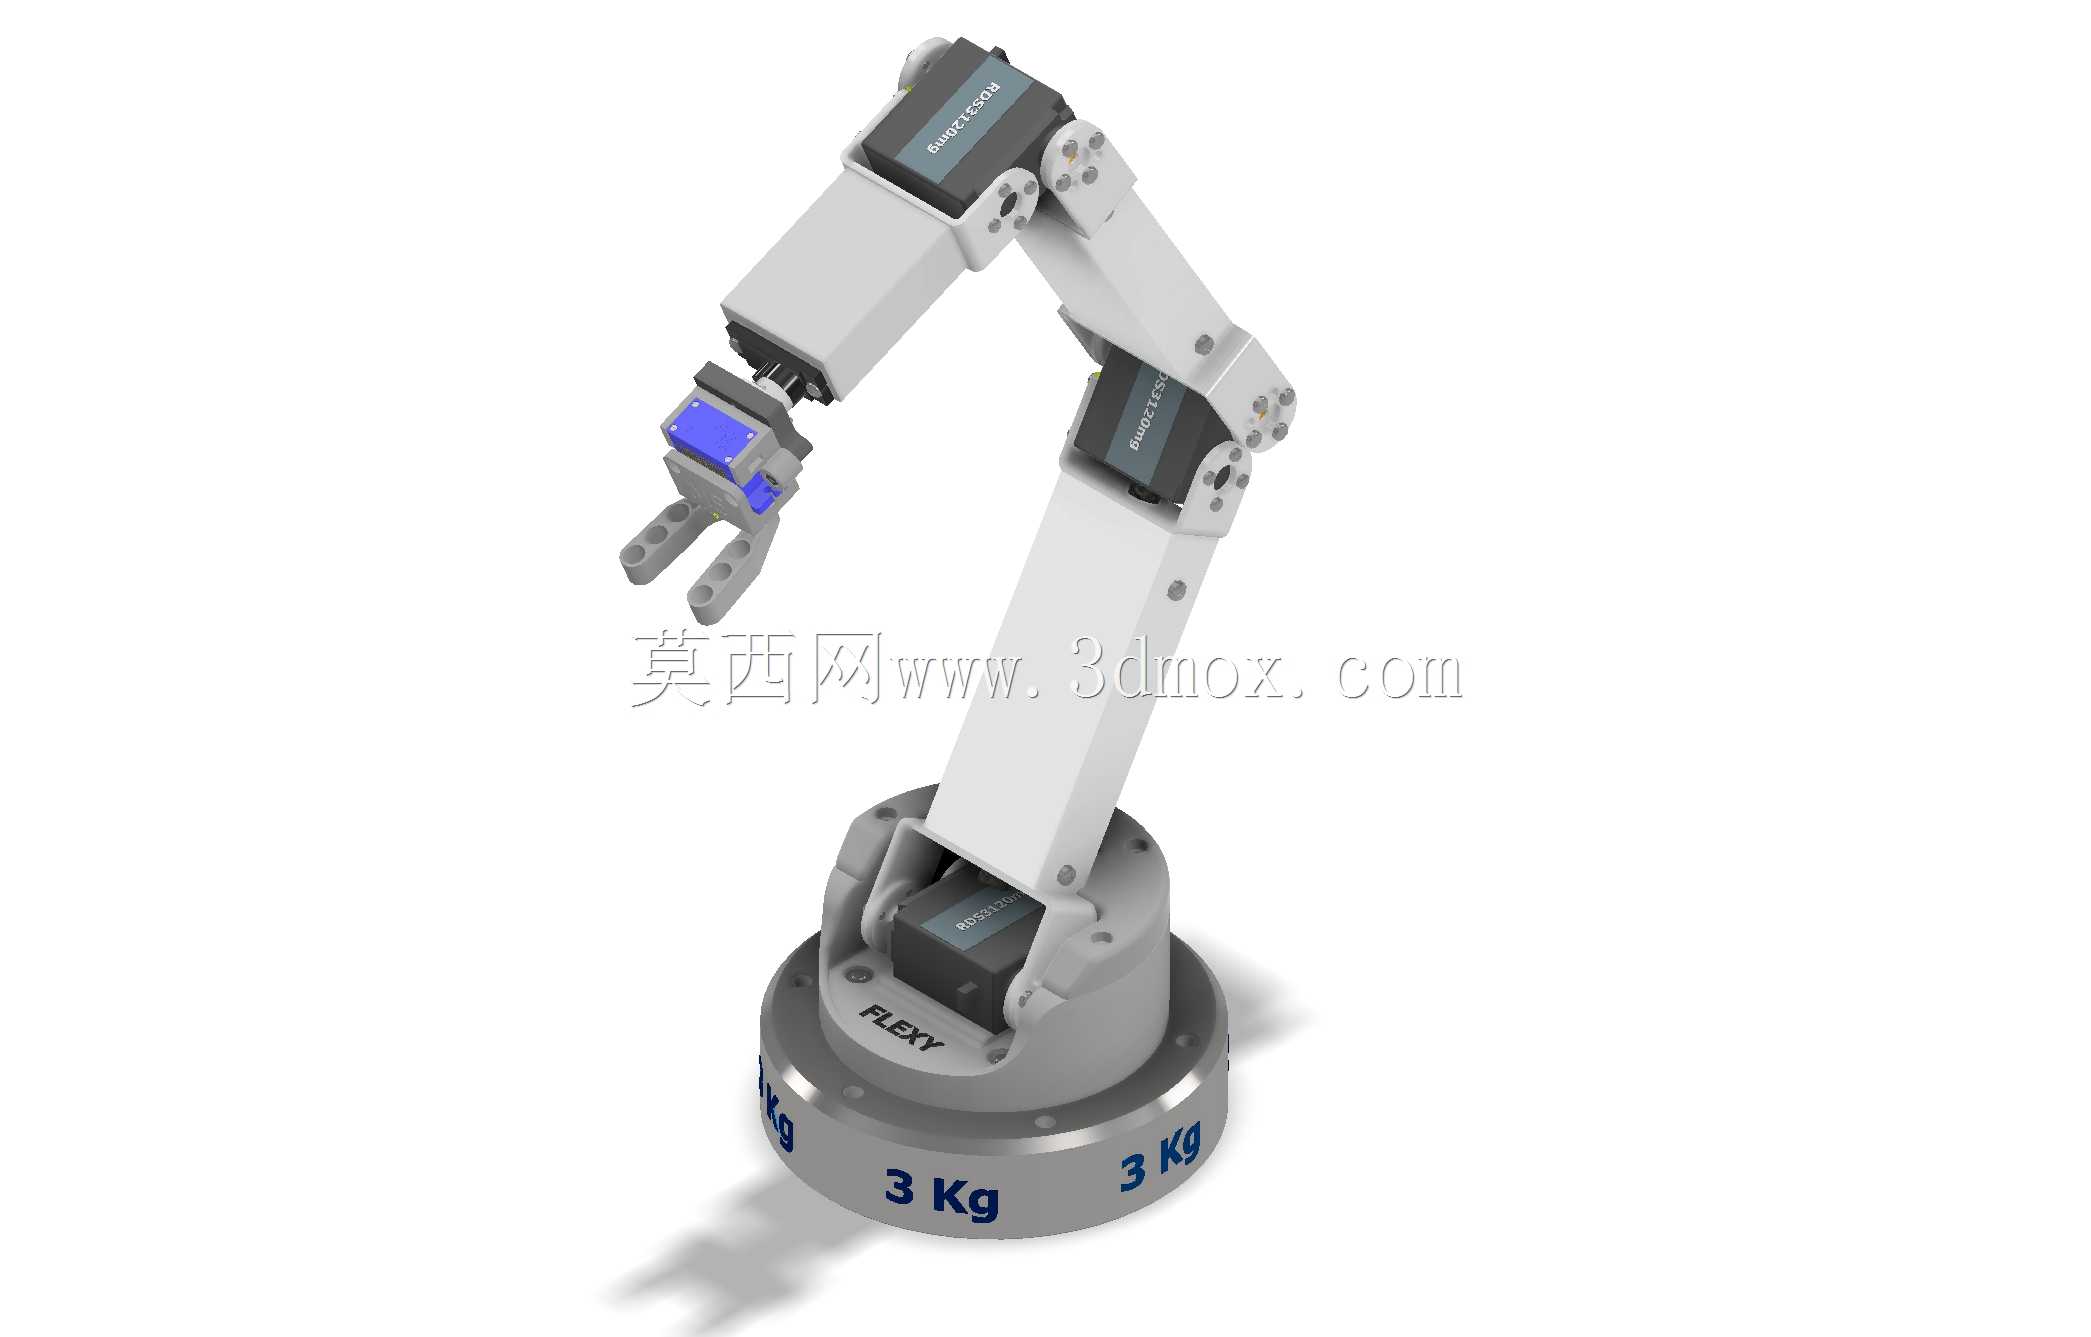
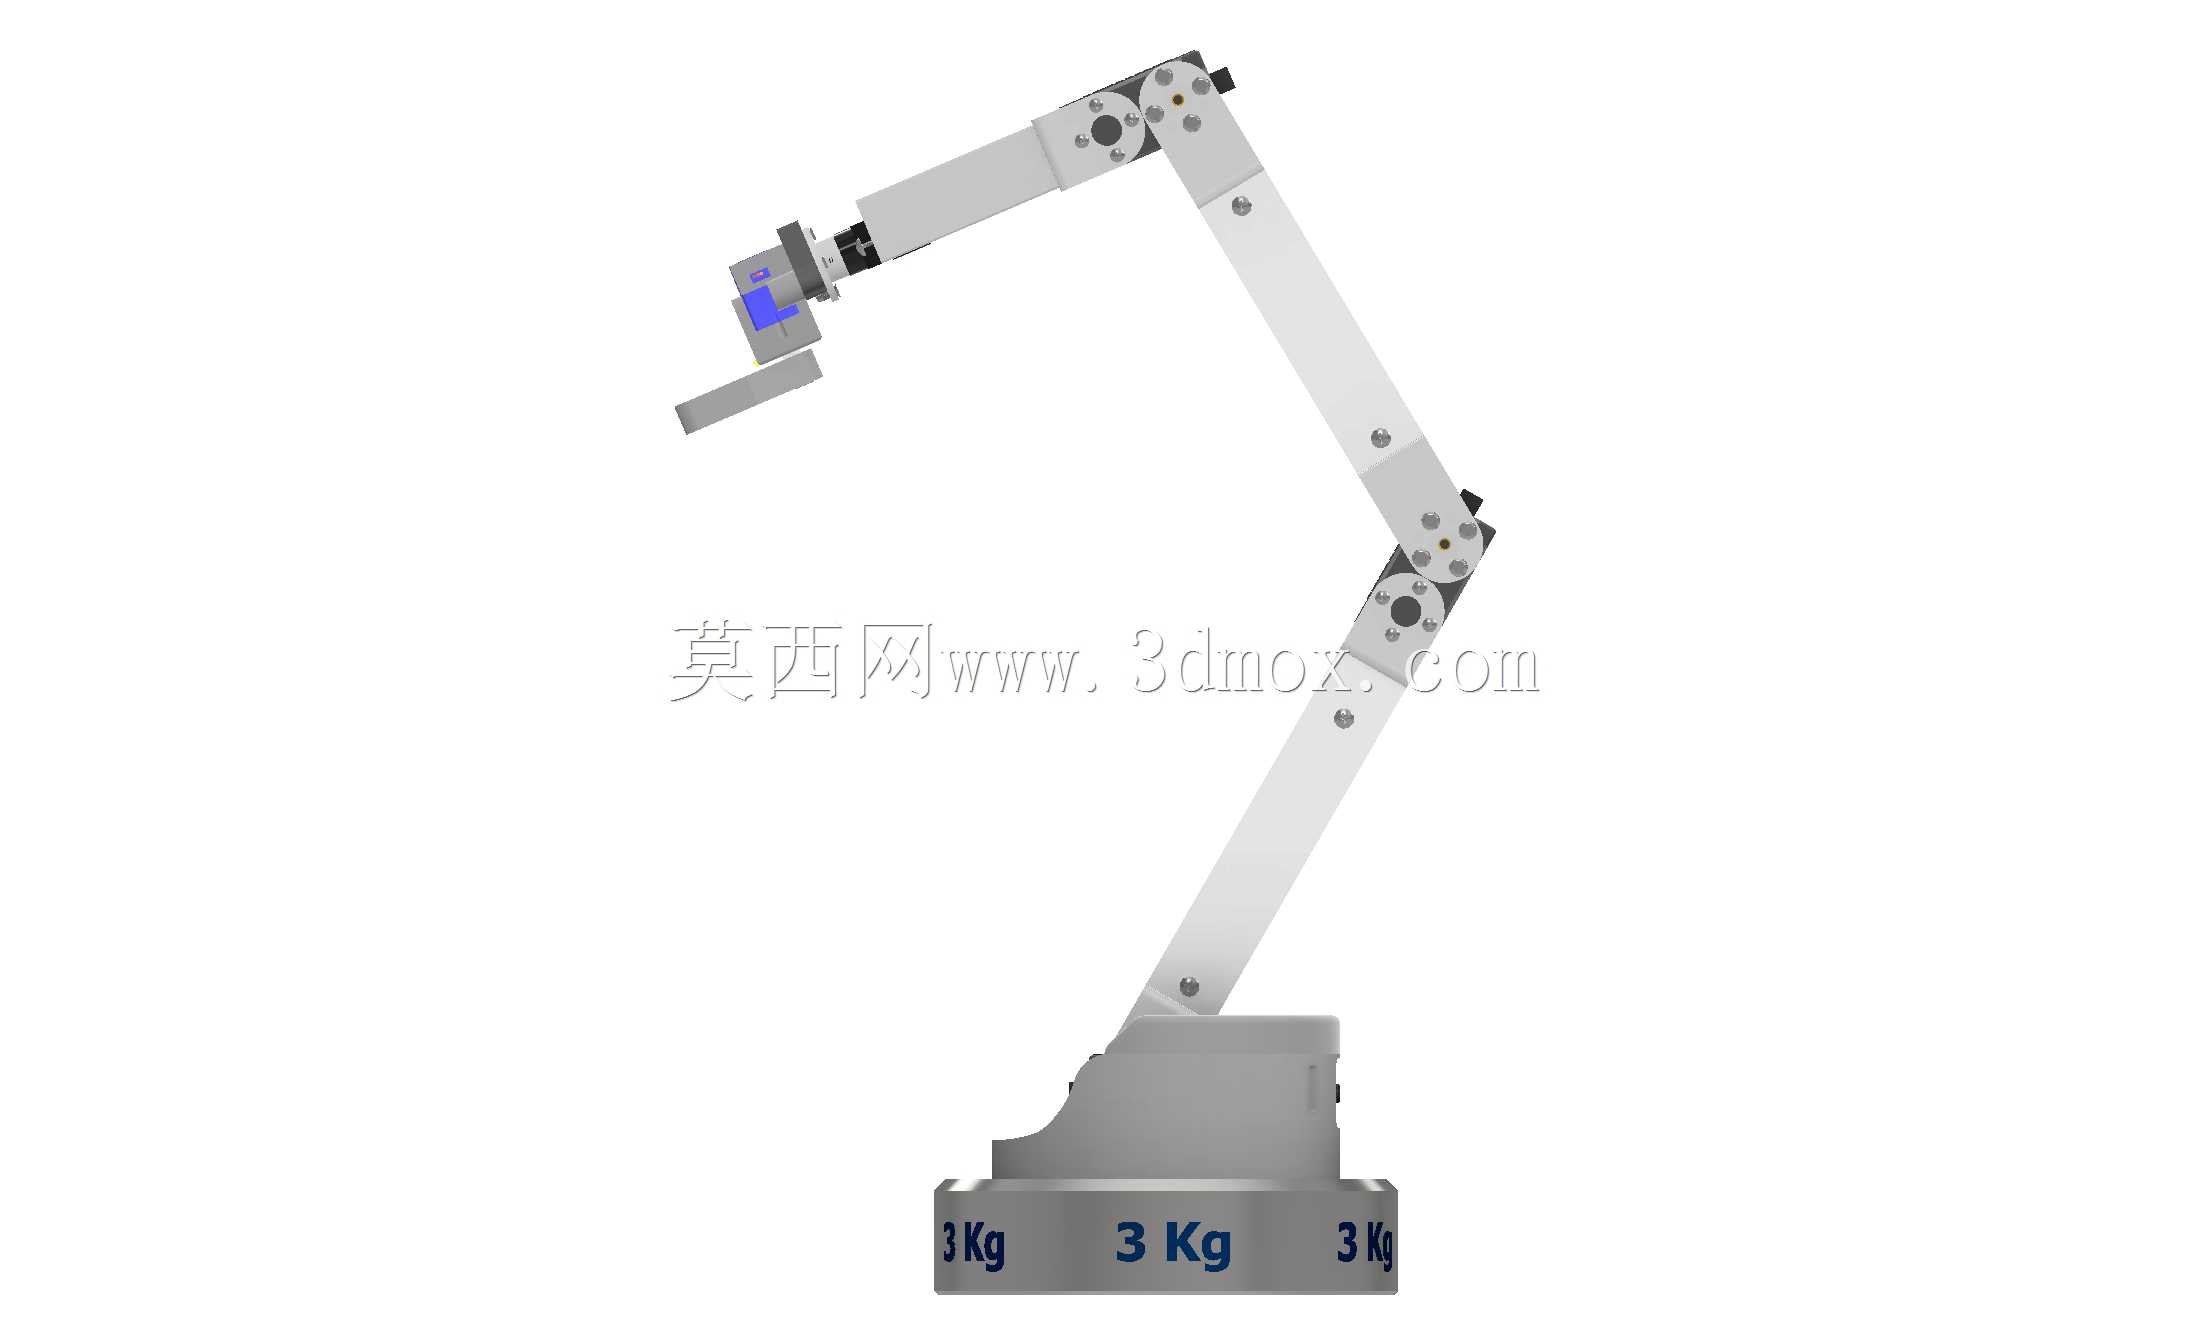
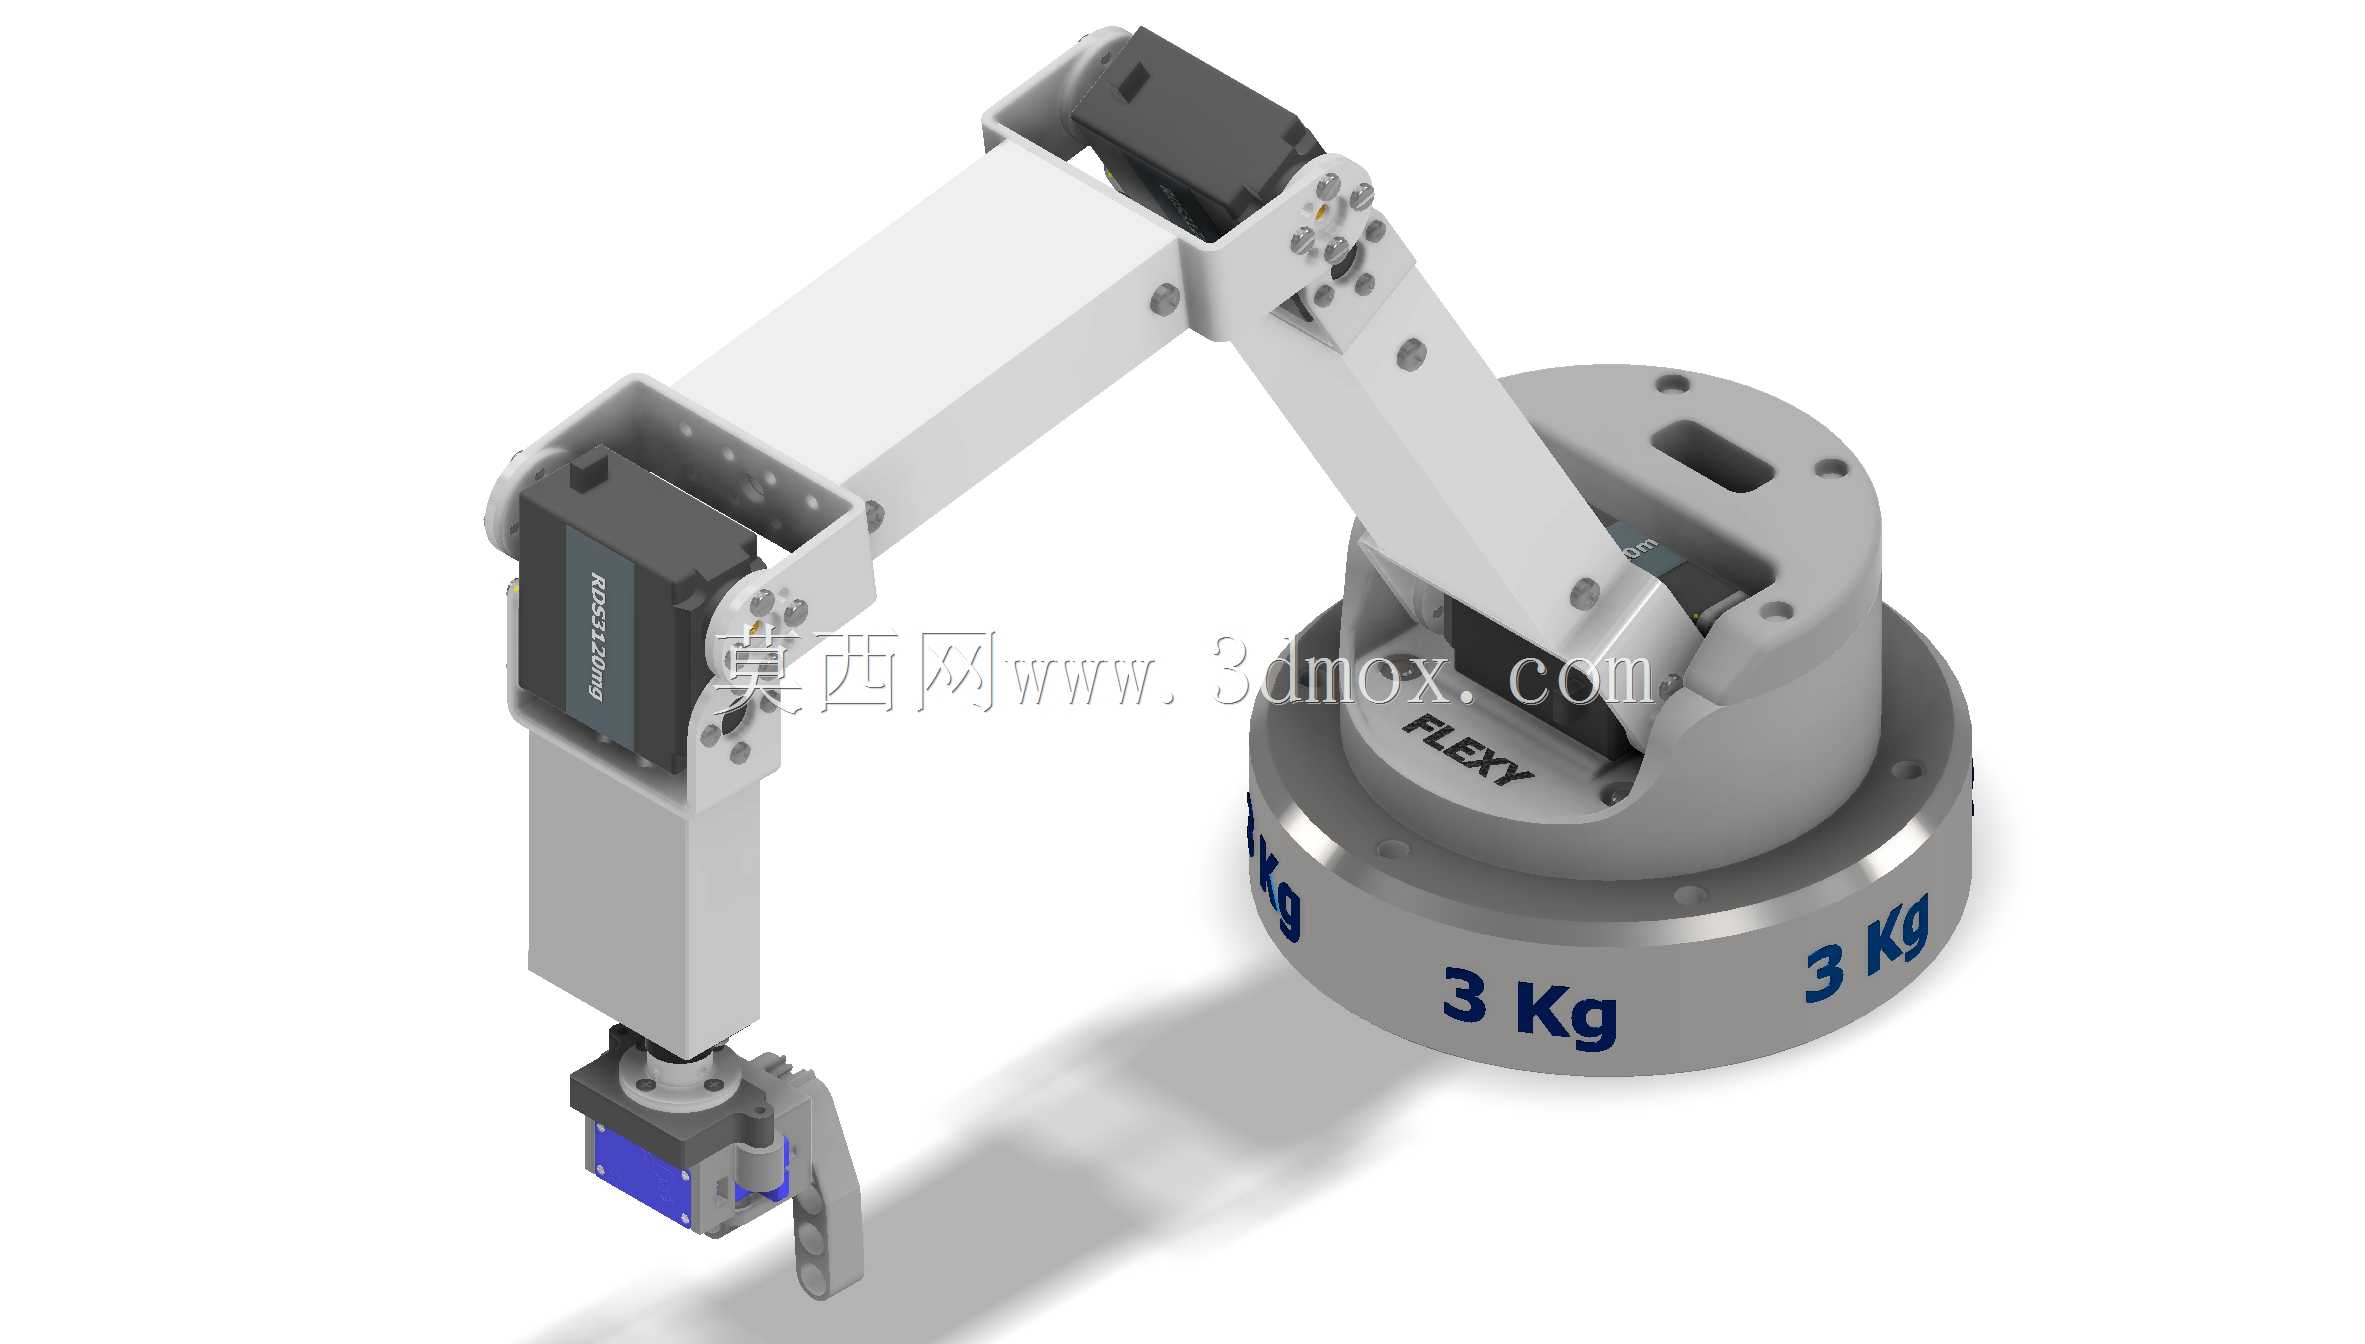
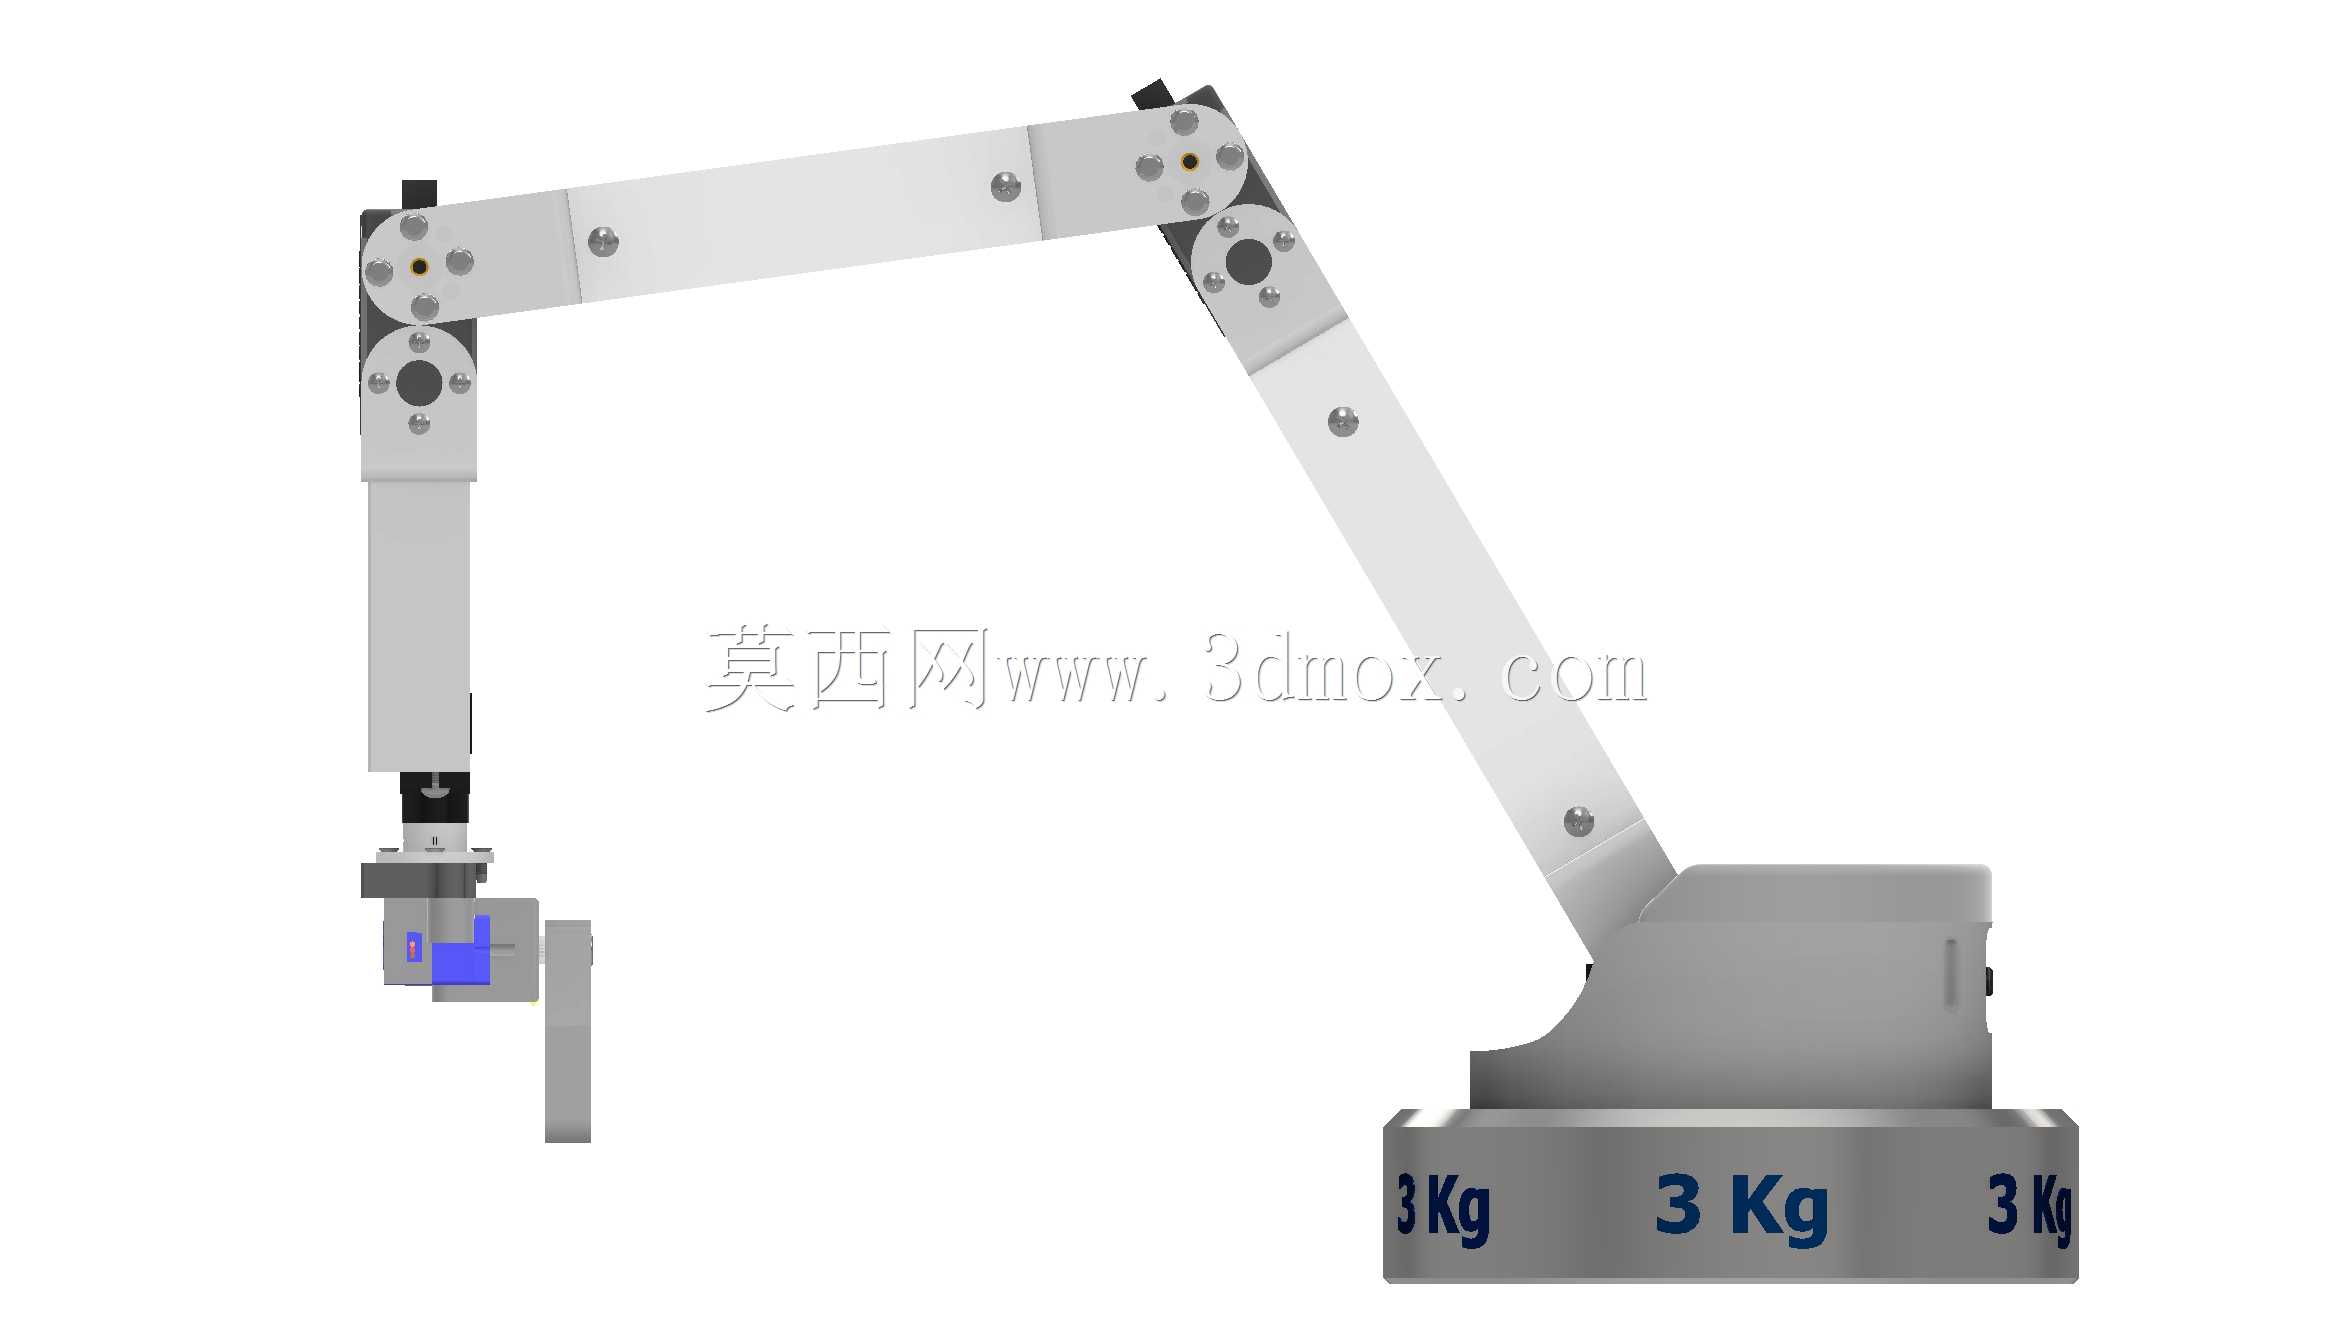
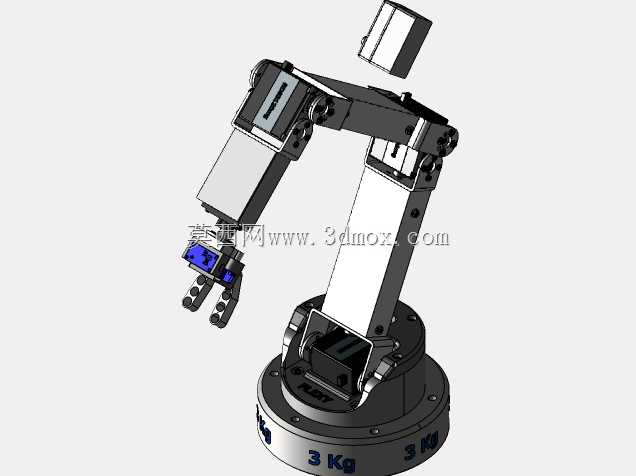
这款多自由度柔性机械臂,核心定位是面向高中阶段工业自动化入门教学的低成本实操载体,也可作为小型桌面级分拣、示教演示的轻量化执行单元,填补了入门级教学设备中高成本工业机械臂与简易玩具级舵机臂之间的空白。从结构设计逻辑来看,整机采用3个RDS3220MG舵机作为核心动力输出,分别对应底座回转、大臂俯仰、小臂俯仰三个核心自由度,末端夹爪可配套同系列舵机实现开合动作,整体自由度配置刚好覆盖工业串联机械臂的基础运动逻辑,能完整演示关节坐标型机器人的运动学正逆解过程,适合初学者理解DH参数建模、关节空间轨迹规划等基础理论。
在结构件设计上,设计团队刻意控制了零件数量与加工门槛,所有结构件均可通过桌面级FDM3D打印机完成制作,无需高精度机加工设备,降低了复刻与二次开发的成本。连杆衔接部分采用40x20x1.2mm规格的标准铝矩形管作为主受力链,这种选型一方面利用铝型材的刚性保证臂体在额定负载下的形变控制在可接受范围内,底座标注的3Kg负载为底座安装面的额定承载参考,实际末端有效作业负载控制在500g以内即可保证运动精度;另一方面标准铝型材无需定制开模,采购与裁切难度极低,适配教学场景下的快速组装需求。为了适配不同用户的扩展需求,连杆衔接处设计了可更换的内部适配器结构,用户可根据自身选用的舵机型号、传感器安装需求更换适配块,无需改动主连杆结构即可扩展视觉模块、力觉传感器等附加组件,预留的扩展空间也支持后续增加腕部旋转、末端快换等功能升级。
运动控制层面,整套系统的控制逻辑围绕拟人化运动流畅性做了针对性优化,舵机的同步运动曲线做了加减速规划,避免普通舵机臂启停时的顿挫与抖动,尽可能模拟工业机器人的平滑运动轨迹,减少连杆运动过程中的振动冲击,这一设计也能延长3D打印结构件的使用寿命,避免频繁冲击导致的层间开裂。配套的控制程序包含Arduino端的底层舵机驱动代码与Windows端的上位机交互程序,用户可通过上位机完成示教点位记录、轨迹回放、动作组编辑等操作,也可基于开源代码二次开发串口控制、视觉联动等进阶功能,代码与上位机资源开放获取,方便教学场景下的原理拆解与二次开发。
从安装边界来看,整机底座采用圆形法兰式安装结构,直径120mm,可通过螺栓固定在桌面、实训台等平面上,也可搭配移动底座实现便携演示;臂体完全伸展时总长度约320mm,作业半径覆盖280mm以内的圆柱形空间,竖直方向最高抬升高度约350mm,整体尺寸适配桌面级实训场景,不会占用过多操作台空间。布线设计上,所有舵机的走线均通过连杆内部的走线槽布置,避免运动过程中线缆与臂体、周边设备发生缠绕,外露线缆预留了足够的弯折余量,满足全行程运动的拉扯需求。夹爪部分采用平行夹指结构,开合行程约40mm,可夹持规则形状的小型工件、教学演示模块等,夹指接触面预留了防滑垫安装槽,可粘贴橡胶垫提升夹持摩擦力。
在实际教学应用中,这套机械臂可完成点位搬运、轨迹绘制、简单分拣等实训任务,学生可通过组装过程理解串联机器人的结构组成、关节传动原理,通过代码调试理解运动控制逻辑,相比成品教学设备,3D打印的自制过程也能让学生更直观地理解结构设计中公差配合、刚性优化、装配工艺等实际工程问题,避免纯理论教学的脱节问题。对于个人爱好者而言,这套结构也可作为小型桌面自动化的执行单元,搭配视觉模块完成桌面小件整理、简单工位上下料等轻量化任务,整体结构的模块化设计也方便后续迭代升级,比如更换更高扭矩的舵机提升负载、增加关节实现更多自由度等。
- 上一篇:六轴关节型工业机械臂结构设计
- 下一篇:带线性执行器的多自由度拟人机械臂结构

- 全部评论(0)

- 模板大小: 11.71 MB
- 售价:5金币
- 下载次数: 86
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人