微信登录
 QQ登录


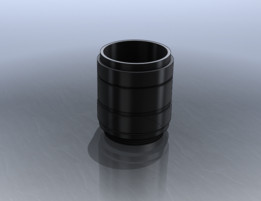
机器人夹持适配可变轮廓柔性接触构件
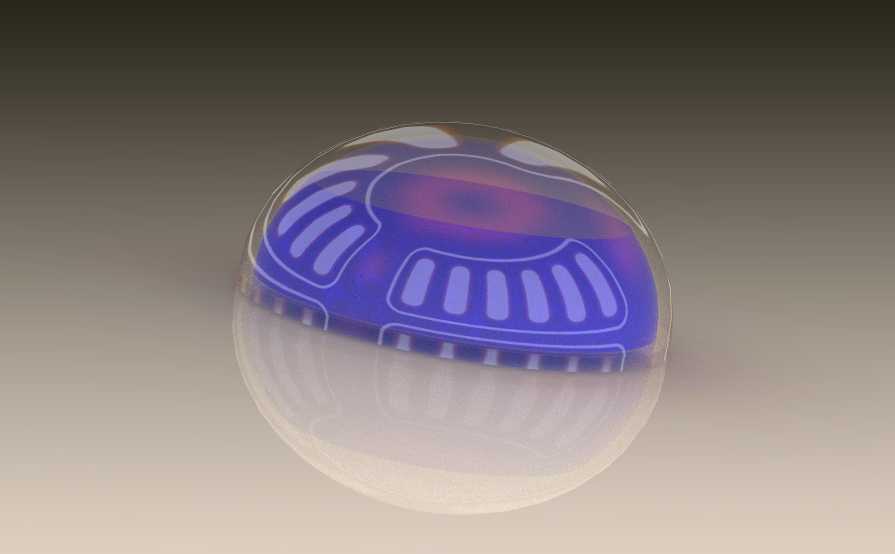
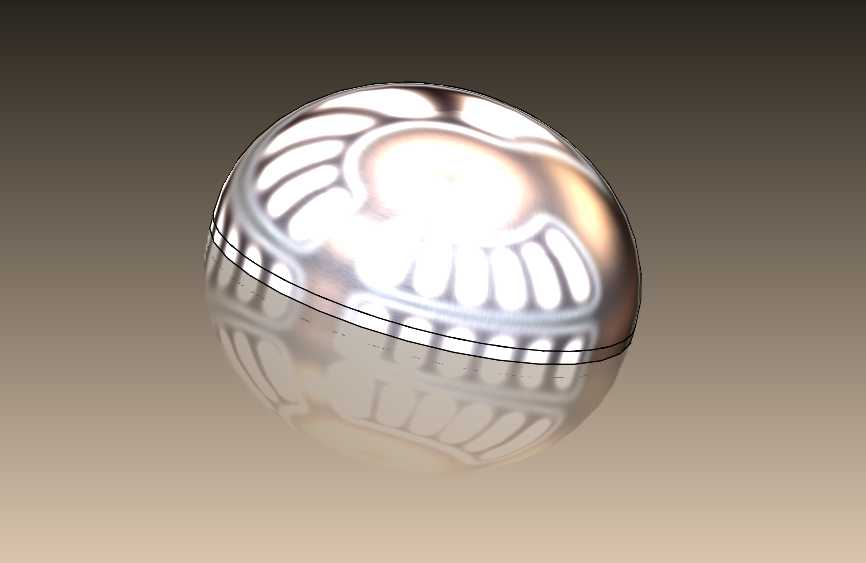
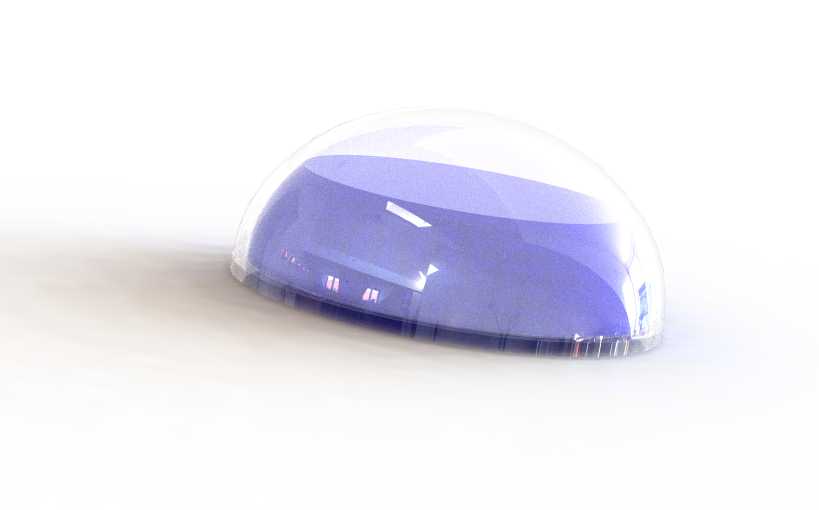
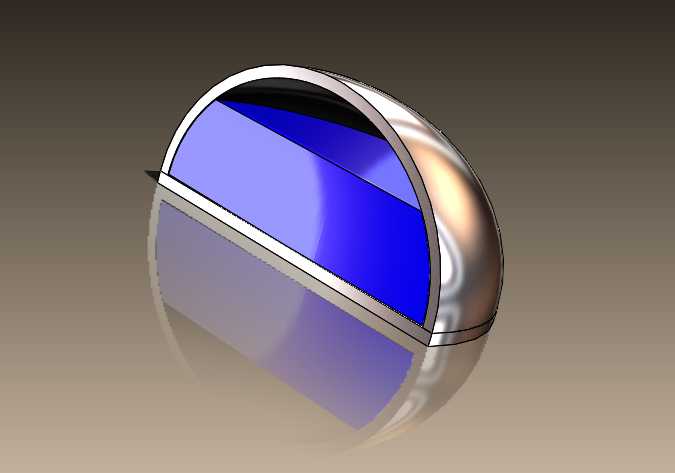
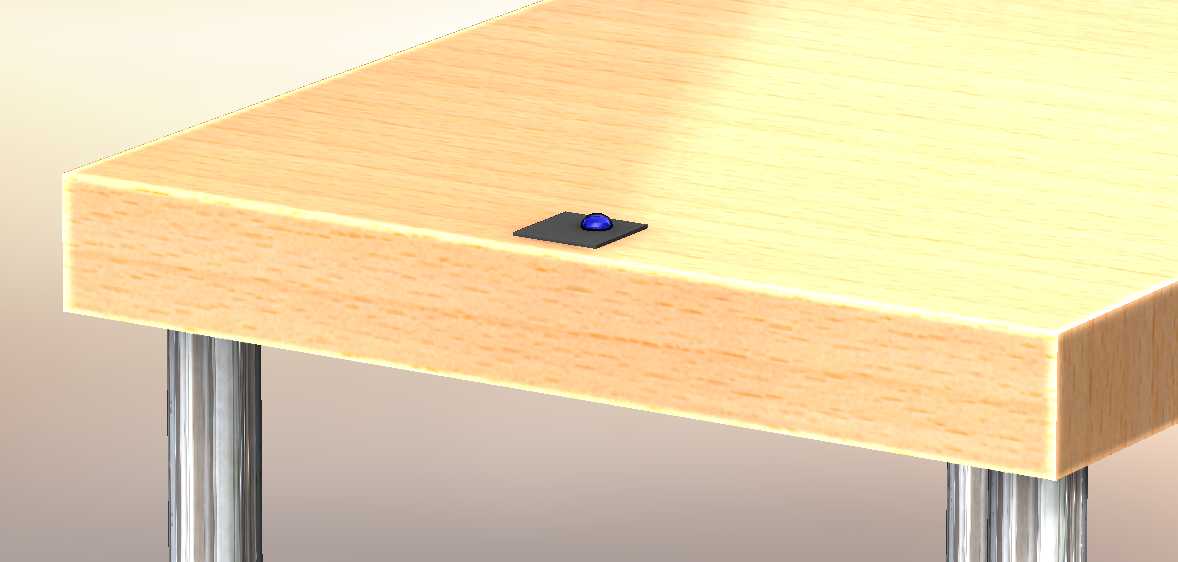
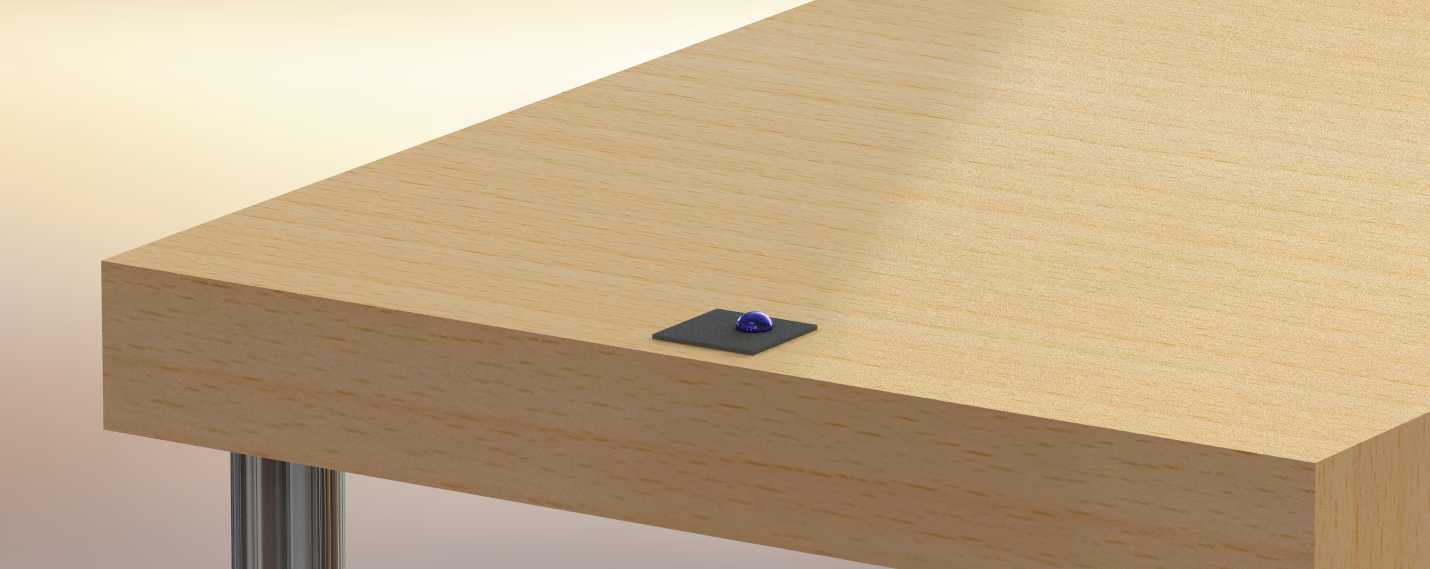
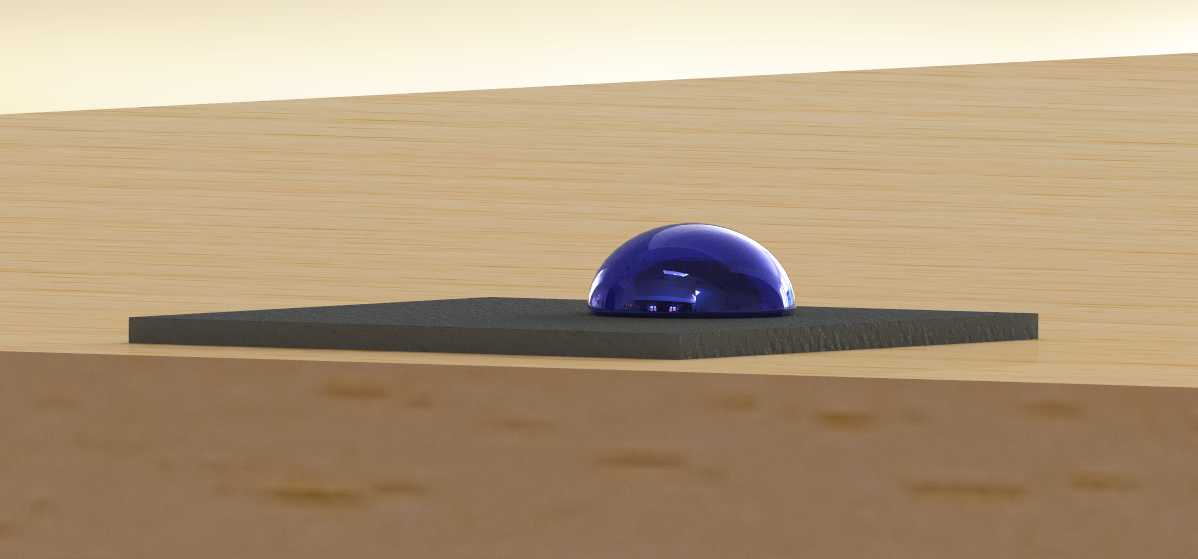
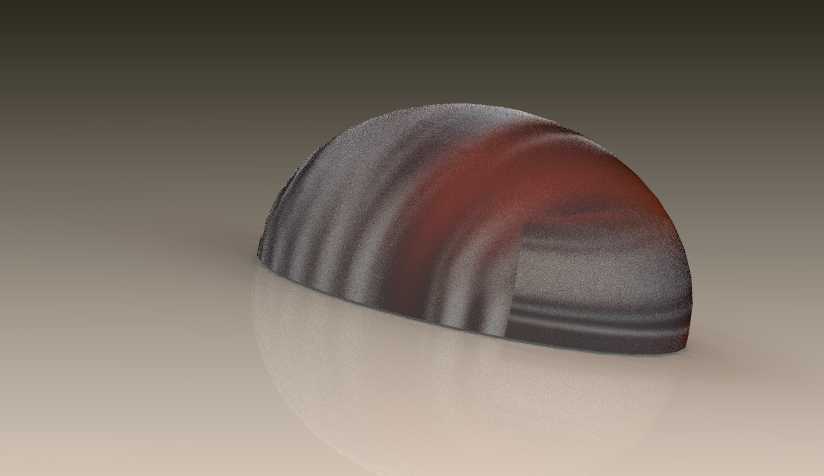
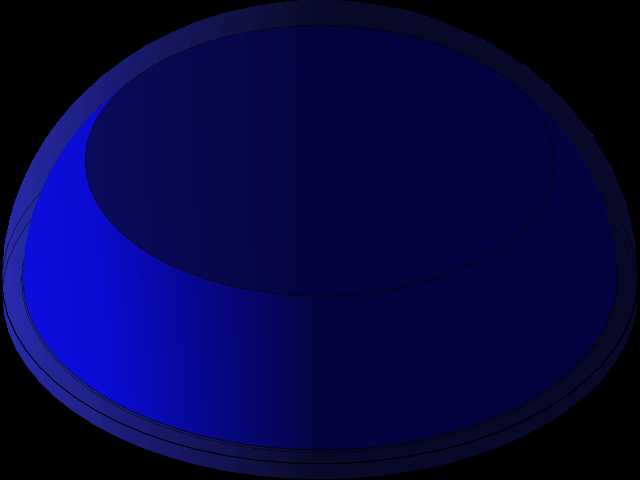
在工业自动化抓取场景中,异形易碎易损工件的夹持始终是末端执行器设计的难点,常规刚性夹爪仅能适配固定外形的规则工件,面对鸡蛋、薄壁塑料件、软质包装件这类外形存在公差、表面易划伤、受压易破损的对象,很容易出现夹取脱落、工件压损、表面留痕等问题,这套可变轮廓曲线接触构件,正是针对这类通用夹持需求做的适配设计。
设计核心围绕接触曲面的可变适配逻辑展开,整体采用类球面的基础轮廓作为接触基底,接触区域做了分段式的曲线凹槽结构,这些凹槽并非装饰性造型,而是为接触表层的形变预留的退让空间,当夹爪向工件施加夹持力时,接触曲面可以顺着工件的外轮廓产生自适应形变,不管是球面类的蛋形工件、带小平面的异形塑料件,还是带局部凸起的不规则零件,接触层都能贴合工件表面形成足够的接触面积,避免点接触带来的应力集中划伤工件表面。
结构设计上做了多层可变参数预留,首先是接触壳层的厚度参数可以根据夹持对象的材质特性调整,针对软质易损工件可以选用更薄的壳层提升形变量,针对硬质金属工件则可以加厚壳层提升接触刚性;壳层表面的孔隙度也可按需调整,需要增大接触摩擦力时可以做微孔隙磨砂表层,需要避免工件表面留痕时可以做光滑致密的低摩擦表层。构件内部预留了密度调节空间,可以通过填充不同材质的内芯调整整体重心位置,让夹持接触时的受力中心始终落在夹爪的钳口轴线上,避免夹取偏心工件时出现工件偏转脱落的问题,哪怕是人手难以稳定抓取的偏心异形件,也能通过内芯配重调整实现稳定夹持。
从安装适配边界来看,这套接触构件可以直接替换常规平行夹爪、自适应夹爪的末端接触块,不需要对原有夹爪的驱动结构做改动,构件的连接端做了通用化的安装接口,适配市面主流的气动、电动夹爪的安装孔位,整体外轮廓的最大回转直径控制在常规夹爪的开合行程范围内,不会出现夹爪开合时构件干涉的问题。针对不同的夹取工况,这套曲线接触构件还可以做倒置安装,当需要承托平面类易倾倒工件时,倒置后的曲面可以形成带自定心效果的支撑面,抵消工件放置时的平面度误差,避免工件在输送过程中出现滑移倾倒。
实际应用场景覆盖了3C电子行业的薄壁外壳抓取、食品行业的蛋品及软包装搬运、轻工行业的异形塑料件上下料等多个领域,相比定制化的仿形夹爪,这套通用可变轮廓接触构件不需要针对单一工件做专门的仿形加工,只需要调整壳层厚度、内芯配重、表面材质三个参数,就能适配不同外形、不同材质、不同重量的夹持对象,大幅降低了多品种小批量生产场景下的夹爪换型成本。在产线调试阶段,还可以通过3D打印快速制作不同参数的样件做夹持测试,验证不同曲面弧度下的夹持稳定性,不需要开模制作专用接触块,缩短了末端执行器的调试周期。
设计过程中特意规避了常规柔性夹爪的易损问题,接触曲面的形变区域做了圆弧过渡处理,没有应力集中的尖角结构,反复形变过程中不会出现材料疲劳开裂的问题;接触表层和内芯采用可拆分的连接结构,表层出现磨损时只需要更换接触壳层,不需要更换整个构件,降低了长期使用的维护成本。针对有洁净要求的生产场景,接触壳层可以选用符合食品级、无尘级要求的材质,表面无清洁死角,不会残留碎屑或污渍,满足食品、医药行业的生产卫生要求。
- 上一篇:安川GP8六轴工业机械臂三维结构设计
- 下一篇:双轮自平衡移动机器人结构设计方案

- 全部评论(0)

- 模板大小: 6.64 MB
- 售价:5金币
- 下载次数: 51
- 系统要求: SOLIDWORKS,Rendering,STL,STEP / IGES
- 软件分类: 工业机器人