微信登录
 QQ登录


环境探索用轮式移动机器人框架结构
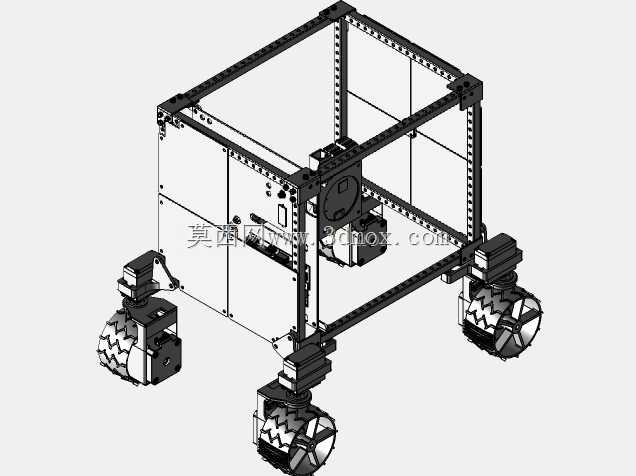
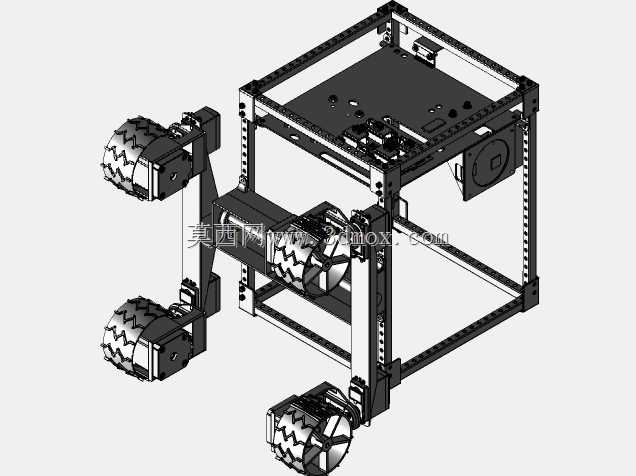
这款移动机器人的核心定位是面向未知环境探索场景的小型移动载体,整体框架采用标准工业铝型材搭建,型材间通过角码与内置螺栓完成锁紧,无需额外定制焊接结构件,装配过程中可根据搭载的传感器、电池模块尺寸灵活调整框架内部的安装空间,框架整体为立方体笼式结构,这种结构的优势在于外侧可直接挂载各类外置探测模块,内部预留的空腔能够容纳控制板、电源、通讯模块等核心元器件,同时铝型材本身的槽道可直接走布线缆,避免线缆外露在移动过程中被剐蹭拉扯。行走端采用三组麦克纳姆轮布局,每个轮组独立配备驱动舵机,轮体与驱动模块的连接支架全部采用3D打印成型,打印件的安装孔位完全匹配舵机输出轴与铝型材端的安装基准,不需要二次打孔修配,
这种全向轮布局能够让机器人在狭窄空间内完成零半径转向、横向平移等动作,适配废墟间隙、室内狭窄通道这类普通轮式结构无法通行的探索场景。在结构平衡设计上,该结构预留了两种平衡方案的安装接口,一种是搭载差速器组件实现动态自平衡,可应对存在一定坡度的非平整路面,另一种是直接将行走轮组刚性固定在框架底部,降低整体结构复杂度与装配难度,适合在平整的室内测试环境下使用,两种方案的安装孔位在框架设计阶段就已经预留,不需要对主框架做额外切割修改,可根据实际使用场景快速切换配置。从安装边界来看,框架的型材端面全部预留了端盖安装槽,顶部平面可直接搭载激光雷达、视觉摄像头这类环境感知传感器,侧方型材槽内可固定超声波测距模块、碰撞检测开关,
底部预留了电池组的安装托板位置,托板可上下调整高度,用来匹配不同容量、不同尺寸的锂电池组,调整整体重心高度来提升行走过程中的稳定性。所有非电子类的结构零部件都适配桌面级FDM3D打印机的成型尺寸,不需要拆分打印或者外协加工,使用者可直接打印后完成整机组装,打印件的壁厚设置为2mm,既能够满足行走过程中的结构强度要求,避免轮组受力断裂,也不会过多增加打印耗时与整体重量。框架的走线设计全部隐藏在铝型材槽道内部,外侧通过压条封盖,仅在各个模块的安装位置预留出线口,整机组装完成后没有外露线缆,在复杂环境中移动时不会出现线缆被障碍物勾挂导致的结构损坏。轮组的驱动舵机直接固定在3D打印的L型支架上,支架与铝型材的连接采用T型螺栓锁紧,
可根据实际地面情况调整轮组的下探高度,保证三个轮子始终能够与地面有效接触,避免出现悬空打滑的情况。在结构设计过程中,所有安装孔位都采用标准件适配尺寸,螺丝全部采用公制M3、M4标准规格,不需要定制特殊紧固件,后期维护更换零件时可直接采购标准件完成替换。框架的顶部预留了拓展安装板的固定孔位,可根据任务需求加装机械爪、采样模块等拓展组件,不需要重新设计主框架结构,拓展性较强。整体结构的重心设计偏下,较重的电池模块全部布置在框架底层,上层仅布置重量较轻的控制板与传感器,即使在爬坡或者急停转向时也不容易出现侧翻。轮体本身采用镂空设计,既减轻了行走部分的转动惯量,降低舵机的负载,也能够在不平整路面上提供足够的抓地力,轮面的辊子采用小间隙配合安装,转动过程中不会出现卡滞,保证全向移动的流畅性。
- 上一篇:六轴协作机械臂结构参考三维设计
- 下一篇:Arduino控制多自由度镂空结构机械臂

- 全部评论(0)

- 模板大小: 323.78 MB
- 售价:5金币
- 下载次数: 33
- 系统要求: STEP / IGES,Other
- 软件分类: 工业机器人