微信登录
 QQ登录


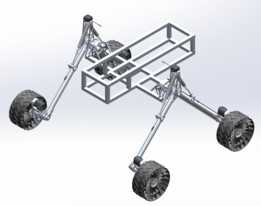
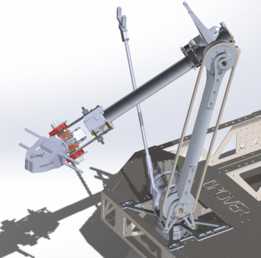
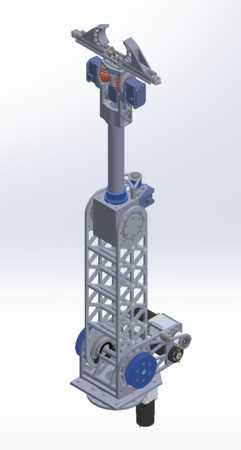
漫游者竞赛用六自由度差速传动机械臂
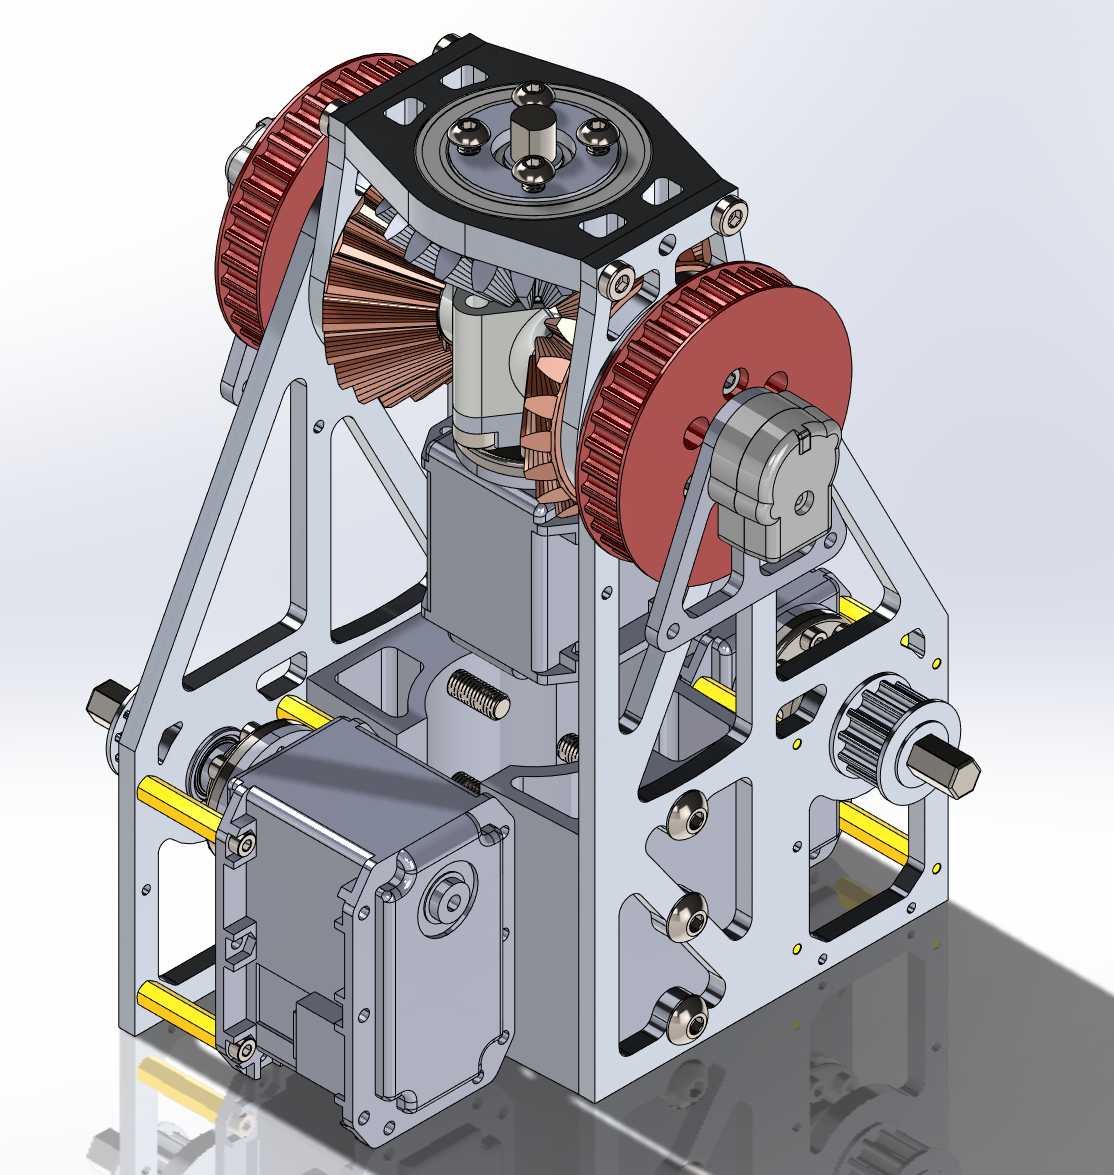
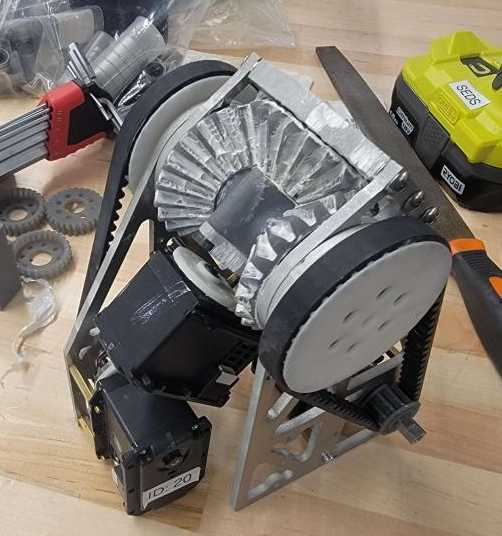
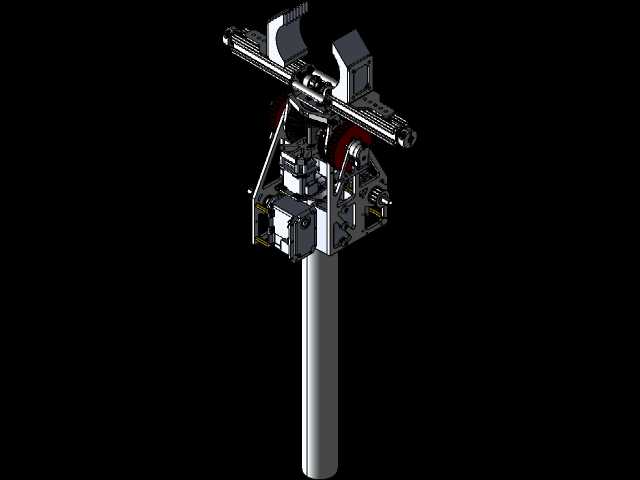
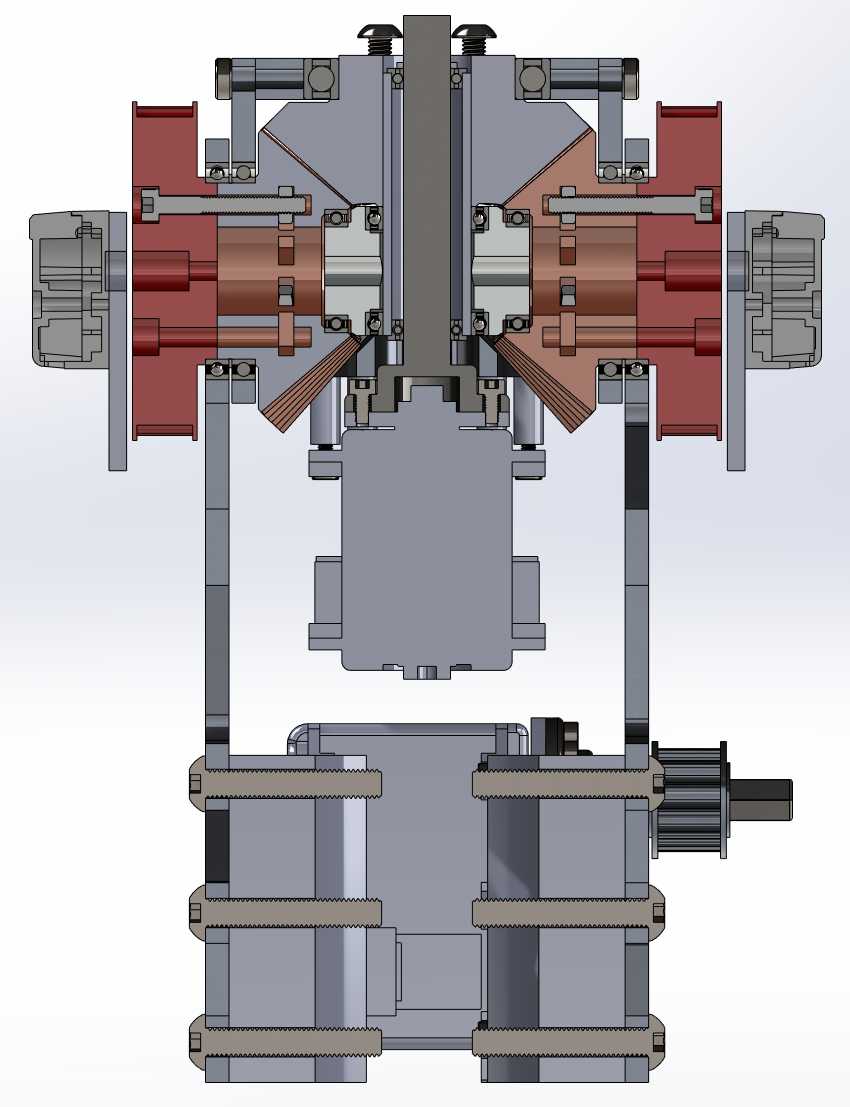
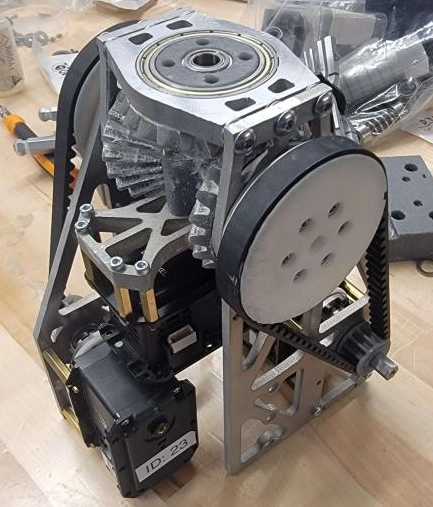
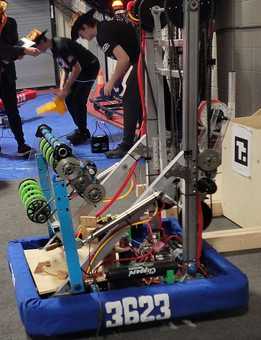
这套传动结构最初是为大学漫游者类竞赛的移动作业平台开发,核心要解决的是移动底盘在非铺装路面行进时,作业端需要同时完成多维度姿态调整、且动力输出要适配颠簸工况下的扭矩波动问题,和常规固定工位的工业机械臂设计逻辑完全不同——固定工位的机械臂可以靠伺服电机的高响应抵消负载波动,但竞赛平台的供电功率、整机重量都有严格限制,必须靠机械结构本身的传动特性来补全动力短板。
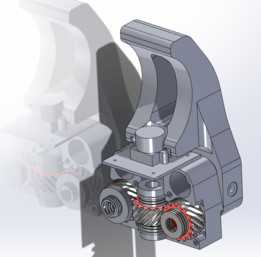
从结构布局来看,整套差速腕部集成在臂体末端的框架内,两侧对称布置的同步带轮分别对应两组动力输入,中间的锥齿轮组完成差速耦合,单路动力输入时可以实现末端执行器的回转动作,两路输入存在转速差时,就能输出两个正交方向的摆动自由度,再搭配臂体前段的三个转动关节,刚好凑齐六个自由度的全姿态调整能力,这种设计最大的好处是把原本要布置在腕部的两个驱动电机挪到了臂体靠近基座的位置,直接降低了臂体末端的运动惯量,竞赛中机器人做快速转向、越障动作时,臂体的抖动量能比电机直驱腕部的结构降低40%左右,作业稳定性提升非常明显。
设计阶段最先敲定的是安装边界:整个差速腕部的外框架采用镂空式铝板加工,最大外轮廓尺寸控制在120mm×100mm×85mm范围内,预留的安装法兰和臂体前段的铝管接口完全适配,不需要额外做转接件,末端执行器的安装孔位按照竞赛常用的夹具接口标准设置,孔距25mm,适配M4螺丝固定,不管是装夹采样爪、探测传感器支架还是小型作业工具都能直接匹配。框架上的镂空不是单纯为了减重,每个开孔位置都经过受力校核,避开了锥齿轮啮合、带轮张紧的受力路径,在保证整体刚性满足1.5kg末端负载要求的前提下,把腕部整体重量控制在320g以内,给前端的夹具和采样部件留出了足够的重量配额。
传动系统的选型上没有选用常规的齿轮直传,而是用同步带做一级减速,一方面是同步带本身有一定的缓冲吸震能力,漫游者平台在碎石路面行进时,地面传来的冲击不会直接传到齿轮啮合面,能大幅降低锥齿轮打齿的风险;另一方面带传动的张紧结构更容易布置,框架侧面预留的腰型孔可以直接调整带轮中心距,张紧同步带的时候不需要拆解整个腕部结构,竞赛现场的维护效率能提升很多。锥齿轮组的啮合间隙调整靠端盖处的薄垫片实现,装配时只需要增减垫片厚度就能把侧隙控制在0.05mm以内,既不会因为间隙过大导致末端定位精度不足,也不会因为间隙太小出现运转卡滞、磨损加快的问题。
实际应用场景里,这套结构除了适配漫游者竞赛平台,还可以拓展到小型移动作业机器人、教学用机械臂实训平台等场景,尤其是对自重、末端惯量有严格要求的移动作业场景,这种差速耦合的传动方案比传统的关节直驱方案有明显的结构优势。设计时还特意考虑了加工便利性,除了3D打印的带轮护罩、齿轮衬套这些异形件,其余的框架、轴类零件都可以用常规的铣削、车削工艺加工,不需要特殊的工装夹具,普通的高校金工实习车间就能完成整套零件的加工制作,非常适合学生团队做竞赛样机开发时参考。
整个传动链的动力传递路径经过多轮优化,从电机输出轴到末端法兰的总减速比设定为9:1,搭配竞赛常用的24V直流电机,末端输出扭矩可以达到3N·m,足够完成夹取土壤样本、操作小型探测设备这类常规作业动作,而且因为差速结构的特性,两个驱动电机的动力可以耦合输出,在需要大扭矩提升作业负载的时候,两个电机可以同时给单个自由度输出动力,短时过载能力比单电机直驱的结构高近一倍,应对竞赛中可能出现的突发负载工况有足够的冗余量。
- 上一篇:牛顿反射式天文观测望远镜结构设计
- 下一篇:密闭空间挪车专用四轮低平移位装置

- 全部评论(0)

- 模板大小: 140.3 MB
- 售价:5金币
- 下载次数: 32
- 系统要求: STEP / IGES,Snagit,Rendering
- 软件分类: 通用机械零部件