微信登录
 QQ登录


并联结构德尔塔高速拾取机械手设计
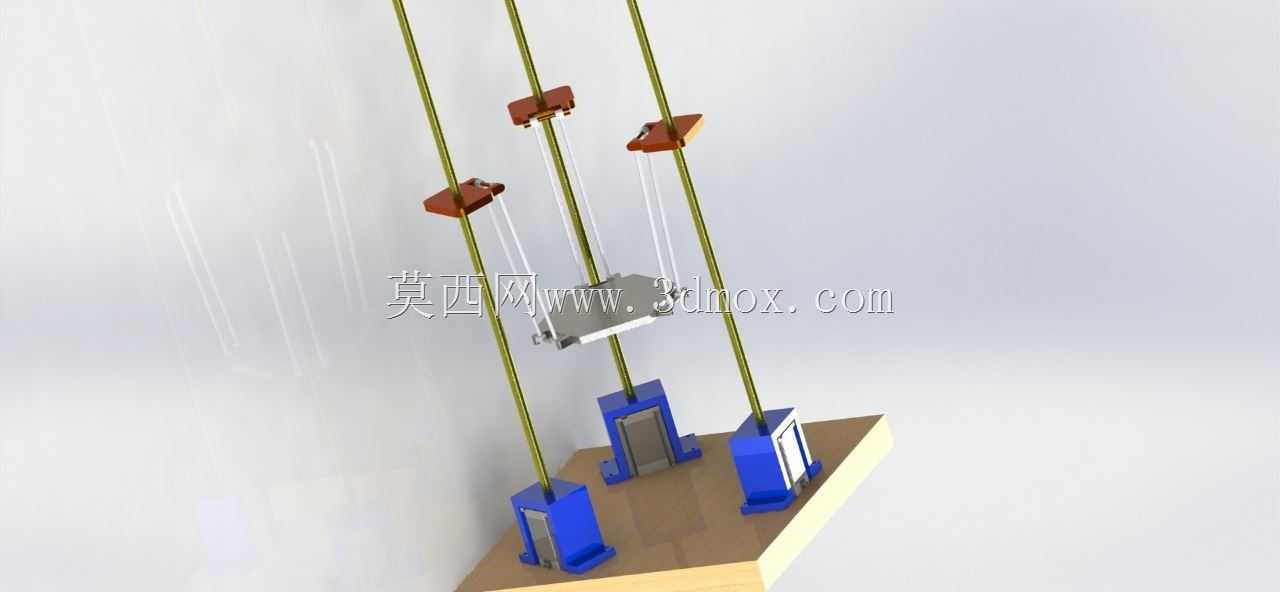
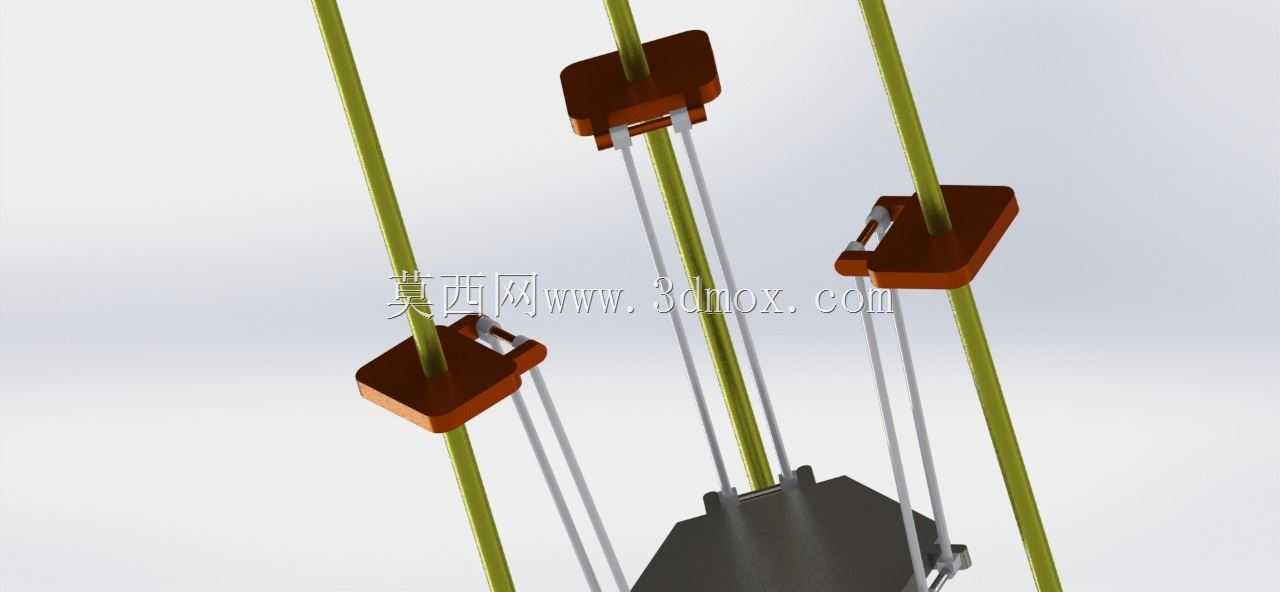
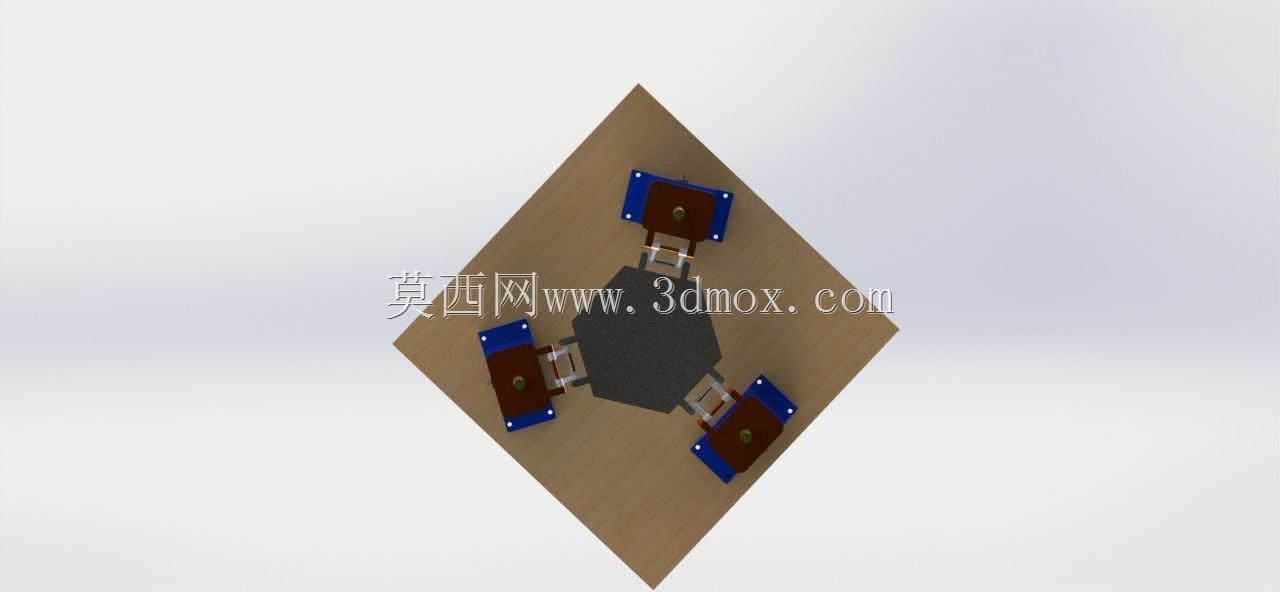
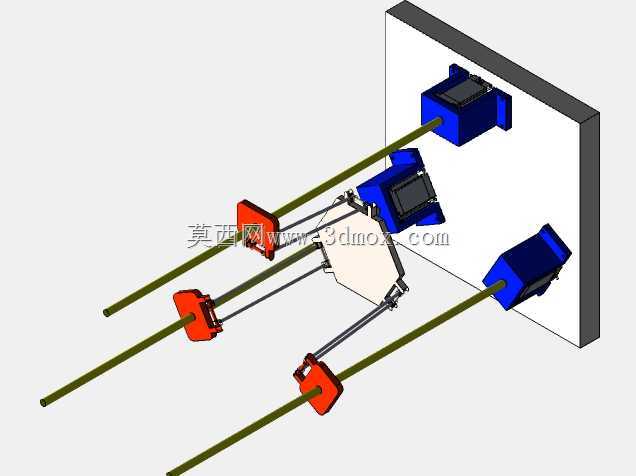
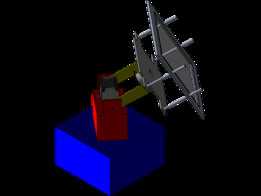
这款并联构型的拾取作业设备,核心采用三组对称分布的支臂结构完成末端动作输出,和传统串联臂的悬臂受力结构完全不同,三组支臂共同分担末端负载,运动过程中整体刚性表现更突出,高速往复动作下的轨迹偏移量能控制在极小范围内,非常适合电子元器件分拣、食品装盒、医药泡罩包装这类需要高频次短距离移位的生产场景。从结构布局来看,设备的固定基座采用三点式安装设计,三个驱动单元的安装座呈正三角形分布在基座平台上,每个驱动输出端通过万向节连接主动臂,主动臂另一端通过两组平行的从动连杆连接到末端动平台,平行四边形的连杆约束结构,能保证末端动平台在整个工作行程内始终保持水平姿态,不会像Stewart平台那样出现末端姿态偏转,
这一特性刚好匹配拾取类作业的需求——不管是吸取轻薄的片状物料,还是夹持规整的盒装工件,末端执行器都能以固定角度对接物料,不需要额外增加姿态调整轴就能完成作业。在实际产线适配时,这类设备的安装边界需要结合工作行程预留空间,基座安装面需要保持水平,平面度误差建议控制在0.1mm/m以内,避免支臂运动过程中出现附加卡滞阻力;三组驱动单元的中心距根据额定工作半径调整,常规小负载型号的基座外接圆直径在400mm到600mm区间,对应的垂直工作行程一般在150mm到300mm,水平覆盖范围是直径800mm到1200mm的圆形区域,选型时需要提前核对产线物料的分布范围,确保所有拾取点位都落在工作包络面内。
设计过程中需要重点关注从动连杆的铰接点间隙控制,每个连杆两端的铰接副都采用小间隙配合的球铰结构,间隙过大会直接导致末端定位精度下降,间隙过小则会增加运动阻尼,降低高速运行时的响应速度;平行四边形支臂的杆长公差需要严格控制,三组支臂的对应连杆长度差要控制在0.05mm以内,否则动平台运动到边缘位置时会出现结构憋劲,长期运行还会造成驱动单元过载。和串联结构的拾取臂相比,这款并联设备的驱动单元全部固定安装在基座上,运动部件只有轻质的连杆和末端动平台,运动惯量极低,标准节拍下每分钟可以完成120到180次拾取循环,动作速度远高于同负载等级的串联臂,在高速分拣产线上能替代2到3名人工完成重复性的取放作业。末端动平台预留了标准的执行器安装接口,
可以适配真空吸盘、气动夹爪、磁吸拾料头等多种作业端头,不需要改动主体结构就能匹配不同材质、不同形状的物料拾取需求;基座上的驱动单元采用下沉式安装布局,线缆可以从基座内部的走线槽引出,避免运动过程中线缆和支臂发生剐蹭,也能减少生产现场粉尘、水渍对驱动部件的侵蚀。在结构受力层面,三组支臂的受力始终沿杆身轴向传递,连杆部件只受拉压载荷,没有额外的弯曲力矩,因此可以采用轻质的高强度铝合金制作连杆,在保证结构刚性的前提下进一步降低运动部件重量,提升动态响应性能;万向节的铰接位置设计有防尘密封结构,能适配食品加工、电子组装这类有洁净要求的生产场景,避免润滑脂泄漏污染物料,也能阻挡生产现场的细小碎屑进入铰接副造成磨损。设备的安装高度需要结合产线输送带的高度调整,基座安装面距离输送带工作面的高度一般设置在500mm到800mm区间,保证末端动平台下行到最低拾取位时,连杆不会和输送带机架发生干涉;设备周边需要预留不小于100mm的安全间隙,避免运行过程中支臂和周边的防护栏、料架发生碰撞。

- 全部评论(0)

- 模板大小: 2.49 MB
- 售价:5金币
- 下载次数: 5
- 系统要求: Rendering,SOLIDWORKS
- 软件分类: 工业机器人