微信登录
 QQ登录


潜行机甲机器人可动结构精细设计


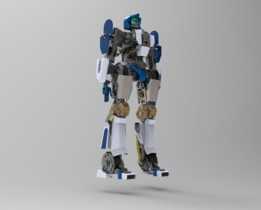
这套机甲结构方案围绕人形战斗机器人与轮式载具两种形态的切换需求展开,设计过程中没有把外观造型放在首位,而是先从关节运动边界、部件收纳空间和运动干涉排查入手。腿部承担整机大部分支撑载荷,因此髋、膝、踝三处回转关节均预留了足够的轴系安装空间,关节周边布置加强筋与限位凸台,保证人形站立时重心落在双脚支撑区域内,也让屈膝、跨步动作不会出现外壳互相碰撞。车轮组件没有作为独立外挂件处理,而是整合进小腿与足部结构,载具形态下轮体直接接触地面,人形形态下轮缘收置于腿侧,既保留轮式移动的高速特性,也避免外露部件破坏站姿稳定性。
躯干部分采用分层框架思路,内层为主承力骨架,外层覆盖分块式装甲板。骨架之间通过销轴、卡扣和局部紧固件连接,装甲板则按照变形运动轨迹拆分,每一块外板都设定了明确的旋转轴或滑移方向。肩部装甲尺寸较大,设计时重点校核了手臂抬升、外摆时的最小间隙;胸甲与背甲在形态切换时承担包覆和收纳作用,内部留出液压杆、连杆和传动件的布置通道。黄色杆件模拟液压执行元件的安装位置,实际工程化时可替换为电动推杆或小型液压缸,用于驱动腿部折叠与躯干锁定。
头部、手臂和足部的细节并非单纯装饰,头部两侧的传感舱对应视觉与环境探测模块的安装位,手部预留抓握接口,可扩展工具或武器挂载;足部底面做了分区,轮式状态利用轮毂行进,人形状态则通过足底平面提供支撑。整机外形保持紧凑,肩部宽度、躯干厚度和腿部长度之间按运动包络反复调整,避免某一部件为追求视觉比例而挤占变形空间。
从应用场景看,这类结构可用于科幻影视道具原型、游乐展陈机器人、科普教学样机以及复杂可动机构的验证平台。结构设计人员能够通过该方案研究多关节联动、轮腿复合收纳和外壳分块逻辑;选型人员可据此评估关节驱动件、轮组、锁紧机构的布置方式。建模时所有装配关系均按实际运动顺序搭建,转动副位置清晰,相邻零件在极限姿态下保留安全间隙,便于后续拆件、3D打印验证或进一步工程化改制。
- 上一篇:四轮差速越野漫游无人小车底盘结构
- 下一篇:Arduino直线跟随轮式移动机器人结构

- 全部评论(0)

- 模板大小: 170.63 MB
- 售价:5金币
- 下载次数: 446
- 系统要求: SOLIDWORKS,Snagit,Rendering
- 软件分类: 机器人