微信登录
 QQ登录


金属齿轮伺服驱动四足步行机器人结构
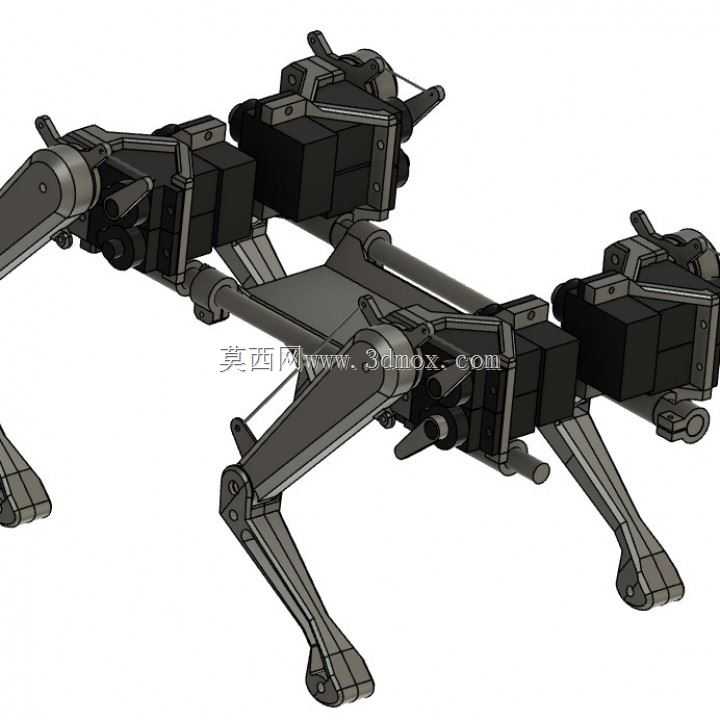

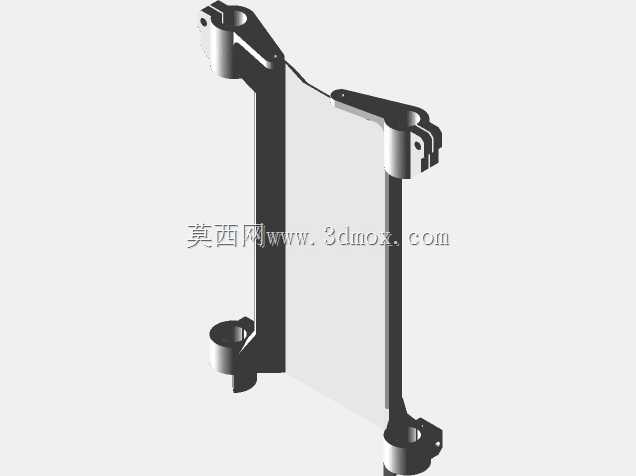
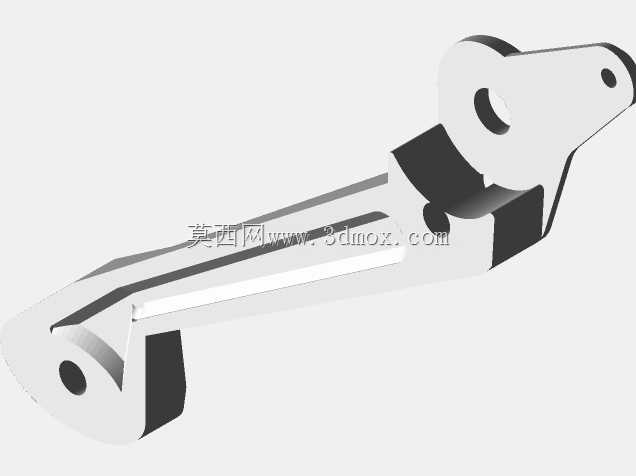
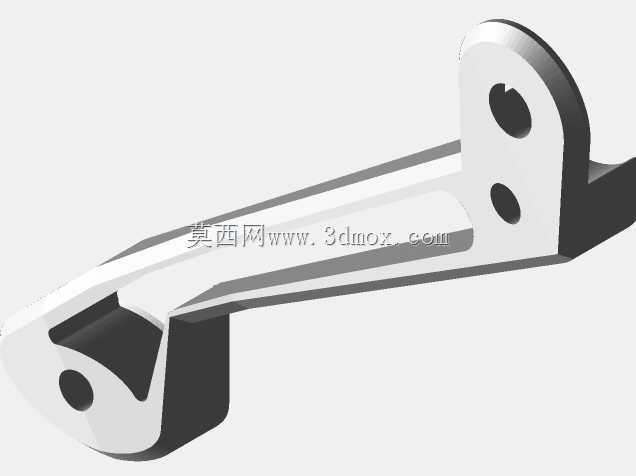
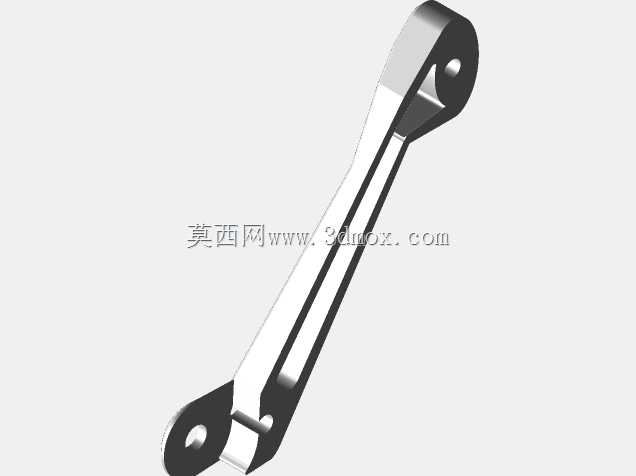
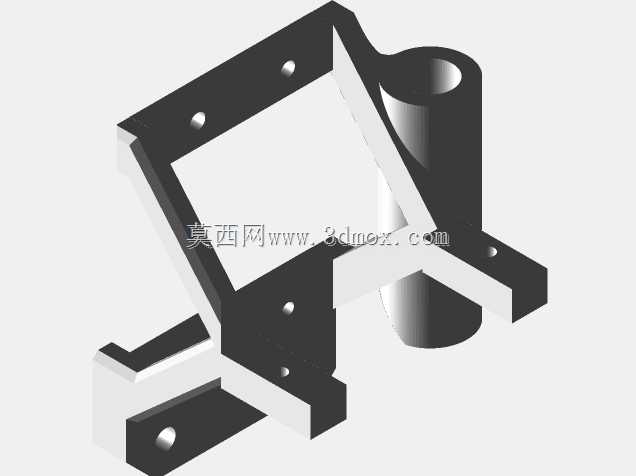
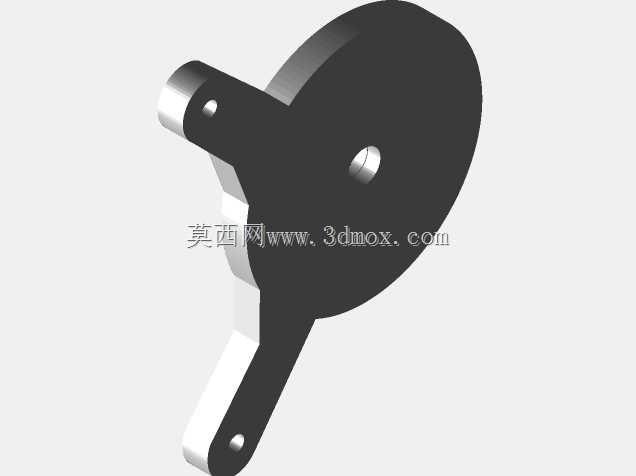
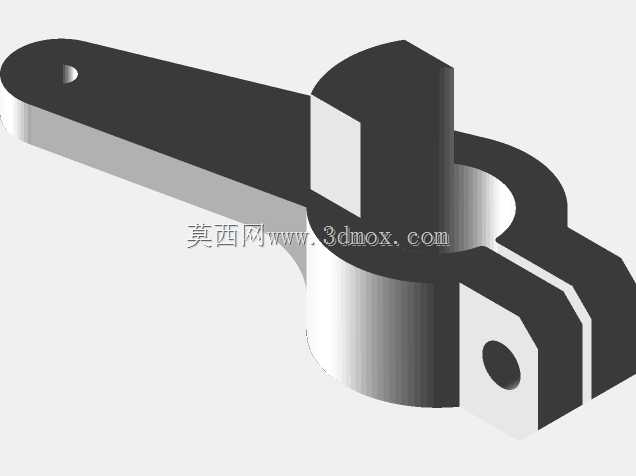
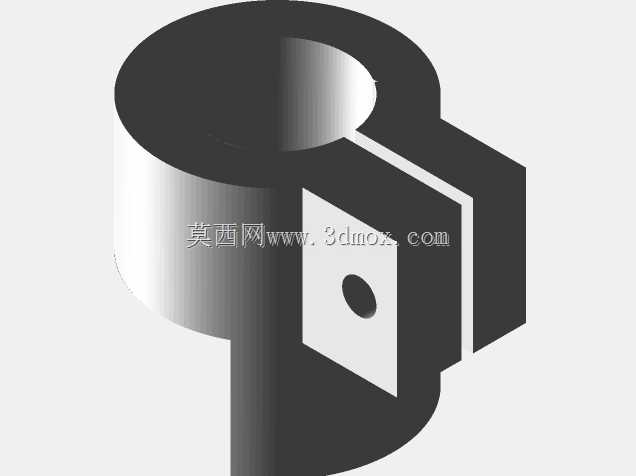
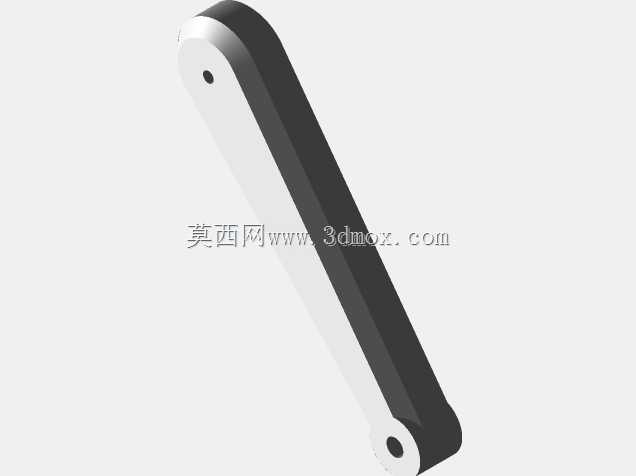
这款四足步行机构采用13g金属齿轮伺服作为关节驱动核心,整体采用对称式四腿布局,单腿设置多组转动关节以模拟哺乳动物的肢体运动自由度,腿部连杆采用轻量化硬质结构加工,在保证关节支撑强度的前提下尽可能降低运动惯量,适配小扭矩伺服的输出负载范围。从结构设计逻辑来看,躯干部分采用平行横梁式框架搭建,所有伺服舵机直接内嵌安装在横梁对应的定位槽内,省去了额外的舵机固定支架,既压缩了躯干整体宽度,也减少了装配环节的零件数量,降低整体装配累计误差。实际应用场景中,这类小型四足步行机构可作为嵌入式开发的机械载体,搭载开源控制板实现步态规划、姿态调整等功能验证,也可用于高校机器人工程专业的教学实验平台,帮助学生理解多关节串联机构的运动学解算、
步态时序匹配等核心知识点。从安装边界来看,躯干框架的横向宽度直接决定了整机的重心分布范围,设计阶段如果过度拓宽躯干尺寸,会导致单腿着地时的重心偏移量超出支撑多边形边界,直接造成行走过程中侧翻失稳,这也是这类小型四足机构调试阶段最容易出现的问题。关节处选用金属齿轮伺服,本质是为了抵消小型塑料齿轮伺服在反复正反转过程中的齿隙过大问题,避免关节定位误差累积导致的步态错乱,但如果伺服选型的输出扭矩与腿部负载不匹配,即使采用金属齿轮,长时间往复负载下也会出现舵机失步、位置偏移的故障,直接导致行走动作失效。单腿的连杆长度比例经过多轮迭代调整,大腿与小腿的长度比控制在1:1.2左右,既保证迈步时的足端抬升高度足够跨越小型障碍,
也避免连杆过长导致的关节受力矩过大问题。足端采用平底式结构设计,着地时的接触面积更大,能在平整硬质地面上提供足够的支撑摩擦力,减少行走过程中的打滑概率。控制硬件采用分离式安装方式,主控板固定在躯干框架的中心位置,所有舵机的连接线沿横梁内侧走线,避免运动过程中线路与活动关节发生干涉。调试过程中需要注意,初始步态的时序参数不能直接套用大型四足机器人的配置,要结合小型伺服的响应速度调整单步的动作周期,给舵机留出足够的转动响应时间,否则会出现关节动作未到位就进入下一个步态阶段的问题,直接打乱整体行走节奏。另外躯干部分的电池、主控板等配重件要尽量布置在框架的几何中心位置,降低整机重心高度,进一步提升行走过程中的姿态稳定性,减少侧翻风险。
- 上一篇:FRC赛事快速反应竞技机器人结构设计
- 下一篇:多关节钢结构工业伸缩机械臂结构设计

- 全部评论(0)

- 模板大小: 7.1 MB
- 售价:5金币
- 下载次数: 561
- 系统要求: STL,Rendering
- 软件分类: 工业机器人