微信登录
 QQ登录


竞赛机器人差速转向轮组结构设计
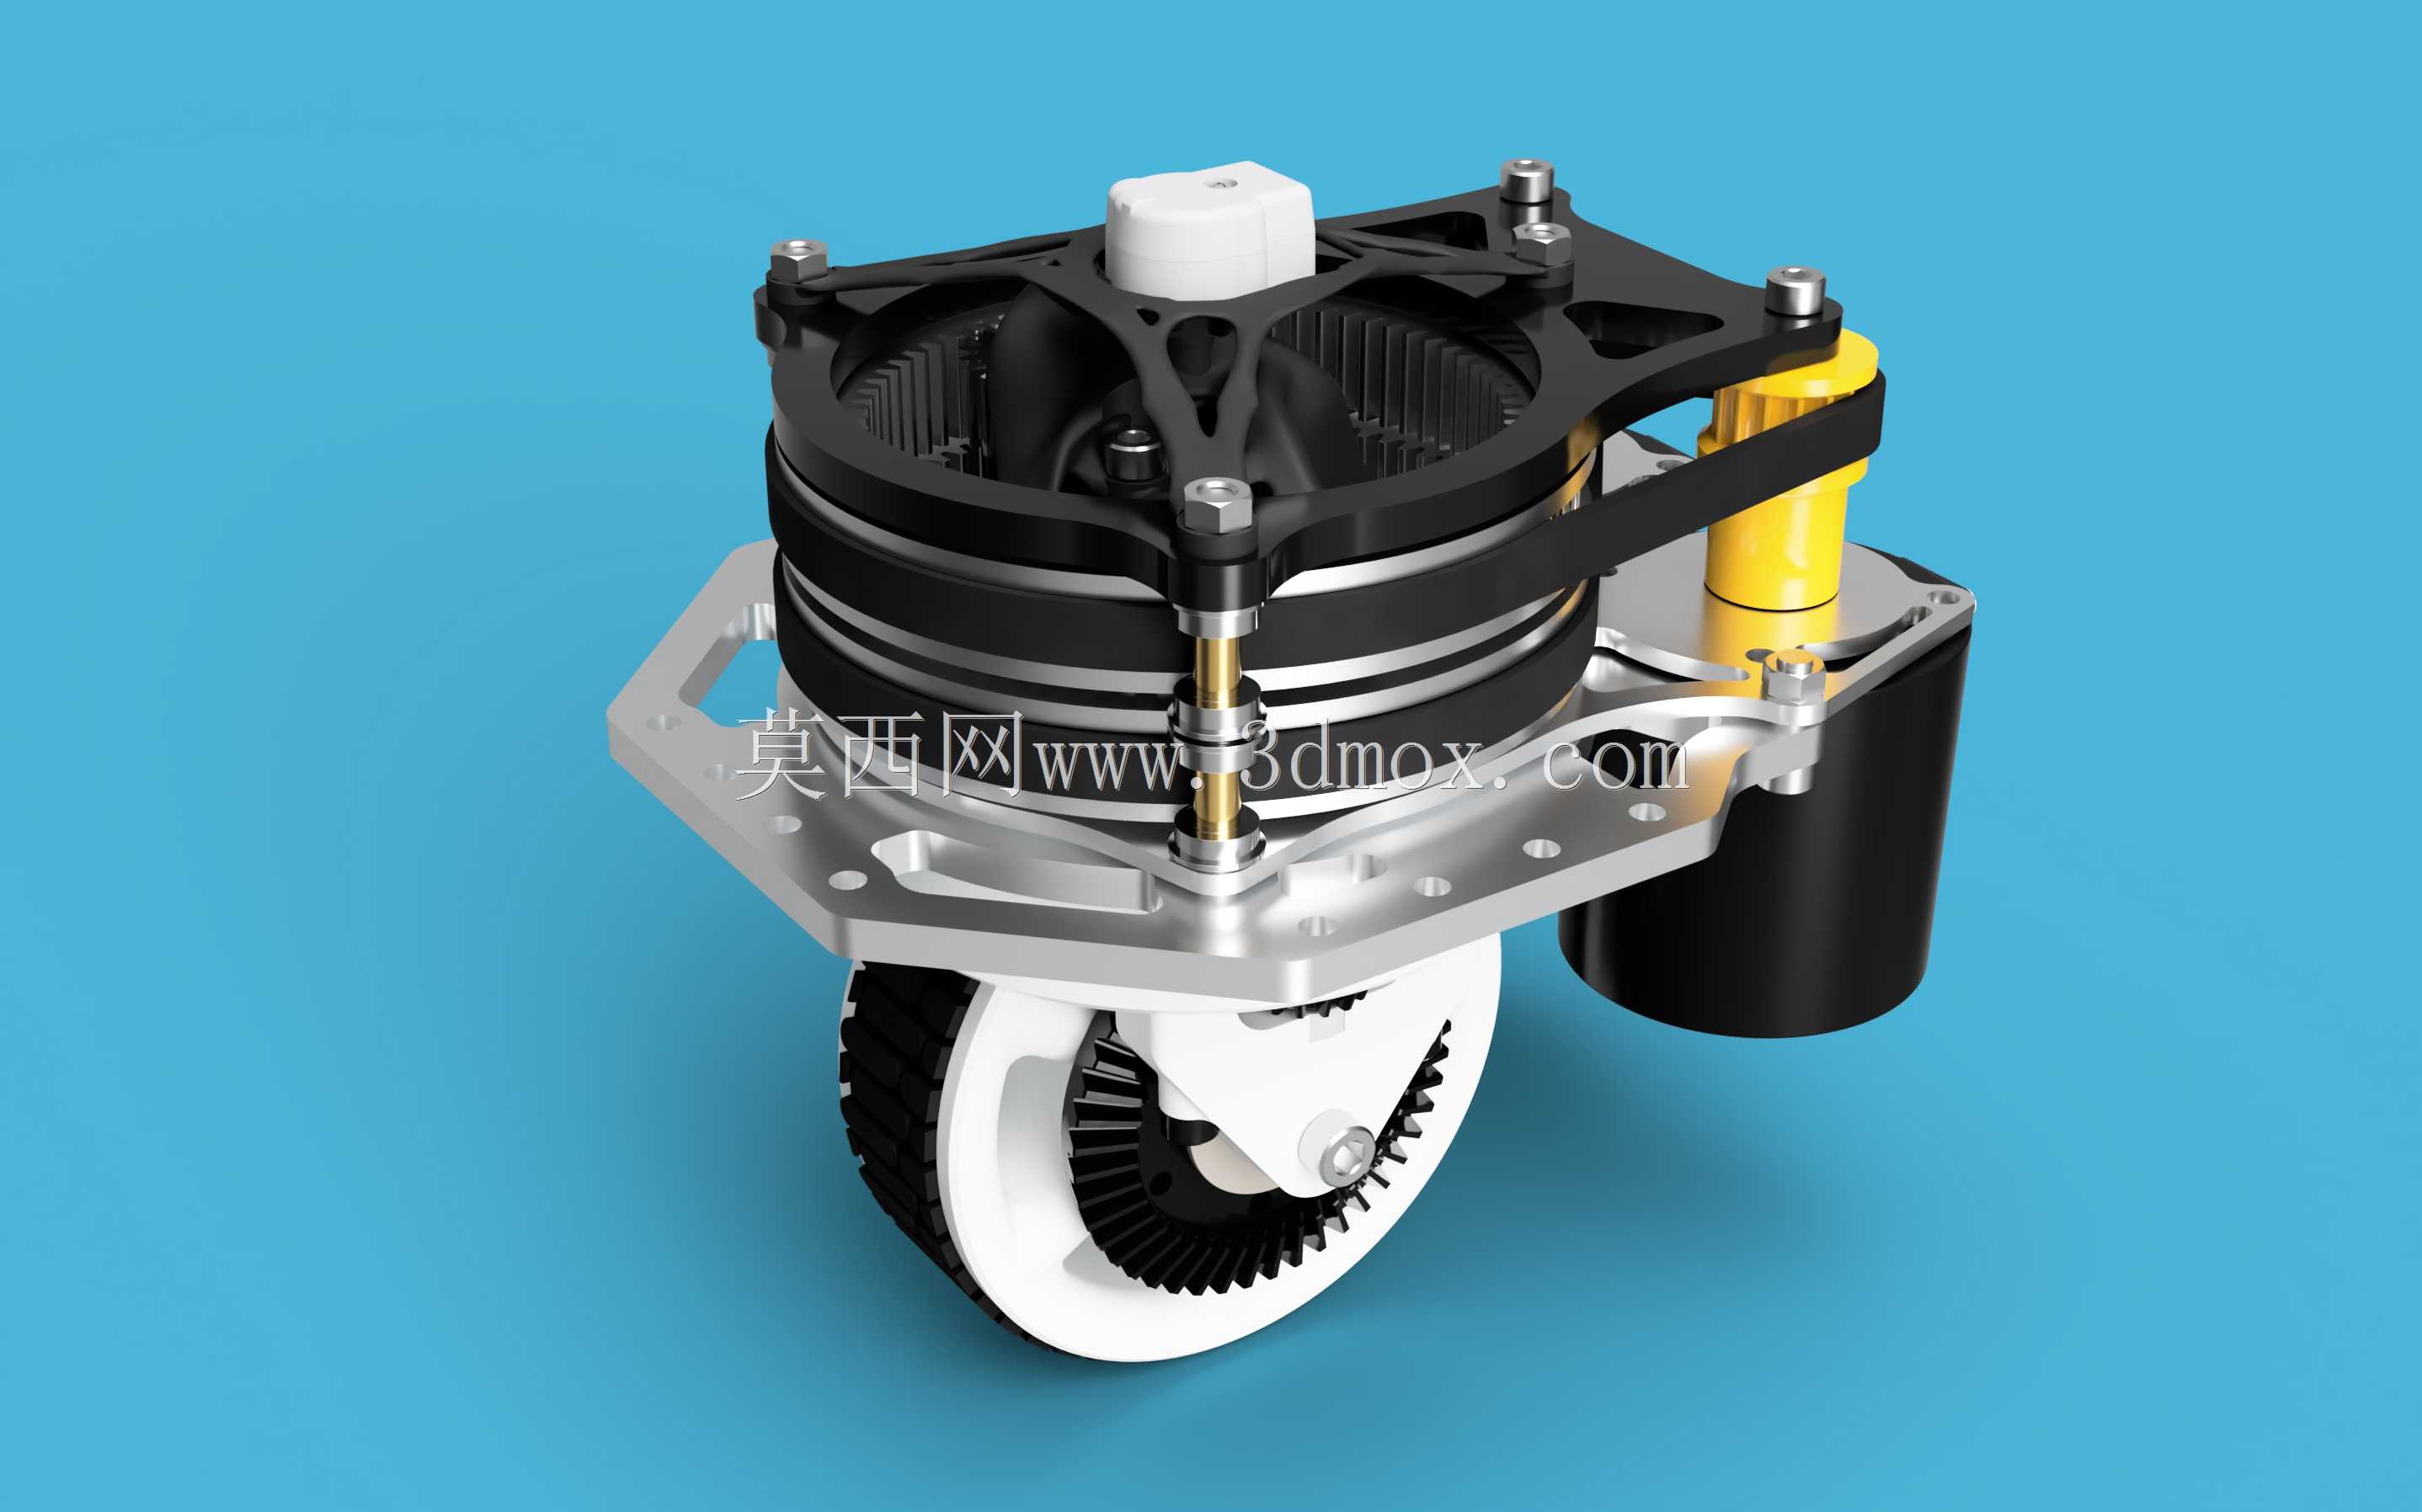
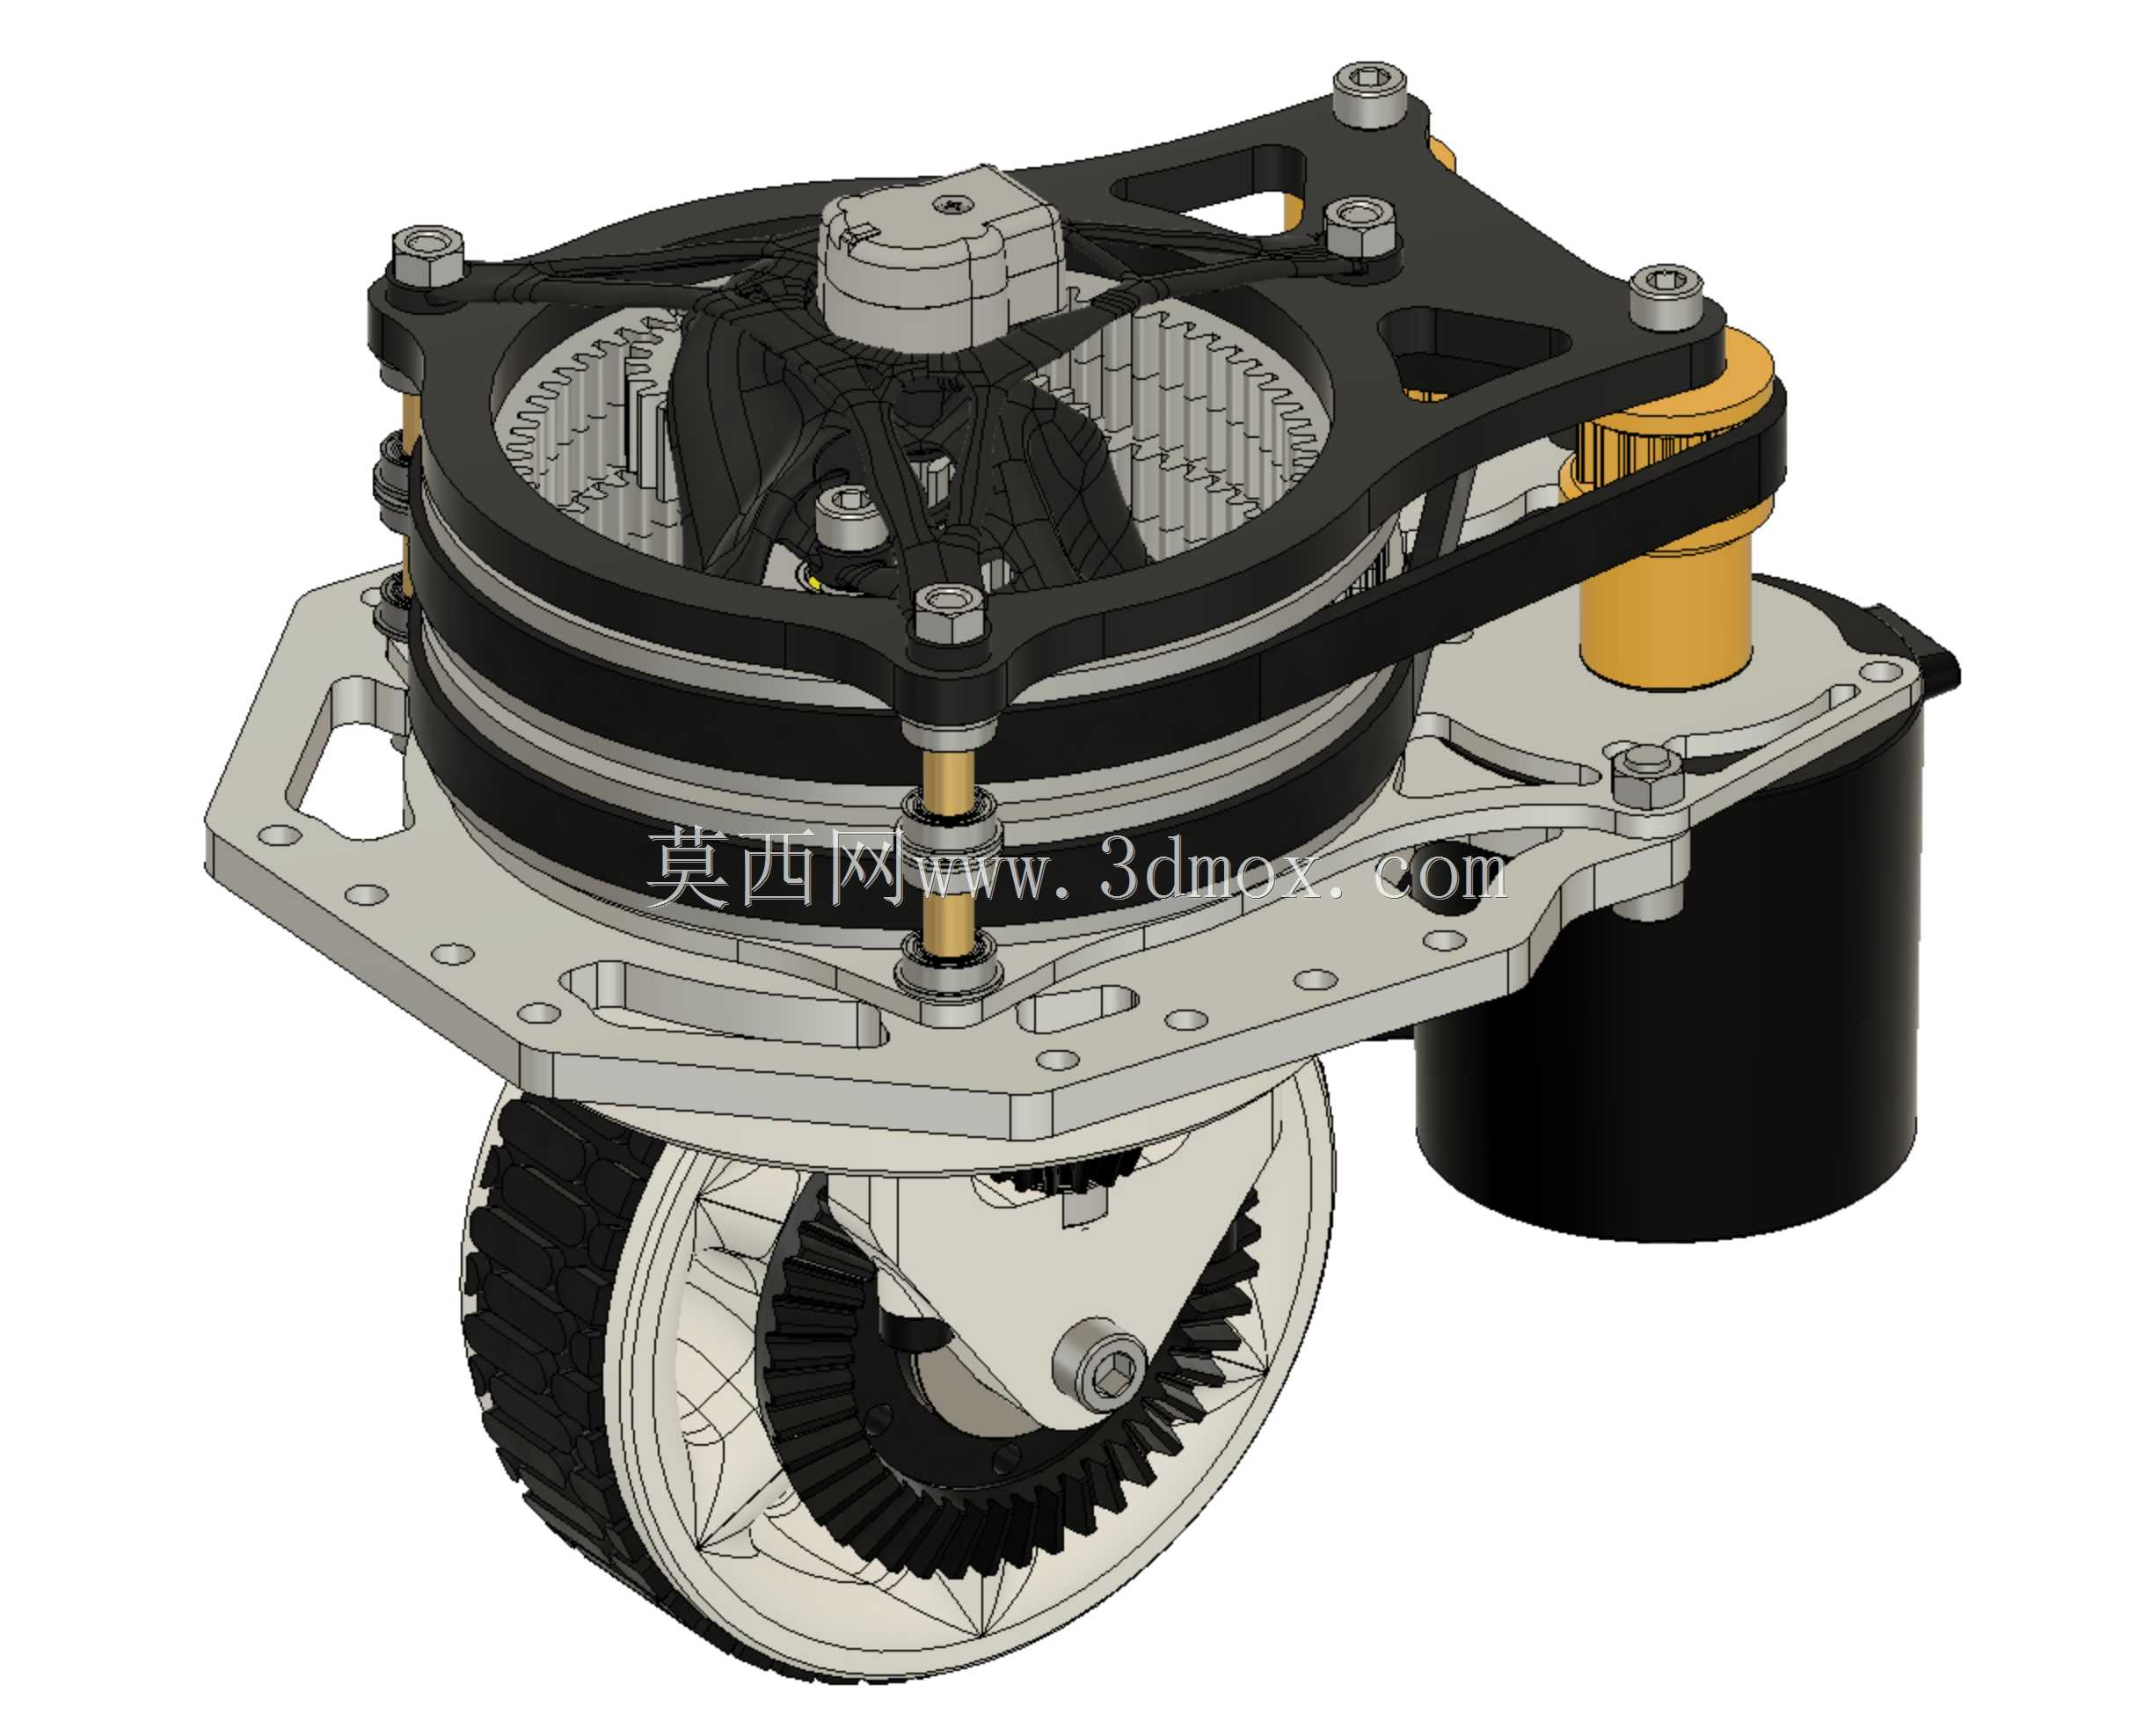
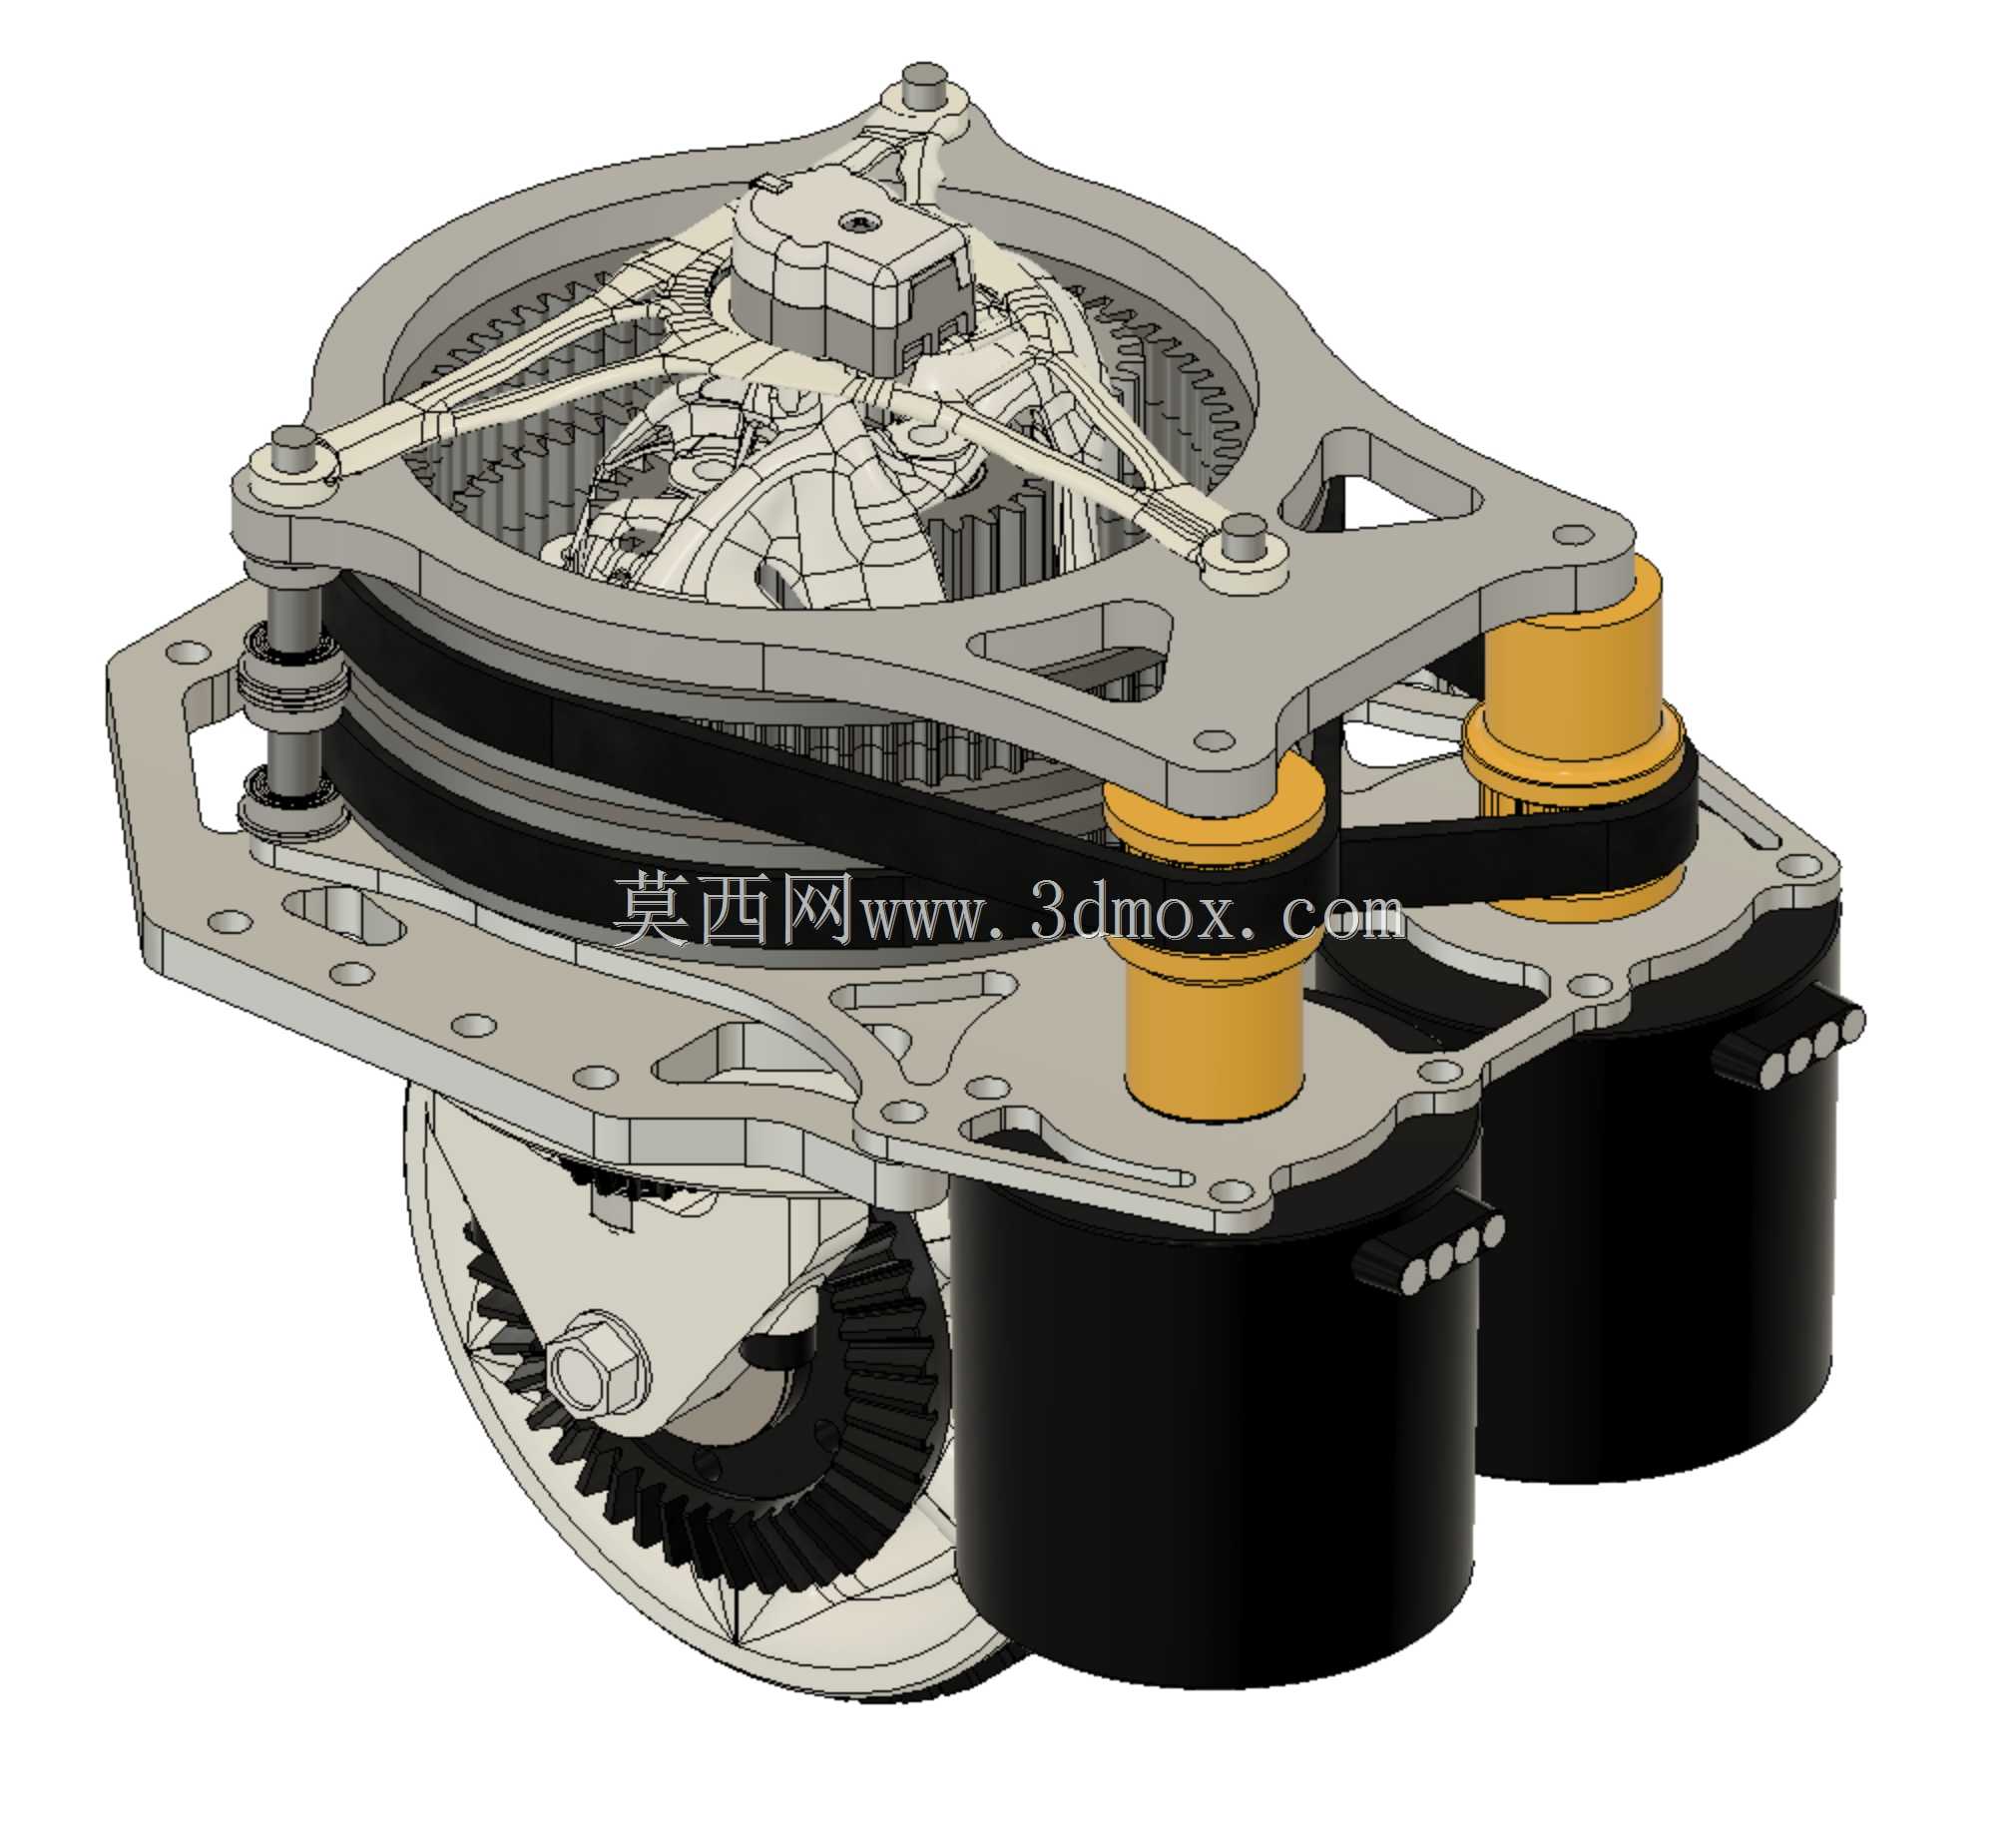
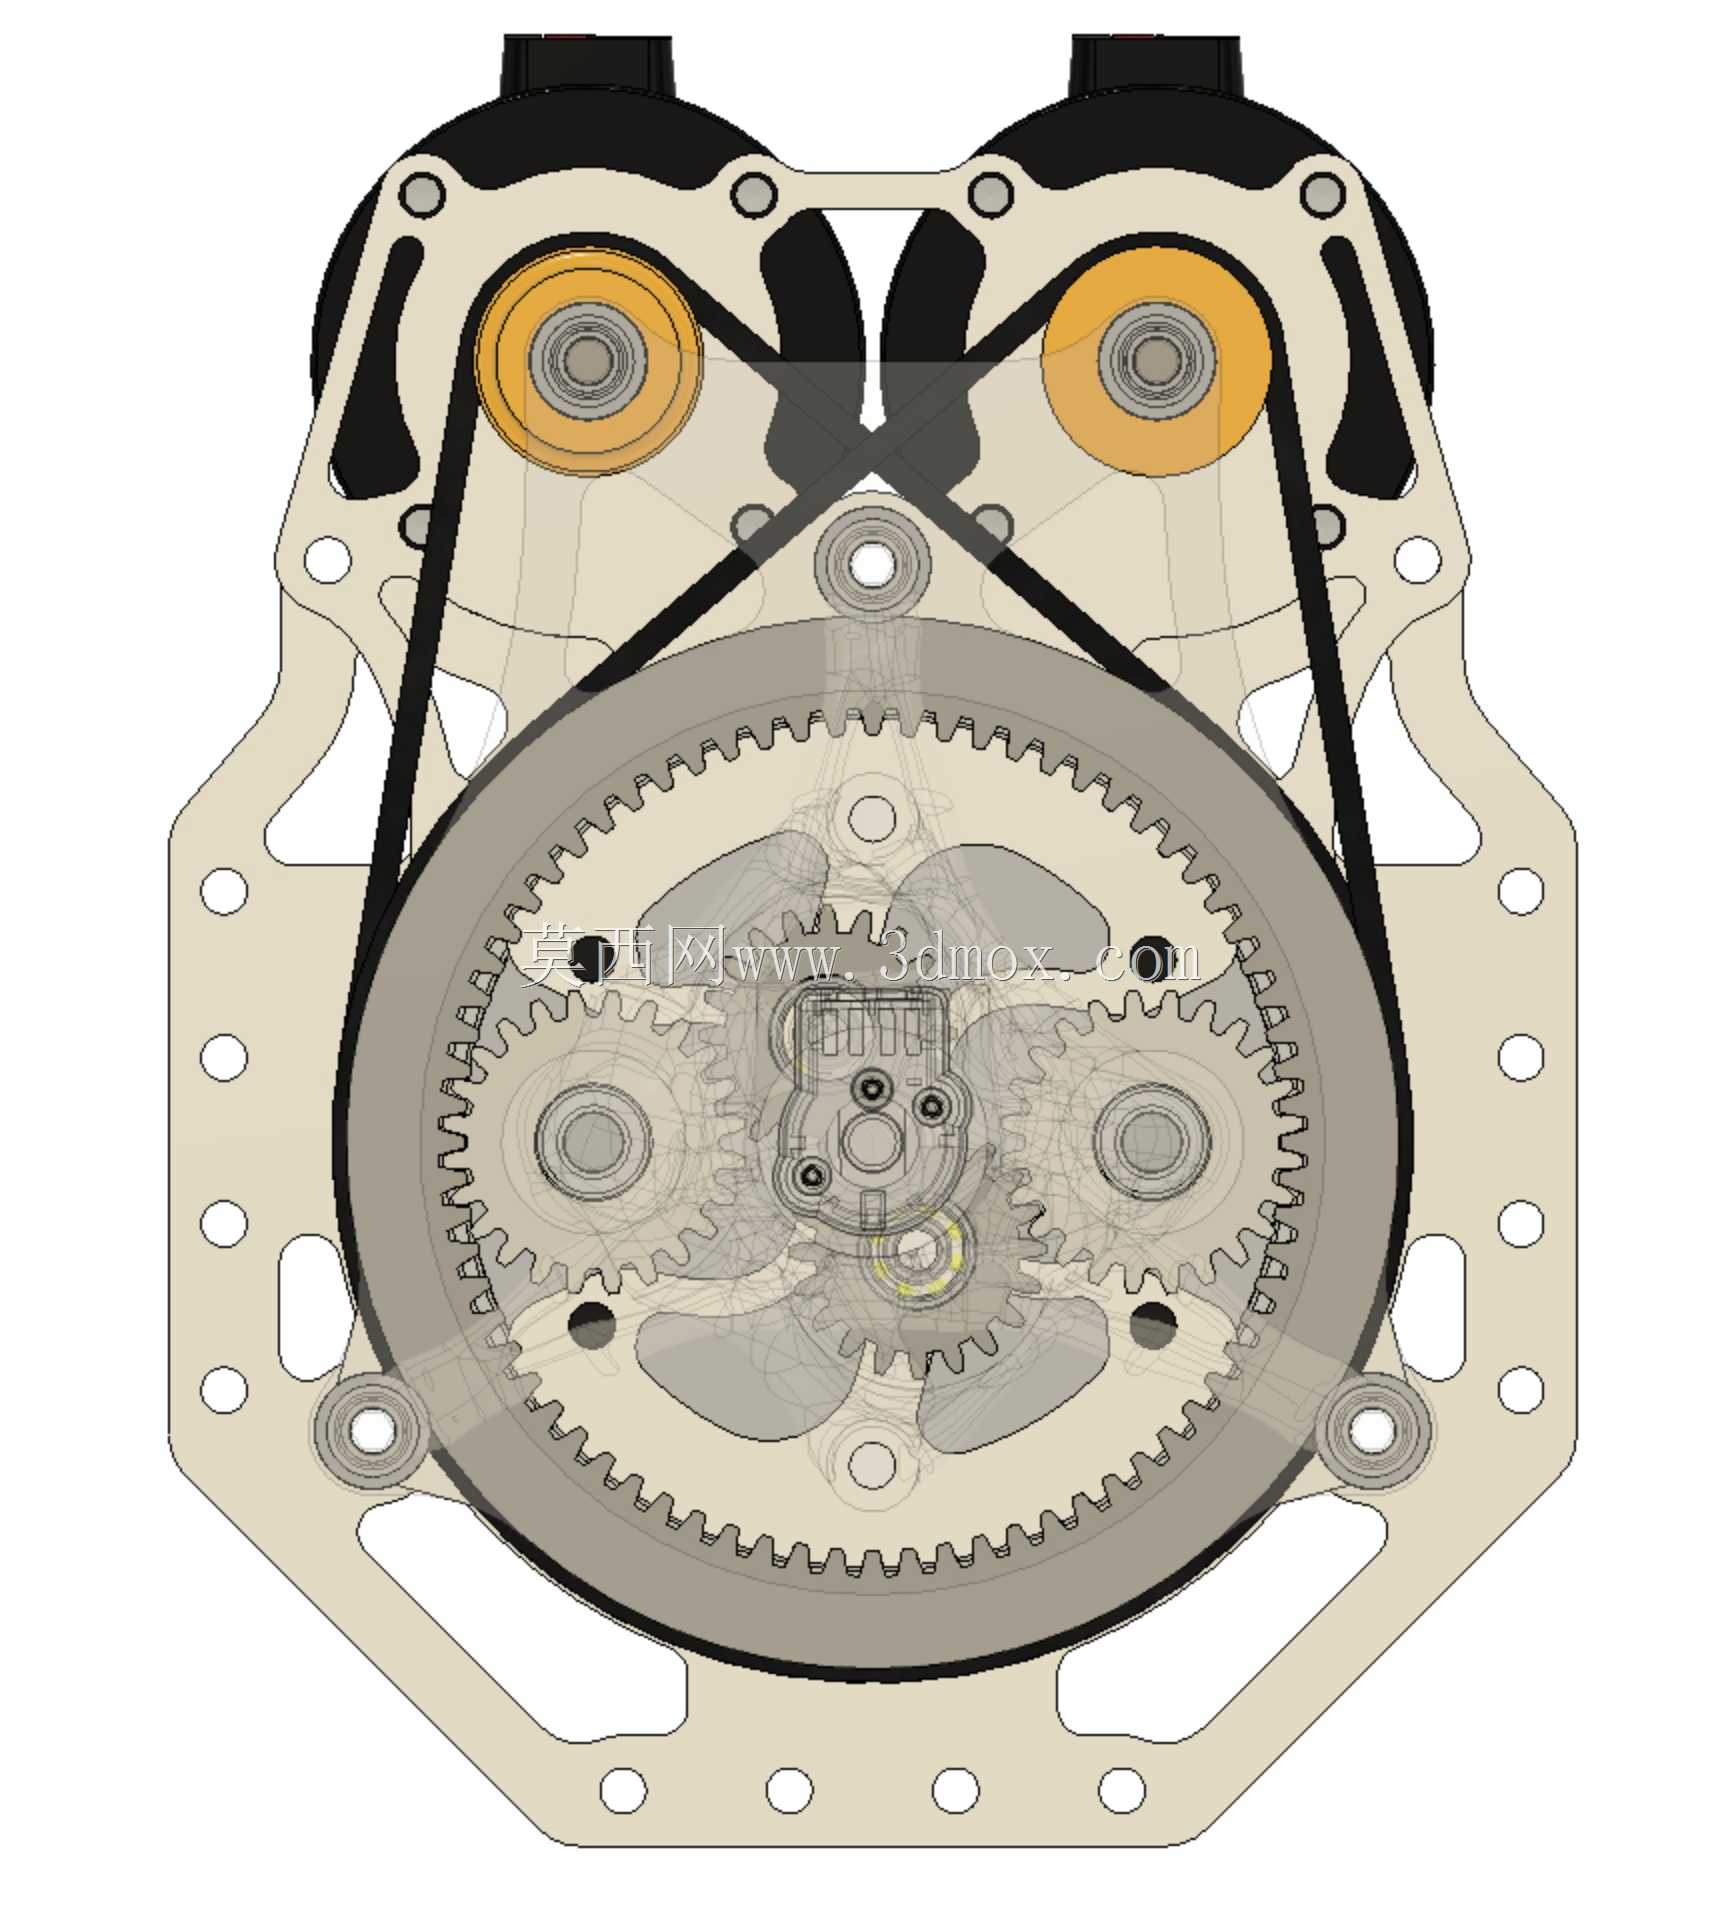
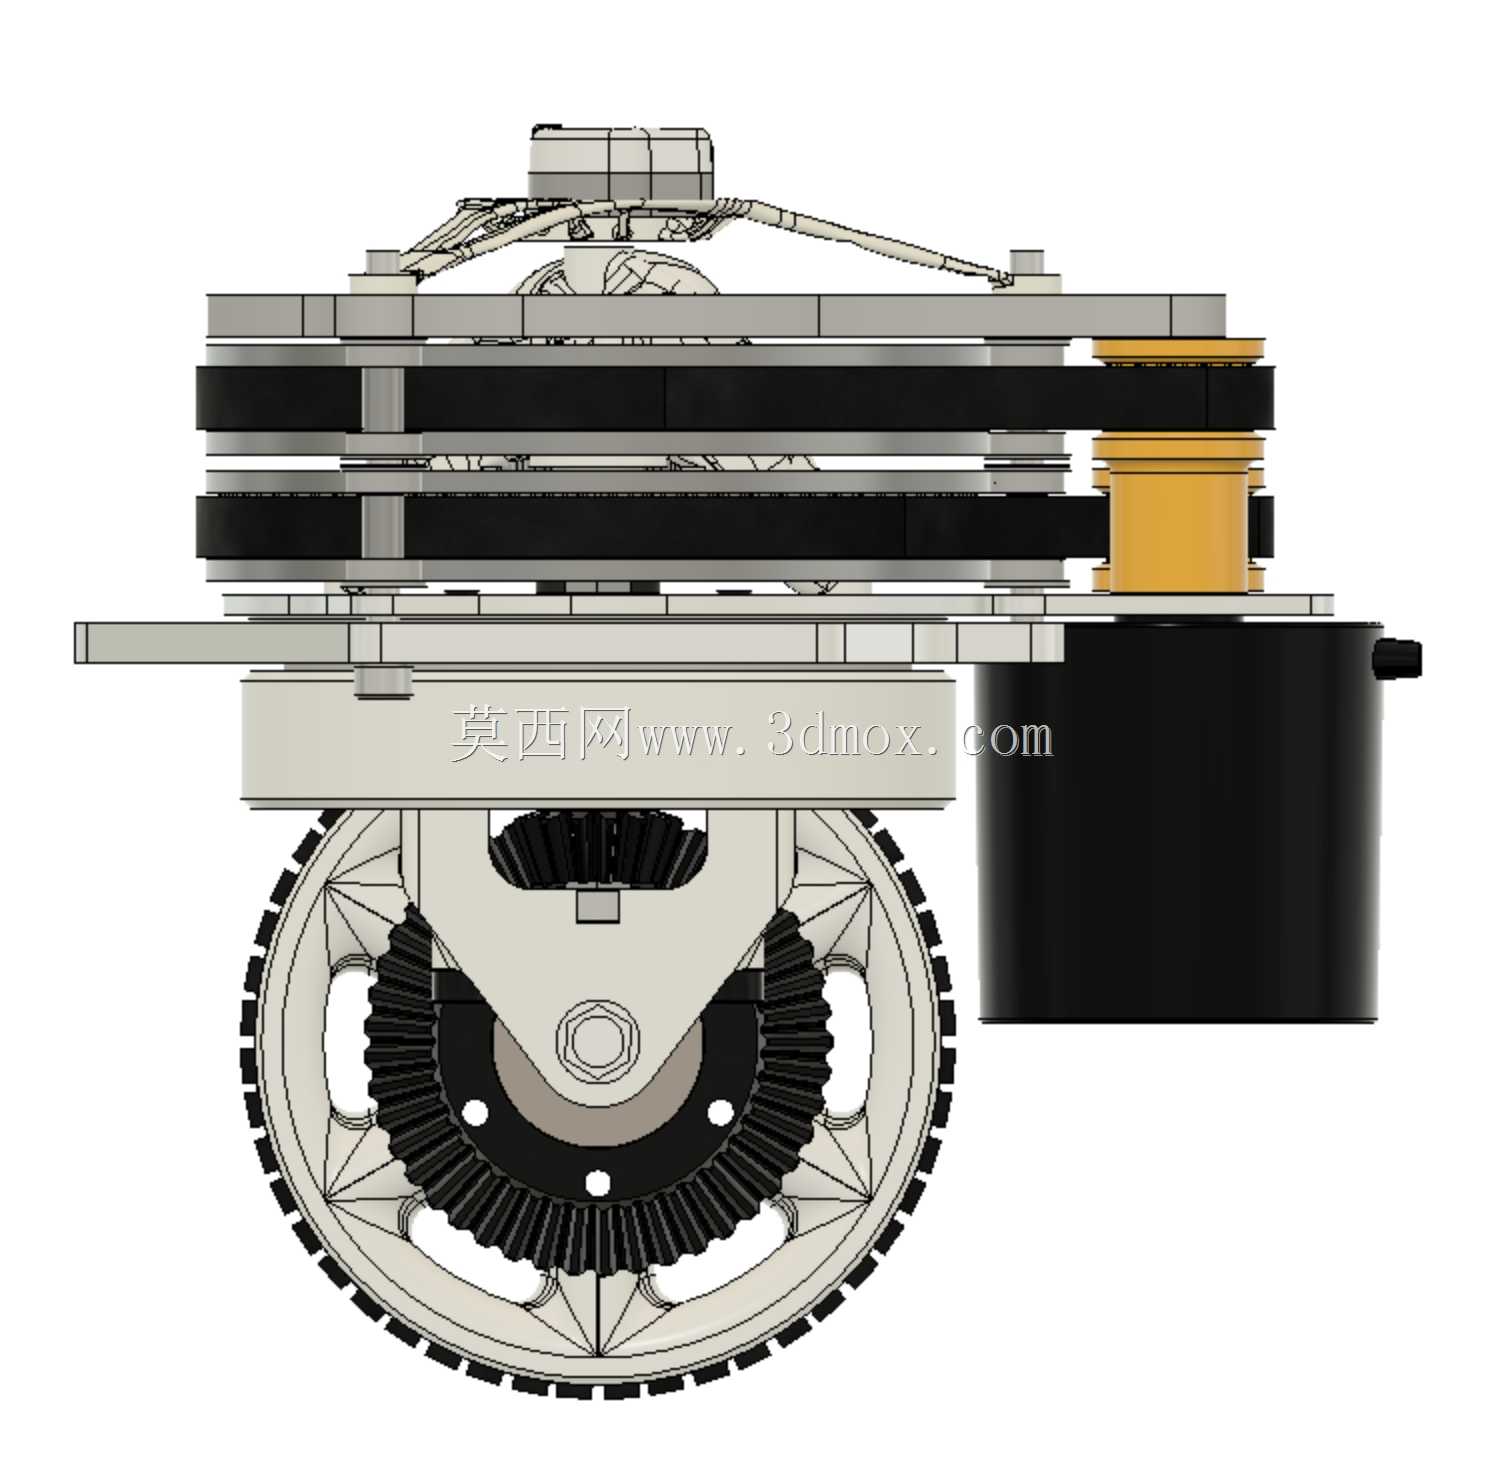
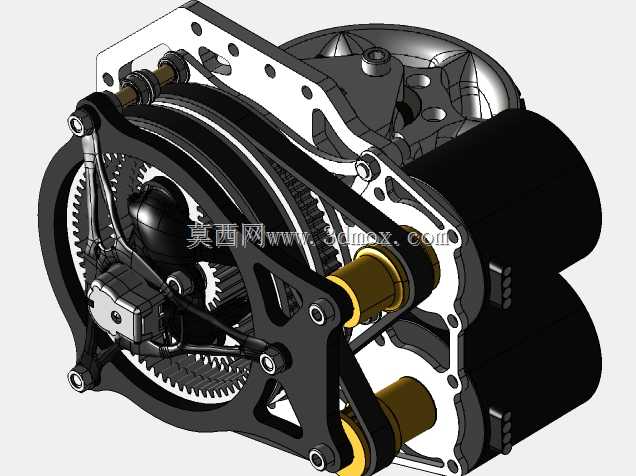
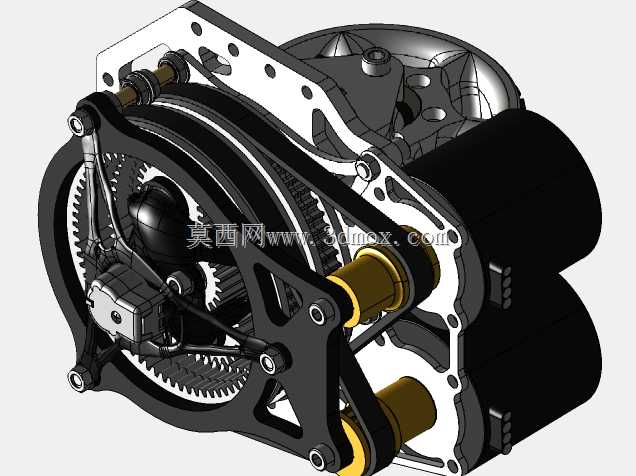
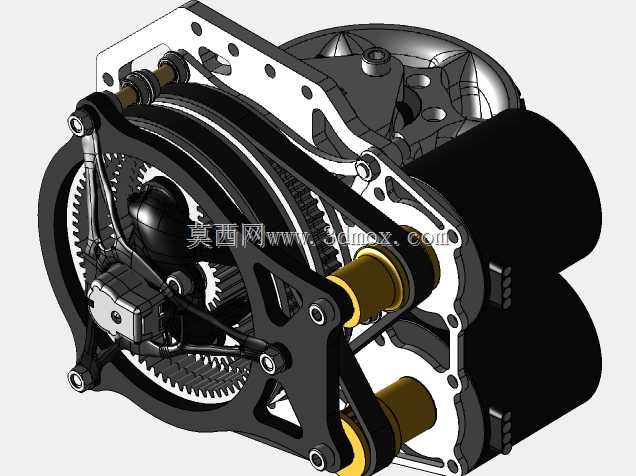
这套轮组结构面向小型移动机器人的转向与行走集成需求,常见于竞赛机器人、紧凑底盘开发、教学验证平台以及轻载自主移动设备。整体方案把行走轮、减速传动、驱动元件、转向支承和安装底板整合在同一模块内,使底盘布置不再需要单独设计复杂的转向桥和分散支架。
从实际用途看,该模块承担两个方向的运动任务:一是驱动行走轮旋转,使机器人完成前进、后退动作;二是通过差速与转向传动的配合,改变轮组朝向,实现小半径转向甚至原地姿态调整。对于场地空间有限、任务路径频繁变化的竞赛场景,这种集成式轮组能够减少底盘占用面积,也便于左右两侧模块化对称布置。
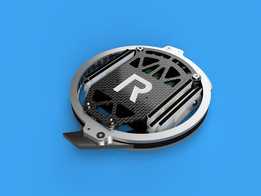
结构上,下部行走轮采用带齿形外缘的轮体,轮面与轮毂分区明显,白色轮毂承担支承和连接,黑色外圈提供抓地与缓冲。轮体上方设置银色金属安装底板,底板上预留多组安装孔和定位面,可与机器人底盘框架直接连接。底板上方布置环形传动壳体,内部容纳齿轮、轴承及相关传动件;壳体外侧通过立柱和紧固件形成稳定框架,既约束上层零件位置,也承受转向时产生的弯矩。
侧置驱动单元通过支架固定在底板边缘,动力经传动件传递至轮系。黄色柱状元件与黑色动力部件相邻布置,形成紧凑的侧向动力包。设计时需要重点控制驱动单元与轮体、环形壳体之间的间隙,避免运动过程中皮带、齿轮或接线发生干涉。上层黑色框架采用镂空肋板形式,在保证刚度的前提下减轻质量,中间白色柱状件可作为定位、支承或外部连接接口。
差速转向的核心思路在于利用两路运动输入的相对关系合成转向动作。当两侧输入运动同向且速度接近时,轮组主要输出行走运动;当输入存在转速差或转向分量时,机构通过内部传动将差值转化为模块回转。工程建模时应特别注意齿轮啮合中心距、轴承同轴度、轮轴垂直度以及底板安装面平面度。若安装孔位偏差过大,容易造成传动卡滞、轮体偏磨或转向回中不稳定。
外形边界方面,模块整体呈立式堆叠布局,底部轮体直径决定最低离地与底盘高度,中部底板决定与车架的连接轮廓,上部壳体和侧置电机则构成主要高度与侧向包络。布置时应在轮体转向范围内预留足够旋转空间,在驱动元件外侧留出接线和维护空间,同时保证底板孔位与底盘型材或板材承载区对应。该结构对轻量化、装配工艺和维护拆装都有较明确要求,适合作为移动机器人底盘轮系设计、传动校核和三维装配练习的参考对象。
- 上一篇:全向移动麦克纳姆轮智能小车结构
- 下一篇:K1osiris机械臂线性夹持器结构

- 全部评论(0)

- 模板大小: 147.66 MB
- 售价:5金币
- 下载次数: 287
- 系统要求: KeyCreator,STEP / IGES,Rendering
- 软件分类: 工业机器人