微信登录
 QQ登录


四自由度教学实训小型串联机械臂结构
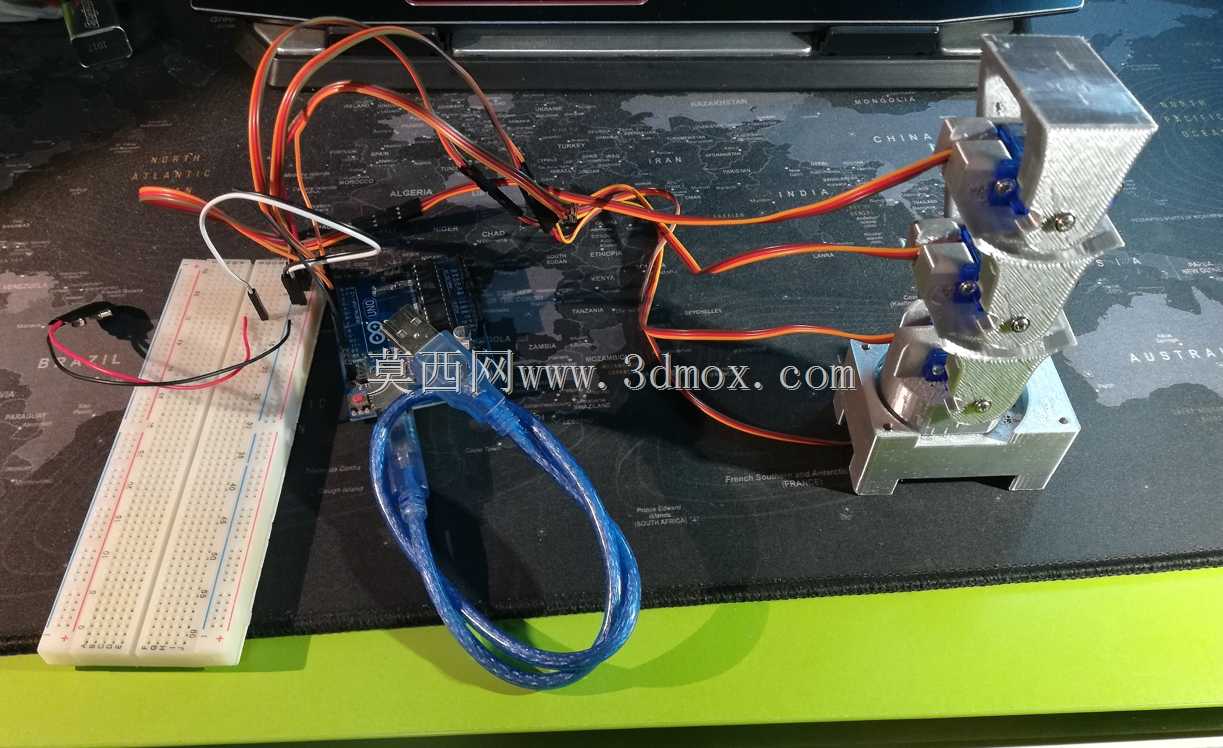
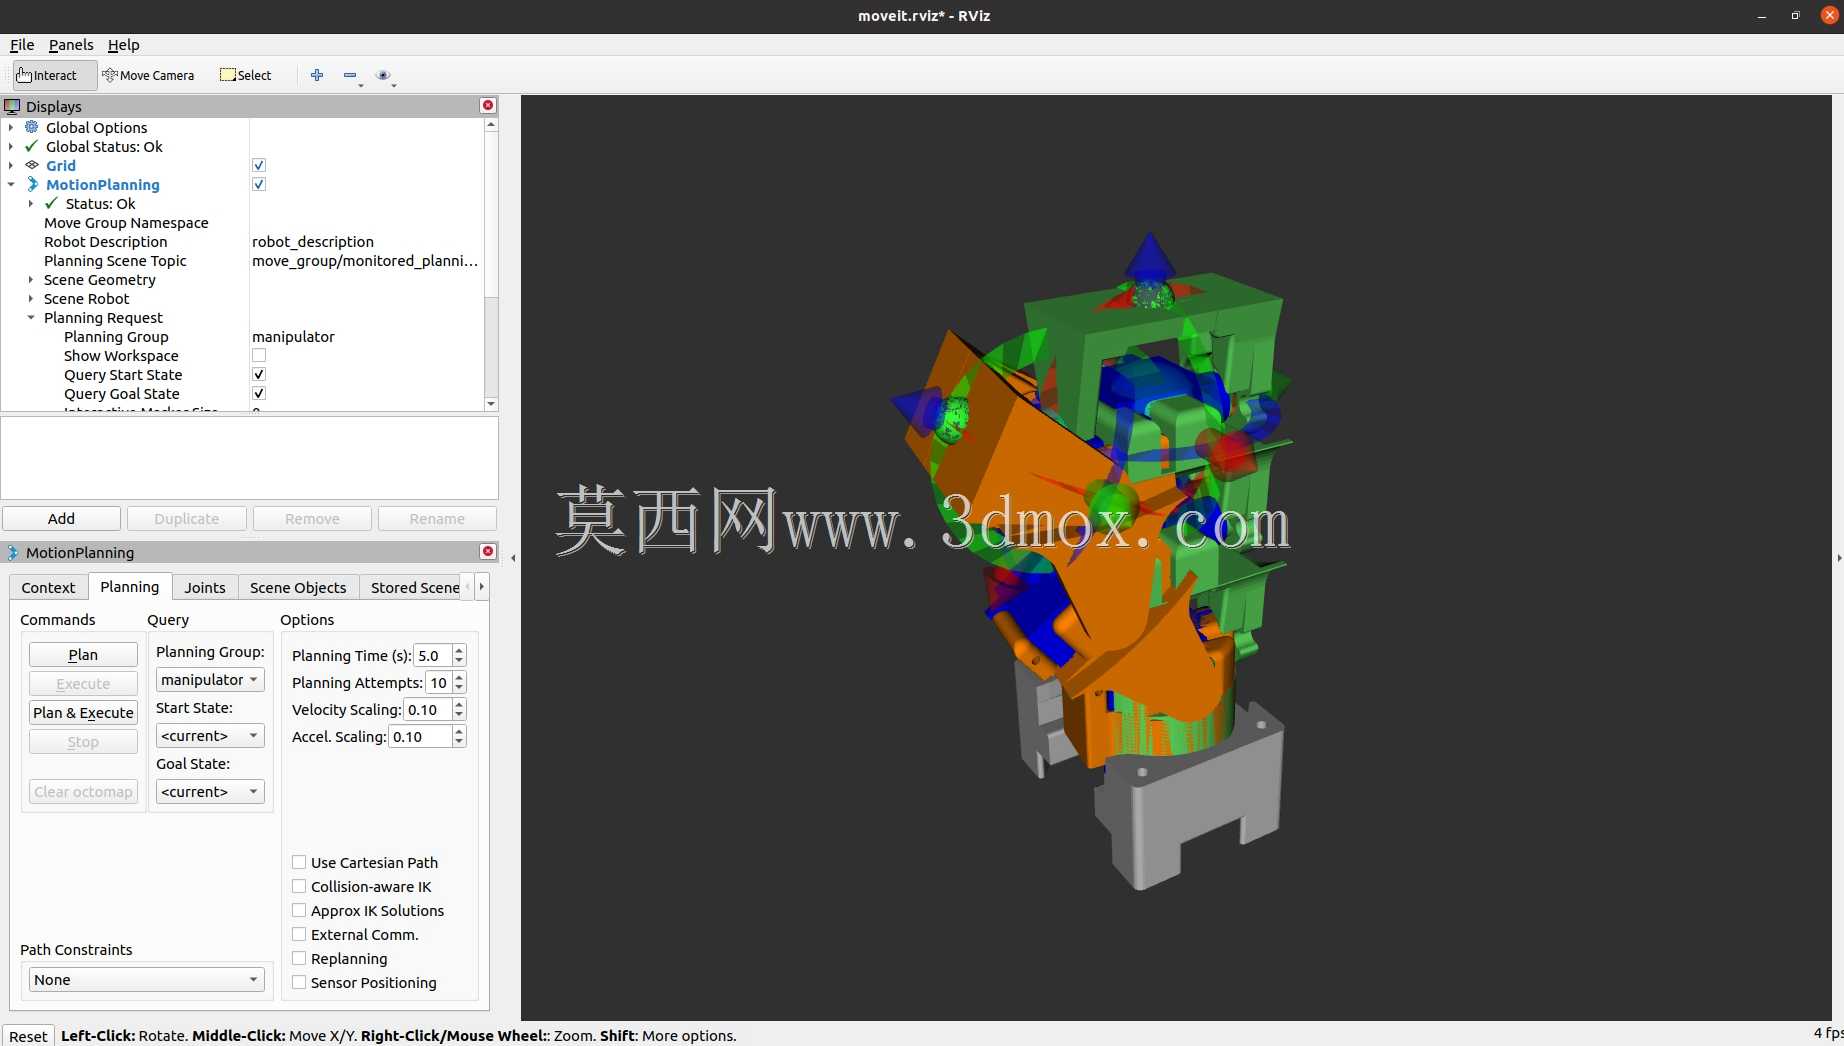
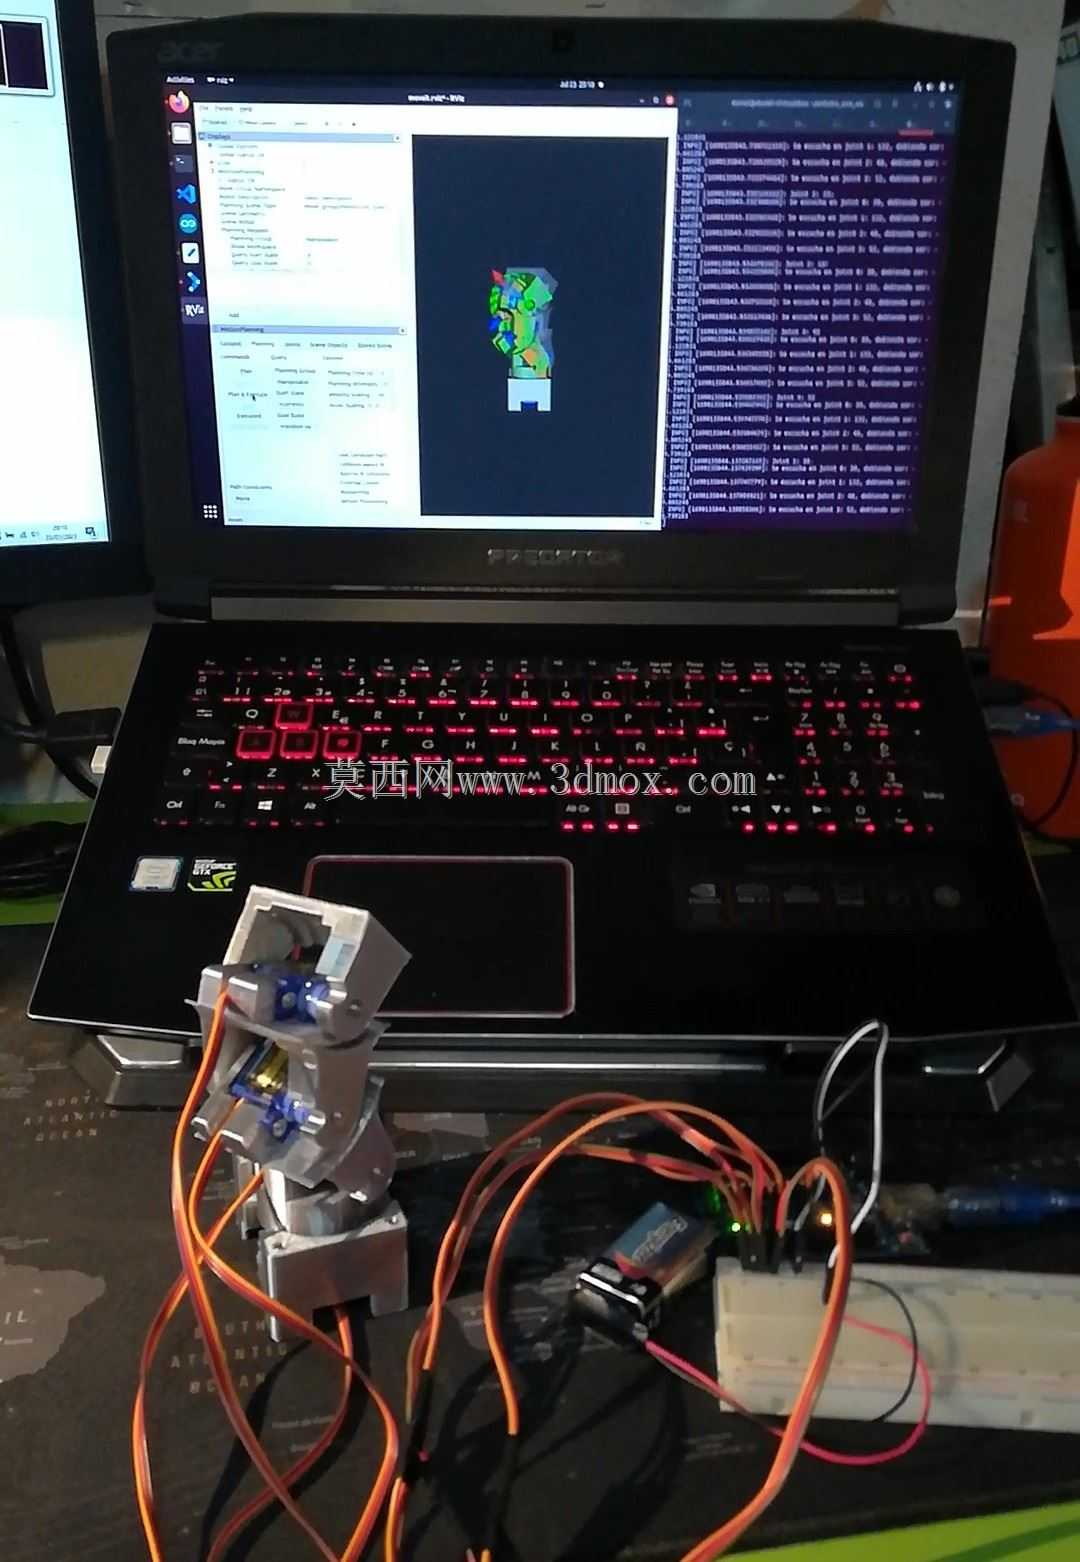
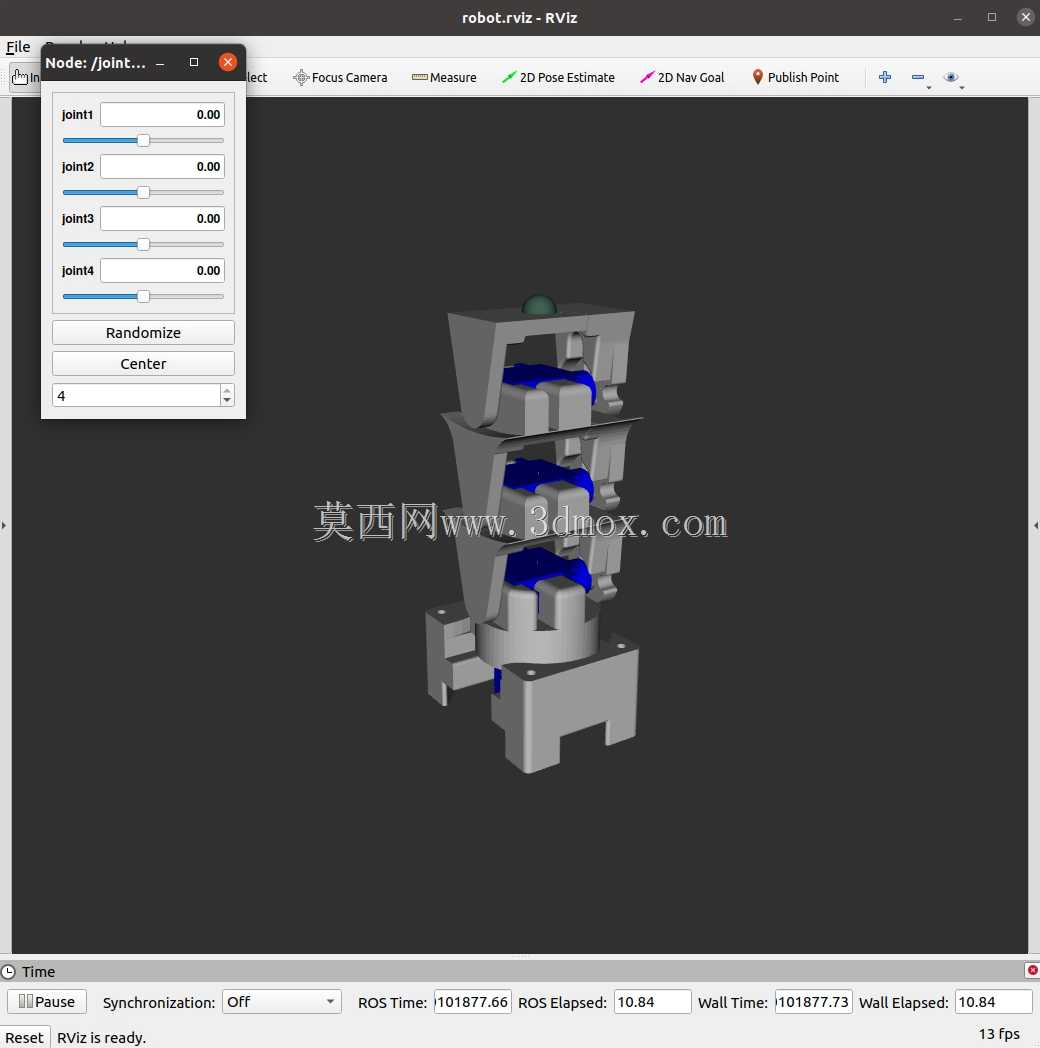
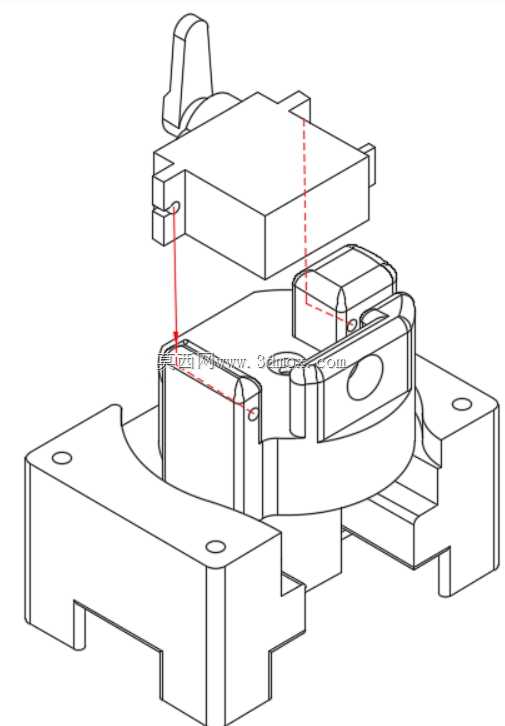
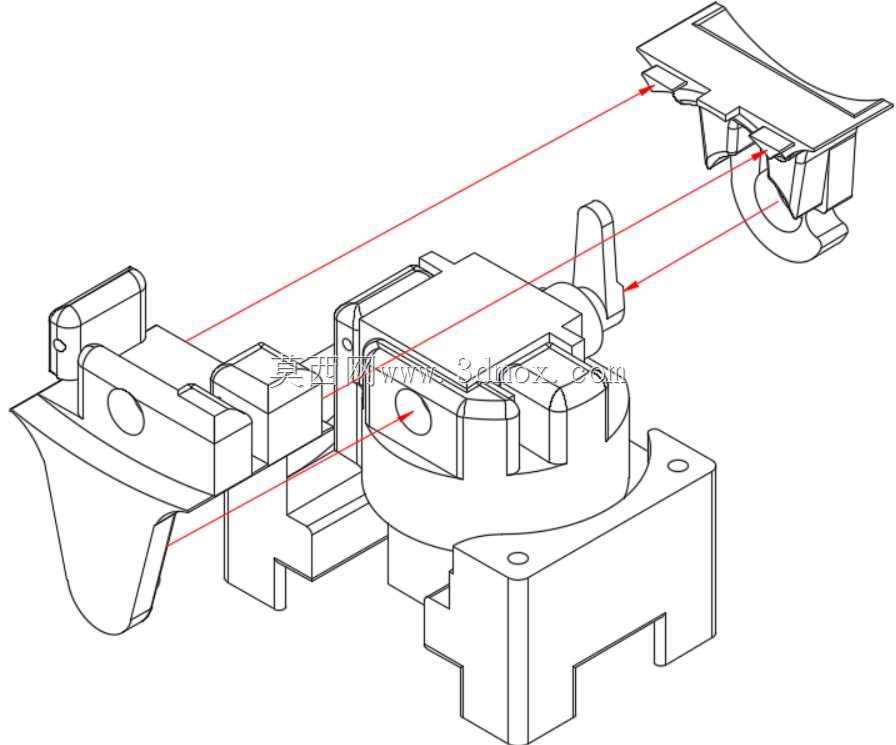
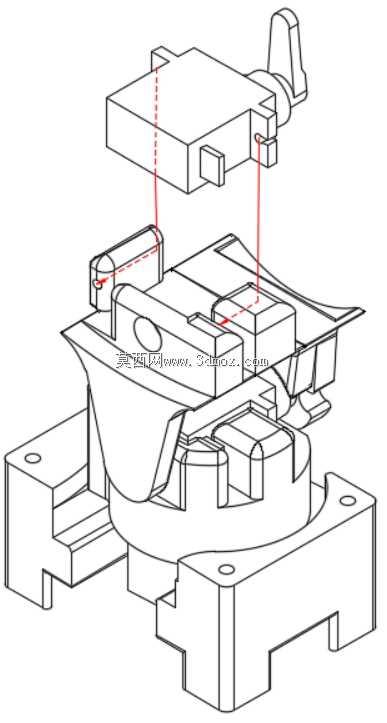
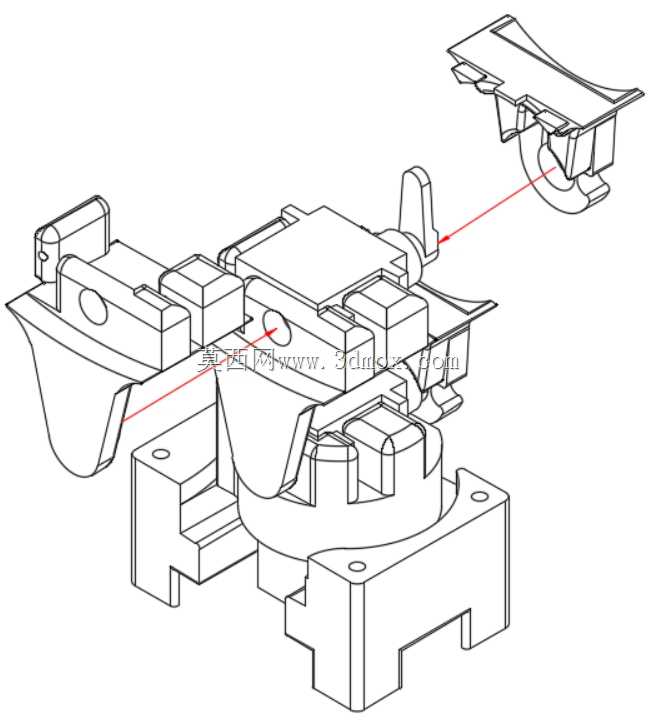
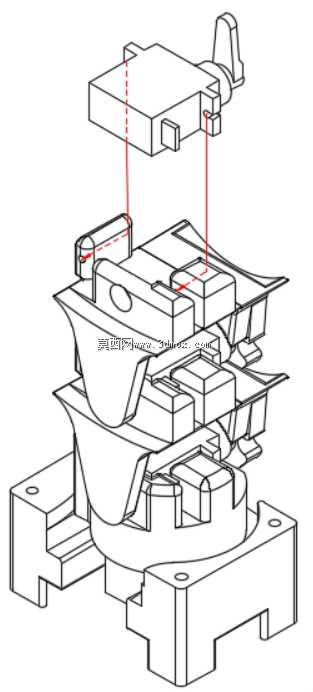
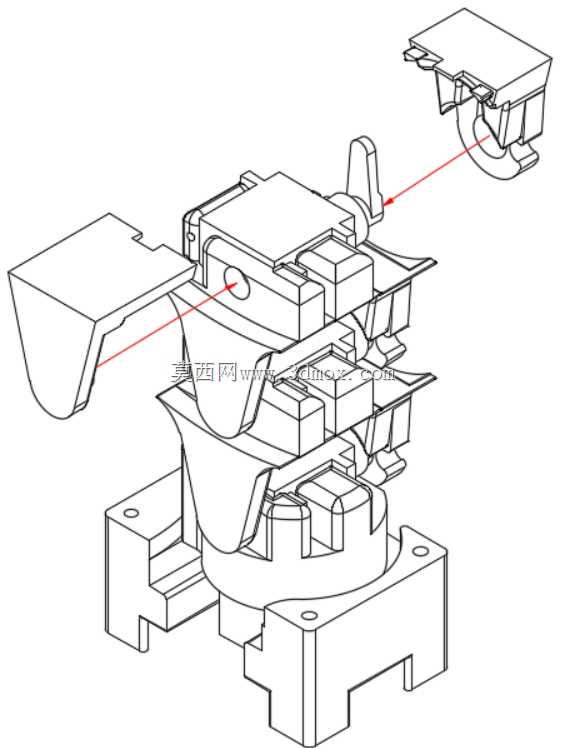
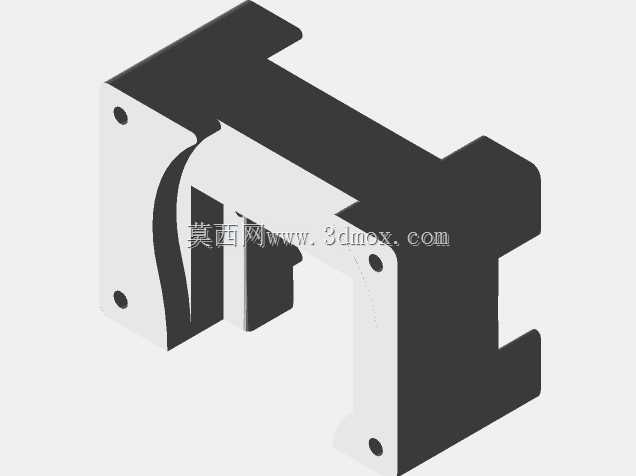
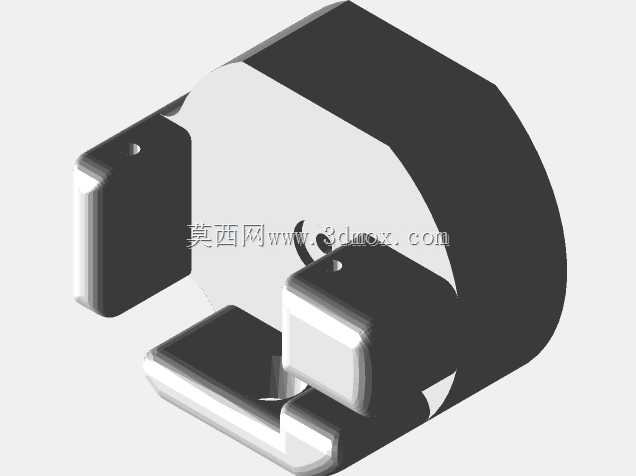
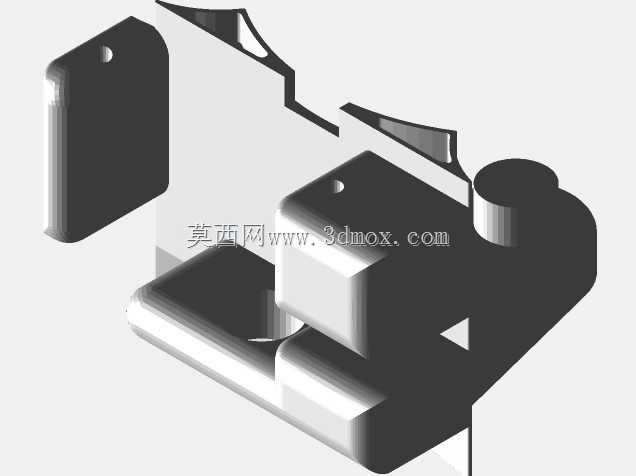
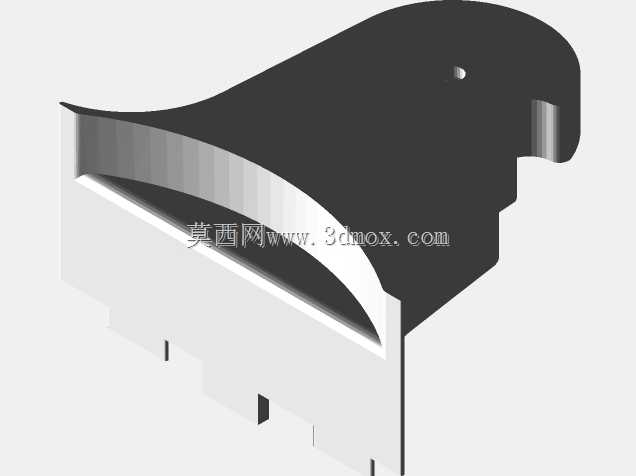
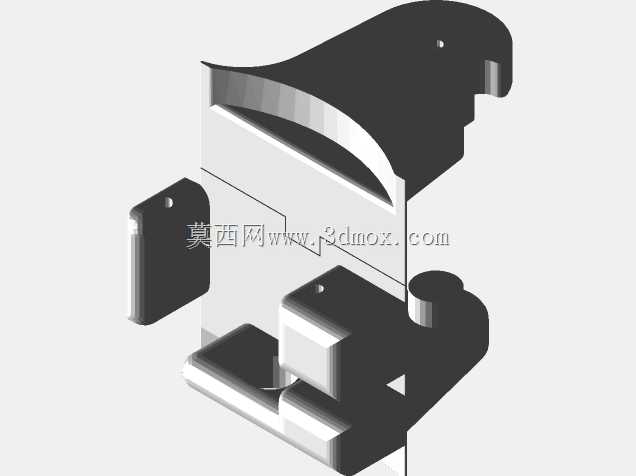
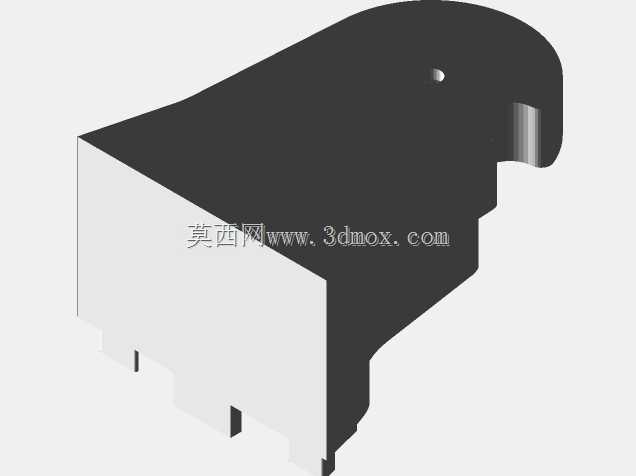
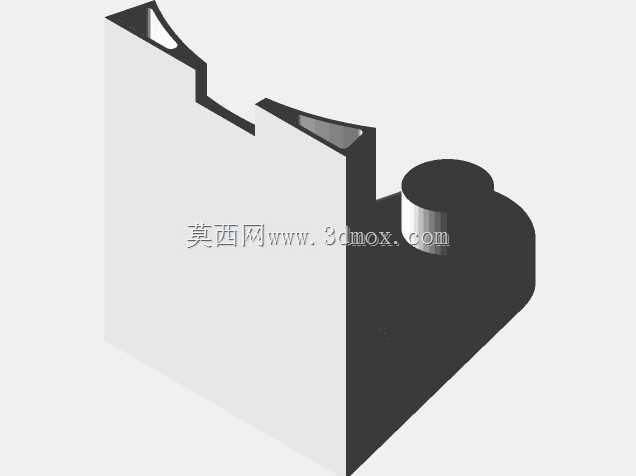
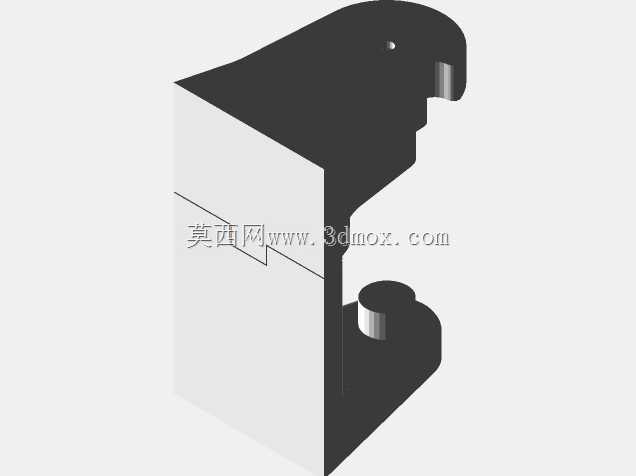
这款四自由度串联构型的小型机械臂,核心面向高校ROS课程实训、桌面级轻载搬运演示场景,可完成小质量工件的点位搬运、轨迹示教、运动学算法验证等实操任务,适配教学实验室、创客空间、青少年科创教育等场景的轻量化使用需求,无需大尺寸安装空间即可完成整套运动演示。整机采用串联关节布局,从基座到末端共设置四个转动自由度,全部采用sg90微型伺服电机作为驱动元件,通过串行控制方式实现各关节的独立角度调节,设计阶段仅聚焦运动学功能实现,未配置专用末端执行器,末端最后一节关节采用平面结构设计,使用者可根据自身需求加装夹爪、吸盘、画笔等不同执行末端,拓展绘图、小件拾取、轨迹模拟等不同功能。结构设计上优先控制整体重量与加工复杂度,
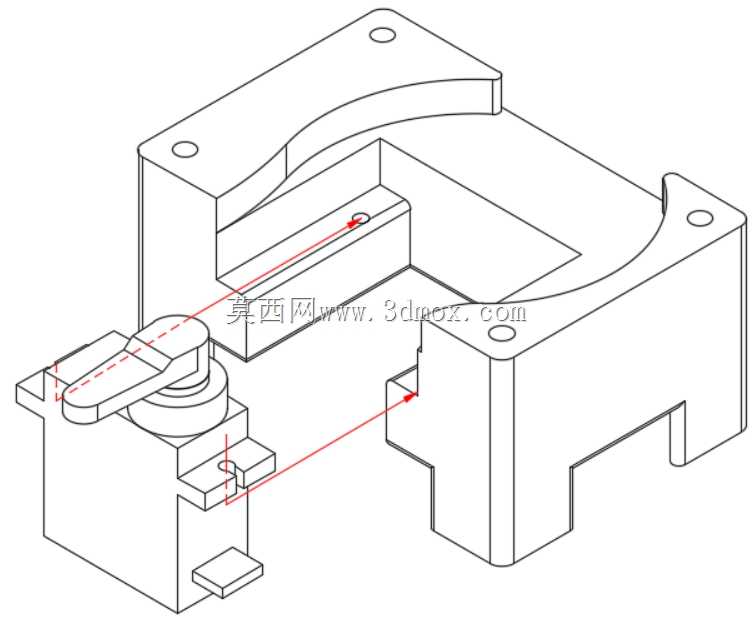
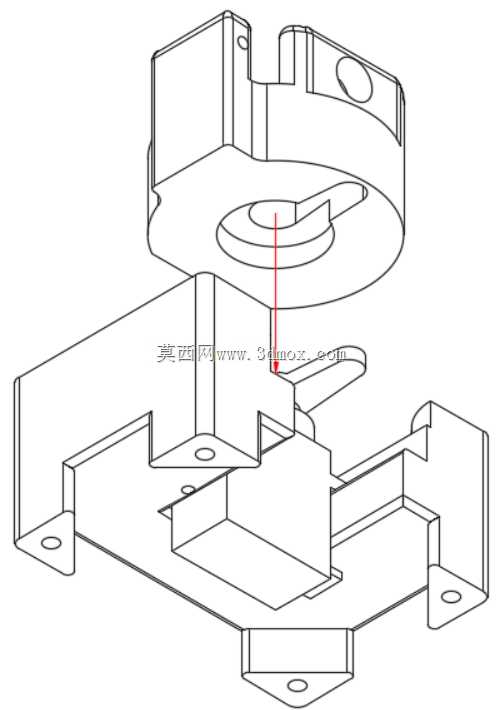
所有结构件均适配FDM3D打印工艺制作,单关节的伺服电机通过3颗螺丝完成与相邻连杆的紧固连接,装配时需将对应配对的连杆零件在安装后完成对位,保证关节转动的同轴度,避免运动过程中出现卡滞或传动间隙过大的问题。关节配对采用两组对称链环结构实现转动连接,分别对应上下两组关节的转动副,使用者也可根据自身对自由度的需求,额外加装连杆组件拓展更多自由度,但受限于sg90伺服电机的输出扭矩与臂杆结构强度,拓展自由度后会显著降低末端负载能力与运动稳定性,原有四自由度构型是兼顾运动范围与结构强度的最优方案。安装边界方面,整机基座采用平板式安装结构,可直接通过螺栓固定在桌面或实训台架上,无需额外定制专用安装座,各关节的转动范围通过结构件的机械限位实现,
避免伺服电机过转损坏内部齿轮,臂杆完全展开后的水平作业半径可覆盖桌面级实训场景的常规操作范围,竖直方向抬升高度满足小件搬运的高度需求。打印制作环节,采用常规PLA耗材即可满足结构强度要求,0.1mm层厚的打印参数可保证连杆铰接孔的尺寸精度,减少装配后的铰接间隙,打印完成后需对配对链环的接触面进行轻微打磨,去除打印层纹带来的转动阻力,保证关节转动顺滑无卡滞,若打印精度足够可直接装配无需额外打磨。整套结构的连杆走线全部沿臂杆外侧布置,无需在连杆内部开设穿线孔,降低了打印与装配难度,伺服电机的接线可直接沿臂杆延伸至基座端连接控制板,配合面包板即可完成整套控制电路的快速搭建,无需复杂的布线规划,适合教学场景下的快速组装与调试。运动控制层面,
四自由度的构型可完整演示正逆运动学解算、关节空间轨迹规划、笛卡尔空间直线插补等机器人核心算法,学生可通过修改控制代码实现不同的运动轨迹,验证算法的实际运行效果,相比大型工业机械臂,该小型结构的安全系数更高,运动速度与扭矩都处于安全范围,不会出现碰撞伤人或损坏设备的问题,适合教学场景下的反复调试与试错。结构件的壁厚设计兼顾了轻量化与强度需求,在保证臂杆不会在负载下出现明显形变的前提下尽可能减少材料用量,降低打印成本与整机重量,基座部分采用加厚设计,保证臂杆完全伸展时整机不会出现倾翻,无需额外加装配重块即可满足稳定性要求。
- 上一篇:五轴开口端夹具连接机械臂结构
- 下一篇:巴克斯特机器人专用汤匙式末端执行器

- 全部评论(0)

- 模板大小: 8.05 MB
- 售价:5金币
- 下载次数: 20
- 系统要求: Fusion 360,STL,Rendering
- 软件分类: 工业机器人