微信登录
 QQ登录


双足行走机器人腿部结构设计方案


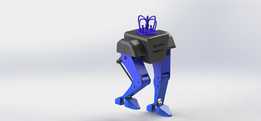
这款双足行走机构的设计,核心瞄准足式移动设备在非结构化地形的通行需求,区别于轮式、履带式移动平台对平整铺装路面的依赖,双足构型能够适配台阶、沟壑、碎石堆等复杂地表环境,可用于灾后搜救场景的探测载体搭建、科研教学领域的步态算法验证平台,也能作为仿生娱乐机器人的底层机械载体,拓展足式设备在民用、科研领域的落地场景。
从功能特性来看,该结构采用分段式腿部构型,大腿、小腿段分别设置独立的铰接回转副,足部做了收窄的尖状构型设计,能够在落脚时减少与地面的接触面积,降低不平整地表对落脚姿态的干扰,同时足部与小腿的铰接位置预留了缓冲结构的安装空间,可加装弹性阻尼元件吸收落地冲击,减少行走过程中机身的振动传递。躯干部分做了集成式的安装腔体设计,能够容纳驱动控制板、电池模块、姿态传感器等核心元器件,腔体外侧的凸起结构可用于固定外接的传感设备,比如视觉摄像头、环境探测传感器等,无需额外设计外置安装支架,减少整体结构的冗余重量。顶部的冠装结构一方面作为机身的提拎点位,方便设备调试阶段的搬运挪动,另一方面也可作为扩展接口的安装基座,搭载小型作业末端执行器。
设计过程中优先考虑了步态运动的干涉规避问题,在三维建模阶段对腿部前摆、后摆、侧摆的全行程做了运动仿真校核,确认大小腿在最大迈步角度下不会与躯干腔体发生结构碰撞,同时给线缆布设预留了足够的走线空间,避免关节往复转动过程中出现线缆拉扯磨损的问题。关节铰接位置的轴孔配合选用基孔制间隙配合,既保证转动过程的顺畅度,也能控制装配后的关节旷量,减少行走过程中的姿态误差累积。材质选型上,腿部结构件优先选用轻量化的工程塑料或者铝合金型材,在保证结构强度满足行走载荷要求的前提下,尽可能降低运动部件的重量,减少驱动单元的负载压力,提升续航表现。
安装边界方面,该结构的整体重心沿躯干中轴线对称分布,静态站立时重心投影落在双足支撑面的中心区域,保证静止状态下的姿态稳定性。关节驱动模块的安装位做了标准化的接口设计,可适配不同扭矩规格的伺服舵机或者减速电机,设计人员可根据实际负载需求、行走速度要求灵活选型,无需重新修改关节处的连接结构。足部的接地端面预留了防滑脚垫的安装槽,可粘贴橡胶材质的防滑垫,提升在光滑硬质地面上的抓地力,避免行走过程中出现打滑侧翻的问题。躯干腔体的内部安装位做了分层设计,上层用于固定控制电路板与传感模块,下层用于放置电池等配重部件,通过调整下层配重的安装位置,可快速校准整机的重心位置,适配不同步态算法对重心分布的要求。
在实际调试过程中,该结构的模块化设计能够快速拆分腿部、躯干、足部组件,单独对单个关节的转动阻尼、间隙进行调整,无需完全拆解整机,降低调试维护的时间成本。针对强化学习步态训练的需求,结构上所有关节的转动角度范围都做了物理限位设计,避免算法训练过程中输出超出行程的控制信号,导致关节结构损坏,同时物理限位的位置可通过加装调整垫片进行微调,适配不同步态策略对关节转动范围的要求。
- 上一篇:桌面级多关节机械臂夹持展示结构
- 下一篇:八舵机驱动四足步行仿生机器人结构

- 全部评论(0)

- 模板大小: 112.22 MB
- 售价:5金币
- 下载次数: 52
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering,OBJ,Wavefront OBJ,Rhino
- 软件分类: 工业机器人