 微信登录
 QQ登录


基于ESP32的双摇杆无线控制装置
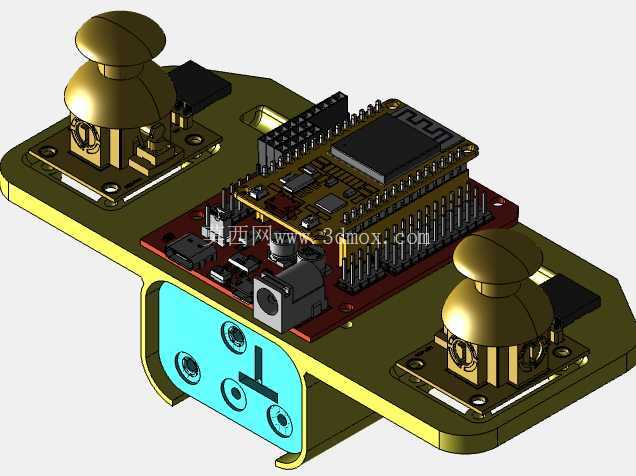
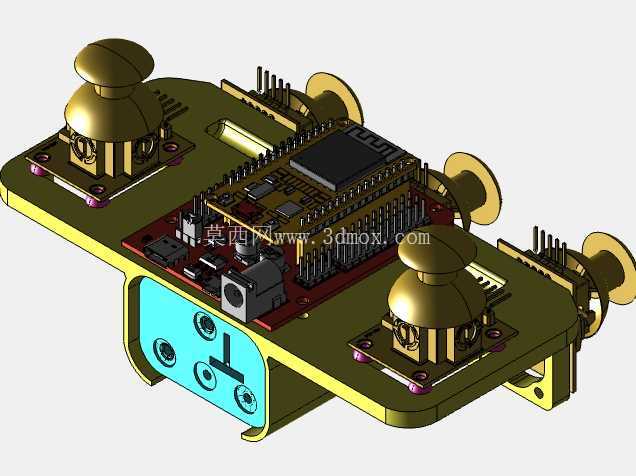
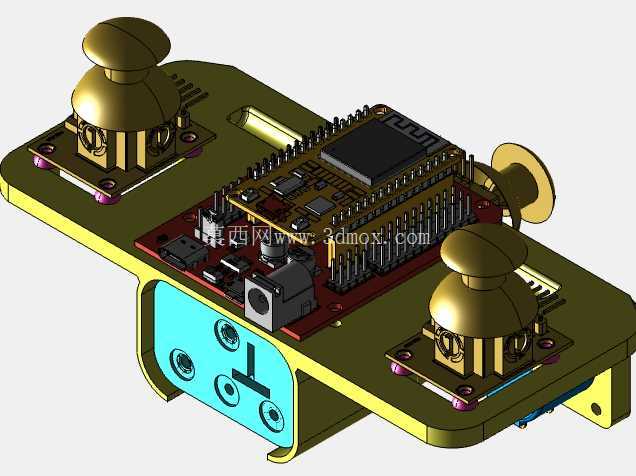
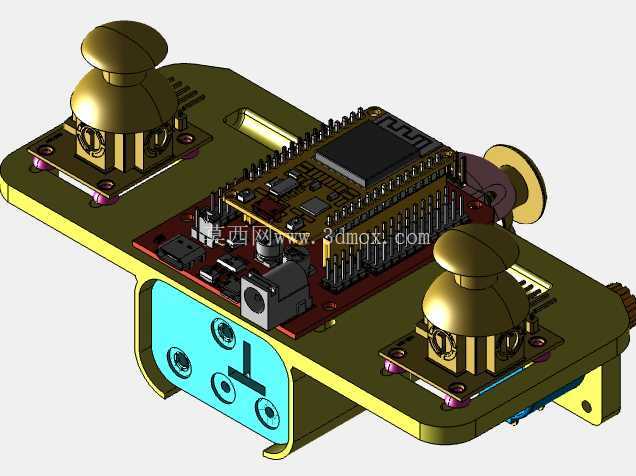
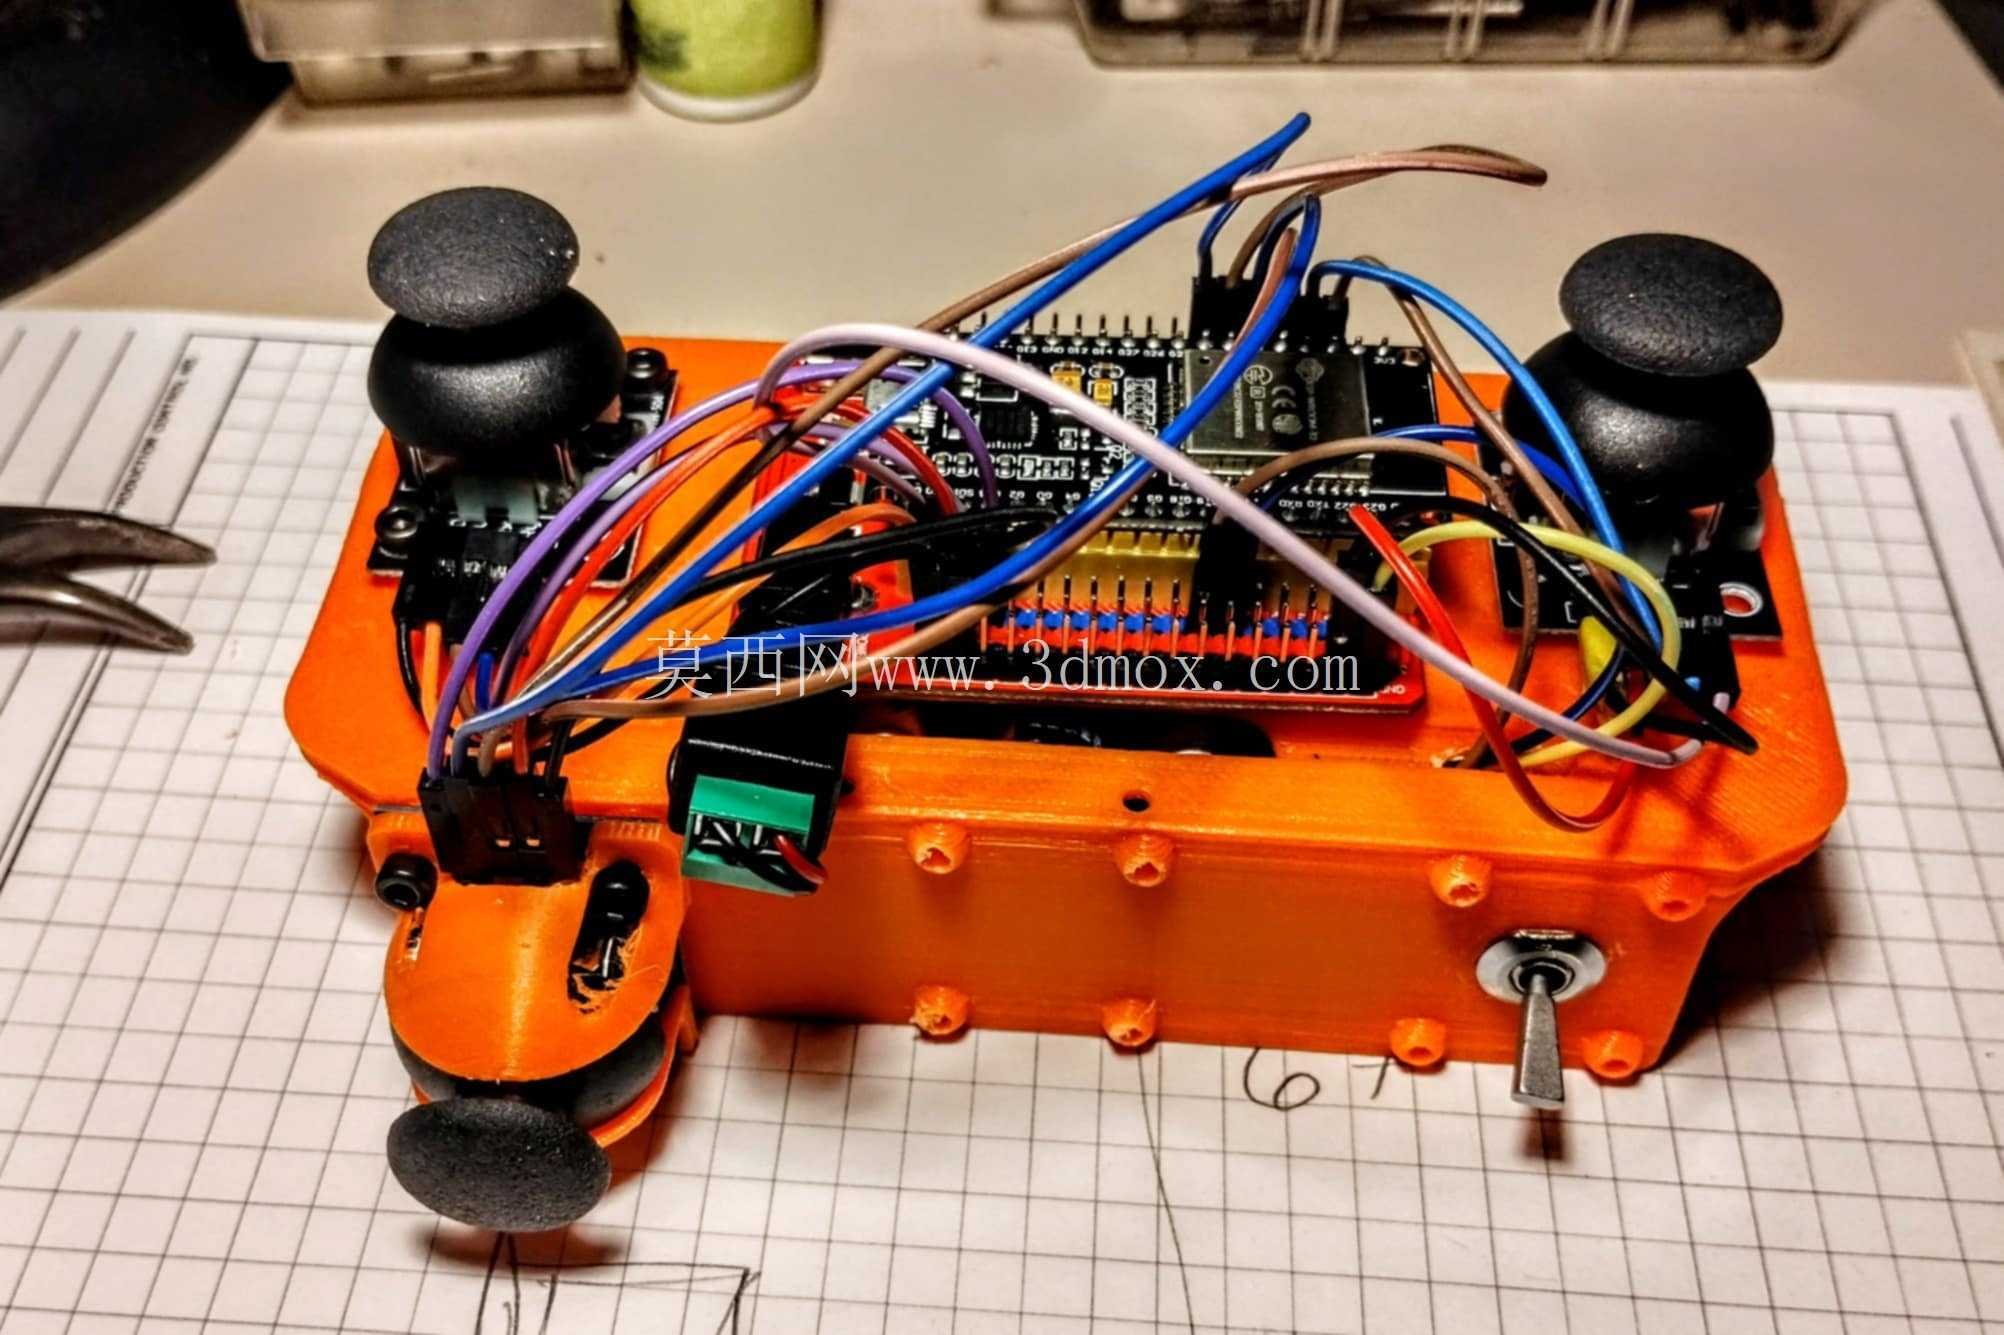
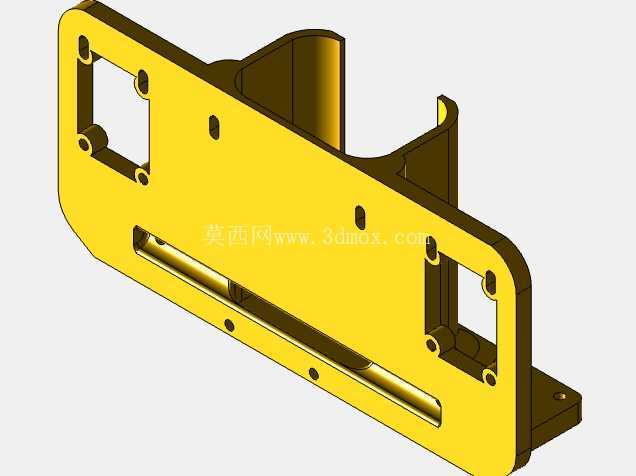
在小型移动机器人、桌面级机械臂、智能小车这类轻量化智能设备的开发场景中,手持遥控终端是调试阶段、手动操控环节不可或缺的配套部件,这套基于ESP32的双摇杆无线控制装置,正是针对这类小型智能设备的近距离操控需求设计的实体操控载体。从结构布局来看,整个装置采用一体化承载底板作为安装基准,底板边缘做了圆弧过渡处理,避免手持操作时的锐边割手问题,整体尺寸适配成年人单手握持或双手托持操作的人机尺寸,安装边界上预留了对应扩展板、摇杆模块、电源接口的固定孔位,所有孔位均与选用的标准电子模块安装孔对齐,无需额外打孔改造即可完成组装。两个模拟摇杆分别布置在底板的左右两侧区域,位置对应双手握持时的拇指自然活动范围,
操作时拇指无需大幅移动即可覆盖摇杆的全行程偏转,摇杆选用常规的双轴电位器式模块,自带按压按键功能,可额外映射功能触发指令,满足多通道控制的需求。核心控制部分采用ESP32核心板叠层安装在扩展板上方的布局,扩展板承担电源转接、信号引脚引出的作用,电源输入接口设置在装置的侧端,采用标准圆形直流电源座,适配常规9V电池组或直流适配器供电,设计时考虑到供电接口的物理限制,未在该端口布置大电流快充相关电路,避免接口过载损坏,同时扩展板预留了USB接口通路,可通过外接适配器转USB的方式为整套装置供电,适配不同的现场供电条件。电路部分的布局充分考虑了操作时的信号干扰问题,无线天线区域未被金属结构遮挡,保证WIFI信号的传输稳定性,
摇杆的信号走线尽量远离高频电路区域,减少模拟信号的采样噪声,确保摇杆偏转量的采集精度。整套装置的结构设计优先考虑组装便捷性,所有电子模块均采用市面上通用的标准化部件,承载底板的结构可通过常规的桌面级加工方式制作,不需要特殊的定制模具,适合个人开发者、电子爱好者快速复刻制作,配套的开源代码可直接实现与被控端的WIFI通讯,将两个摇杆的偏转量、按键状态实时传输给被控设备,完成运动方向、速度、动作触发的控制。在实际调试场景中,这类无线操控终端相比有线连接的调试方式,可让操作人员站在合适的观察位置操控设备,避免被设备运动轨迹波及,也能更直观地观察设备的运动响应状态,调整控制参数。结构上的安装位预留了足够的冗余空间,后续可根据需求追加按键、
拨轮、显示屏等人机交互部件,扩展更多的控制功能,不需要重新设计整体承载结构。底板的承载强度满足日常手持使用的抗摔、抗挤压要求,材料选用常规的工程塑料即可满足使用需求,整体重量控制在适合长时间手持操作的范围内,不会造成操作疲劳。电源部分的电路设计做了反接保护、过流保护,避免接错电源导致核心板烧毁,降低组装调试过程中的硬件损坏风险。摇杆模块的安装座做了定位凸台,安装时可快速对齐位置,保证摇杆的操作方向与装置的坐标系方向一致,避免出现操控方向与设备运动方向错位的问题。
- 上一篇:DIY双轴直线滑台数控运动模组结构
- 下一篇:非线性弯弧钣金扫掠法兰构件

- 全部评论(0)

- 模板大小: 357.28 MB
- 售价:5金币
- 下载次数: 14
- 系统要求: STEP / IGES,Fusion 360,Rendering
- 软件分类: 通用机械零部件


