微信登录
 QQ登录


水下油管巡检潜艇机器人结构设计
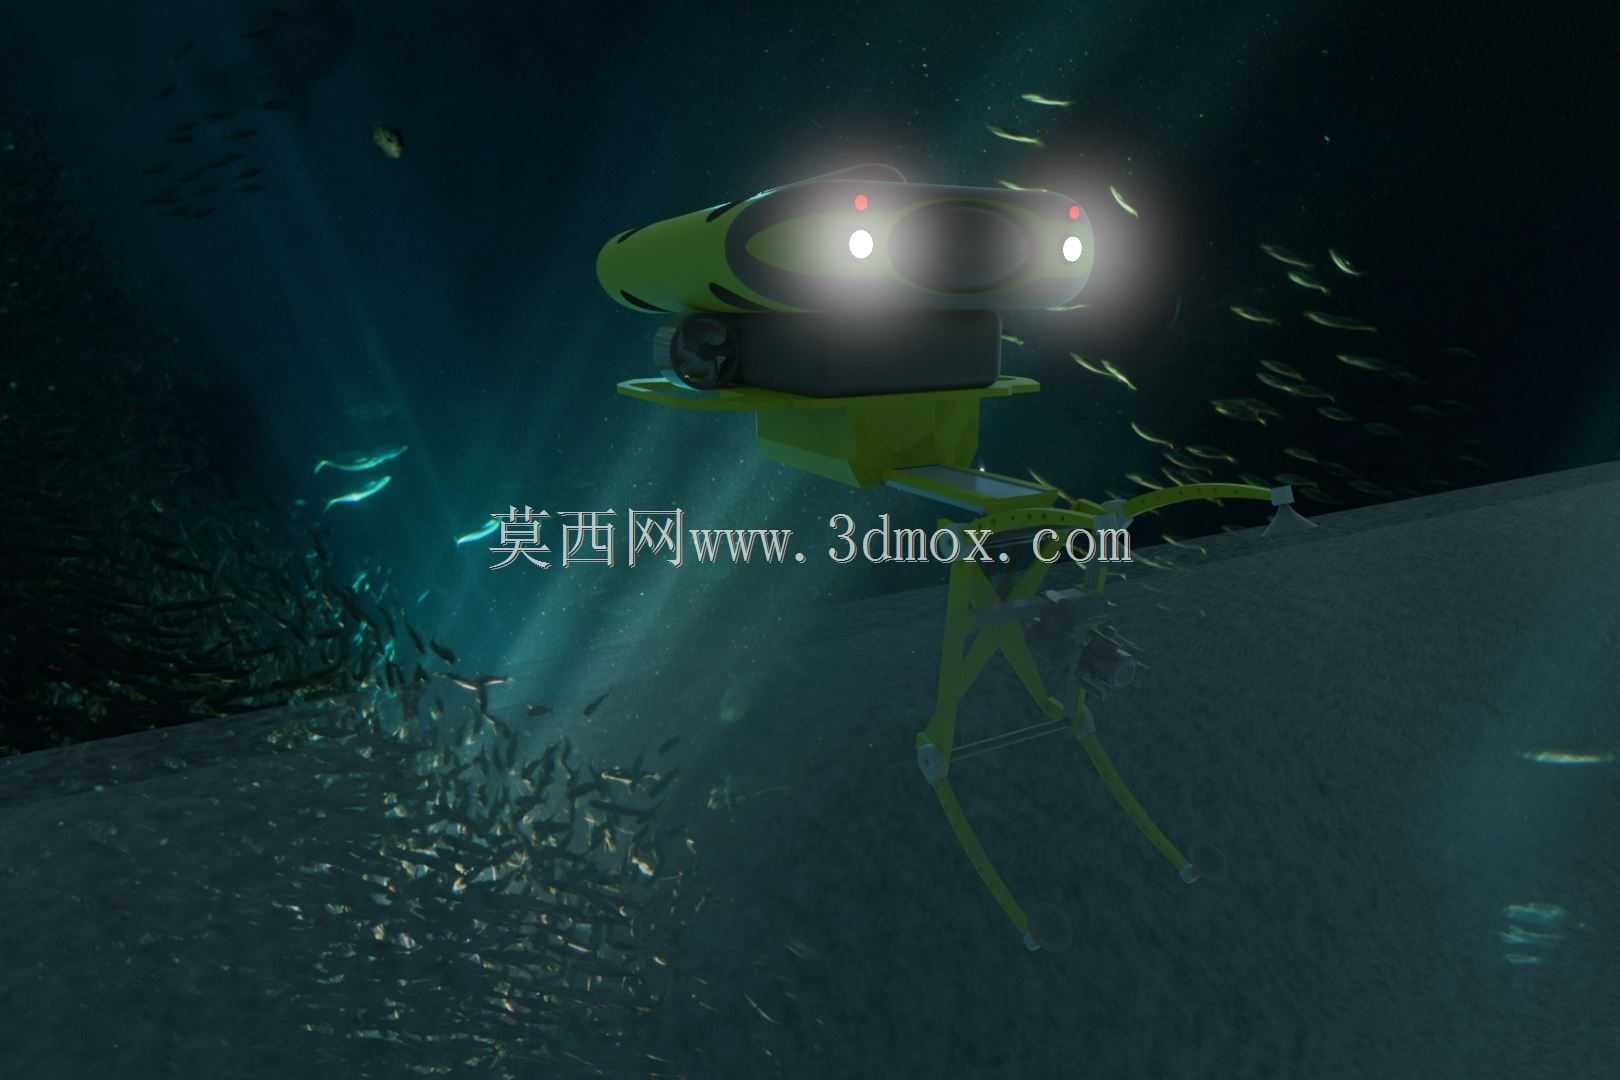
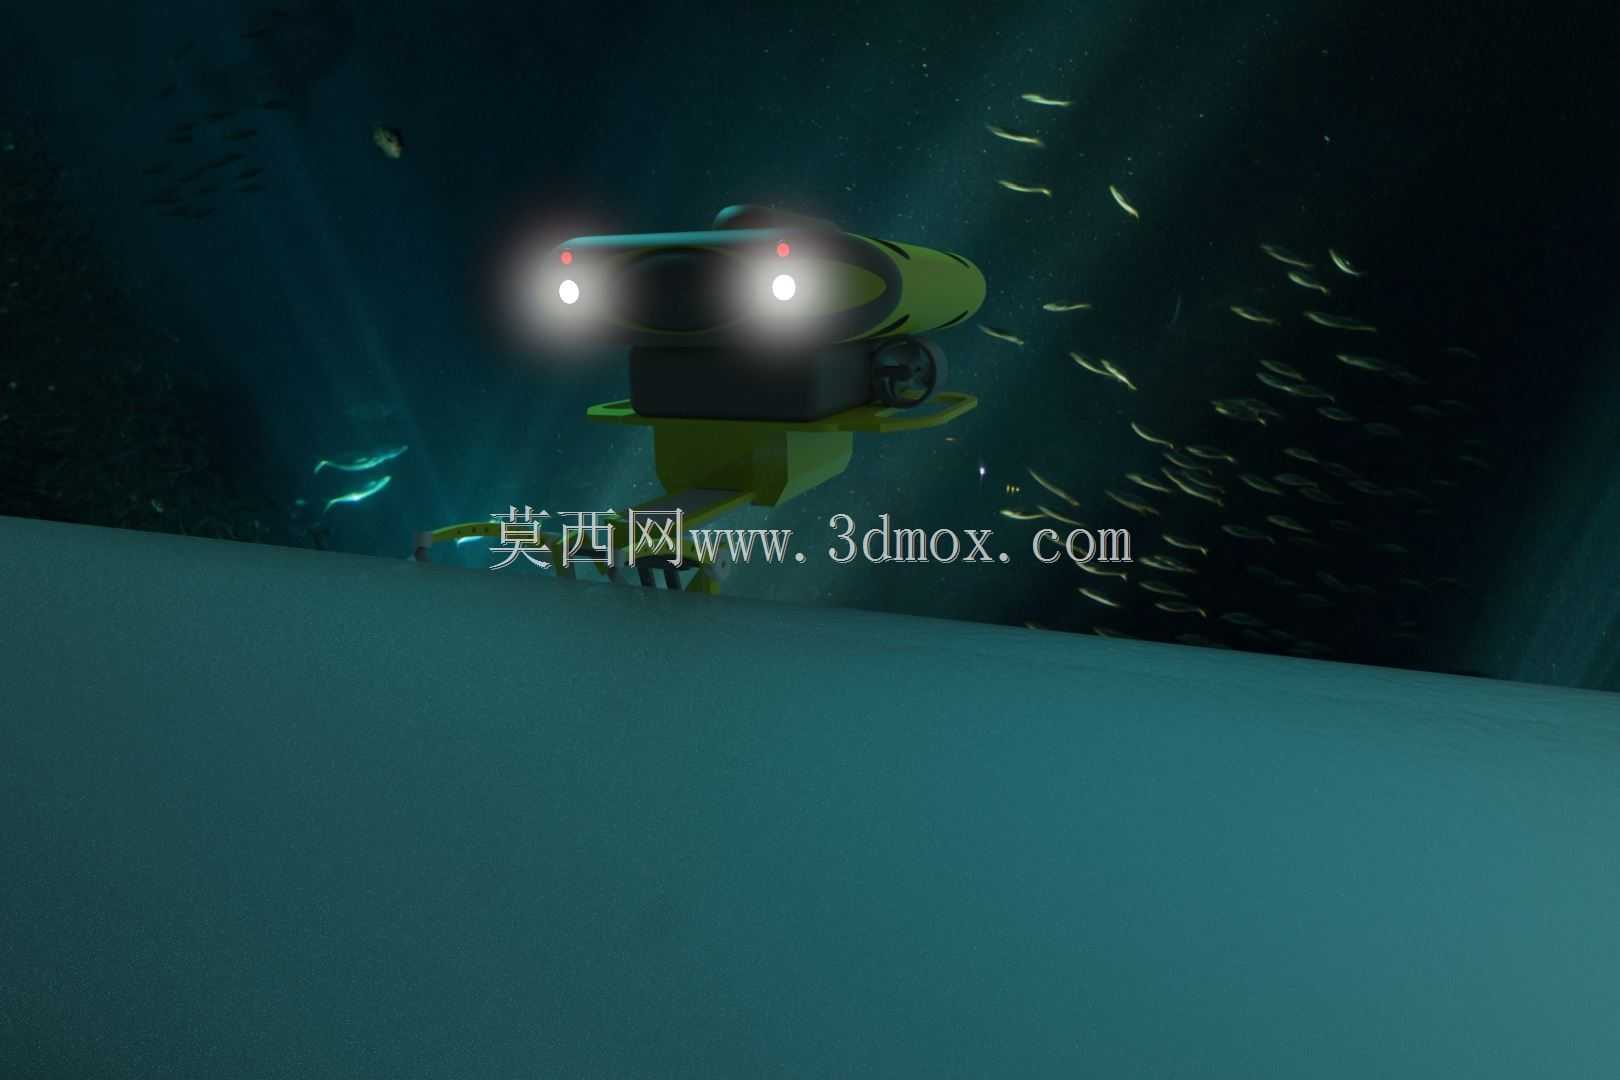
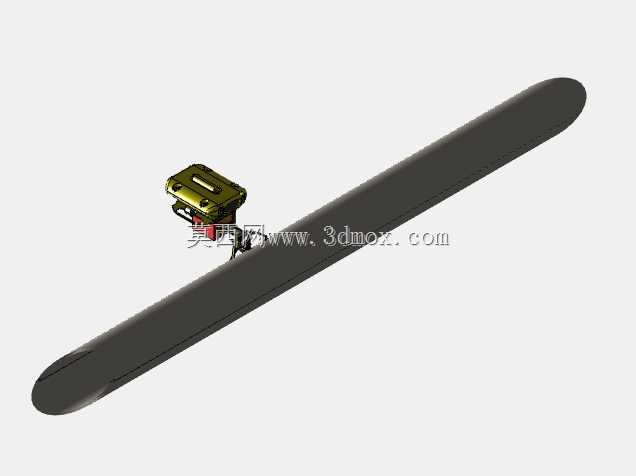
水下生产管线长期处于浑浊、带压且存在附着生物的环境中,常规人工潜水检查受能见度、作业窗口和安全条件限制,很难对管壁腐蚀、裂纹、接口错位及局部冲刷状态形成连续记录。该潜艇机器人的建模重点,不是单纯做一个水下航行外壳,而是把贴近管壁后的稳定停靠、探头贴合、沿管扫描和探头自清洁作为一套完整机构来处理,使设备能够在水下油管外侧完成近距离无损检测。
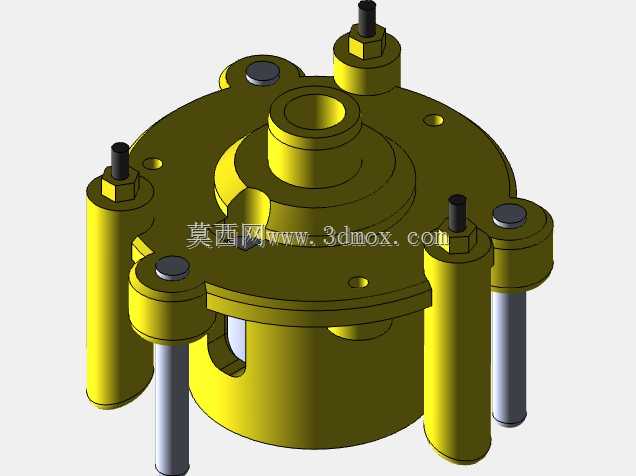
从使用流程看,机器人先以航行姿态接近目标管段,前部照明与摄像单元用于在低照度环境中确认管线走向、阀门位置和障碍区域。接近管壁后,设备并不依赖持续推力维持位置,而是通过四组锚定臂展开,将主体压靠或环抱在油管附近。这样做的好处是把水流扰动、推进器脉动和悬浮姿态偏差从检测环节中隔离出去。超声测量对耦合距离和探头角度较敏感,如果本体在检测时持续漂移,回波信号会出现抖动,锚定机构正是为了给探头提供一个相对固定的工作基准。
探头系统布置在机器人下部靠近管壁的位置,支架承担探头俯仰、偏转和沿管向移动的导向作用。设计时需要同时考虑两条边界:一是探头工作面与油管曲面之间要保持稳定间距,避免因管壁圆弧、局部锈蚀或机器人停靠误差造成信号丢失;二是支架行程不能与锚定臂、推进器和外壳发生干涉。模型中探头支架采用多关节联动形式,使探头能够沿管道表面分段扫查,多个测点依次覆盖周向和轴向区域。对于直管段,扫描路径可近似为沿管线方向的折线;经过弯头、法兰或支撑卡箍时,则需要降低移动速度并调整探头角度,保证关键连接部位不被遗漏。
自清洁机构围绕探头工作面设置,喷头方向不是随意布置,而是朝向探头与管壁之间的耦合区域。水下沉积物、剥落锈片和浮游杂质一旦夹在探头前方,会削弱超声波传播并形成虚假回波。喷头在扫描前或扫描过程中形成局部水流,将碎屑推离检测面,同时不直接冲击锚定接触点,避免把机器人从停靠位置顶开。管路布置时要控制喷嘴与探头之间的角度,使清洁流场覆盖探头前缘,又不会把底部泥沙大范围扬起,影响摄像观察。
外形方面,主体采用紧凑的流线型耐压舱思路,前部集中布置照明、观察窗和电子舱,下部保留检测机构安装空间,后部或侧部布置推进相关结构。外壳曲面需要为锚定臂收起状态留出包覆区域,使机器人在航行时减少外挂构件带来的阻力和挂网风险。锚定臂展开后则形成较宽的支撑跨距,这一尺寸直接决定停靠稳定性:跨距过小,水流作用下容易绕管转动;跨距过大,又会增加通过狭窄管架、密集阀门区时的碰撞概率。因此在三维结构中,臂长、关节转角和收起后的轮廓都需要反复校核。
安装边界上,设备最需要关注的是探头最低位置、臂展最大包络以及主体与管壁之间的安全间隙。探头最低位置决定机器人能够检测的最小贴近距离,也影响越障能力;臂展最大包络用于评估管廊、支撑结构和海底基盘附近的通过性;主体底面与管壁之间则要预留喷水管、电缆和关节活动空间。建模时不能只看静止装配状态,还应检查锚定臂展开、探头支架摆动、喷头维护拆装等极限姿态,确认各部件在全行程内无碰撞。
该方案的结构价值在于把水下航行能力和管壁检测能力分开处理:航行阶段依靠流线壳体与推进系统快速转场,检测阶段依靠锚定臂建立稳定平台,探头支架完成精确扫查,清洁喷头维持检测面条件。对于从事水下装备设计的人员来说,这类模型可用于讨论关节布置、检测路径、外壳包容尺寸以及管汇区域通过性,也能作为水下巡检机器人概念方案向详细结构设计推进的基础。
- 上一篇:150克级格斗竞技机器人结构设计
- 下一篇:FTC竞赛机器人侧部防护裙边结构

- 全部评论(0)

- 模板大小: 24.31 MB
- 售价:5金币
- 下载次数: 11
- 系统要求: Rendering,SOLIDWORKS,STEP / IGES,Text file
- 软件分类: 机器人