微信登录
 QQ登录


高速巡线竞速轮式移动机器人结构设计

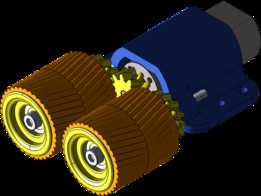
这款轮式移动机器人主要面向教育竞赛场景中的高速巡线赛事、小型移动平台科研验证场景使用,可作为路径识别算法验证、移动底盘动力学测试的实体载体,也可适配小型场地内的快速物料转运、巡检作业需求,在高校机器人创新竞赛、青少年科创实践活动中具备较高的实用价值。从结构设计逻辑来看,该版本将整体重心大幅向车轮安装区域上移,打破了传统巡线机器人重心居中偏前的布局思路,通过重量集中在驱动轮正上方的布置方式,最大化提升驱动轮与接触面的正压力,避免高速加减速、急转工况下出现轮胎打滑空转的问题,直接将整车牵引性能提升到新的层级,能够适配更高的动力输出上限。
驱动轮组采用人字齿轮啮合传动结构,相比直齿传动具备更高的重合度,传动过程中冲击更小、噪音更低,同时承载能力更强,能够匹配高速运转下的扭矩传递需求,轮体表面采用防滑纹理设计,进一步提升不同材质赛道表面的附着系数。在动力配置上,除了轮组驱动电机外,在驱动轮上方的安装位对称布置了2个空心杯电机,每个电机输出端搭配65mm规格的螺旋桨,螺旋桨推力方向垂直向下,在整车高速行进、尤其是过弯或爬坡工况下,可提供额外的下压力,进一步抵消高速状态下的升力效应,提升轮组抓地力,避免整车出现侧翻、飘移失控的问题。
底盘采用层叠式安装结构,底层为金属结构安装基板,用于固定轮组传动机构、驱动电机、动力供电模块,中层布置主控电路板、路径识别传感器模块,上层通过可调节角度的金属支架固定显示模块,支架采用铰接式结构,可根据实际使用需求调整显示屏的倾斜角度,方便调试过程中实时查看参数数据。整车的安装边界充分考虑了竞赛场景的尺寸限制,轮距、轴距参数均适配常规巡线赛道的宽度要求,所有外接接口均布置在底盘侧方,方便调试时外接传感器、下载程序,不会干涉轮组运转与螺旋桨的气流通道。结构件之间采用标准化紧固件连接,大部分安装位预留了调节余量,可根据实际配重需求调整电池、主控板的安装位置,进一步优化整车重心分布。
布线空间在层叠结构之间预留了足够的走线槽位,避免动力线与信号线交叉干扰,同时螺旋桨安装位置设置了防护间隙,不会与上层支架、显示屏结构发生运动干涉。从实际使用角度出发,该结构设计充分考虑了高速移动机器人的常见失效点,通过重心优化、额外下压力补充、高平稳性传动结构的组合设计,解决了传统巡线机器人高速状态下抓地力不足、传动冲击大、过弯易侧翻的痛点,可直接作为高速巡线机器人的结构参考方案,也可通过更换上层功能模块,拓展为小型巡检、作业类移动机器人底盘使用。
- 上一篇:六轴协作机械臂UR5结构设计
- 下一篇:GT2皮带传动Nema17步进多轴机械臂结构

- 全部评论(0)

- 模板大小: 45.18 MB
- 售价:5金币
- 下载次数: 12
- 系统要求: STEP / IGES
- 软件分类: 工业机器人