 微信登录
 QQ登录


微型折叠旋翼无人机折叠臂组件结构
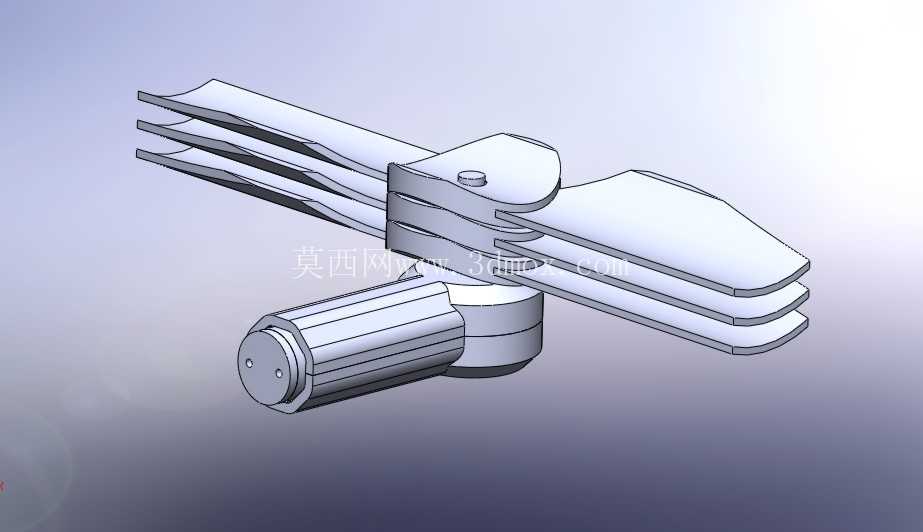
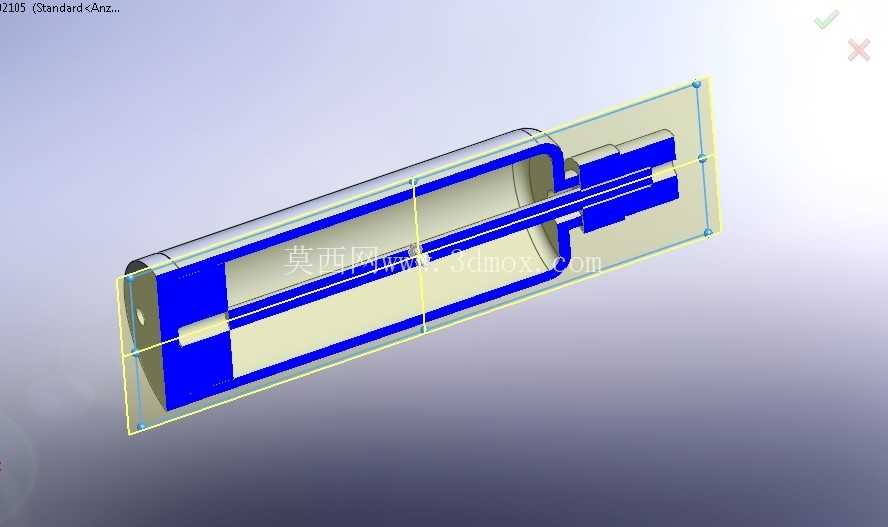
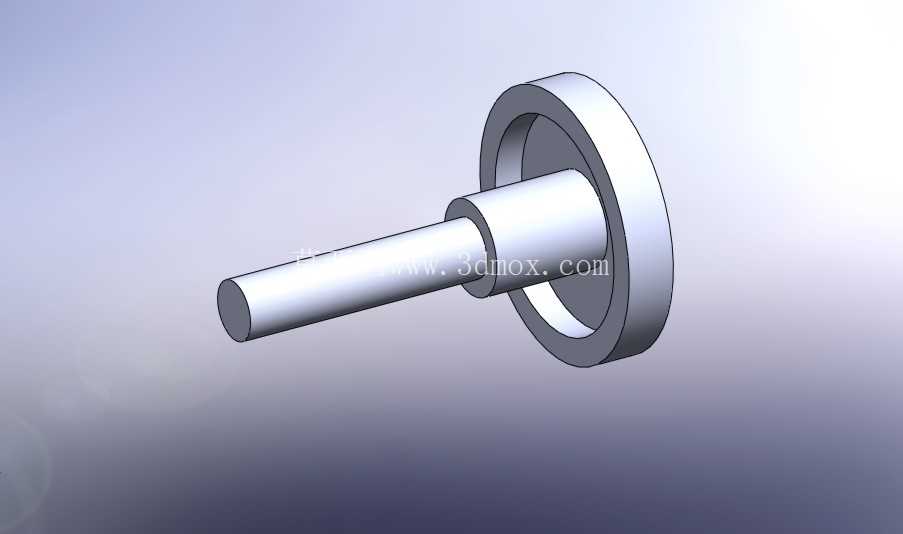
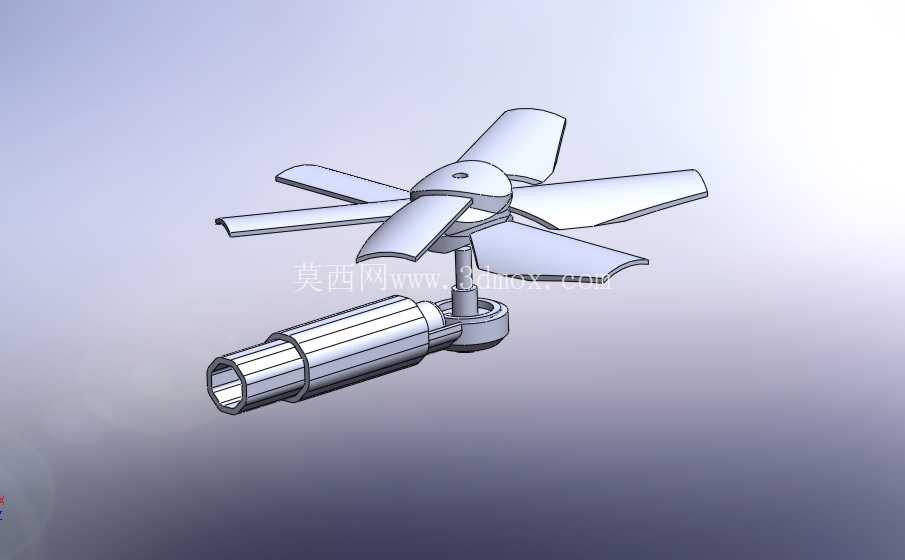
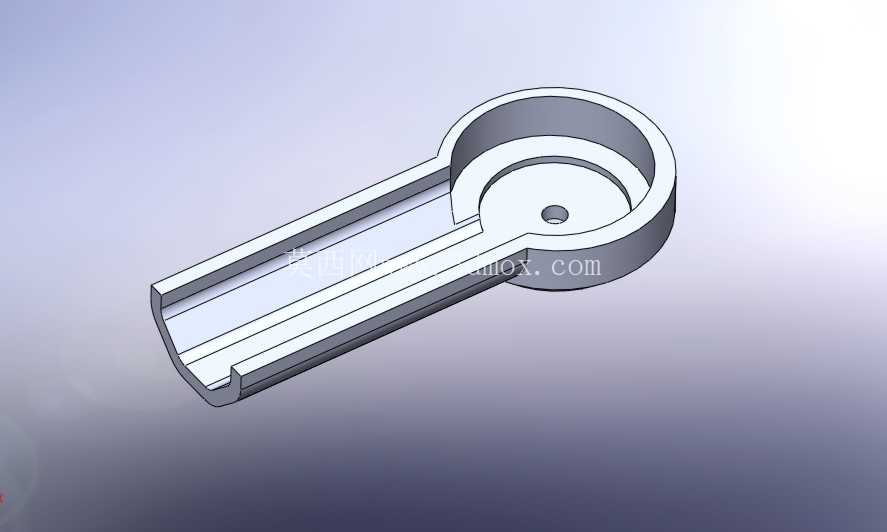
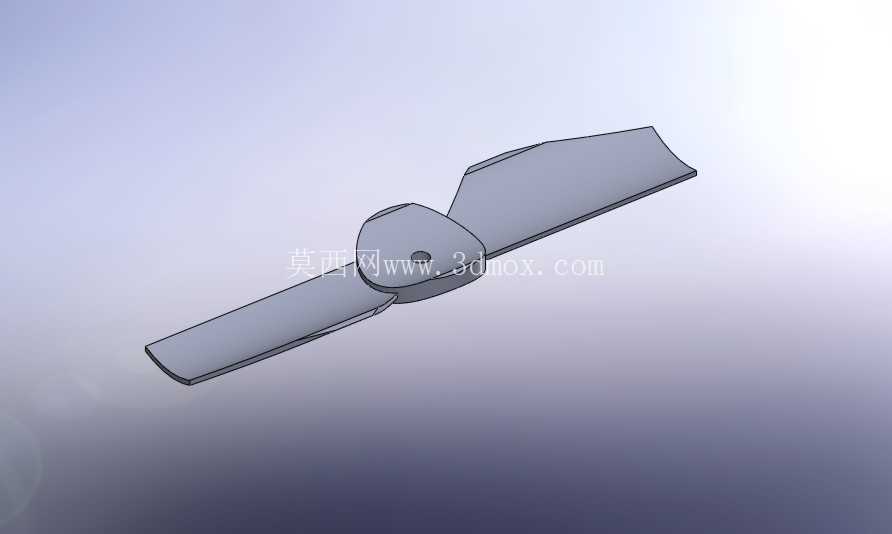
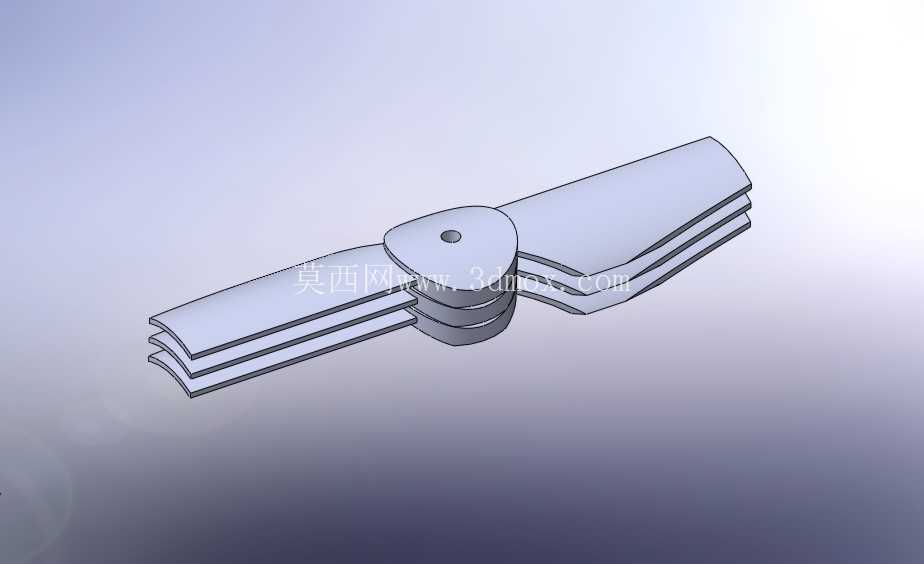
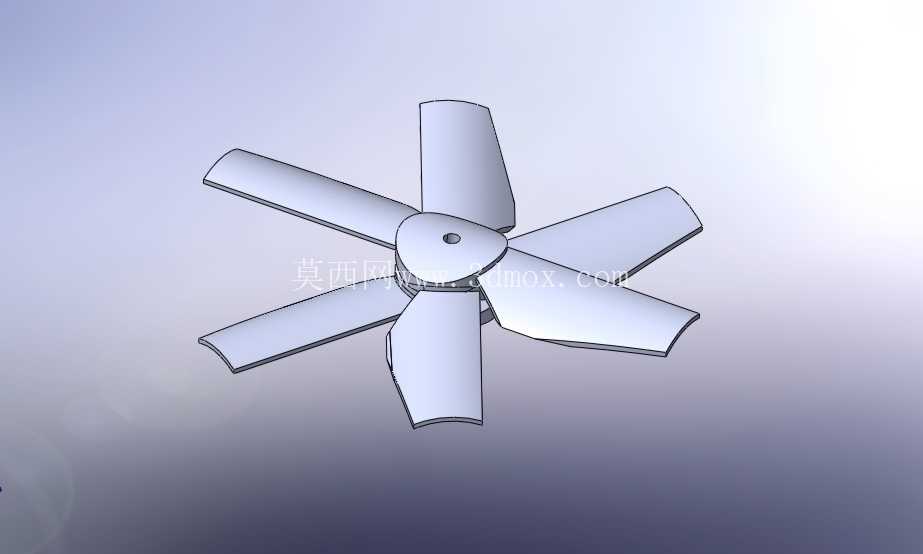
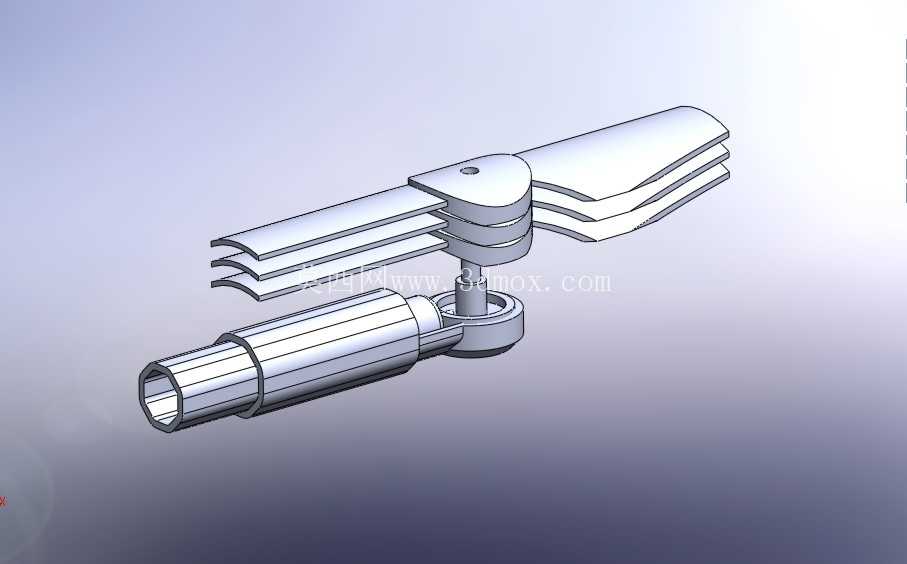
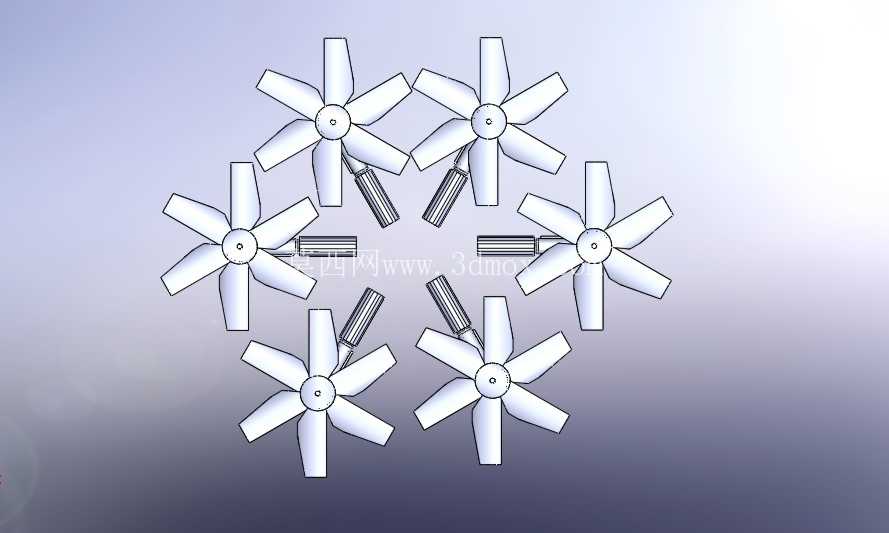
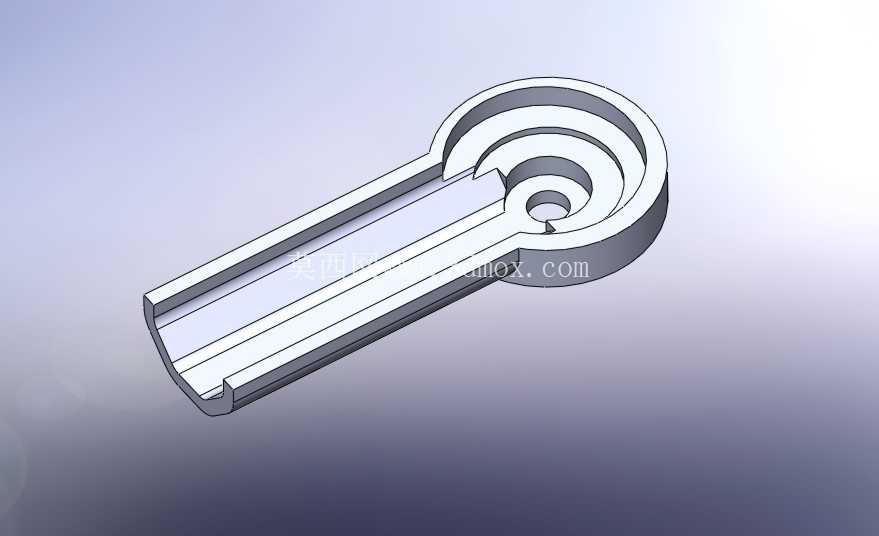
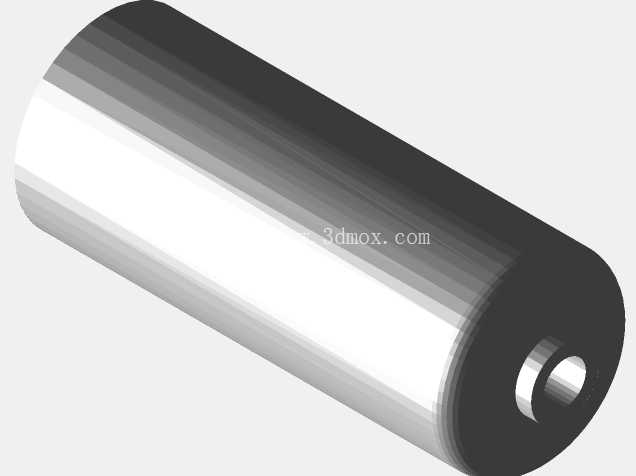
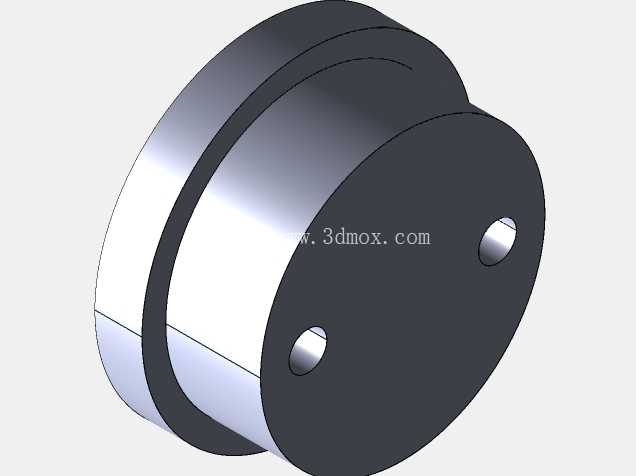
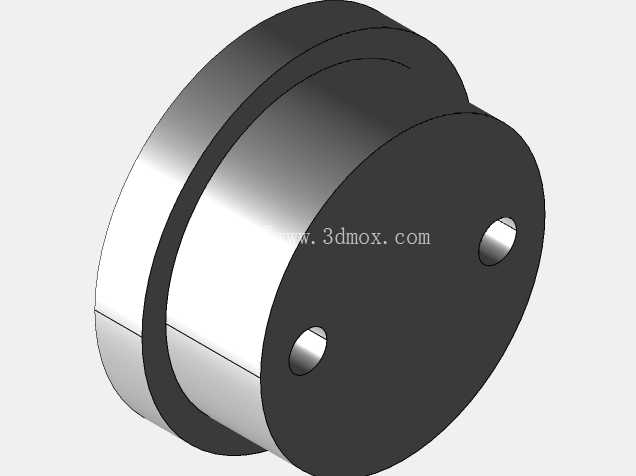
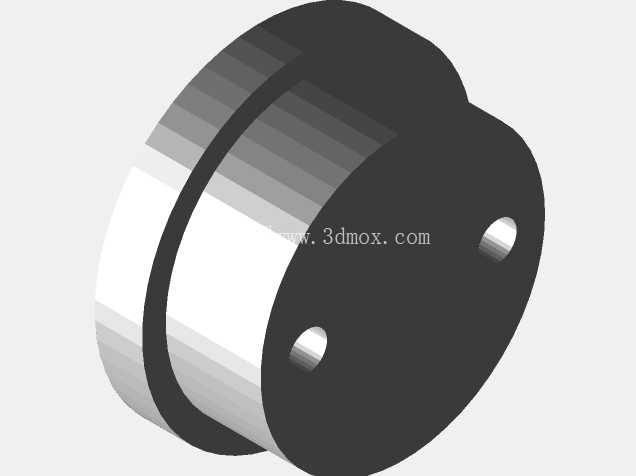
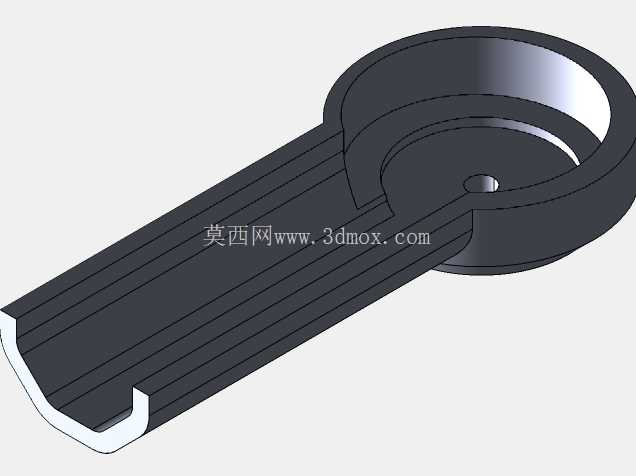
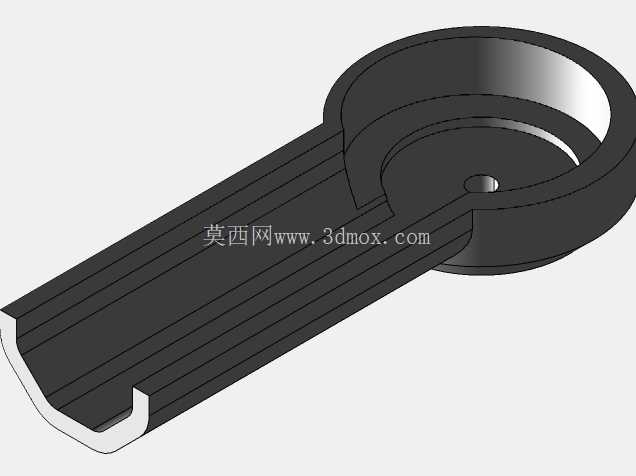
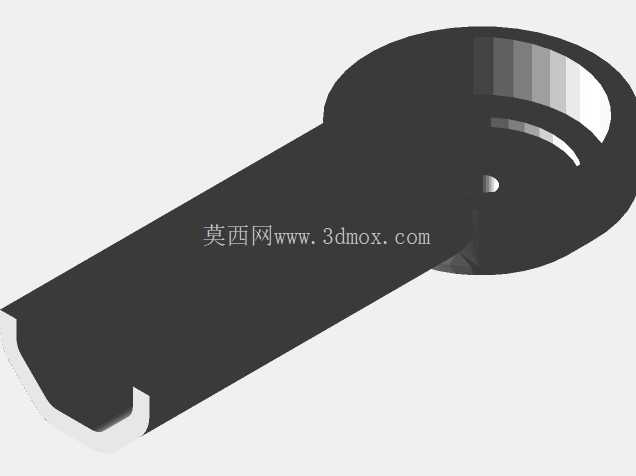
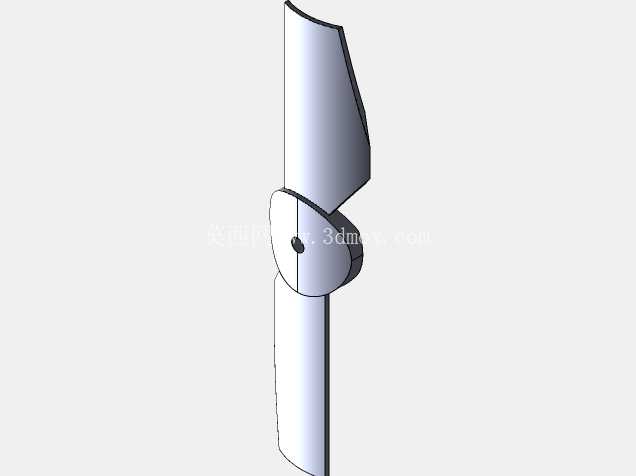
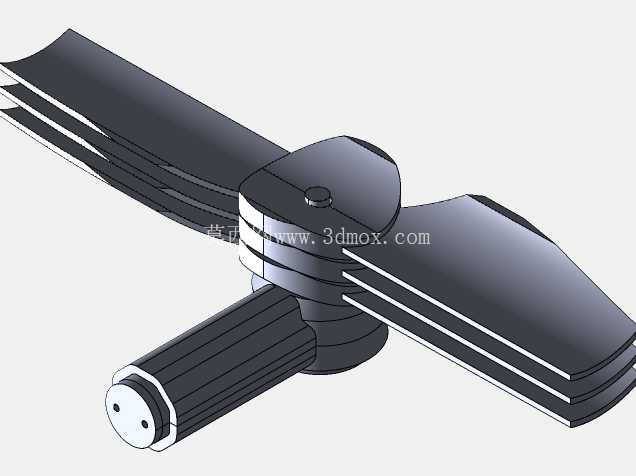
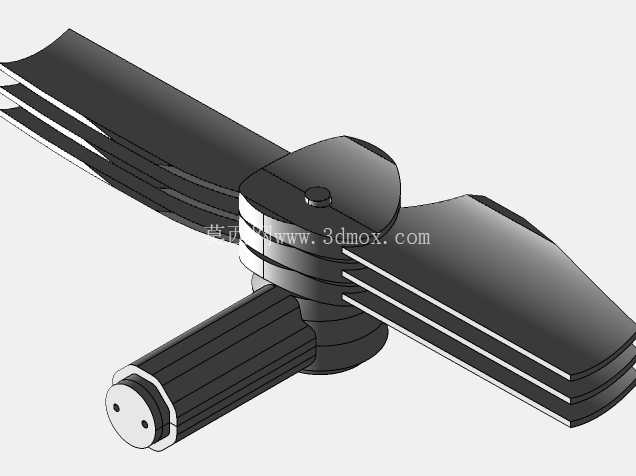
这套结构针对设施农业场景下的作物授粉、蜂群监测需求开发,适配7mm级直径的微型电动无人机平台,核心解决狭小作业空间内的旋翼收纳与快速展开问题,适配大棚内部、果树冠层等常规植保无人机无法进入的狭窄作业区域。结构设计阶段优先考虑静止状态的叠置收纳需求,六组转子臂可沿机身周向排布,静止时通过伸缩导轨结构实现臂体收叠,所有转子臂在静止状态下可完全叠置贴合机身侧面,大幅缩减整机收纳后的外廓尺寸,满足设备在作物缝隙间穿行、停靠在小型蜂巢箱周边的空间要求。
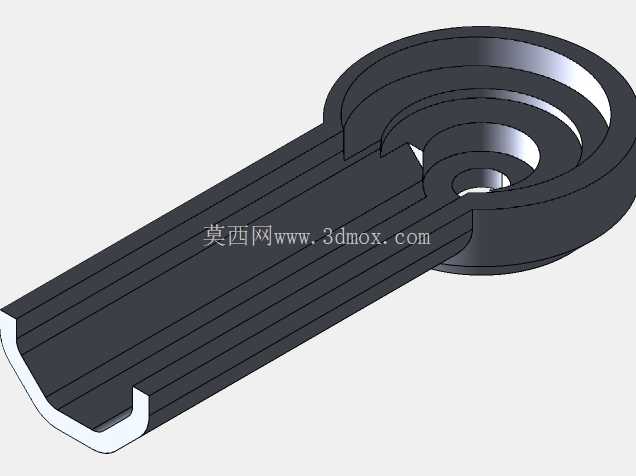
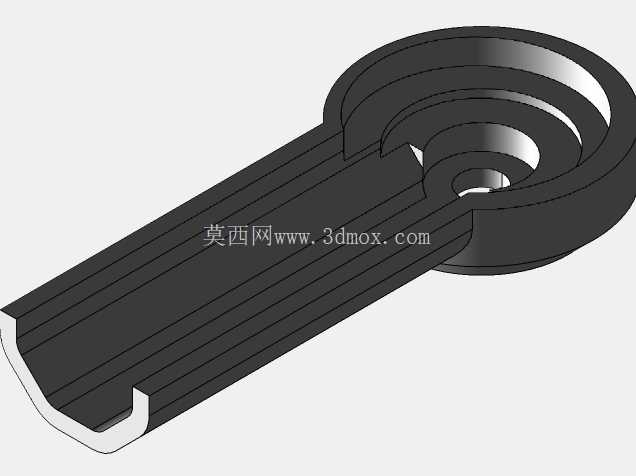
臂体主体采用层叠式片状结构设计,铰接位置设置圆柱定位凸台,展开后通过凸台与臂身卡槽的配合实现角度锁止,避免飞行过程中臂体出现晃动偏移;铰接转轴处预留轴承安装位,可适配微型黄铜滑动轴承或高性能工程塑料轴套,兼顾转动顺滑度与结构轻量化需求,臂体末端预留电机安装座,可直接卡接微型空心杯电机,无需额外加装转接件。从安装边界来看,单组臂体展开后总长度控制在35mm以内,收叠状态下臂体突出机身的厚度不超过8mm,铰接部位的回转直径控制在12mm,不会与机身内置的控制板、电池组件产生运动干涉;臂身的层叠结构在保证结构强度的同时,将单组臂体的重量控制在0.8g以内,避免额外增加飞控系统的负载。
设计过程中摒弃了传统无人机旋翼臂的一体式固定结构,采用多片冲压/注塑成型的片材叠加铰接的方案,既可以通过片材数量调整臂体的整体结构强度,适配不同起飞重量的微型飞行器平台,也能在臂体出现磕碰损坏时单独更换单片构件,降低后期维护成本。臂体与机身连接的基座部分采用圆柱凸台定位,安装时可直接卡入机身预设的安装槽内,通过侧面的紧定螺钉完成固定,无需复杂的工装夹具即可完成拆装,适配小批量试制阶段的快速迭代调整。
针对设施农业作业中可能遇到的枝叶剐蹭、轻微碰撞场景,臂体的片层结构具备一定的弹性形变余量,受到侧向冲击力时可通过片层间的微小位移缓冲冲击力,避免刚性结构直接断裂;展开锁止结构采用无弹簧的凸台卡接方案,避免微型弹簧在长期使用后出现弹力衰减、卡滞等问题,提升结构在高湿度、多粉尘的农业作业环境下的可靠性。旋翼臂的外形轮廓做了圆角过渡处理,没有尖锐的凸起结构,避免在穿行作物冠层时勾挂叶片、藤蔓,同时降低飞行过程中的风阻系数,减少电机的动力损耗。
- 上一篇:水下作业遥控潜器主体结构设计
- 下一篇:五发垂直起降固定翼无人机结构设计

- 全部评论(0)

- 模板大小: 4.44 MB
- 售价:5金币
- 下载次数: 40
- 系统要求: STEP / IGES,Rendering,STL
- 软件分类: 无人机


