 微信登录
 QQ登录


可变灵敏度自适应四爪夹持执行机构
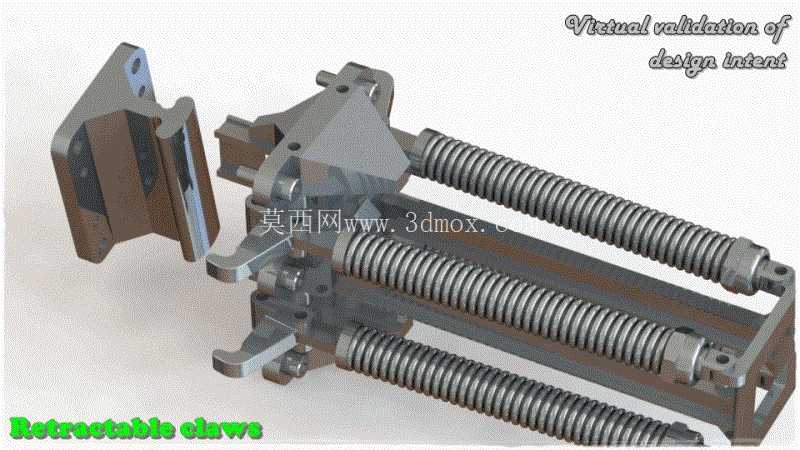
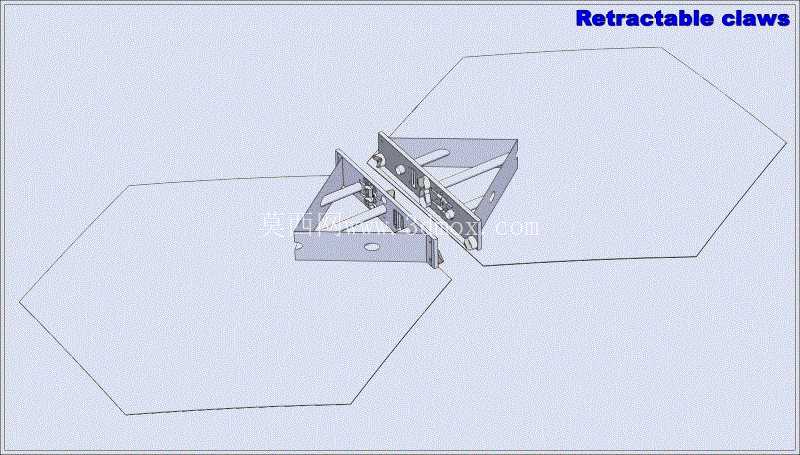
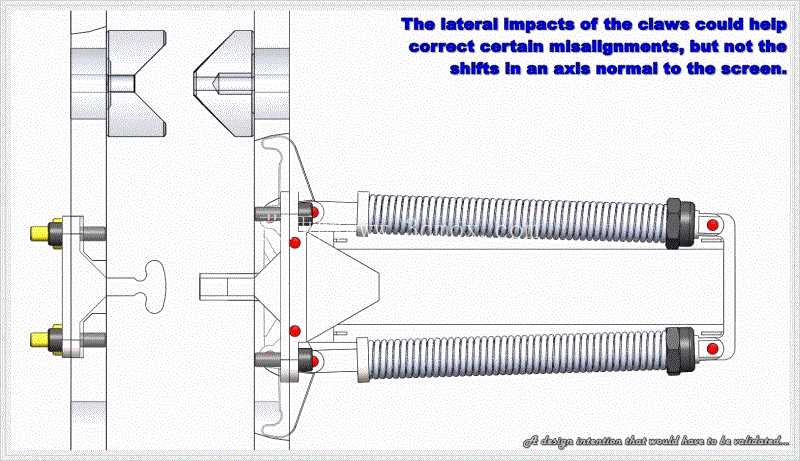
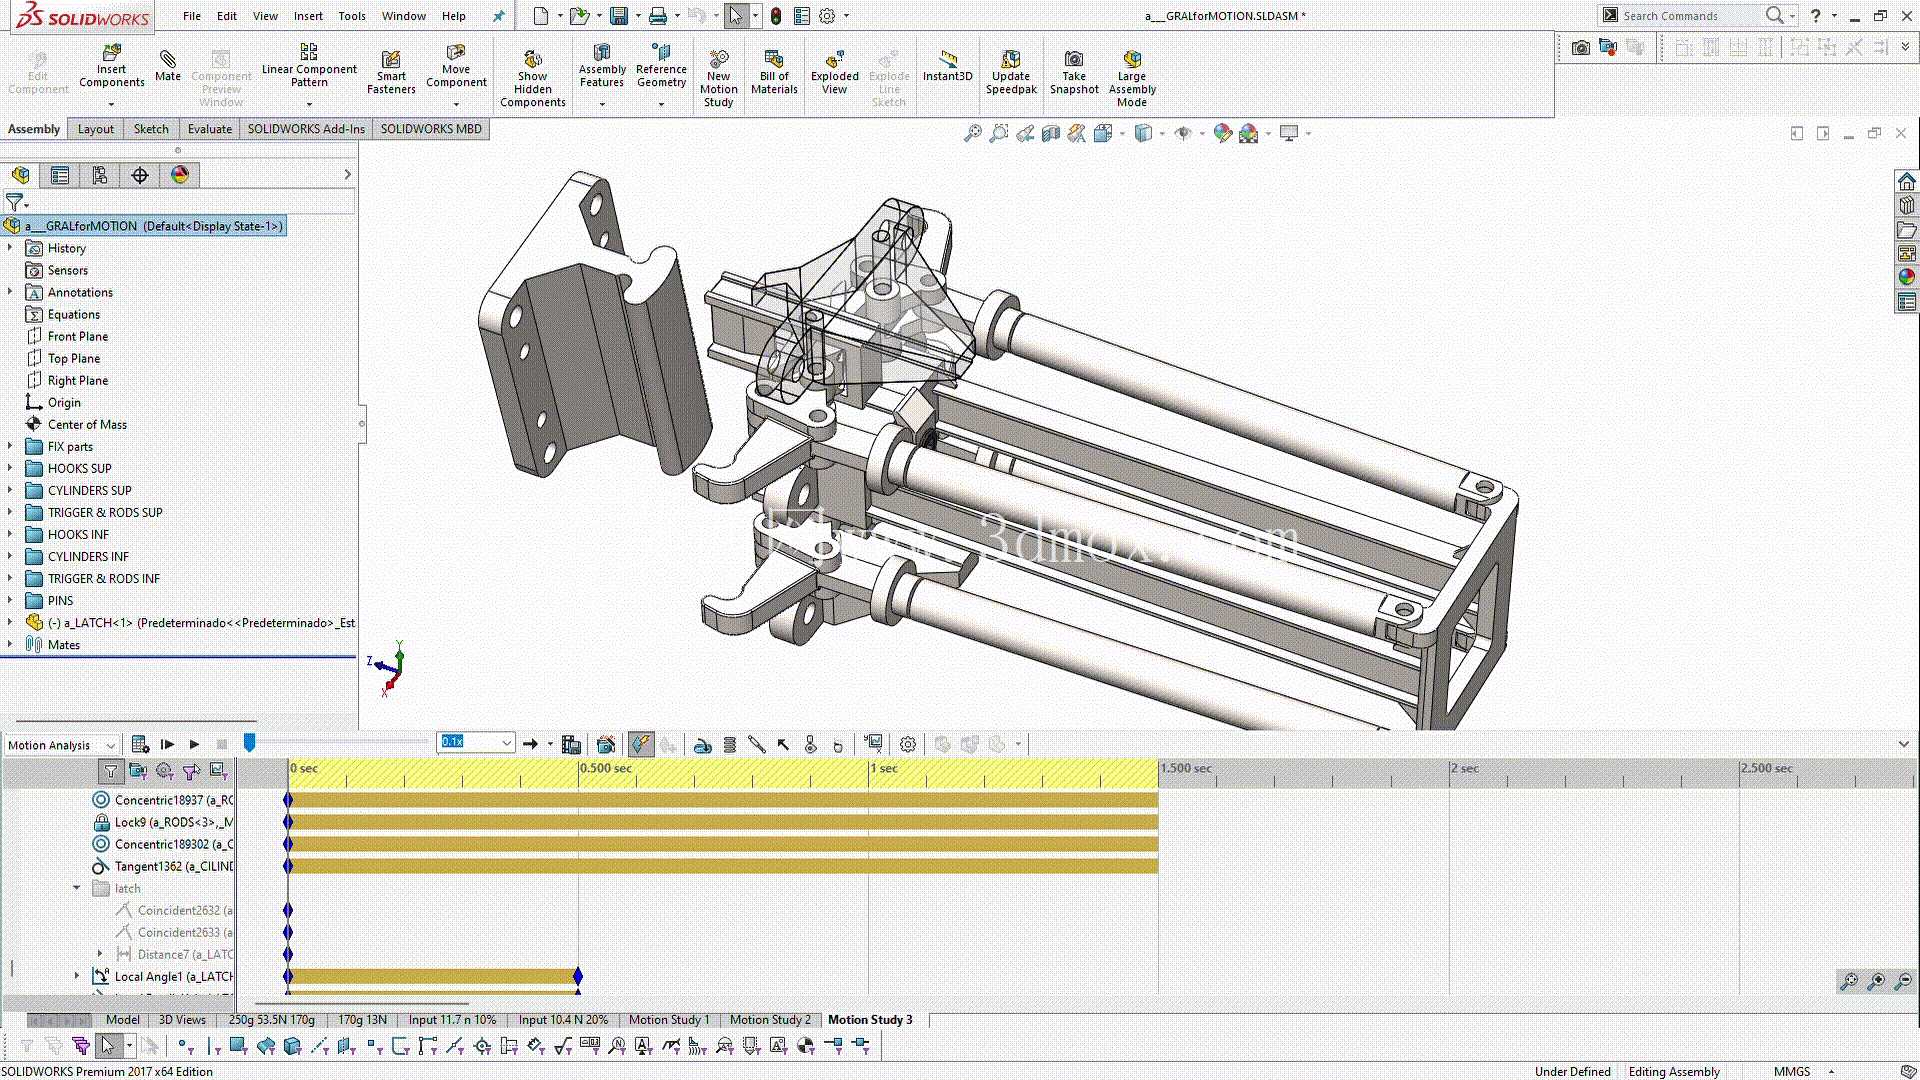
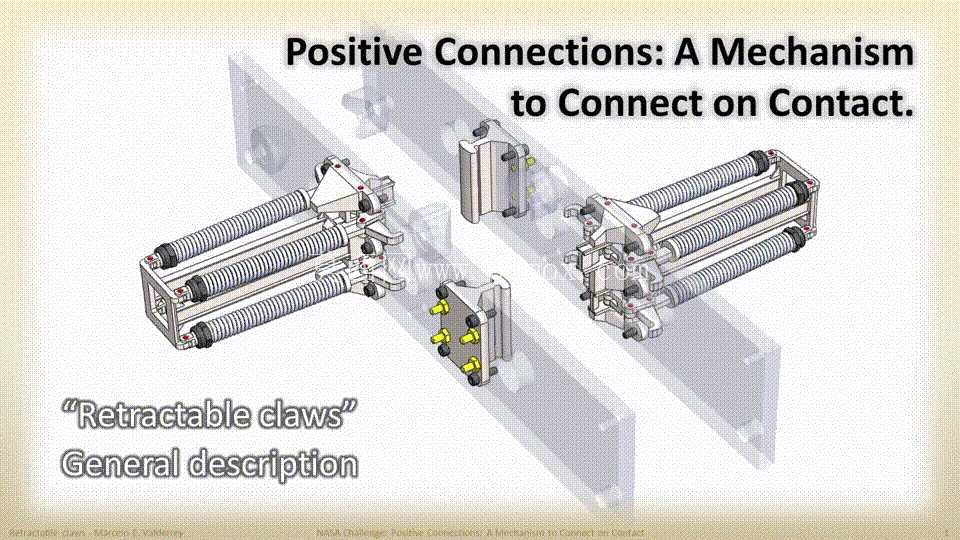
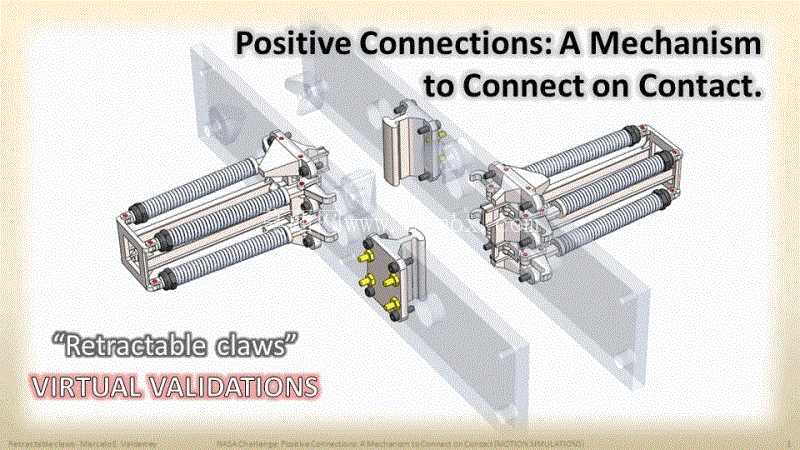
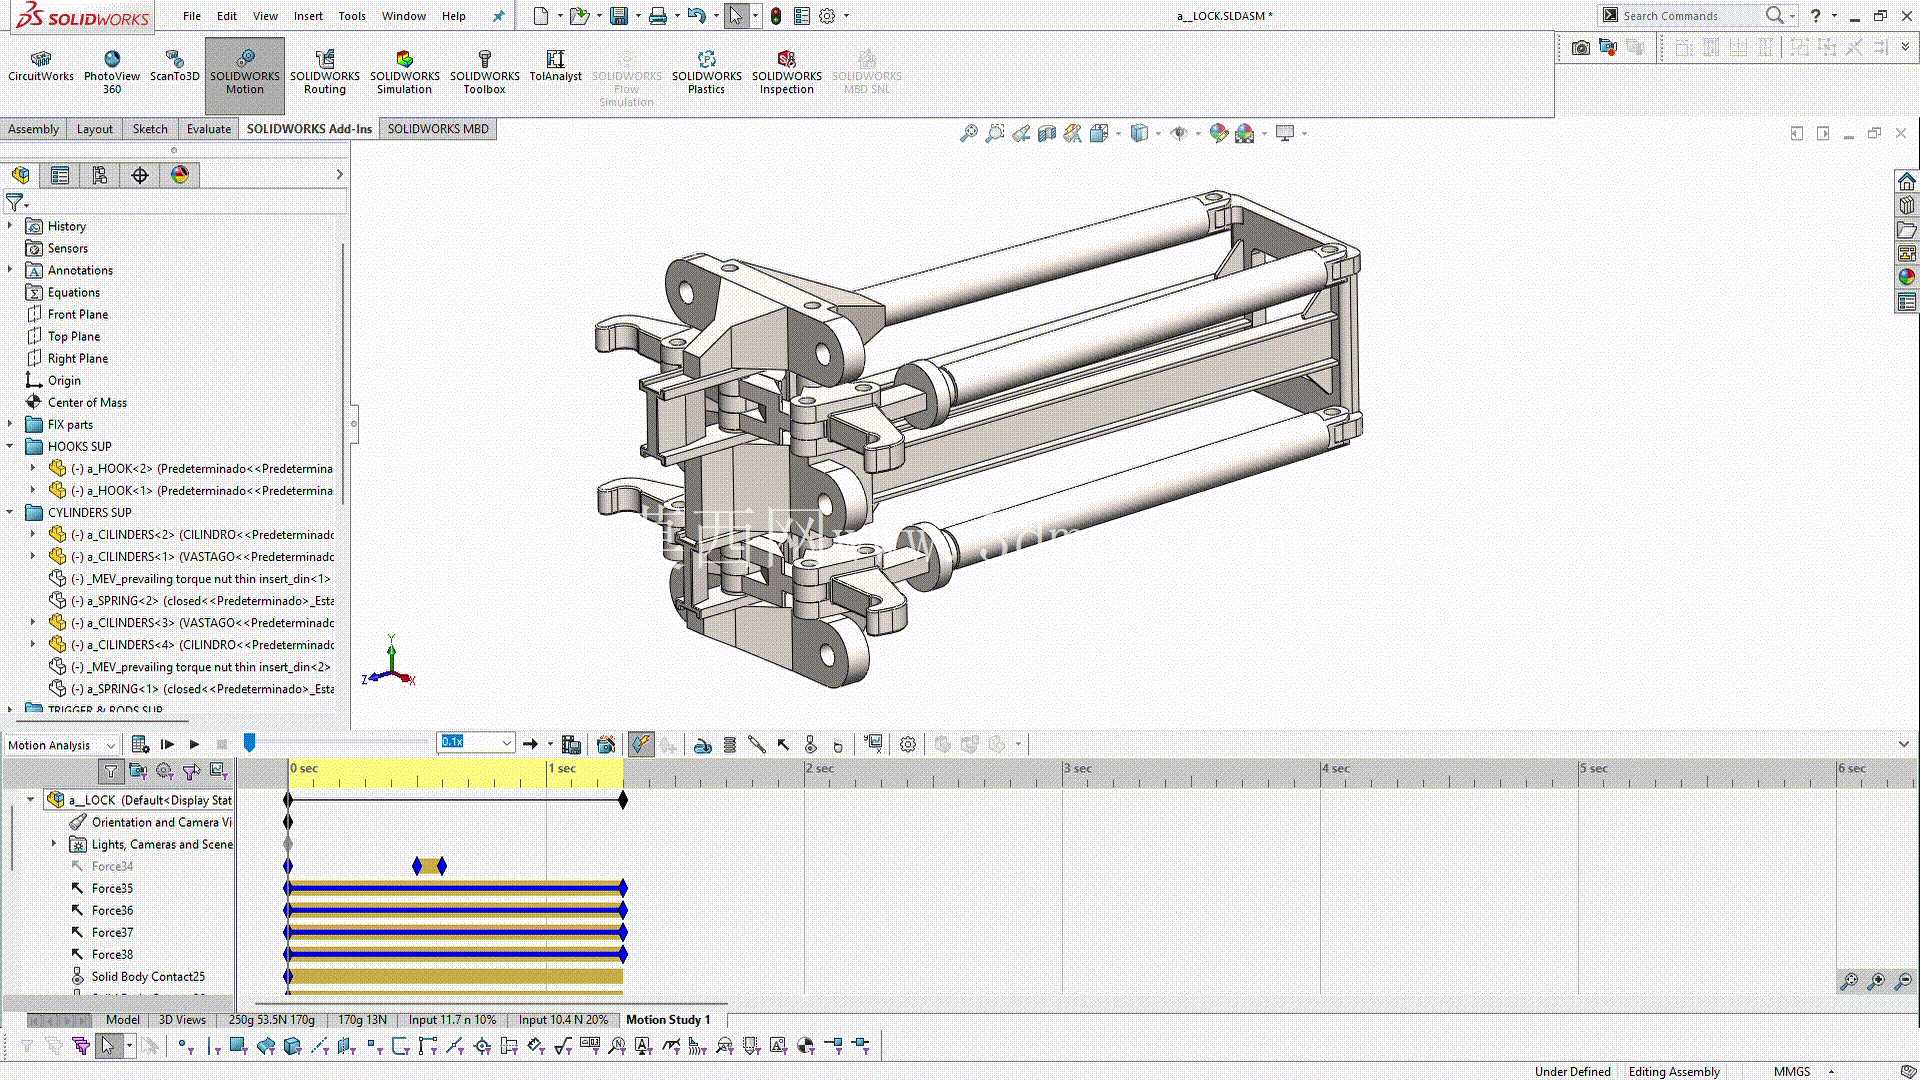
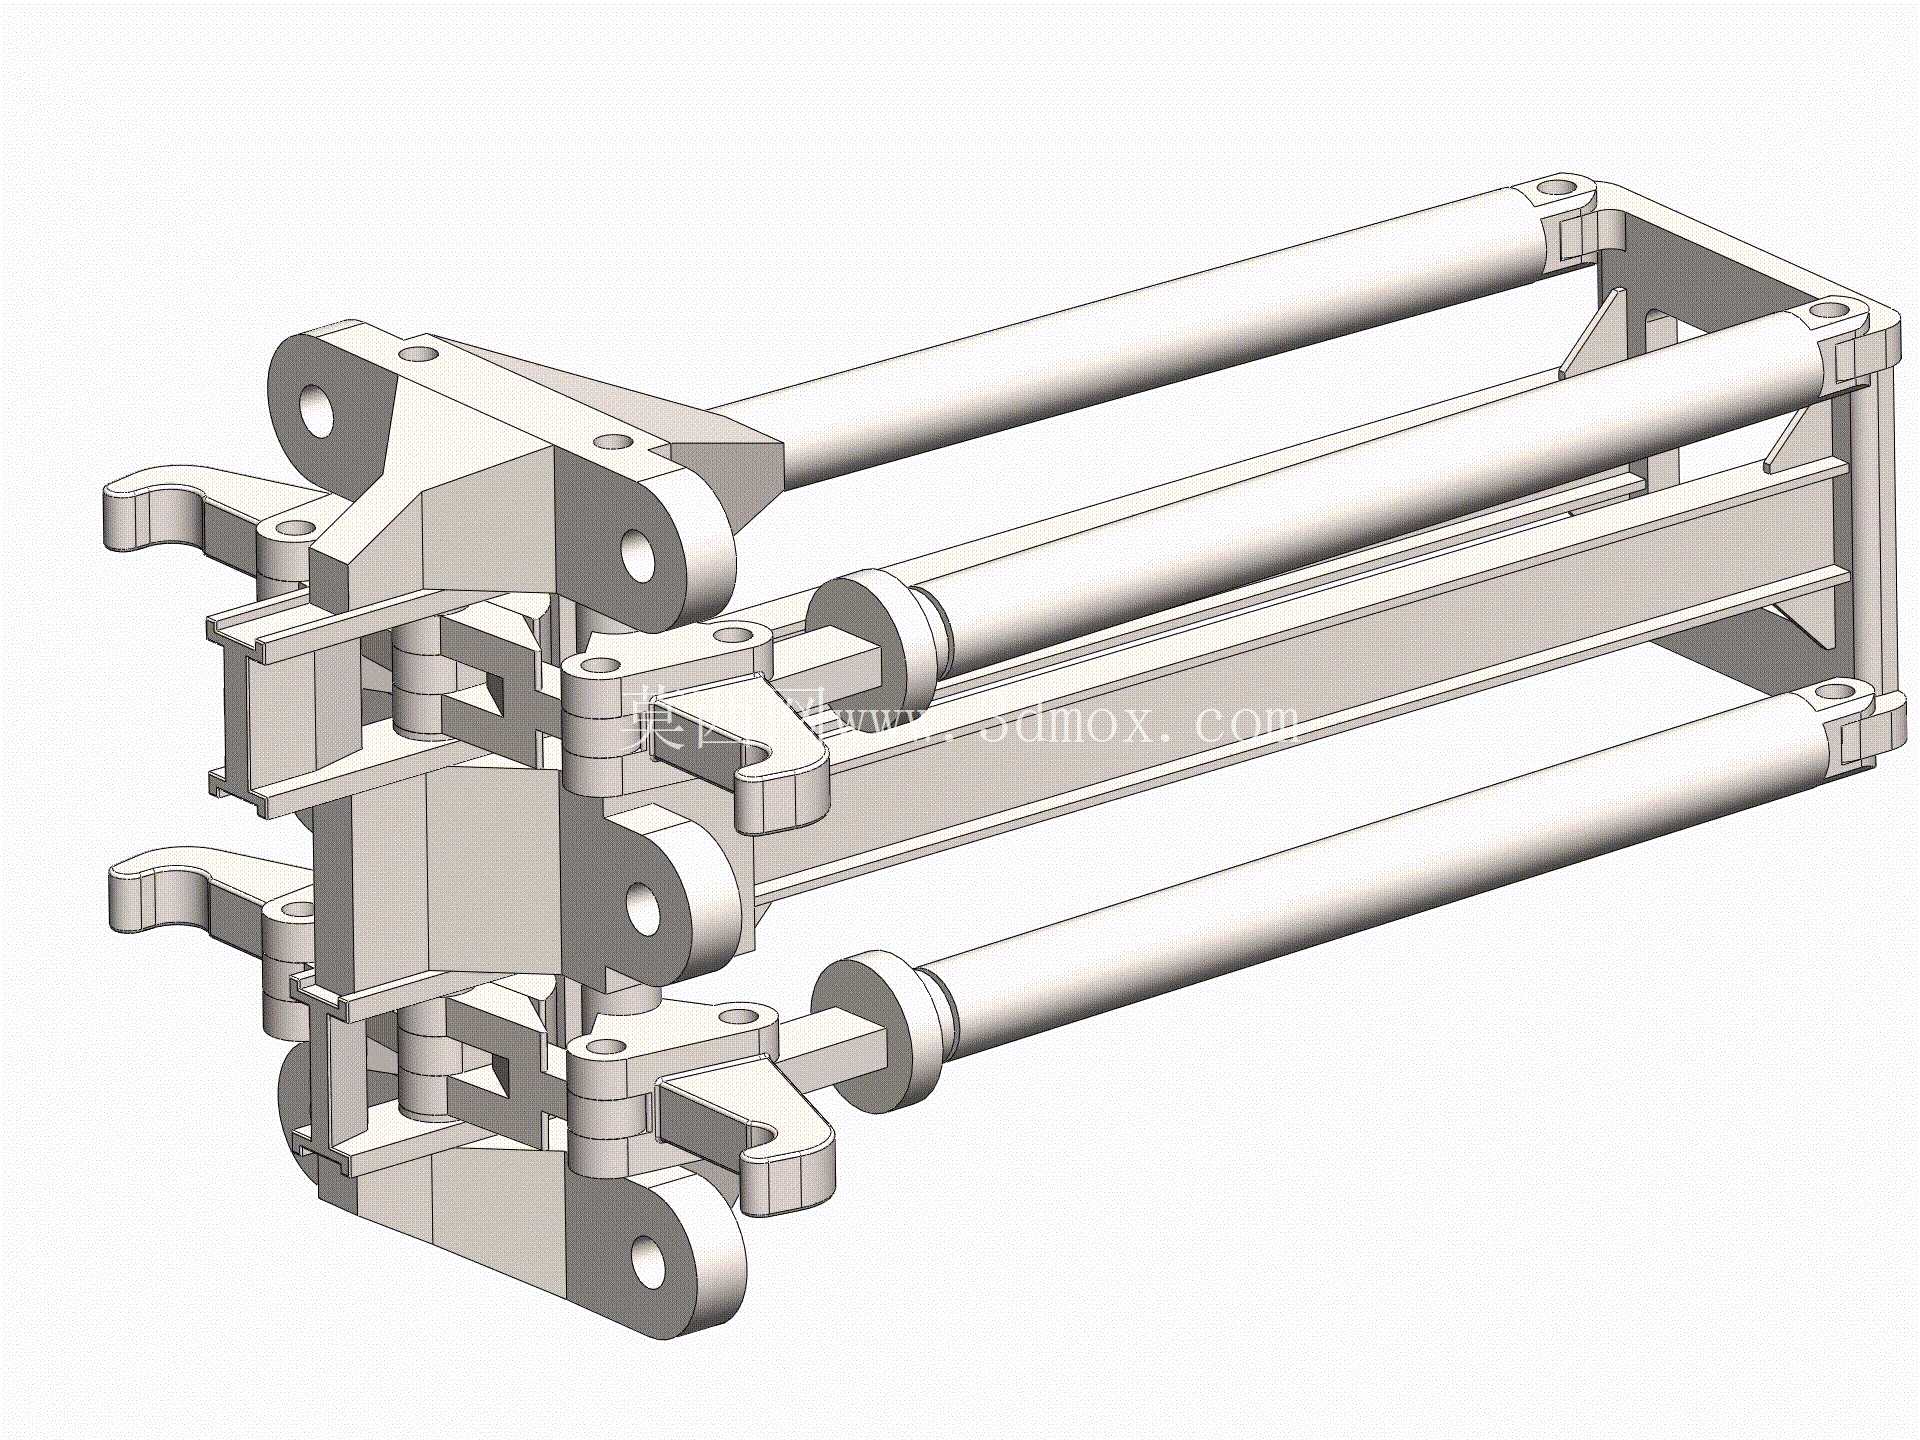

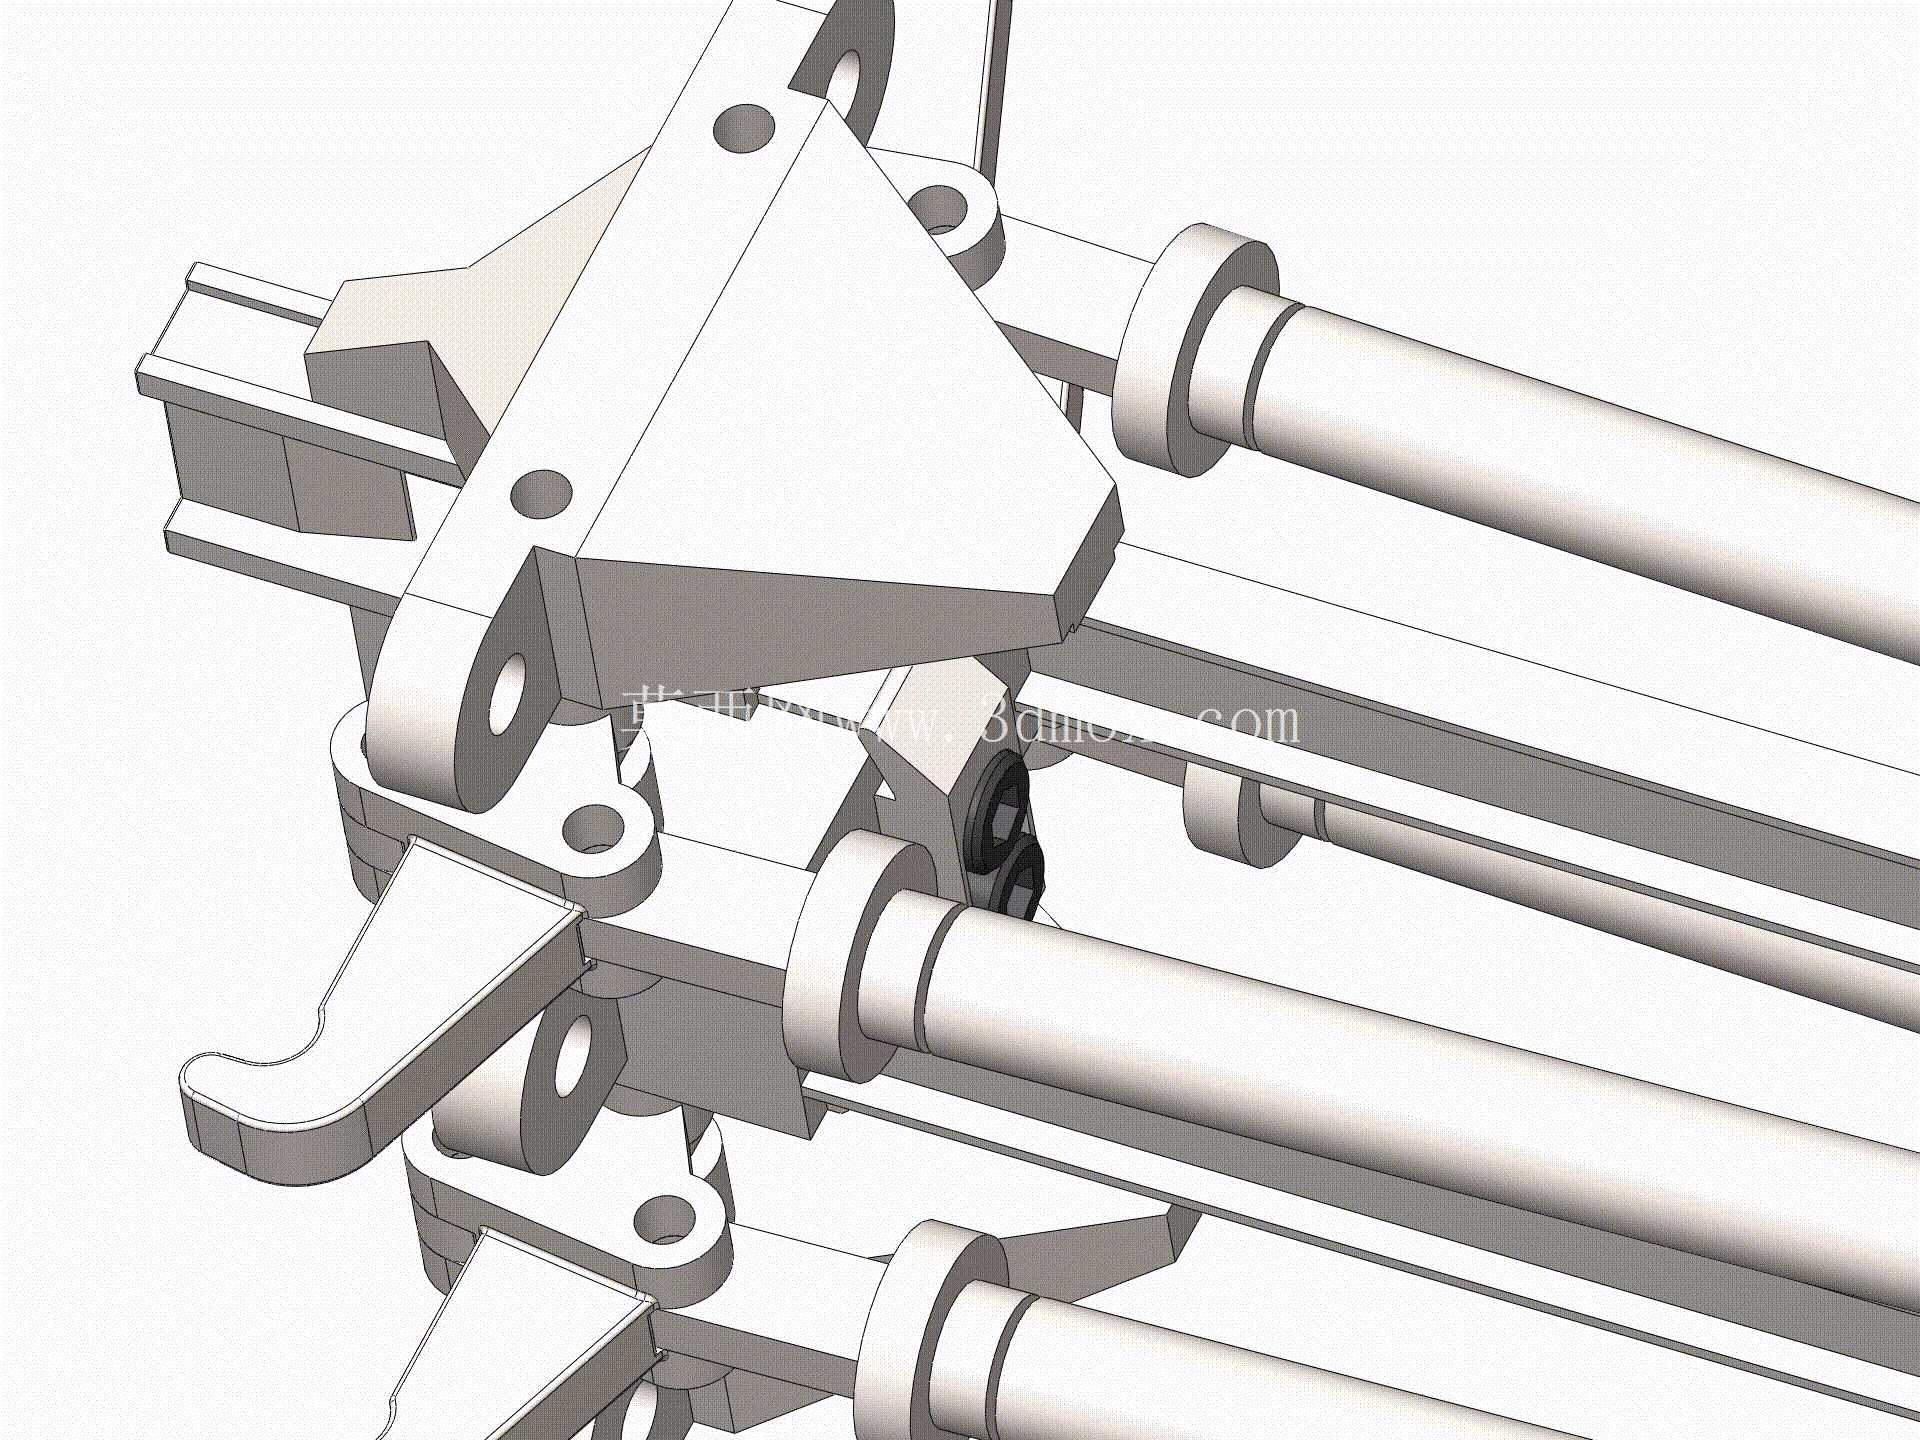
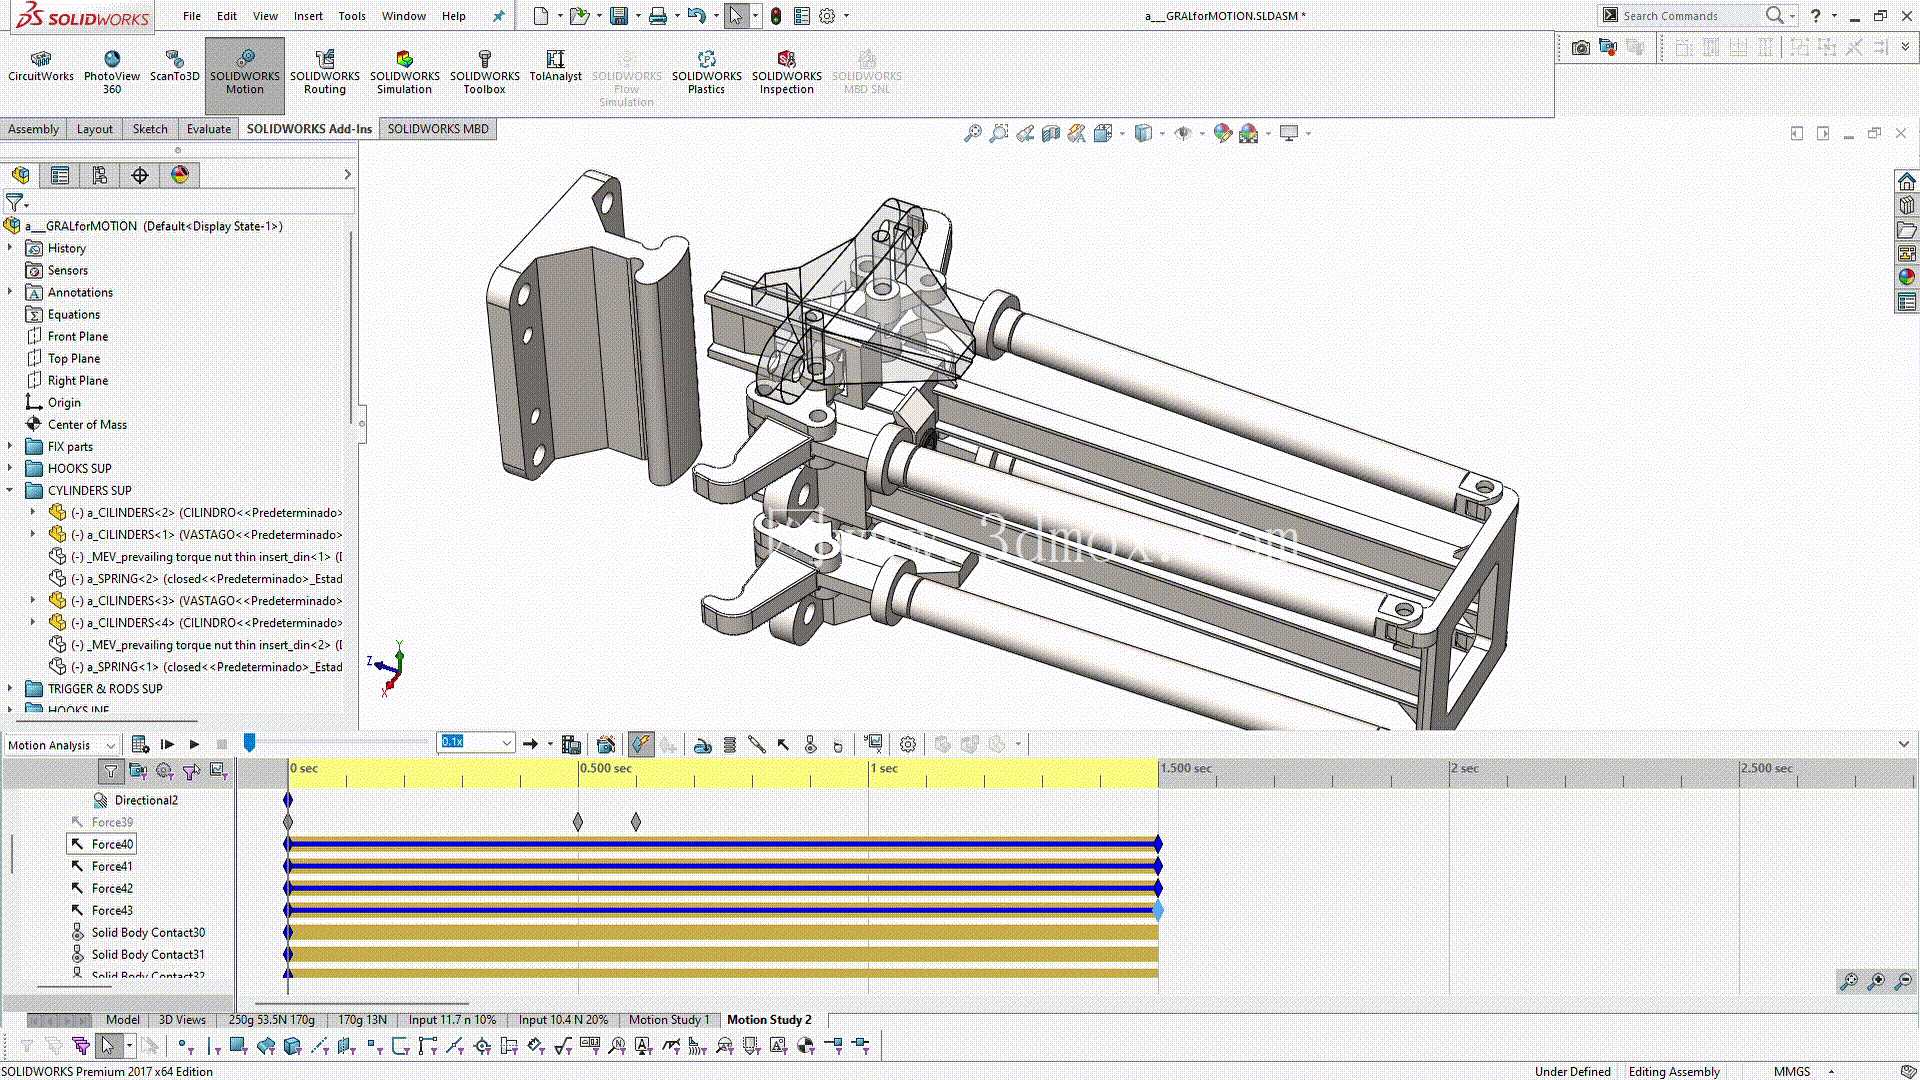
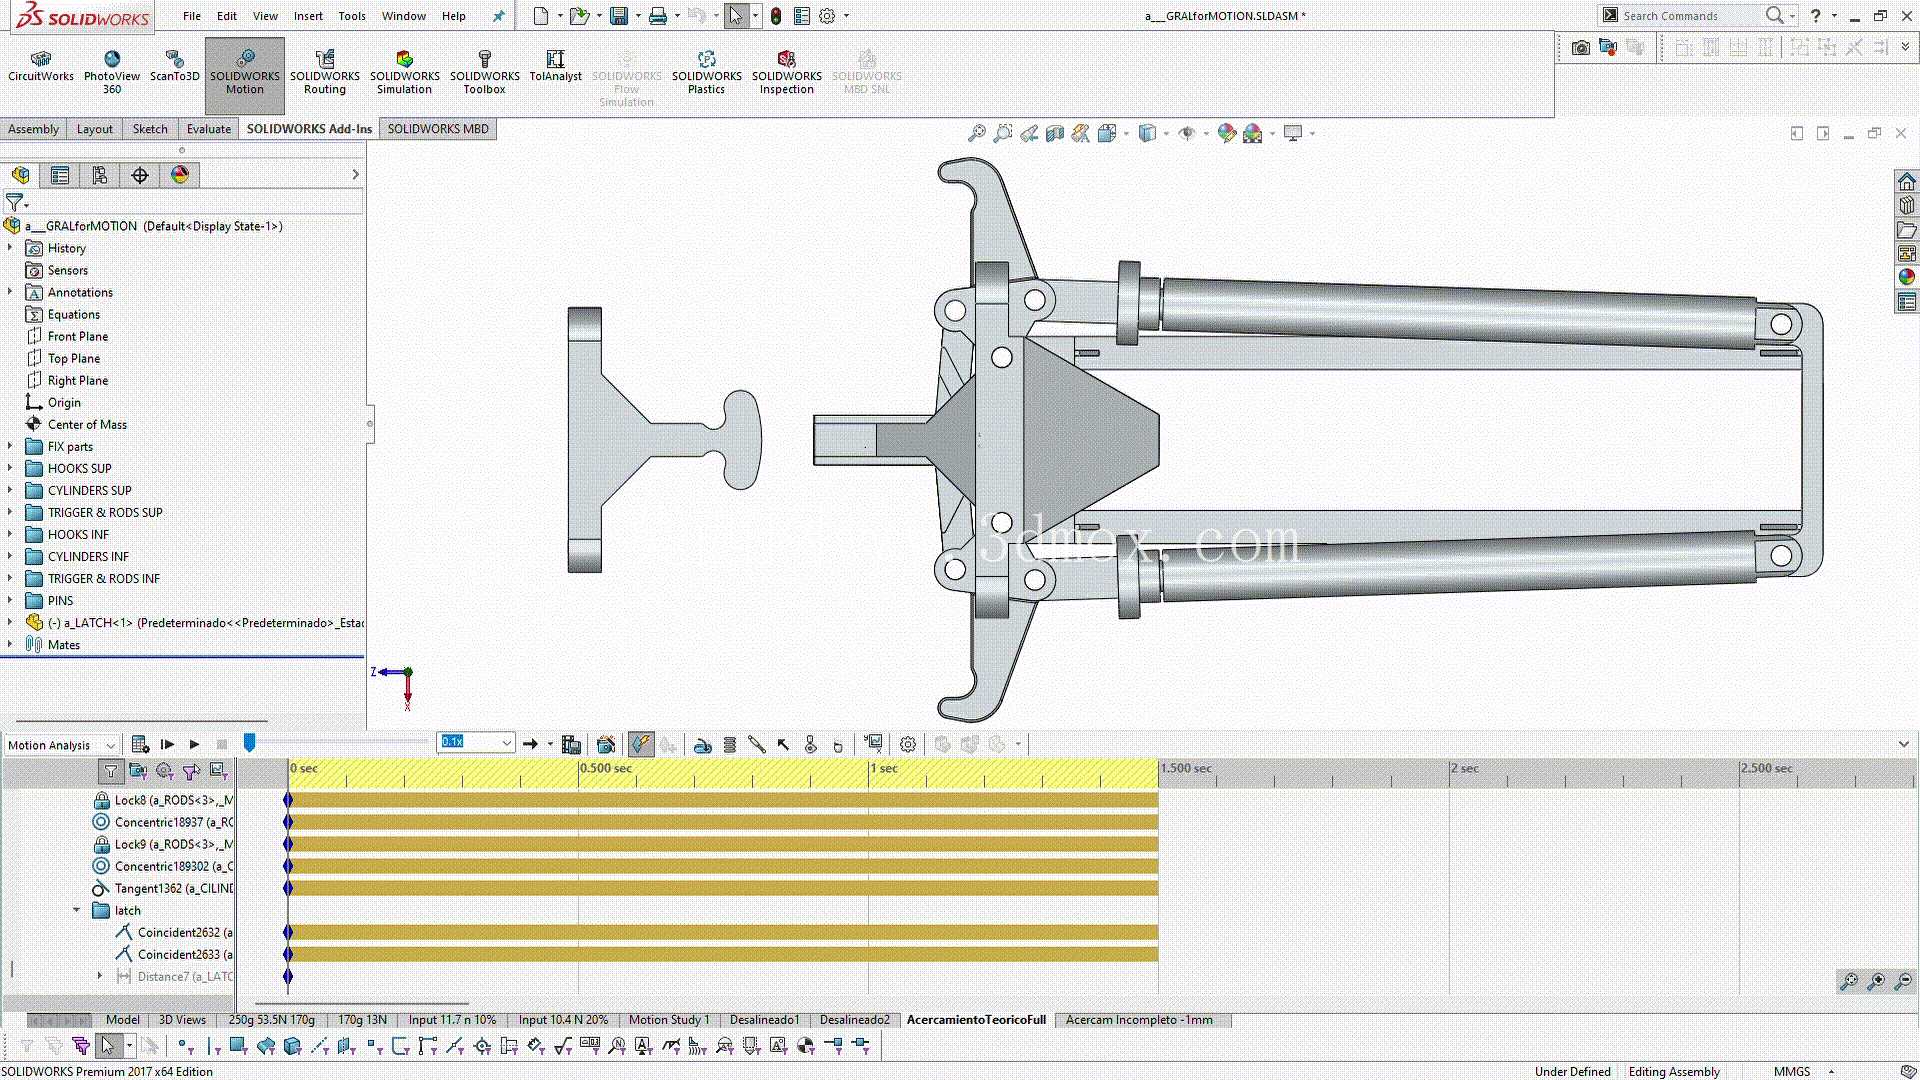
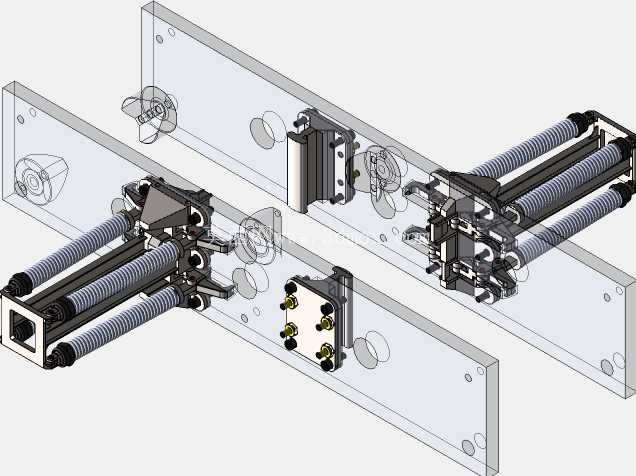
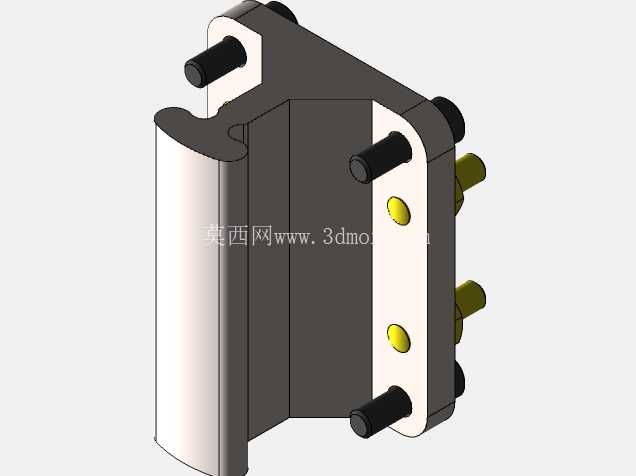
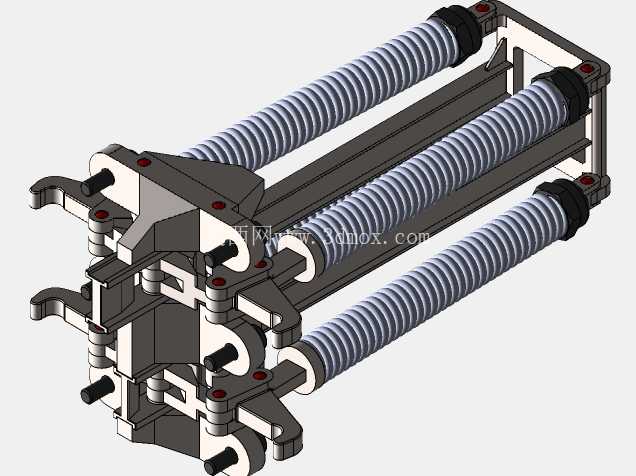
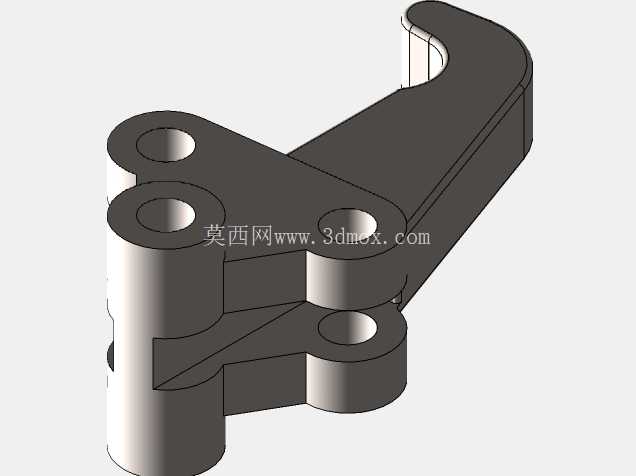
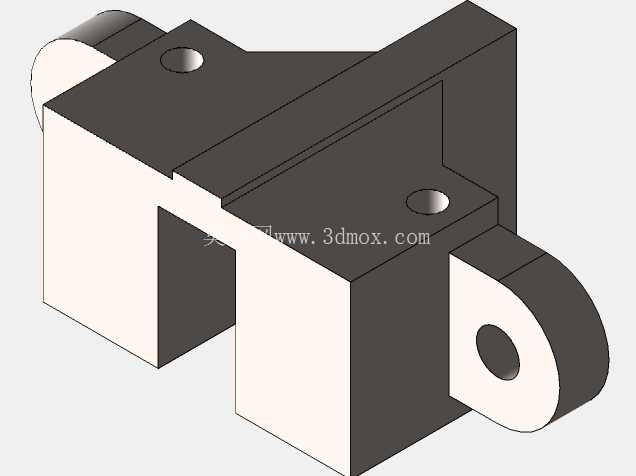
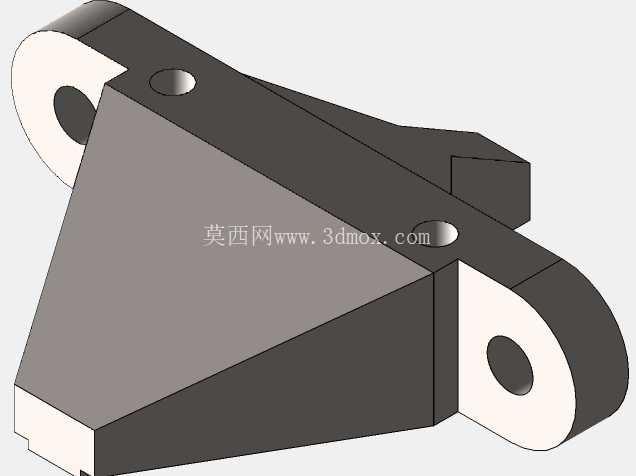
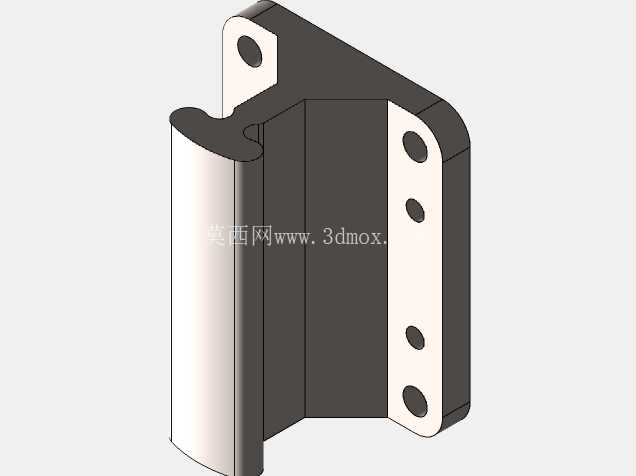
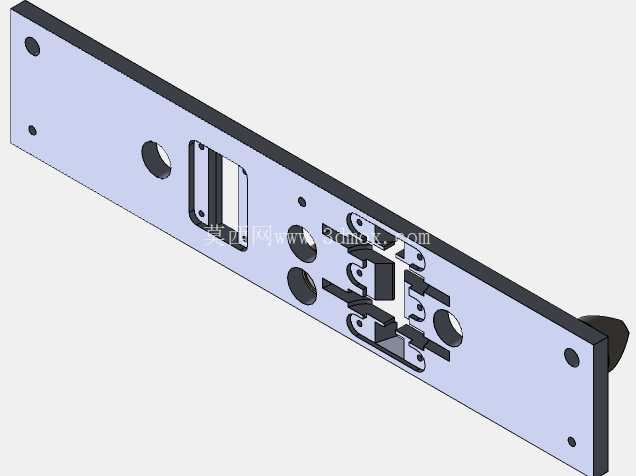
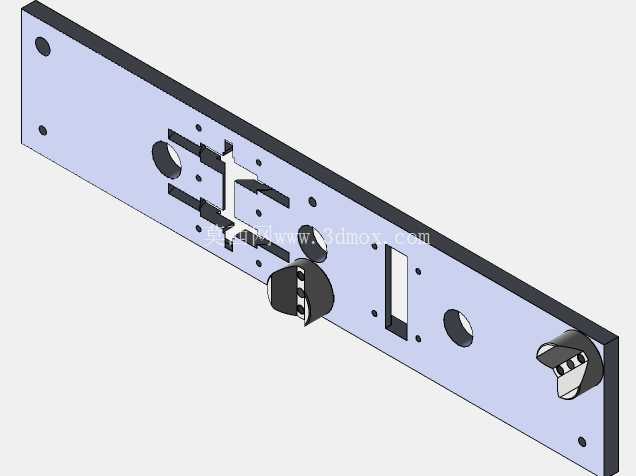
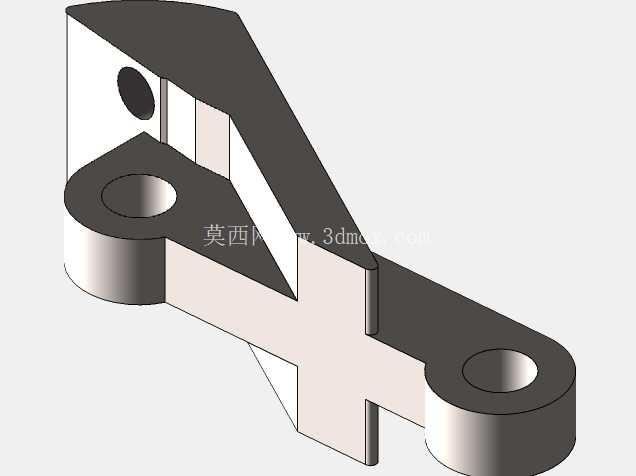
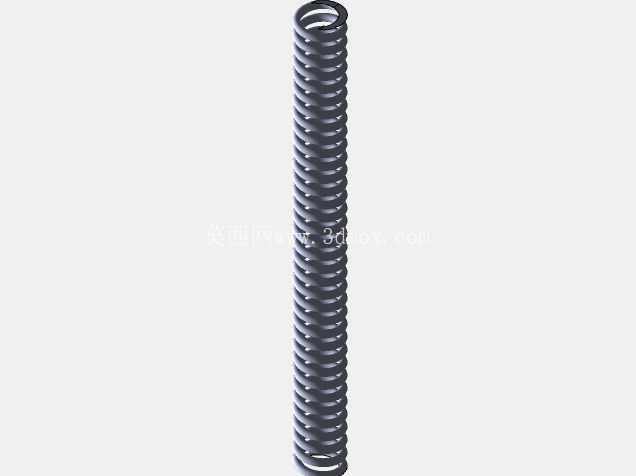
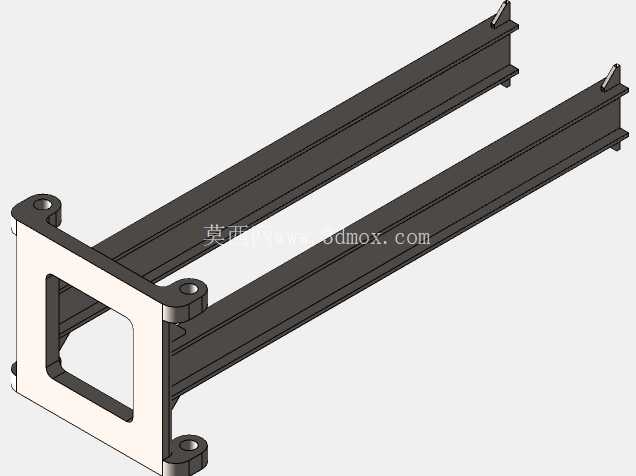
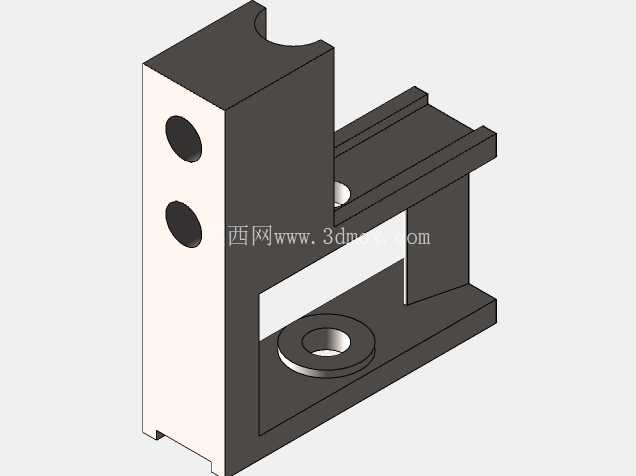
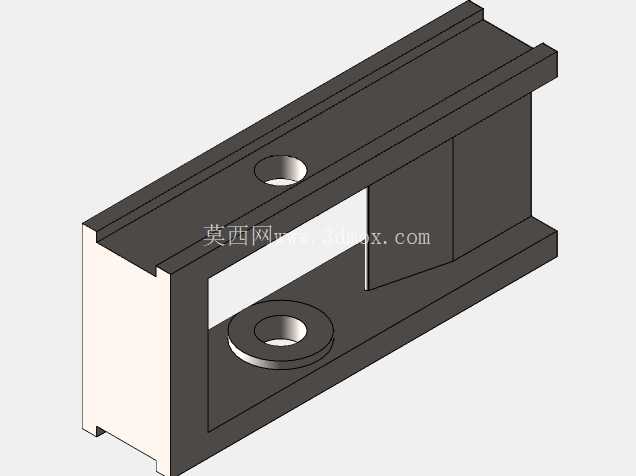
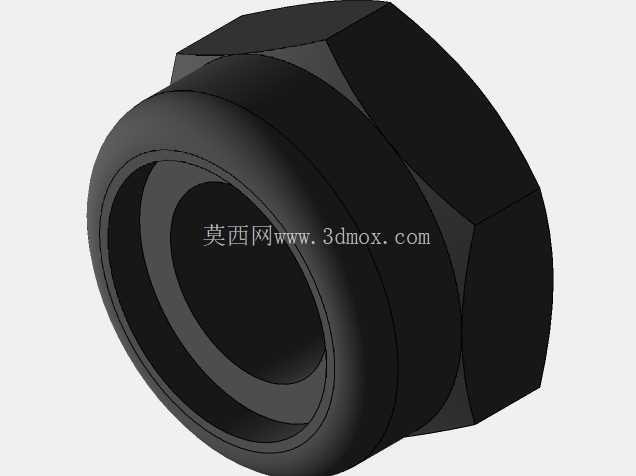
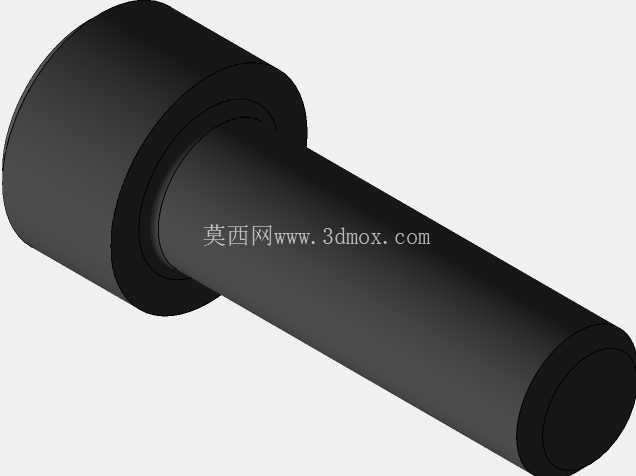
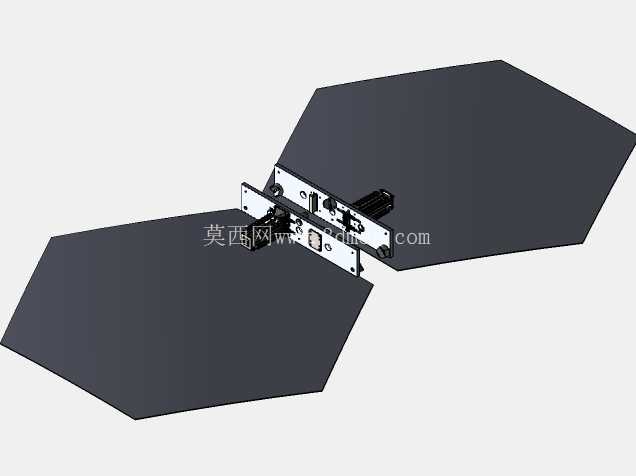
在工业自动化末端执行场景里,这类带可变灵敏度触发与持力调节的四爪结构,往往承担着异形工件对位、易碎件夹持、动态作业中姿态校正的核心作用,区别于常规固定行程气动卡盘,它的四组爪指独立联动,能在接触工件的瞬间通过触发系统反馈接触力阈值,避免硬接触造成的工件表面压伤或者定位偏移。从实际落地场景看,这类结构常被集成在分拣工位、精密装配线、特种探测设备的执行端,比如在异形电子元件插装工序里,不同引脚间距的元件需要爪指在接触瞬间调整开合度,同时保持稳定的持力避免引脚变形;在星球探测类设备的采样末端,它能适应表面凹凸不平的岩石样本,通过冲击力输出辅助卡紧样本,同时对齐采样关节的回转轴线,保证采样动作的同轴度误差控制在允许范围内。
设计层面,这套四爪结构的核心逻辑是把触发反馈和持力调节做了模块化拆分,每根爪指的触发灵敏度可根据作业对象的材质硬度做对应调整,比如接触硬质金属工件时调高触发阈值,避免误触发导致的爪指提前锁止;接触薄壁塑料、陶瓷类易碎工件时调低触发阈值,让爪指在接触到工件表面的第一时间就进入持力保持阶段,不会因为进给余量过大压溃工件。持力调节模块则是通过内部的弹性蓄能结构实现,不需要额外接入气动或者液压动力源,就能在一定范围内输出稳定的加持力,同时在需要冲击对位的时候,能瞬间释放蓄能结构的能量,产生短促的冲击力,帮助卡滞的运动关节完成对位,这一点在需要被动适配不同安装位的场景里实用性很强,不需要额外增加冲击驱动元件就能完成辅助对位动作。
从安装边界来看,这套四爪机构的法兰连接端采用标准的圆周均布安装孔位,能直接适配市面上多数工业机械臂的末端法兰尺寸,不需要额外做转接板设计,整体的径向尺寸在收拢状态下能满足狭窄腔体内的作业需求,张开行程覆盖了从小型电子元件到中型工业零件的夹持范围,爪指的末端做了防滑纹理处理,接触工件的面采用圆弧过渡,不会在工件表面留下夹痕。结构内部的传动链路采用齿轮联动设计,保证四根爪指的开合动作完全同步,不会出现单根爪指提前动作导致的工件偏斜,每根爪指的行程都做了机械硬限位,避免超出行程范围导致的内部结构脱开。
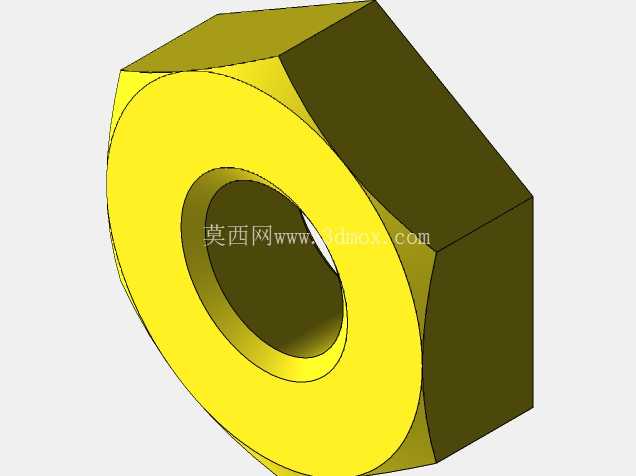
在实际装配调试过程中,可变灵敏度的调节旋钮设置在机构的尾端,不需要拆解外壳就能直接完成参数调整,调试人员可以根据现场的工件类型快速切换灵敏度档位,持力大小的调节则通过尾端的预紧螺母实现,旋转螺母就能改变内部弹性元件的预压缩量,从而调整加持力的输出范围。考虑到作业环境中可能存在的粉尘、碎屑侵入,爪指的滑动配合面都做了防尘密封设计,能在多粉尘的车间环境下长期稳定运行,不需要频繁拆解清理内部的传动结构。针对运动关节对齐的需求,这套机构的输出冲击力做了梯度设计,不会因为冲击力过大导致关节对位时出现磕碰损伤,冲击力的作用方向始终沿着爪指的进给方向,不会产生额外的径向分力影响对位精度。
不同于常规的两爪或者三爪卡盘,四爪的结构设计让它在夹持不规则形状工件的时候,能有更多的接触点来保证夹持稳定性,哪怕是截面为异形、存在局部凹凸的工件,也能通过四根爪指的独立适配实现稳定抱紧,不会出现夹持偏心的问题。触发系统的响应延迟控制在毫秒级,当爪指接触到工件的瞬间就能完成信号反馈,切断进给动力同时切换到持力保持状态,整个动作过程连贯顺畅,不会出现明显的动作停顿,能匹配高速自动化生产线的节拍要求。在维护层面,整套结构的易损件只有爪指末端的防滑垫和内部的密封件,日常维护只需要定期更换这两类零件就能保证机构的运行精度,不需要复杂的校准流程,拆装之后的重复定位精度能保持在原有精度范围内,大幅降低了现场运维的成本。
- 上一篇:DW7000架子鼓单踩锤传动结构
- 下一篇:重载型立式滚轮支撑组件结构设计

- 全部评论(0)

- 模板大小: 436.77 MB
- 售价:5金币
- 下载次数: 172
- 系统要求: Rendering,Other,SOLIDWORKS,Snagit,STEP / IGES
- 软件分类: 通用机械零部件


