微信登录
 QQ登录


球形磁轮自适应钢结构爬墙检测装置
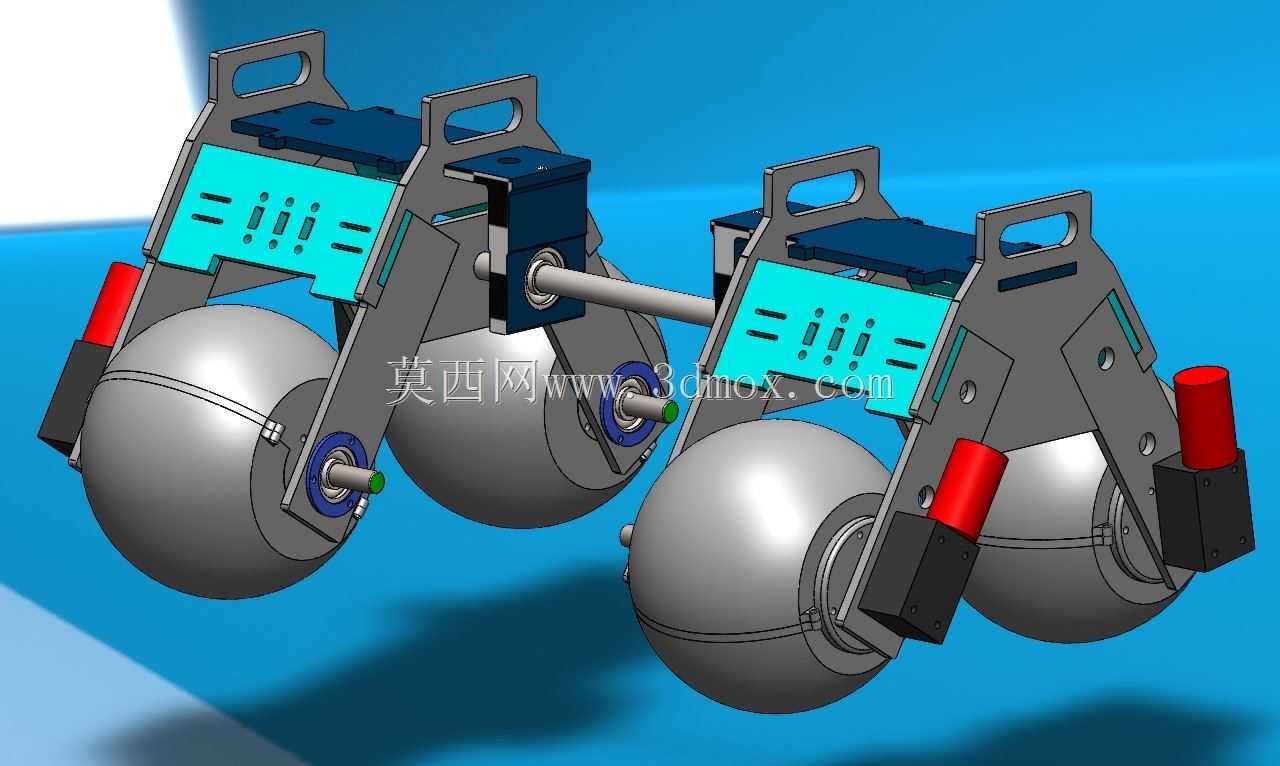
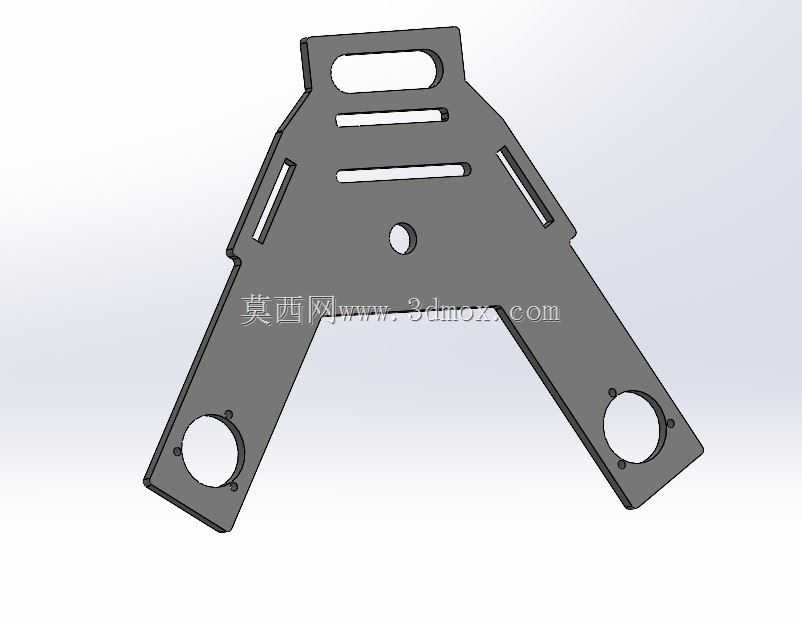
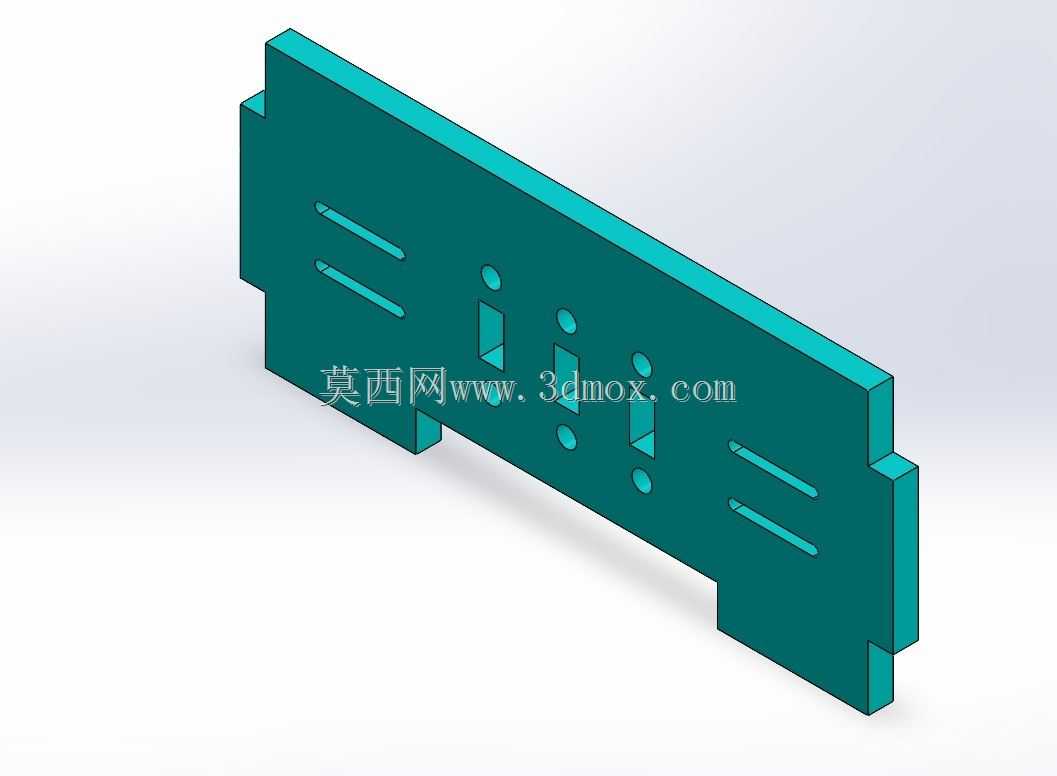
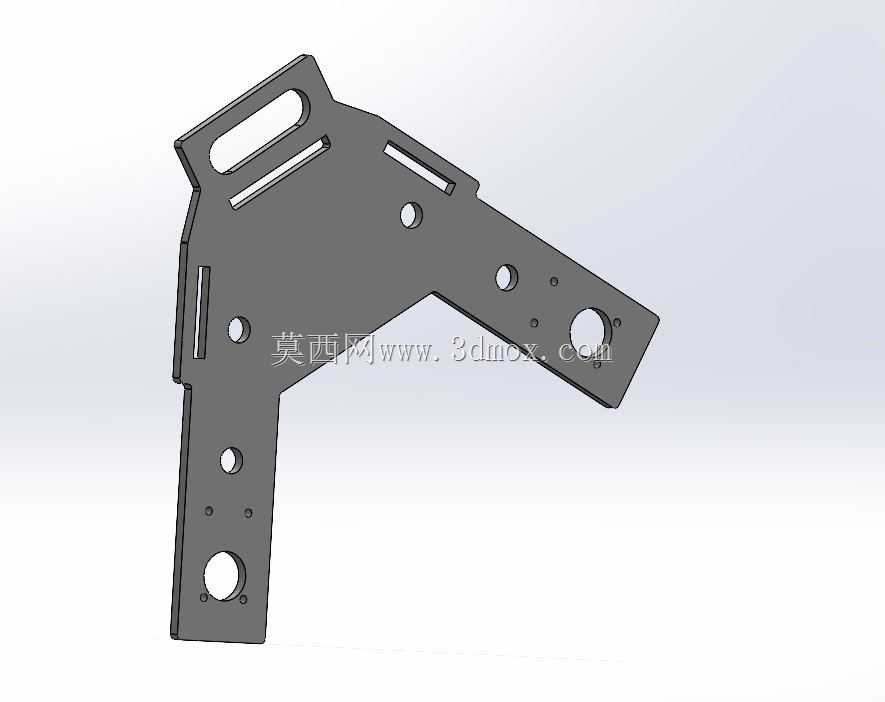
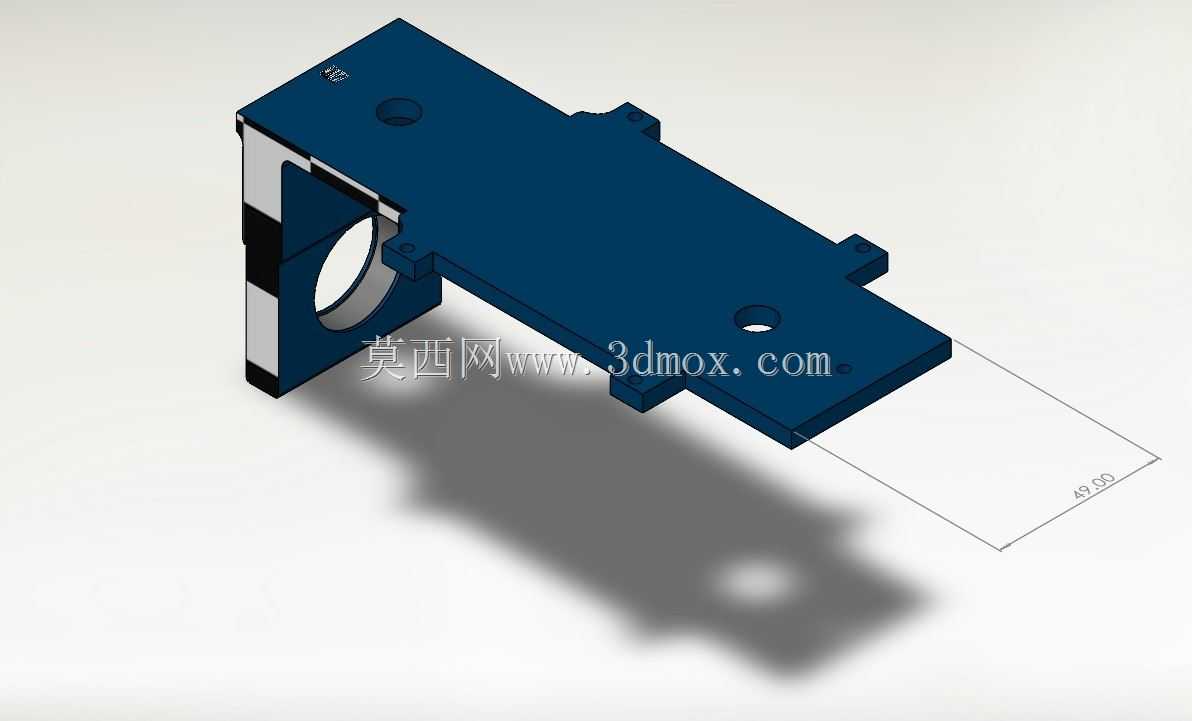
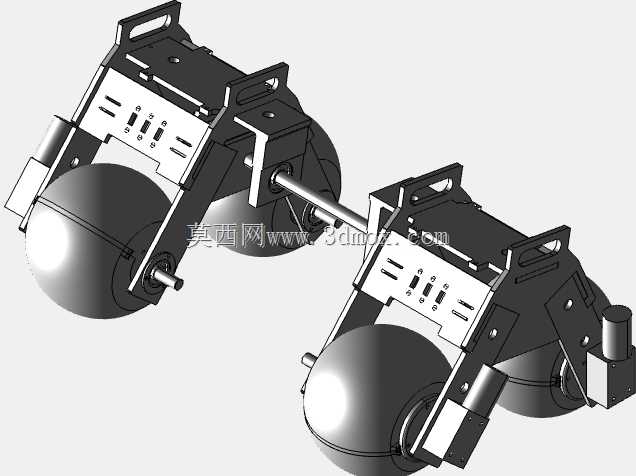
在大型钢结构运维场景中,诸如风电塔筒、大型储油罐、船舶外板、大跨度钢桥这类存在曲面、变曲率壁面的作业场景,传统人工攀爬检测不仅作业效率低,还存在高空坠落的安全风险,常规履带式磁吸附爬壁设备在面对曲率连续变化的壁面时,容易出现磁轮与壁面接触面积不足、吸附力骤降导致滑脱的问题,这款轮式磁吸附爬壁装置正是针对这类痛点完成的结构设计。整套装置采用模块化分体轮组布局,四个独立的球形磁轮分别通过独立的二自由度旋转连接支架与主体承载框架相连,每个轮组的连接支架都设置了两个正交方向的旋转自由度,允许磁轮在接触不同曲率壁面时自主调整姿态,保证内置永磁体的磁力方向始终垂直于接触点的壁面切线,不会因为壁面弯曲出现磁力方向倾斜、有效吸附力分流失效的问题。
球形磁轮的外壳采用非导磁耐磨合金材质加工,内部封装径向充磁的永磁体组,轮体与支架之间采用深沟球轴承实现低阻力转动,轮体表面做了防滑纹理处理,在带轻微锈蚀、油漆涂层的钢铁壁面移动时不会出现打滑空转的情况。主体承载框架采用镂空式铝合金型材拼接设计,在保证整体结构刚度的前提下尽可能降低自重,框架上预留了标准化的设备安装螺孔阵列,可以根据作业需求搭载超声测厚探头、焊缝检测相机、防腐涂层喷涂模组等不同作业终端,安装面的平面度公差控制在0.1mm以内,保证搭载设备的定位精度。
每个轮组的二自由度旋转关节都设置了阻尼限位结构,避免轮组在越障过程中出现过度翻转导致机构卡滞,关节的旋转角度范围覆盖正负30度的俯仰与偏摆,能够适配曲率半径不小于0.5m的弧形钢铁壁面,在平面壁面移动时,阻尼结构可以吸收轮组的小幅振动,保证整体移动的平稳性。整套装置的轮距与轴距可以根据搭载设备的重量进行适配调整,常规配置下整体宽度不超过400mm,长度不超过500mm,高度控制在150mm以内,可以顺利穿过钢结构上常见的加劲肋间隙、管道旁的狭窄空间,不会因为外形尺寸过大出现通行受限的问题。磁轮与框架之间的连接轴采用不锈钢材质加工,轴与轴承的配合选用过渡配合,既保证转动灵活性,又不会出现长期运行后的轴孔磨损松旷。
在壁面过渡区域,比如壁面与加强筋的直角交接位置,球形轮的曲面外形可以平滑完成接触点的过渡,不会像传统圆柱形磁轮那样出现棱边卡滞、接触点跳变的问题,移动过程中吸附力的波动幅度可以控制在额定值的15%以内,不会因为吸附力突变导致设备从壁面脱落。整套机构的动力可以通过搭载在每个轮组上的微型直流减速电机独立驱动,也可以根据需求采用中央电机加传动轴的统一驱动方案,框架中部预留了电池仓与控制模块的安装空间,所有走线都通过框架内部的镂空槽布置,避免移动过程中线缆与壁面剐蹭破损。在实际作业过程中,这套装置可以替代人工完成高空钢结构的焊缝探伤、涂层厚度检测、表面锈蚀排查等重复性作业,不需要搭建脚手架或者采用高空悬吊作业,大幅降低钢结构运维的作业成本与安全风险,针对不同的壁面材质,只需要调整磁轮内部永磁体的厚度,就可以适配不同厚度的钢铁壁面吸附需求,不需要对整体框架结构做大幅修改。
- 上一篇:桌面级SCARA平面关节机械臂结构设计
- 下一篇:多关节协作机械臂结构设计方案

- 全部评论(0)

- 模板大小: 95.55 MB
- 售价:5金币
- 下载次数: 16
- 系统要求: Rendering,SOLIDWORKS,Other,Text file,Snagit,Parasolid,STEP / IGES
- 软件分类: 工业机器人