微信登录
 QQ登录


搭载AS5600磁编码器的二自由度机械手腕结构
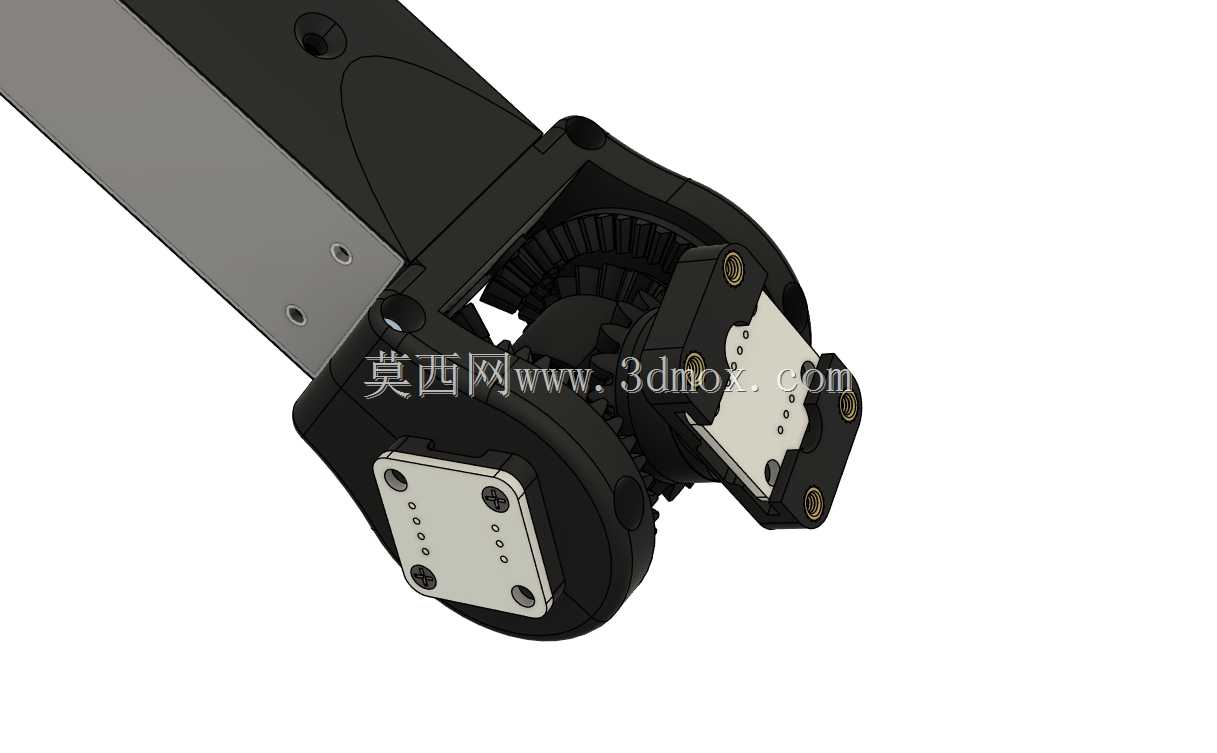
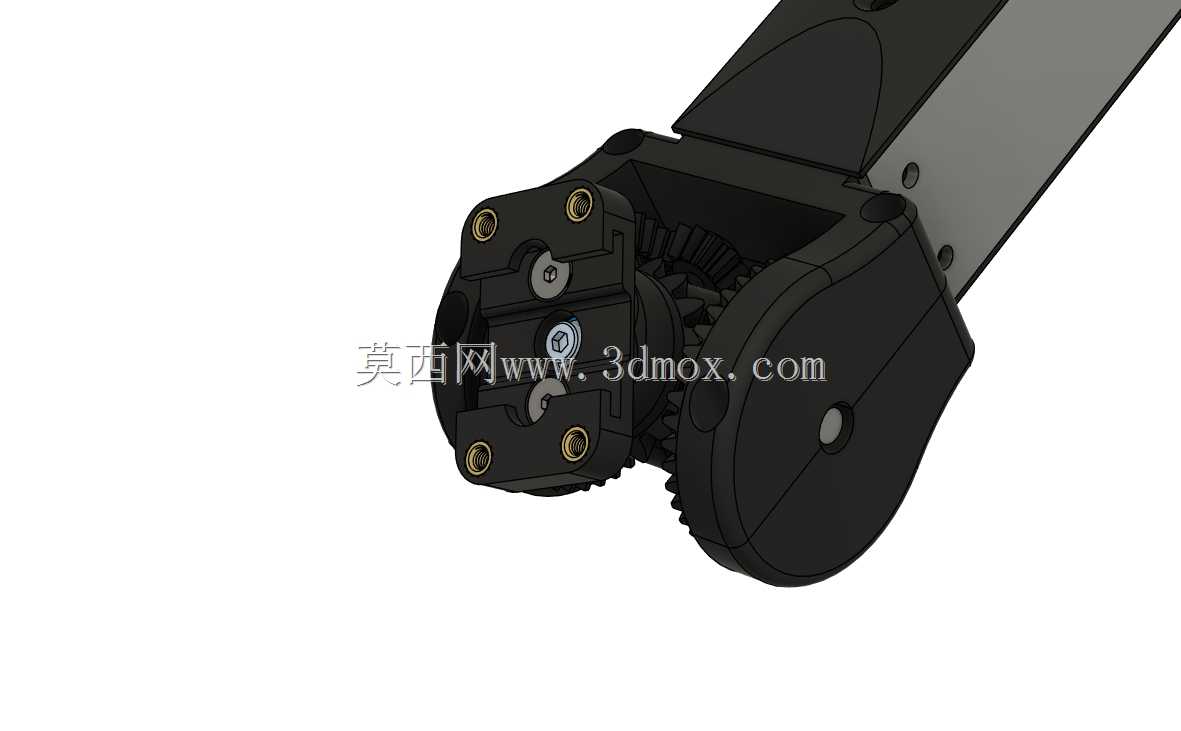
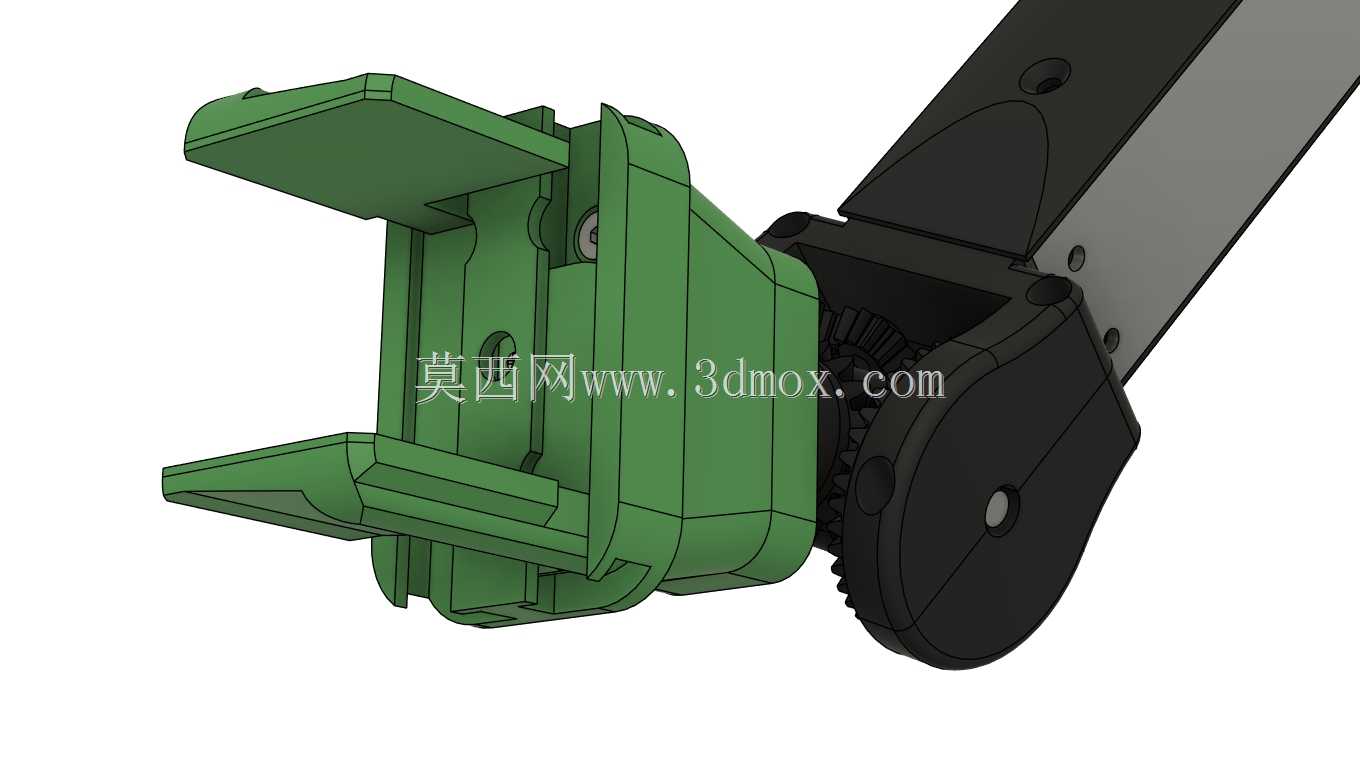
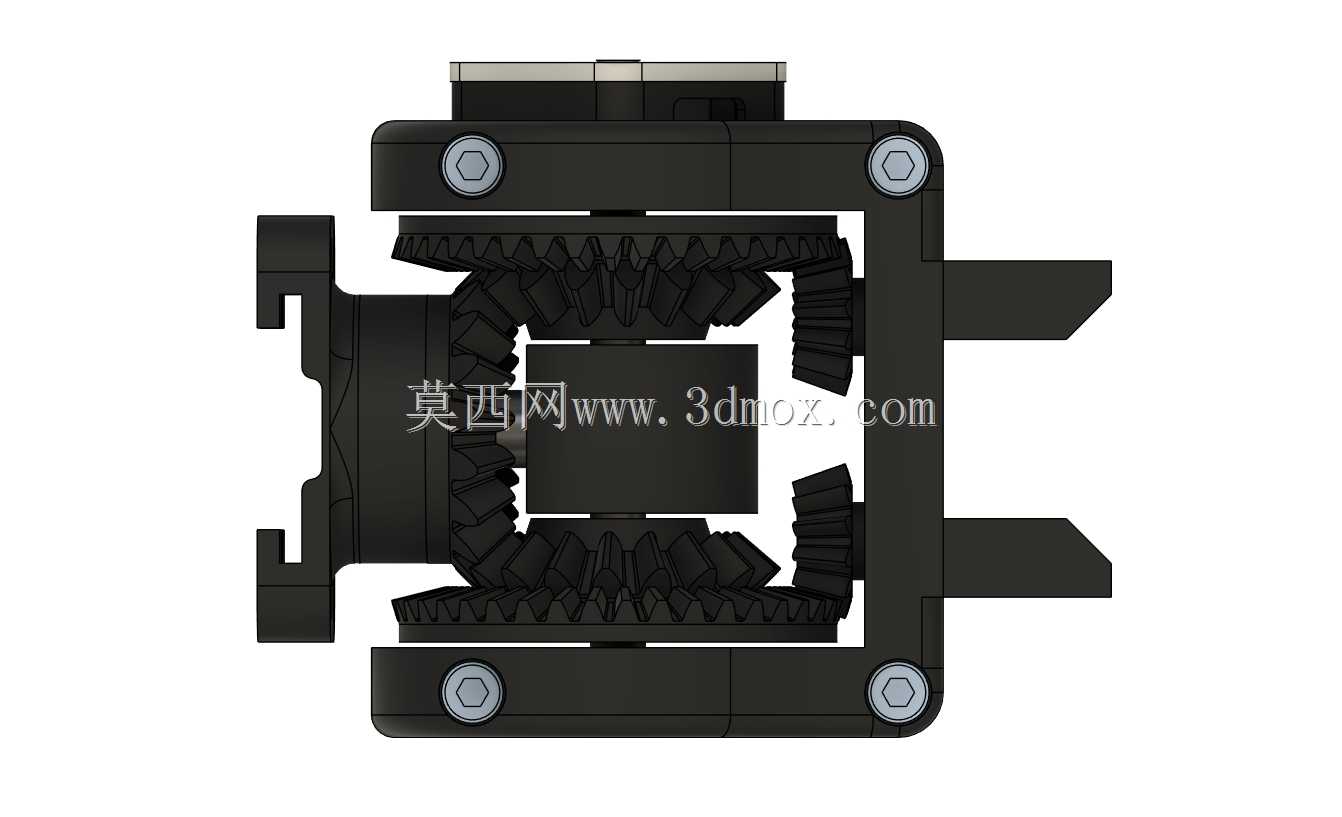
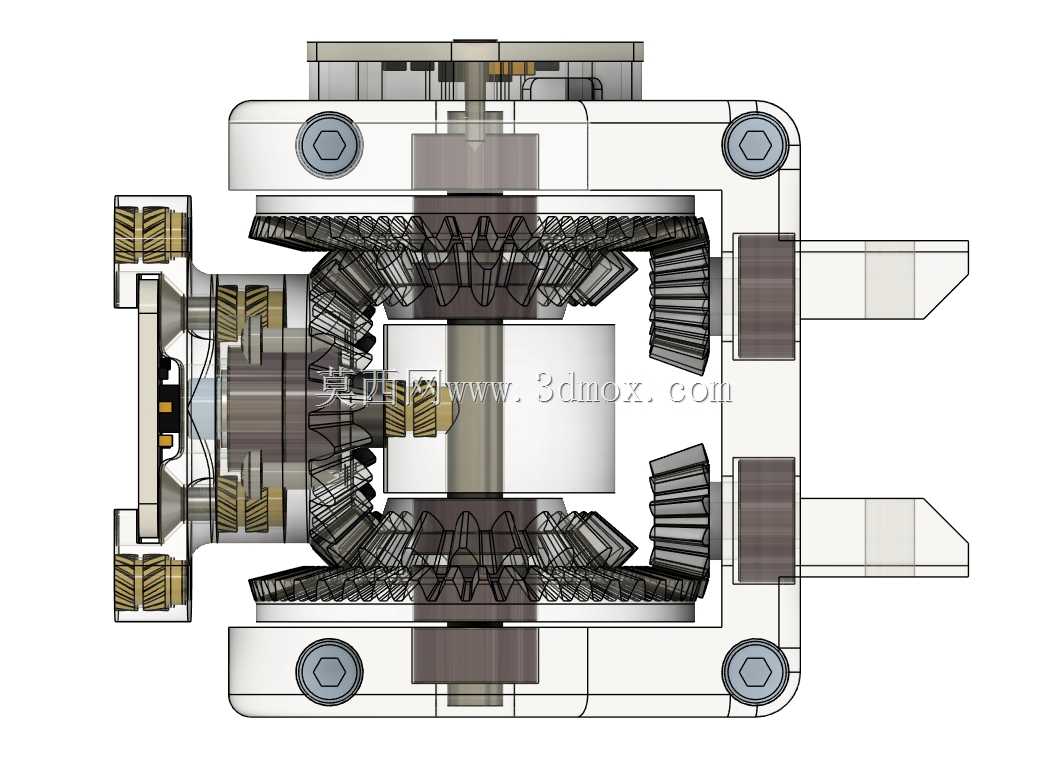
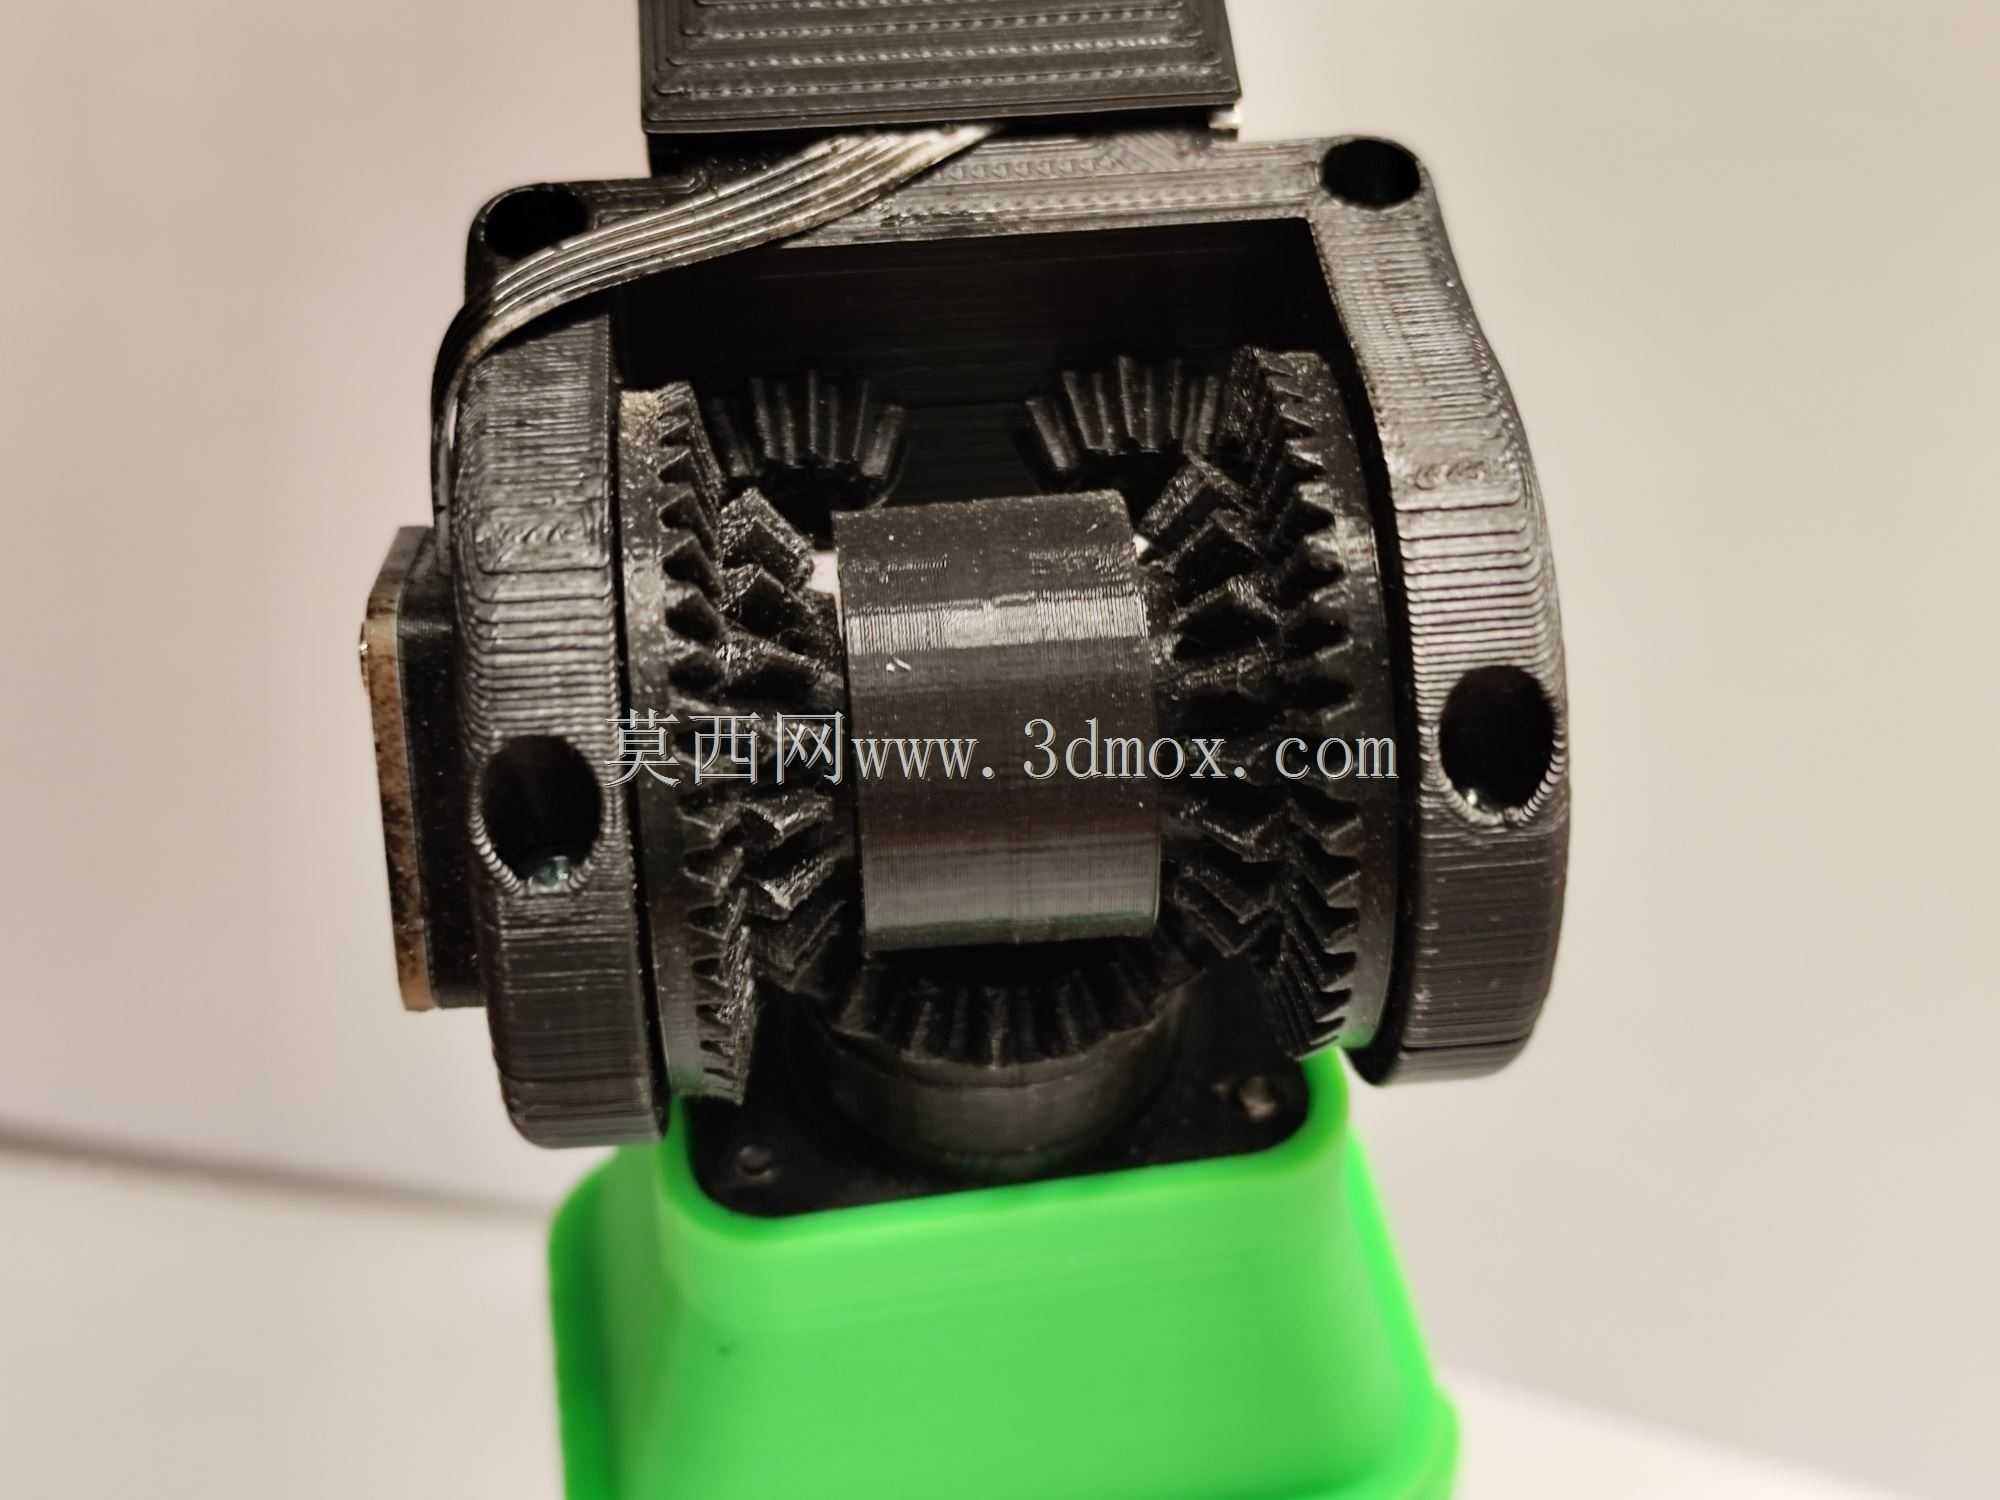
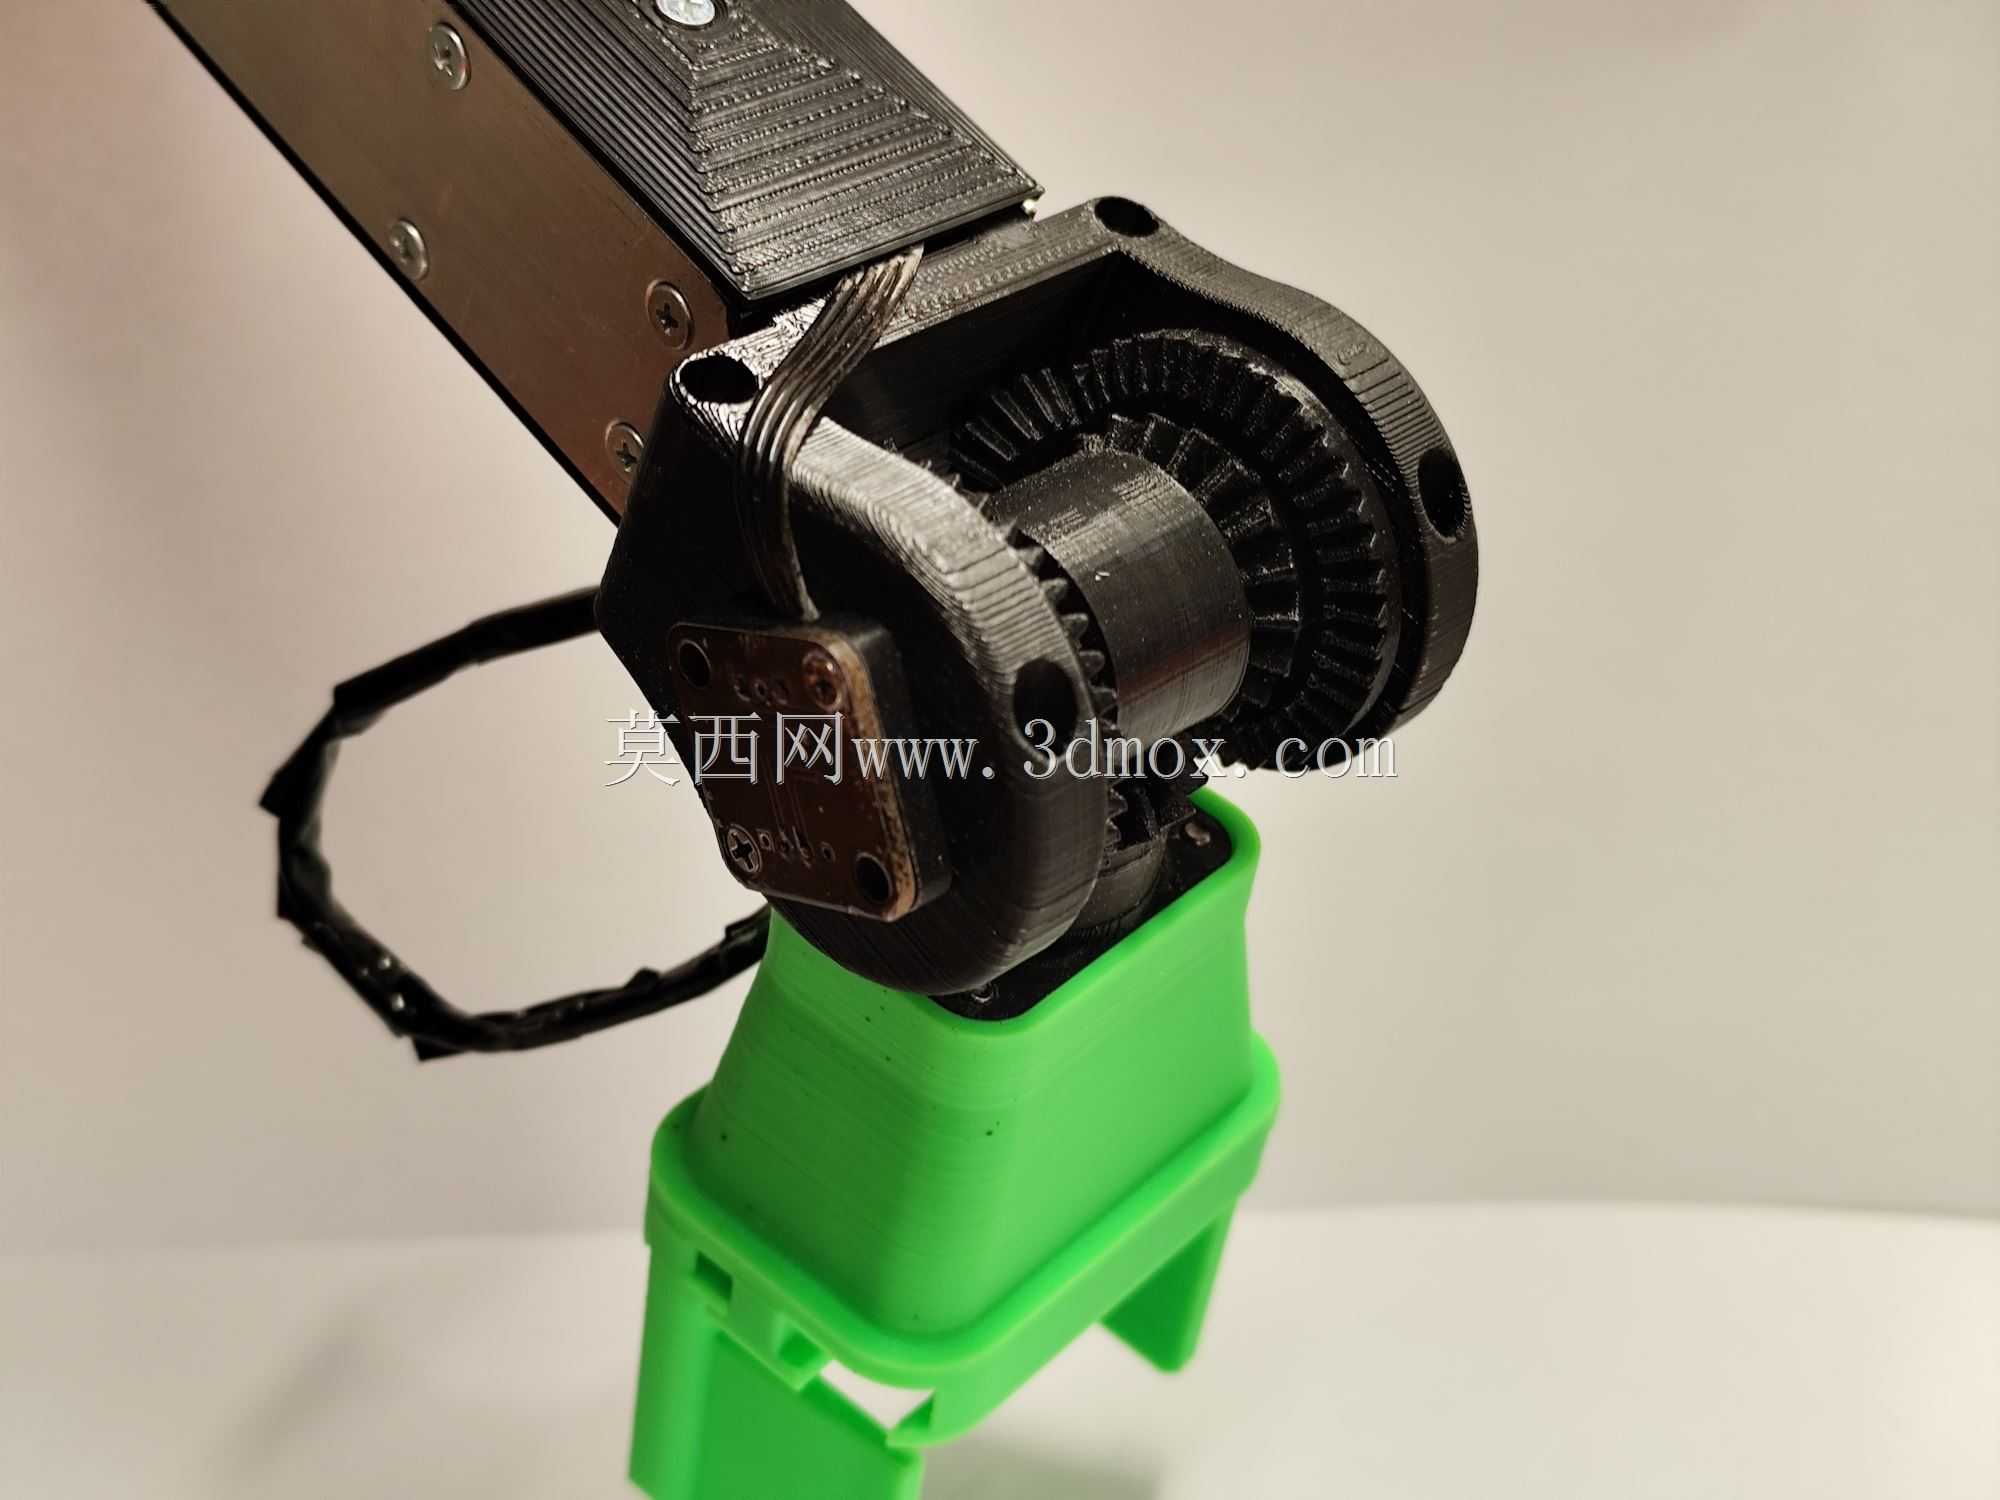
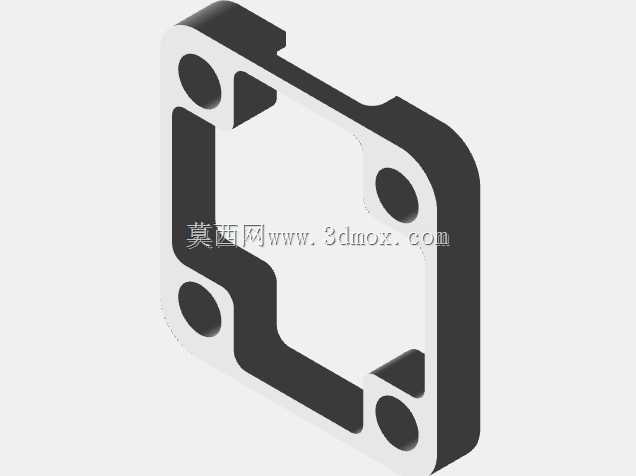
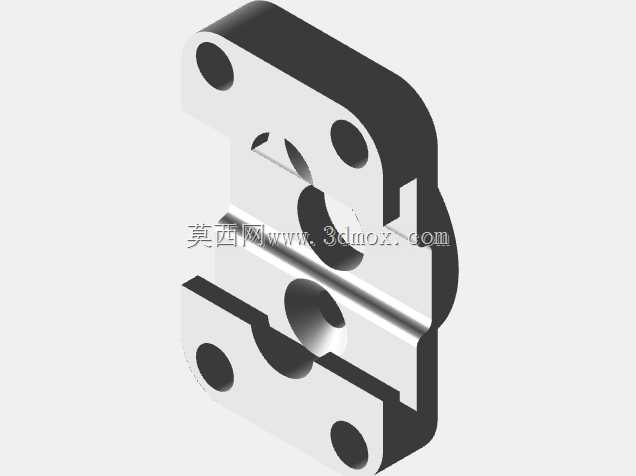
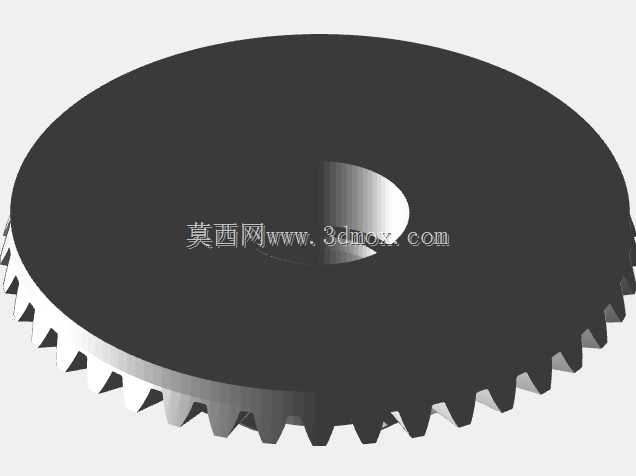
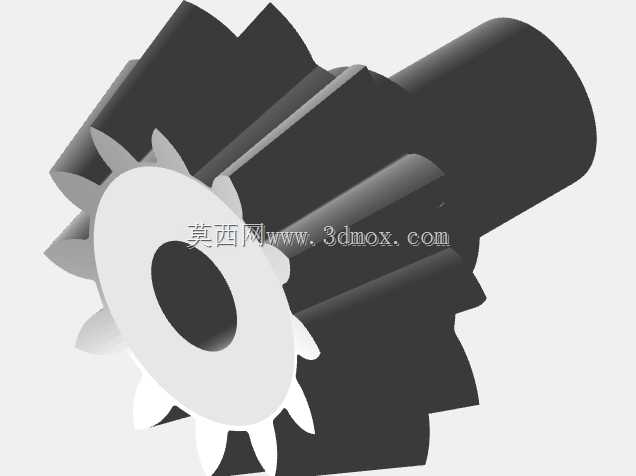
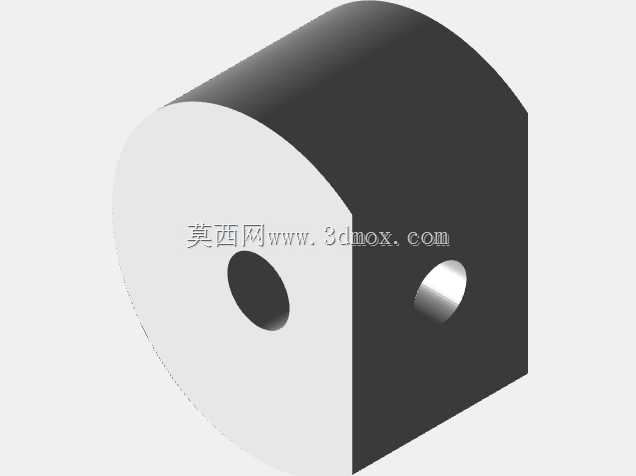
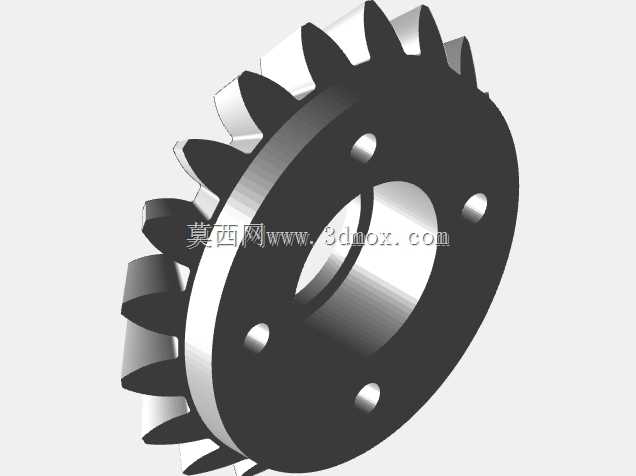
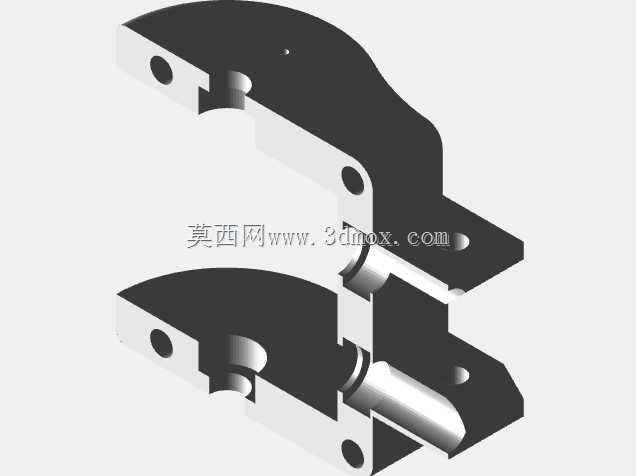
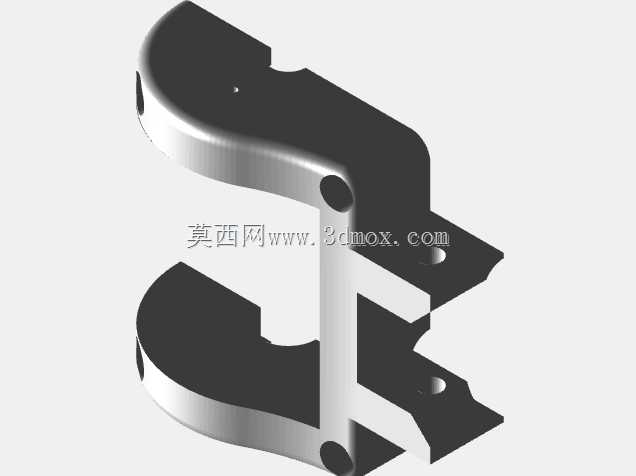
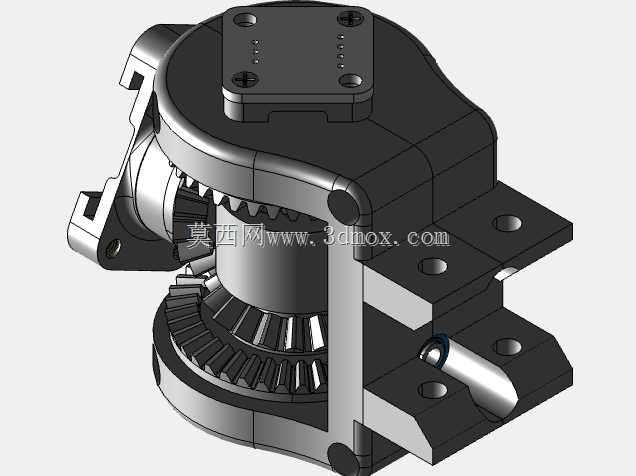
在桌面级轻型机械臂的实际落地应用场景中,腕部关节作为末端执行器与臂杆的连接枢纽,直接决定了末端操作的灵活度与位姿反馈精度,常规的舵机直驱腕部往往存在位置反馈分辨率不足、回差控制难的问题,难以适配需要精准角度闭环的分拣、精密装配、示教复现类作业场景。这款二自由度腕部结构,正是针对轻型协作机械臂、桌面教学机械臂的末端关节需求设计,核心通过集成AS5600磁角度编码器实现两个旋转自由度的非接触式位置检测,从根源上避免接触式电位器磨损带来的精度衰减问题,同时兼顾3D打印加工的工艺可行性,降低小批量试制与个人DIY场景的加工门槛。
从功能特性来看,该腕部可实现两个正交方向的旋转输出,能够配合夹持器完成俯仰、偏摆类的姿态调整,适配常见的微型伺服夹持器安装接口,可直接替换常规无位置反馈的舵机腕部组件,为机械臂末端增加高精度的角度闭环能力。磁编码器的非接触检测方案,不需要在关节输出轴额外加装接触式检测元件,不会额外增加关节转动阻力,也不存在长期往复转动后的元件磨损问题,在频繁往复转动的作业场景下,长期精度保持性更优。
设计过程中优先考虑了标准件的通用化选型,转动副采用常规微型深沟球轴承作为支撑,可有效降低关节转动的径向与轴向窜动,保证输出端的转动平顺性;关节的传动结构采用齿轮啮合传动,配合合理的齿侧间隙控制,可在保证传动效率的同时将回差控制在小范围,满足轻型负载下的位姿控制需求。整体支撑结构采用分体式设计,将轴承安装位、编码器固定位、舵机安装位、末端夹持器安装位做了集成化布局,尽可能压缩腕部的整体轴向与径向尺寸,避免腕部体积过大对臂杆运动空间造成干涉。
安装边界层面,该腕部的输入端适配常规标准舵机的输出花键,可直接与市面常见的标准尺寸数字舵机、金属齿舵机配合安装,不需要额外定制转接件;末端输出法兰预留了标准化的孔位阵列,可直接适配同系列的微型并联夹持器,也可根据实际需求更换为吸盘、画笔、探针等不同类型的末端执行器。金属轴作为两个旋转自由度的核心支撑件,选用标准直径的光轴即可装配,不需要定制异形轴件,进一步降低了物料采购与加工成本。编码器的安装位置与转轴端部的磁钢预留了标准检测气隙,装配时只需要保证磁钢与编码器芯片的同轴度,即可获得稳定的角度检测信号,不需要复杂的标定流程。
从实际应用适配性来看,该结构既可以用于高校机器人工程、机械电子工程专业的教学实验平台搭建,帮助学生理解关节闭环控制、磁编码器检测原理、机械传动回差控制等知识点;也可以用于个人开发者搭建的桌面级机械臂项目,提升DIY机械臂的末端控制精度;还可用于轻型自动化分拣工位的小型机械臂末端改造,在小负载作业场景下替代成本更高的工业级腕部组件,降低整套设备的硬件成本。结构设计上充分考虑了FDM3D打印的工艺特性,所有安装孔位、支撑筋的布局都避免了大角度悬空结构,打印时不需要添加大量支撑即可获得合格的零件强度,轴承、螺钉等标准件的安装位都预留了合理的装配公差,打印完成后只需要简单去除毛刺即可完成压装,不需要二次机加工修整。关节处的走线槽做了隐藏式布局,编码器与舵机的连接线可从结构内部的空腔穿过,避免腕部转动过程中线缆外露被剐蹭,也让整体外观更加整洁。两个自由度的转动范围做了机械限位设计,避免转动超程导致的线缆拉扯、编码器磁钢错位问题,提升了关节运行的可靠性。

- 全部评论(0)

- 模板大小: 22.04 MB
- 售价:5金币
- 下载次数: 36
- 系统要求: STL,STEP / IGES,Rendering
- 软件分类: 工业机器人