微信登录
 QQ登录


多自由度桌面级可组装机械臂结构设计


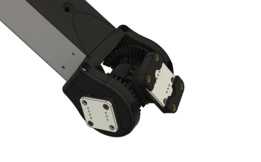
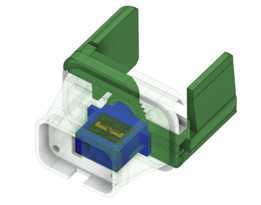
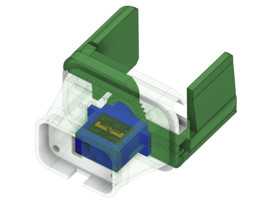
这款多关节机械臂的结构设计,核心面向桌面级轻载作业场景,可覆盖小型工件分拣、教学实验演示、创客项目二次开发、小批量精密装配辅助等实际工况,单关节输出扭矩适配1kg以内的末端负载,完全满足桌面场景下的轻量操作需求,不会出现负载超限导致的关节抖动、定位失准问题。从结构布局来看,整机采用六自由度串联构型,底座回转关节承担整机水平方向的姿态调整,可实现360度连续回转,安装时需预留底座直径1.2倍的水平操作空间,避免回转过程中与周边工装、台架发生干涉;大臂、小臂关节采用平行四边形连杆辅助承载结构,抵消部分臂身自重带来的关节负载,降低驱动单元的持续输出压力,臂身完全伸展时的水平作业半径可达320mm,垂直方向作业覆盖范围从安装基准面向上280mm、向下50mm,可适配常规高度的桌面工作台安装需求,无需额外加高安装基座。末端执行器采用平行夹爪结构,夹指开合行程为0-45mm,夹持面预留了防滑纹理安装位,可根据抓取工件的材质更换橡胶垫、硅胶垫等不同摩擦系数的接触件,适配塑料件、小型金属件、PCB板等不同材质工件的抓取需求,不会出现硬接触导致的工件表面刮伤。驱动单元的布局采用了臂身内嵌式设计,将三个NEMA17规格电机布置在大臂、小臂的结构腔体内部,两个直流驱动单元负责腰座、大臂的大扭矩输出,两个微型伺服单元负责腕部的俯仰、回转以及夹爪的开合动作,这种分布式驱动布局大幅缩短了传动链路,减少了齿轮传动带来的回程间隙,末端重复定位精度可控制在0.5mm以内,满足轻载装配、定点搬运的精度要求。设计过程中针对齿轮箱的安装边界做了适配优化,臂身结构件预留了标准舵机、步进电机的通用安装孔位,用户可根据自身的控制方案更换不同扭矩的驱动单元,无需二次打孔修改结构;臂身外壳采用分体式卡扣加螺丝固定的结构,后期维护时可快速拆开臂身腔体调整驱动参数、更换传动零件,无需整机拆解。走线槽全部集成在臂身结构内部,所有驱动线缆从底座中心的穿线孔引出,避免臂身运动过程中出现线缆拖拽、磨损的问题,回转关节处预留了足够的线缆弯折余量,连续回转时不会出现线缆拉扯断裂的情况。从安装适配性来看,底座预留了四个M4的安装孔位,孔位间距为100mm*100mm,可直接固定在标准铝型材工作台、木质桌面或者定制的移动小车上,安装面平面度要求不超过0.2mm,避免底座安装倾斜导致的臂身运动轨迹偏差。腕部关节采用了快换接口设计,除了标配的平行夹爪之外,还可更换吸盘、画笔、小型焊头等末端执行器,拓展涂胶、绘图、小型元件焊接等不同作业功能,接口处预留了电气触点的安装位,更换末端时无需重新接线,可实现快速切换。结构设计阶段针对臂身的受力变形做了仿真校核,在最大伸展距离、满负载的工况下,臂身末端的静变形量不超过0.3mm,不会因为结构刚度不足导致作业精度下降;所有转动关节处都预留了轴承安装位,采用标准深沟球轴承支撑转动轴,减少转动阻尼,提升关节运动的平顺性,长时间运行也不会出现轴系磨损导致的间隙过大问题。
- 上一篇:3磅级锤锯格斗竞技机器人结构设计
- 下一篇:带麦克纳姆轮机械臂的全向移动作业平台

- 全部评论(0)

- 模板大小: 未知
- 售价:5金币
- 下载次数: 81
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人