微信登录
 QQ登录


可自适应管径的管道内检测行走装置


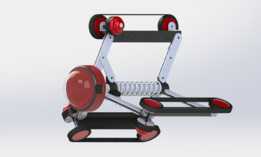
在市政给排水、油气输送、工业工艺管网的运维场景中,管道内部因腐蚀、焊缝缺陷、外力形变产生的裂纹泄漏问题,长期依赖人工进入管段排查,不仅作业效率受管径、管内环境限制,还存在有毒介质、缺氧坍塌等安全风险,这类可在管道内部自主行走的检测装置,正是为替代人工进入受限空间完成管内探查任务开发的专用作业载体。从结构设计逻辑来看,该装置采用剪叉式径向自适应支撑结构,核心的周向均布行走轮组通过剪叉臂与中心主体连接,配合中心位置的预紧弹性元件,可在一定管径范围内自动调整支撑半径,保证行走轮始终以合适的正压力贴合管道内壁,避免在垂直管段、弯管段行走时出现打滑、卡滞问题;三组周向120度分布的行走轮组形成稳定的三角支撑构型,相比轮组更少的结构,在过弯、遇到管壁局部凸起或凹陷时的姿态稳定性更优,不会轻易出现轴线偏斜卡阻的情况。装置前端预留了视觉检测模块的安装位,可搭载小型工业相机与补光组件,在行走过程中连续采集管壁图像,通过后端图像分析模块识别管壁的裂纹、腐蚀凹坑、焊缝缺陷等问题,相比传统的通球检测方式,可实时回传管内画面,精准定位缺陷位置,无需后续对检测球的数据进行离线解析。
在设计过程中需要重点考量几个核心边界:首先是管径适配范围,剪叉臂的铰接点行程、预紧弹簧的压缩量直接决定了可适配的最小与最大管径,建模时需要模拟剪叉臂在最大张开、最小收拢状态下的运动干涉情况,确保在极限管径位置所有铰接点、轮组都不会与中心主体、其他臂杆发生碰撞;其次是行走轮的材质选型,需要兼顾与管壁的摩擦系数、耐磨性能,针对金属管道、混凝土管道等不同内壁材质,可更换不同包胶材质的轮面,保证足够的行走牵引力,同时避免刮伤管道内壁防腐层;第三是过弯能力,剪叉臂与中心主体的铰接处预留了一定的摆动余量,当装置通过90度弯管时,前后轮组可随管壁弧度自动调整支撑角度,不会因为结构刚性过大出现卡滞,建模时需要按照常用管道的弯曲半径,模拟装置整个过弯过程的姿态变化,校核各部件的运动间隙。
装置的中心主体为集成安装腔,可内置行走驱动电机、图像采集模块、供电电池与通讯模块,整体采用轴向对称布局,保证重心落在装置轴线上,避免在倾斜管段行走时出现重心偏斜导致的单侧轮组压力过大、磨损不均的问题;驱动方式采用轮组独立驱动或集中传动驱动,可根据管内行走的阻力大小匹配对应的驱动扭矩,针对长距离管段检测,还可在中心腔预留线缆接口,通过有线方式实现供电与信号传输,避免电池续航不足影响检测作业长度。
在实际作业场景中,这类装置可适配不同材质的圆形管道,无需针对每一种管径定制专用的行走载体,大幅降低管网运维的设备投入成本;作业时只需将装置从管道的检修口放入,即可控制其沿管道轴向行走,实时回传管壁画面,完成整段管道的缺陷排查,尤其适合人员无法进入的小口径管道、存在有毒有害介质的工业管道内部检测作业,相比传统的人工检测、开挖检测方式,作业效率提升数倍,同时大幅降低运维作业的安全风险。建模过程中对剪叉臂的铰接点位置进行了反复优化,在保证支撑强度的前提下尽可能缩小装置收拢状态下的整体外径,使其可通过更小的检修口进入管道;所有铰接位置都预留了轴承安装位,减少臂杆摆动、轮组转动的摩擦阻力,提升装置行走的顺畅度;轮组的安装支架采用浮动设计,可适应管壁局部的微小形变,保证行走过程中轮组始终贴合管壁,不会出现瞬时悬空打滑的情况。
- 上一篇:火星探测用柔性杆节桁架式探测机器人
- 下一篇:星表作业模块化管道布设与装配机器人

- 全部评论(0)

- 模板大小: 3.74 MB
- 售价:5金币
- 下载次数: 429
- 系统要求: Rendering,STEP / IGES
- 软件分类: 工业机器人