微信登录
 QQ登录


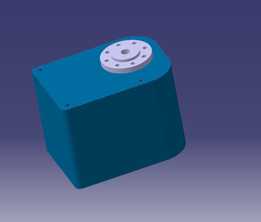
夏普红外测距传感器结构设计


在工业自动化产线的物料到位检测、智能小车的避障导航、服务机器人的近距离障碍物识别场景中,红外测距传感器是应用频次极高的非接触式检测元件,本次呈现的夏普红外传感组件结构,完全按照实物测绘后完成三维建模,可直接用于设备装配仿真、结构干涉校验环节。从实际使用场景来看,这类红外传感器依靠红外发射管发出调制红外光,经障碍物反射后被接收组件捕捉,通过三角测距原理输出对应距离的模拟信号,相比超声波测距模块,它在近距离检测场景下响应速度更快,不受被测物体材质吸音特性影响,在10cm到80cm的检测区间内精度表现稳定,常被用于AGV小车的边缘防碰撞、自动化设备的工件到位触发、智能家居的人体接近感应等场景。
从结构设计层面拆解,该模型完整还原了实物的各个装配细节:主体黑色壳体为ABS注塑成型结构,壳体两侧延伸出带安装孔的固定耳,安装孔为标准通孔设计,适配M2规格的自攻螺丝或者铜柱固定,安装耳的厚度控制在1.8mm,既保证固定时的结构强度,又不会过度占用设备内部的安装空间。壳体正面预留两个圆形开孔,分别对应红外发射管与接收管的安装位,开孔边缘做了0.2mm的倒角处理,避免注塑生产时的飞边遮挡光轴,影响检测精度。壳体前端的接插区域做了分层结构设计,底部绿色部分为PCB板的定位卡槽,上方白色结构为标准3Pin接插座,接插座的引脚间距为2.54mm,完全匹配通用杜邦线的接插规格,接插座与壳体之间预留了0.1mm的装配间隙,方便生产时的压装工序,不会出现壳体与接插件干涉导致的装配不良问题。
做结构设计选型时,需要重点关注该传感器的安装边界尺寸:主体部分的长宽高分别为43mm、21mm、14mm,两侧安装耳的中心孔距为35mm,接插件部分突出主体前端7mm,布线时需要给接插的杜邦线预留至少10mm的弯折空间,避免线材过度弯折导致的接触不良。安装时要注意传感器的光轴与被测面尽量保持垂直,倾斜角度超过15度时会出现反射光无法被接收管捕捉的问题,导致检测数据跳变。另外在多传感器并排安装的场景下,两个传感器的安装间距需要保持在15cm以上,避免不同传感器的发射光互相干扰,产生误触发信号。
建模过程中对各个配合面的公差做了贴合实际生产的设定:壳体上下盖的止口配合间隙设为0.05mm,既方便组装时的扣合,又不会出现上下盖错位的问题;PCB板与卡槽的配合间隙设为0.1mm,适配不同厂商PCB板的厚度公差;接插件引脚的伸出长度设为3mm,满足波峰焊的工艺要求,不会出现引脚过短焊接不牢或者过长碰壳短路的问题。模型还还原了发射管与接收管的半球形透镜结构,透镜突出壳体表面0.8mm,做结构设计时要注意该位置不能有其他结构件遮挡,透镜前方10mm范围内不能有透明或者半透明的遮挡物,否则会导致检测距离出现偏差。
在实际设备调试中,这类传感器的输出信号为模拟电压值,不同的电压对应不同的检测距离,结构设计时不需要额外考虑信号处理电路的安装,该型号传感器已经将处理电路集成在壳体内部的PCB板上,只需要外接5V直流供电,就可以直接输出对应距离的电压信号,大幅简化了设备的电路设计工作量。相比同规格的激光测距传感器,夏普的这款红外传感器成本更低,对安装位置的精度要求更低,在中短距离的检测场景中性价比优势明显,是很多入门级自动化设备、教学实验平台的首选检测元件。

- 全部评论(0)

- 模板大小: 684.46 KB
- 售价:5金币
- 下载次数: 77
- 系统要求: CATIA,Rendering
- 软件分类: 传感器