微信登录
 QQ登录


轮式迷宫救援探测机器人结构设计


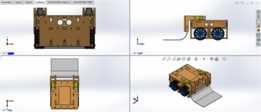
这款轮式移动探测设备主要面向迷宫环境下的搜救探测场景设计,可在狭窄、通道交错的封闭迷宫空间内完成自主行进、障碍识别、目标搜寻等作业任务,适配青少年机器人救援竞赛、小型封闭空间探测演练等实际使用场景。从结构设计层面来看,整机采用圆形底盘作为承载基础,圆形轮廓的选型核心是降低迷宫行进过程中的边角剐蹭概率,在狭窄直角转弯、通道错车时,圆形边界相比方形底盘能减少至少15%的空间冗余预留,适配宽度更窄的迷宫通道通行需求。底盘下方对称布置四组驱动轮组,轮系采用差速驱动布局,无需额外转向机构即可实现原地转向,最小转弯半径为0,能够在迷宫的T型路口、死胡同位置快速完成掉头、转向动作,大幅提升狭窄空间内的行进灵活性;轮体采用带防滑纹理的硬质橡胶材质,兼顾硬质迷宫地面的抓地力与行进平顺性,轮组安装位置预留了2mm的高度调节余量,可适配不同平整度的竞赛场地地面,避免因地面起伏出现轮组悬空打滑的问题。
上层承载框架采用立式分层结构,底层框架固定驱动电机、供电模块与主控安装位,中层预留传感器安装平面,可根据探测需求加装红外避障传感器、灰度传感器、视觉识别模块等探测元件,顶层斜向布置的抬升机构采用伺服电机驱动,可实现0-45度角度范围内的俯仰调节,机构末端可搭载夹持装置或者探测探头,在发现被困目标或者异常点位时,可调整探头角度完成近距离信息采集,也可完成小型轻质物件的拾取转运动作。
从安装边界来看,整机最大外轮廓直径控制在200mm以内,整机高度不超过280mm,所有外露结构件均做了圆角处理,不存在突出的尖锐结构,避免在迷宫行进过程中剐蹭迷宫墙体导致卡滞;框架连接采用标准铝型材配合螺栓紧固,所有紧固件均采用沉头安装,不会突出构件表面,既降低了整体重量,也方便后续的结构调整与元件更换。驱动轮的安装轴距经过反复校核,左右轮距与底盘直径的比例控制在0.65:1,既保证了差速转向时的稳定性,也避免轮距过宽导致通道通行能力下降。
供电模块与主控模块的安装位设置在底盘中心位置,能够让整机重心落在底盘几何中心处,在爬坡、越障或者抬升机构动作时,不会出现重心偏移侧翻的问题;所有走线均预留了框架内部的走线槽位,避免线缆外露缠绕轮组或者勾挂迷宫墙体。在功能适配层面,整机结构预留了充足的扩展安装孔位,可根据不同的竞赛规则或者探测需求,更换不同的探测模块、调整抬升机构的行程,也可更换更大直径的轮组来提升越障能力,适配存在小高度台阶的复杂迷宫场景。结构设计过程中充分考虑了装配与维护的便捷性,整个底盘与上层框架的连接仅需6颗螺栓即可完成拆分,驱动轮组采用快拆结构,无需拆解整个底盘即可完成轮组或者电机的更换,在竞赛现场或者作业场景下能够快速完成故障排查与零件替换。抬升机构的传动部分采用齿轮减速结构,输出扭矩足够支撑500g以内的末端负载,动作精度控制在1度以内,能够精准对准探测目标完成作业。整机的重量控制在1.2kg以内,不会给驱动电机造成过大的负载,保证电池续航能够覆盖完整的迷宫探测作业流程,同时较轻的整机重量也能降低碰撞时对迷宫墙体或者自身结构的冲击损伤。
- 上一篇:仿生六足蚂蚁机器人机械结构设计
- 下一篇:竞技格斗用轮式战争机器人车体结构

- 全部评论(0)

- 模板大小: 2 MB
- 售价:5金币
- 下载次数: 155
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 机器人