微信登录
 QQ登录


MK4N全向避让模块配套转向罩结构件


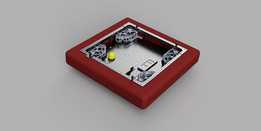
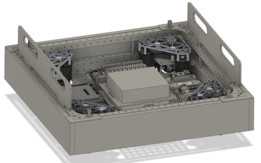
在FRC竞赛机器人的全向移动底盘搭建场景中,swerve转向模块作为核心行走执行单元,其顶部裸露的螺栓、螺母以及零散电子接插件、接线端子,很容易在机器人高速对抗、场地机动、模块拆装调试过程中被异物卡滞、剐蹭脱落,甚至出现零散零件掉入模块内部啮合齿轮、轴承间隙的故障,直接导致转向卡滞、行走失准,严重影响竞赛过程中的机器人动作可靠性。这款转向罩正是针对MK4N系列全向避让模块的顶部防护需求开发的配套结构件,可直接滑入扣合在MK4N模块顶部,无需额外设计复杂的连接固定结构,装配过程可直接在已完成模块组装的底盘上完成,不需要拆解现有模块的传动、动力部分,大幅降低后期维护改装的操作难度。
从结构设计逻辑来看,这款护罩采用了与MK4N模块顶部轮廓完全贴合的仿形外形,整体为带厚度的板状罩体,边缘做了与模块壳体匹配的圆弧过渡与止口设计,扣合后不会出现突出的棱角,既可以避免竞赛过程中剐蹭场地线缆、其他机器人结构,也能防止护罩自身受到侧向撞击时出现移位脱落。护罩表面预留的多组不同孔径的安装孔位,分为三类功能区:沿护罩上边缘排布的小孔径通孔,对应模块顶部原有螺栓的安装位置,可直接通过原有螺栓完成护罩的压紧固定,不需要额外增加固定连接件;中部的两个并排小圆孔为编码器线束预留穿线位,孔径大小刚好匹配常用编码器线的线径,穿线后可通过扎带在线束外侧进行捆扎固定,避免机器人高速转向、移动过程中线束被拉扯松动,导致编码器信号丢失;靠近侧边缘的两个小孔位为辅助操作预留,可通过内六角扳手直接穿过孔位拧紧模块内部的固定螺丝,不需要反复拆卸护罩就能完成模块的松紧调试、间隙调整操作。护罩中部的大尺寸方形开孔,刚好避让开模块顶部的核心转轴凸起位置,不会干涉转向轴的正常转动,同时开孔边缘做了加厚处理,提升护罩整体的结构强度,避免受到撞击时开孔位置出现开裂变形。
从安装边界来看,这款护罩完全覆盖MK4N模块顶部的裸露区域,整体厚度控制在不超出模块顶部原有安装空间的范围内,扣合后不会增加模块的整体安装高度,不会影响底盘上层的其他结构件布局,同时适配MK4N A和MK4N B两种型号的全向模块,两种型号的安装孔位、轮廓差异在护罩设计时已经做了兼容处理,不需要针对不同型号单独开模或修改结构。护罩的侧壁高度刚好覆盖模块顶部的螺栓头、螺母位置,既可以阻挡外部零散零件掉入模块内部,也不会遮挡模块侧面的传动结构、散热间隙,不会影响模块正常运行过程中的散热需求。在实际使用过程中,这款护罩除了基础的防护功能外,还可以作为顶部走线的支撑面,编码器线、动力线可以沿着护罩表面排布固定,避免线束垂落到转向齿轮、行走轮的运动范围内,降低线束被运动部件磨损的风险。对于需要频繁调试、改装底盘的参赛队伍来说,这款护罩的快装设计可以大幅减少赛前准备、赛中故障排查的时间,不需要为了检查模块顶部的接线、螺栓状态完全拆解护罩,仅需松开少量固定螺栓就能掀开护罩完成操作,调试完成后可快速复位。护罩的材质选用常规的结构件加工材料即可满足使用需求,无论是3D打印还是机加工都能直接按照三维模型的尺寸生产,不需要额外做结构调整,模型中所有孔位的位置、孔径大小都已经按照实际装配公差做了适配,加工完成后可直接装配使用,不需要二次修配。
- 上一篇:多光谱事件相机模块卡扣式保护盖
- 下一篇:通讯系统用小型信号接收模块结构设计

- 全部评论(0)

- 模板大小: 620.14 KB
- 售价:5金币
- 下载次数: 13
- 系统要求: STL,Rendering
- 软件分类: 通讯工具类