微信登录
 QQ登录


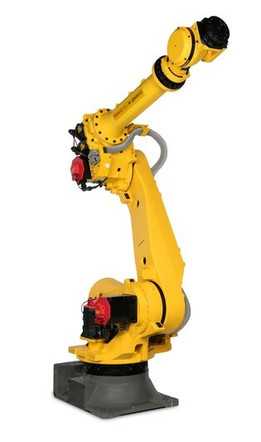
发那科M-1iA0.5A六轴并联工业机器人


这款六轴并联构型的工业机器人,在3C电子组装产线、医疗耗材分拣工位、轻量化食品包装环节的适配度极高,区别于传统串联关节机器人的悬臂结构,它采用固定基座搭配多组平行四边形连杆支链的设计,动平台端的执行器可以在极短的行程内完成高速往复动作,不会出现串联臂长累计的挠度误差。从安装边界来看,它的基座固定面尺寸紧凑,不需要像大型串联机器人那样预留大半径的安全回转空间,桌面吊装或者台面立式安装都能适配,工作范围覆盖基座正下方直径180mm的圆柱区域,刚好匹配小零件流转的料盘排布间距,不会出现行程冗余浪费产线布局空间的问题。
0.5kg的有效负载设定,完全覆盖了微型电子元件、医用针剂组件、小袋包装食品这类常见轻载工件的重量需求,0.01mm的重复定位精度,能够满足引脚插接、标签贴合、精密小件摆盘这类对位置公差要求严苛的工序要求。在结构设计层面,这款机器人的驱动电机全部集成在顶部的固定基座内,运动支链采用轻量化的高强度合金杆件,运动过程中连杆的惯量极低,配合对应的控制器算法,能够在高速启停的工况下保持末端执行器的轨迹稳定,不会因为加减速过快出现工件甩落或者位置偏移的问题。末端执行器的安装接口采用标准化快换设计,可以根据工序需求快速更换真空吸盘、气动夹爪、微型涂胶头等不同工装,不需要重新调整连杆的运动参数标定。
日常产线部署的时候,这类并联机器人通常会配合视觉检测系统使用,上方的视觉镜头快速识别传送带上无序来料的位置与角度,机器人动平台随动跟踪传送带速度,在不停止线体的情况下完成抓取、分拣、装配动作,相比人工操作效率提升数倍,同时能避免人工操作带来的洁净度污染或者装配一致性差的问题。它的线缆走线全部内置在连杆与基座内部,外部没有裸露的拖链,在洁净车间或者有少量粉尘的包装工位使用时,不会出现线缆积尘或者运动剐蹭的问题,后期维护只需要定期检查连杆关节的润滑情况与紧固螺丝的扭矩即可,维护成本远低于多关节串联机器人。
针对小零件组装的工序需求,它的第六轴可以实现末端的旋转动作,能够完成螺丝锁付、小件翻转对位这类需要角度调整的操作,相比传统三轴并联蜘蛛手,工序适配范围更广,不需要额外在末端加装旋转执行机构,进一步压缩了末端工装的重量与体积,让狭小空间内的动作更灵活。在产线布局规划时,这类机器人可以单台独立工位布置,也可以多台并排组成连续作业流水线,因为每个单元的安装占地小,多台排布时不会出现运动干涉区域,能够最大化利用产线的上方空间,不会占用地面物料流转的通道。它的控制端支持手持示教器快速编程,对于常见的分拣、摆盘、装配点位,只需要手动拖动末端到对应位置记录点位,就能自动生成运动轨迹,不需要复杂的代码编写,现场调试人员经过简单培训就能完成工序切换的参数调整,适配多品种小批量的柔性生产需求。在能耗表现上,因为驱动单元全部固定在基座,运动部分重量轻,相同节拍下的能耗远低于同负载等级的串联关节机器人,长时间连续运行的使用成本更低,适合大批量生产的消费电子、医疗耗材这类产能需求高的行业。
- 上一篇:多品牌协作机器人通用安装底座结构
- 下一篇:自适应铰接式机器人搬运末端夹持夹具

- 全部评论(0)

- 模板大小: 32.14 MB
- 售价:5金币
- 下载次数: 158
- 系统要求: STEP / IGES,SOLIDWORKS,Rendering,Other
- 软件分类: 工业机器人