微信登录
 QQ登录


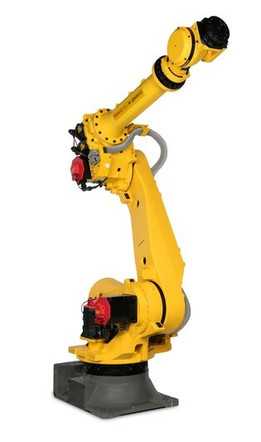
发那科M-10iA12S六轴工业机械臂


在汽车零部件焊装线、3C电子精密装配工位、电商仓储分拣单元这类对节拍和定位精度有硬性要求的场景里,这款六轴机械臂的结构设计完全贴合现场的实际使用需求。从安装边界来看,其底座采用方形铸铁结构,固定孔位按照通用工业机器人安装标准排布,不管是落地式直接固定在车间地坪的预埋钢板上,还是搭配吸顶支架倒挂在生产线桁架下方,或是采用倾斜式安装固定在工位侧方的立架上,都能保证整机运行时的重心稳定,不会因为安装姿态的变化出现刚性不足的抖动问题。1440mm的工作半径覆盖范围刚好适配大多数中小型工位的作业需求,既不会因为臂展过短导致无法覆盖工位上下料点位,也不会因为臂展冗余造成安装空间的浪费,在狭窄的工位布局里能灵活避让周边的工装夹具和输送线体。
从功能特性来看,12kg的有效负载能力完全覆盖常见的作业场景需求,不管是抓取带夹具的汽车小型结构件进行焊接作业,还是搬运整箱的3C电子零部件完成上下料,或是配合视觉系统完成精密零件的分拣摆盘,都能保持稳定的运行状态。±0.05mm的重复定位精度,能满足精密装配场景下的对位要求,比如电子元器件的插件作业、小型零部件的螺丝锁付,都不需要额外增加二次定位机构就能达到工艺要求的精度。整机的关节驱动采用低惯量伺服电机配合高精度RV减速器的配置,高速运行时的加减速曲线平滑,不会因为急停急起出现末端抖动,能有效提升生产线的运行节拍,在连续24小时运行的工况下也能保持稳定的精度输出。
设计思路上,这款机械臂的管线布局采用内置式走线方案,所有的动力线、信号线都从臂体内部的空腔穿过,关节处采用专用的管线包防护结构,避免了外部走线在长期往复转动过程中出现的管线磨损、拉扯断裂问题,也减少了臂体运行时和周边设备发生管线干涉的概率。末端法兰的接口采用通用标准尺寸,能快速适配不同类型的末端执行器,不管是气动夹爪、真空吸盘、焊接焊枪还是打磨主轴,都能通过标准法兰直接安装,不需要额外设计转接法兰,减少了现场集成的工作量。大臂和小臂的外观采用流线型设计,臂体表面没有突出的螺栓和棱角,在狭窄空间内转动时能减少和周边设备的碰撞风险,臂体的黄色防护涂层采用耐油污、耐刮擦的工业烤漆,在焊接飞溅、切削液飞溅的车间环境里长期使用也不会出现涂层脱落、锈蚀的问题。
从实际应用的角度来说,这款机械臂的控制器支持多设备联动,能和生产线的PLC系统、视觉检测系统、输送线系统实现实时通讯,不需要额外增加通讯模块就能完成整线的协同作业。编程界面支持手持示教器和离线编程两种模式,对于简单的点位搬运作业,现场操作人员通过手持示教器就能快速完成点位示教和路径调试;对于复杂的轨迹作业,比如曲面焊接、打磨抛光,可以通过离线编程软件提前完成轨迹规划,再导入到控制器中直接运行,大幅减少现场调试的时间。在能耗控制方面,整机的驱动系统采用能效优化设计,在待机状态下会自动进入低功耗模式,连续运行时的能耗比同负载级别的旧款机型降低近两成,适合在大批量连续生产的车间里长期使用,能有效降低生产线的运行成本。
在集成应用的时候,需要注意安装面的平面度公差要控制在标准范围内,固定螺栓的预紧力要达到工艺要求,避免长期运行出现底座松动影响定位精度。末端执行器的重心要尽量和法兰中心重合,偏心负载不能超过允许的范围,否则会加大关节减速器的磨损,缩短设备的使用寿命。在进行工位布局的时候,要根据机械臂的工作范围包络线设置安全防护栏和安全光栅,避免人员进入运行区域发生安全事故,同时要预留出足够的维护空间,方便后期对关节减速器、伺服电机进行日常保养和故障检修。
- 上一篇:高扭矩齿轮传动伺服驱动机器人夹爪结构
- 下一篇:三爪式气动抓取机械手夹爪结构

- 全部评论(0)

- 模板大小: 11.73 MB
- 售价:5金币
- 下载次数: 256
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering,Other
- 软件分类: 工业机器人