微信登录
 QQ登录


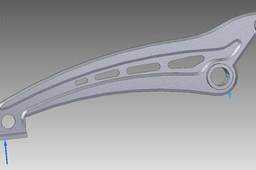
轻量化仿生机械臂末端执行结构设计


该结构主要面向轻载精密作业场景,可适配桌面级分拣、实验室样本转运、小型电子元件装配等工况,作为机械臂末端的延伸执行单元,替代人工完成重复性高、定位精度要求严苛的拾取动作。设计阶段优先考虑运动过程中的惯量控制,主臂身采用长条形镂空减重构型,在保证纵向抗弯截面模量的前提下,尽可能去除非受力区域的材料余量,避免臂体在快速启停过程中因自重产生过大的挠度形变,影响末端定位精度。铰接点位的设计充分考虑了运动包络边界,主臂与基座连接的回转副预留了足够的轴向间隙,可兼容标准深沟球轴承的安装位,降低转动过程中的摩擦阻力;臂身与驱动连杆的连接位采用同轴双孔定位结构,保证传动过程中无偏载力矩,延长铰接销轴的使用寿命。配套的直线驱动组件采用侧置布局,
驱动端与臂身的铰接点位置经过运动学仿真校核,在臂体最大摆角范围内,驱动件的推力输出始终保持在高效力臂区间,避免出现传动死点,同时保证末端输出力满足1kg以内负载的拾取需求。末端执行部分采用柔性仿形指节设计,指节接触面预留了软质防滑垫的安装槽,可根据拾取物件的表面材质更换不同摩擦系数的垫层,避免夹取过程中对工件表面造成划伤,也能降低光滑工件脱落的概率。安装边界方面,臂身根部的连接法兰采用标准孔位布局,可直接适配市面主流桌面级机械臂的末端输出法兰,无需额外设计转接板;驱动组件的尾端铰接座预留了通用安装孔,可根据实际安装空间调整固定角度,适配不同的臂身初始位姿。整体结构的运动行程覆盖水平方向120度摆角、垂直方向80度俯仰范围,在额定负载下重复定位精度可控制在0.2mm以内,完全满足轻载精密作业的使用需求。结构的所有受力棱边均做了圆角过渡处理,既减少了应力集中风险,也避免装配调试过程中锐边划伤操作人员。
------分隔线----------------------------
- 上一篇:工厂自动化机器人作业工作站布局设计
- 下一篇:多关节协作型通用工业机械臂结构设计

说点什么吧
- 全部评论(0)

还没有评论,快来抢沙发吧!
- 模板大小: 359.65 KB
- 售价:5金币
- 下载次数: 31
- 系统要求: Rendering,STEP / IGES
- 软件分类: 工业机器人