微信登录
 QQ登录


六自由度并联运动定位调姿平台
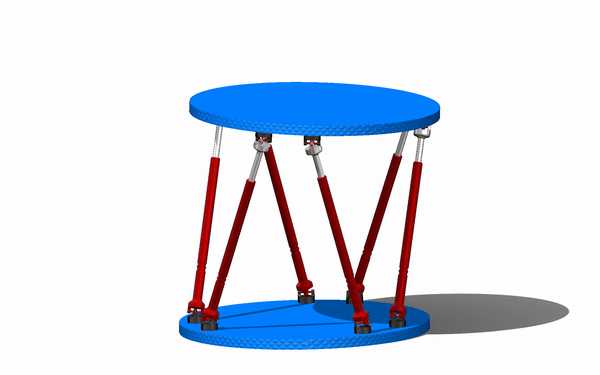
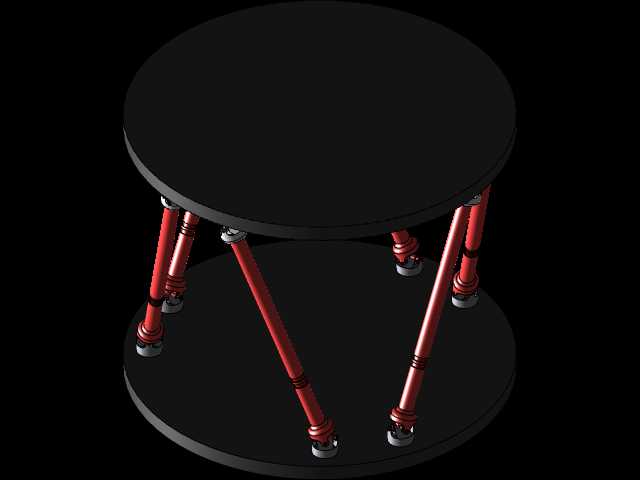
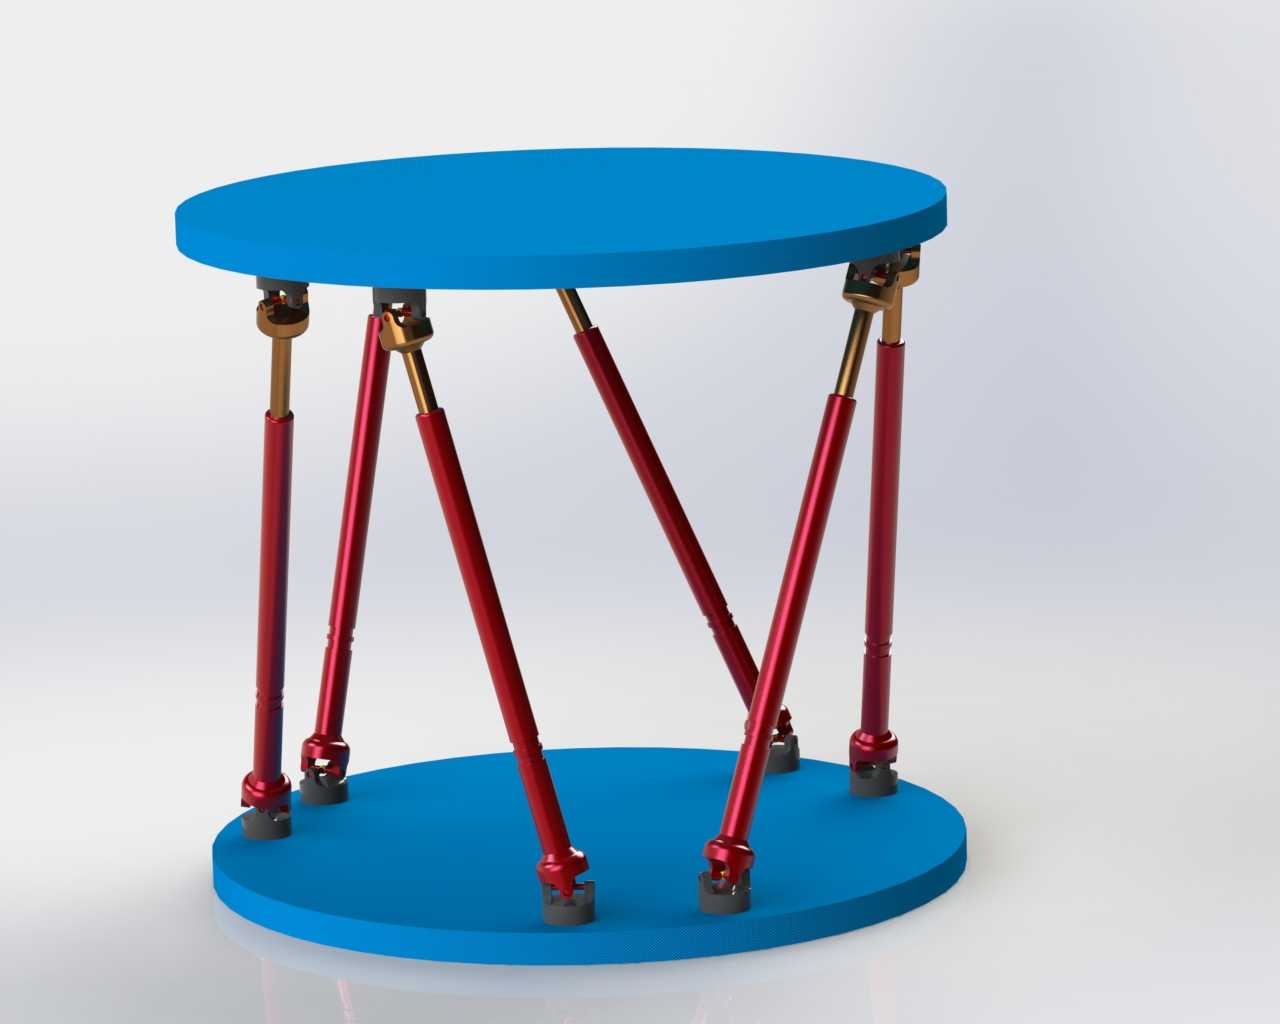
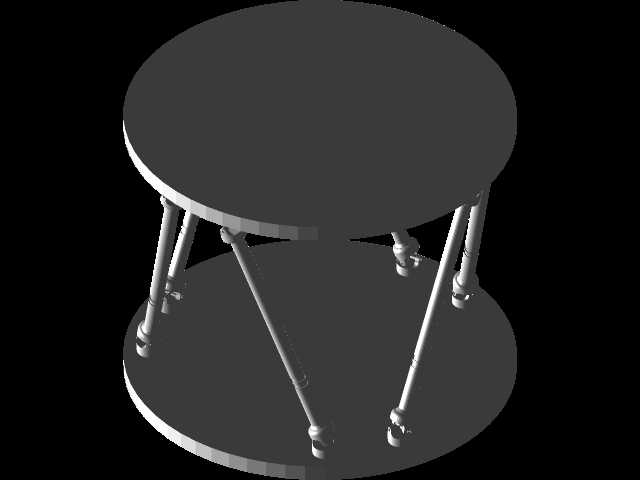
这套并联调姿机构在结构上采用上下两层圆形承载板作为刚性基体,下层平台固定于地面或设备基座,上层平台作为运动输出端,两板之间沿圆周方向均布六组电动线性致动器,每根致动器两端均通过虎克铰或球铰分别与上下平台连接,形成典型的Stewart六自由度并联构型。六根支腿在空间中呈交错斜向布置,相邻支腿的铰点在上下平台上错位排布,这种布局能够在有限的立柱高度内获得更大的姿态转角范围,同时避免支腿在大角度运动时发生相互干涉。从工程实现角度看,并联机构相比串联机械臂最突出的优势在于承载能力强、末端刚度高、动态响应快,六条支腿共同分担负载,不存在串联臂逐级累积的悬臂变形,因此特别适合大负载、高精度的定位与姿态调整场合。
在实际应用中,这类平台最早服务于六足望远镜的主镜位姿对准,通过微米级的支腿伸缩补偿镜面的安装误差与热变形;在起重机械与重型装备领域,它可作为大件吊装的柔性对接工装,自动补偿两对接面之间的位置与角度偏差;在飞行模拟器中,平台搭载座舱,通过六轴协同运动复现飞行器的俯仰、横滚、偏航以及升降、纵移、横移体感,为飞行员提供接近真实的过载与姿态反馈;在卫星天线与星载设备的地面测试中,它又充当目标定位器,模拟卫星在轨的姿态扰动,验证天线指向与跟踪算法。
支腿的驱动方式这里选用电动线性致动器,相比液压驱动,电动方案省去了油源、管路与泄漏隐患,控制精度更高、维护更简便,适合实验室与洁净车间环境;每根致动器内置伺服电机与丝杠传动,通过闭环控制实时读取伸缩量,六轴运动控制器依据逆解算法,将上层平台期望的位姿(三个平移坐标加三个欧拉角)分解为六根支腿各自的目标长度,再协同驱动到位。铰点的设计是整个机构的关键,两端铰接件必须保证在两个或三个转动自由度上灵活无卡滞,同时承受支腿传递的轴向拉压载荷,建模时需重点校核铰点轴承的摆角范围,确保平台在极限姿态下铰支座不超出其允许工作锥角。
从外形与安装边界看,上下圆形平台的直径决定了整机的占地轮廓,下层底板沿圆周预留安装孔位,可通过地脚螺栓固定在预埋基础上,安装时需保证基础平面度,以免初始装配应力影响运动精度;上层台面设有标准化安装接口,用于固定被试件或模拟座舱。整机高度随支腿中位长度确定,设计时需在工作空间与结构紧凑性之间权衡:支腿越长,平台的平移行程与转角范围越大,但整机重心升高、刚性下降;支腿越短,结构越紧凑但运动空间受限。铰点分布圆半径的比值同样影响运动学性能,上下铰点圆半径差越大,支腿倾斜越明显,姿态调整能力越强,但支腿承受的横向分力也相应增大。
建模过程中,上下平台板采用实体建模保证质量属性准确,六根支腿以装配体方式分别建立缸筒与伸缩杆,铰接处用配合关系模拟球铰或虎克铰的转动约束,整体装配后可通过运动算例驱动六根支腿同步伸缩,直观验证平台在升降、倾斜、平移等典型动作下的干涉情况与行程边界。对于从事结构设计与设备选型的工程师而言,这套模型的价值在于提供了完整的并联机构空间关系参考:铰点坐标、支腿行程、平台尺寸之间的耦合规律一目了然,可在此基础上根据目标负载、自由度行程与精度要求重新缩放参数,完成专用调姿工装、运动模拟器或精密定位台的方案设计。需要特别注意的是,并联平台的工作空间并非规则几何体,其平移与转动能力相互耦合,大角度倾斜时可用升降行程会明显收窄,因此在选型阶段必须结合实际工况的位姿轨迹进行运动学仿真校核,而不能简单依据单一方向的最大行程判断设备能力。
- 上一篇:智能工厂产线处理工作站三维布局设计
- 下一篇:仿生两栖作业飞机机器人结构设计

- 全部评论(0)

- 模板大小: 7.03 MB
- 售价:5金币
- 下载次数: 224
- 系统要求: STL,Parasolid,Rendering
- 软件分类: 工业机器人