莫西3D模型平台,坚持走精品路线!
当前位置: 莫西网 > 3D模型下载 > 通用机械零部件 > 机器人 > 工业机器人 > 开源六轴桌面级Faze4机械臂结构设计
用户头像

开源六轴桌面级Faze4机械臂结构设计

项目分类:工业机器人 发布时间:2023-11-23 ID:715033
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计
  • 开源六轴桌面级Faze4机械臂结构设计

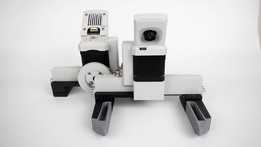
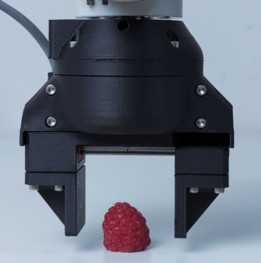
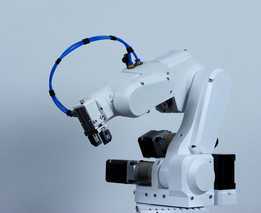
  这款小型六轴机械臂的结构设计,核心瞄准教育科研、个人DIY开发、轻量工位辅助作业场景,在结构复刻工业级六轴机械臂运动逻辑的前提下,通过全3D打印的结构件大幅降低了整机的制作门槛,适合高校机器人实验室开展运动学算法验证、小型工件分拣搬运实训,也能满足个人开发者搭建桌面自动化工作站的需求。从功能特性来看,整机采用六轴串联关节布局,运动覆盖范围可满足桌面半径内的全角度作业需求,末端可适配夹爪、吸盘等多种执行器,完成轻量物料拾取、轨迹模拟演示、小型零件装配辅助等实际作业。设计层面,关节传动采用3D打印摆线齿轮箱结构,相比常规DIY机械臂常用的行星减速结构,摆线结构具备更小的齿隙,传动回程误差控制表现更优,日常维护仅需检查齿轮磨损情况即可,

  拆装更换零件的操作门槛极低;整机走线全部采用内部隐藏式布局,所有线缆从关节内腔穿过,避免了外置走线在运动过程中出现的线缆缠绕、剐蹭周边设备的问题,也让整机外观更整洁,运动过程无多余干涉风险。整机约由一千个零件组成,包含标准紧固件、轴承与定制结构件,总重量约15公斤,底座采用法兰式安装界面,可直接固定在木质工作台、铝型材机架等平整安装面上,安装时需预留底座周边不小于100mm的操作空间用于接线与维护,臂展完全展开时的作业半径可覆盖常规桌面工位的操作范围,运动过程中各关节的极限位置均做了结构限位,避免超程运行导致的结构损坏。不同于工业级机械臂的全金属铸件结构,这款机械臂的主体结构件均可通过桌面级FDM3D打印机制作,

  开发者可根据自身需求调整结构件的填充率与材料选择,在负载能力与整机重量之间做平衡,默认配置下可满足1公斤以内的末端负载需求,完全适配教学演示、轻量作业的使用场景。关节驱动采用步进电机方案,配合开源的运动控制固件,可实现点位运动、连续轨迹运动等多种运动模式,开发者可基于现有结构扩展视觉识别、力觉传感等功能模块,搭建更复杂的自动化作业系统。

------分隔线----------------------------
说点什么吧
  • 全部评论(0)
    还没有评论,快来抢沙发吧!