微信登录
 QQ登录


SSG-48自适应电动夹持执行机构


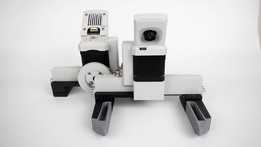
这款自适应电动夹持器是面向机器人末端作业场景开发的执行部件,核心适配协作机器人、桌面级机械臂的轻量作业需求,可覆盖3C电子装配、实验室样本转运、软质物料分拣、轻工产品包装等多类对夹持力控制有精细化要求的工位。从实际落地场景来看,它解决了传统气动夹爪力值调节范围窄、无法适配多规格异形工件的痛点,尤其是在面对易损件、软质物件的抓取作业时,不会出现刚性夹爪常见的夹伤工件、夹持滑脱问题。
产品的力控调节区间覆盖5N到80N,这个力值范围经过多轮工况验证,低档位可稳定夹持树莓这类质地极软的果蔬、薄壳电子元件,不会造成表层破损;高档位可夹持硬质金属小零件、工装治具组件,夹持刚性足够满足常规搬运、装配作业的扭矩传递需求。夹持行程为48mm,这个尺寸设计兼顾了小尺寸精密零件和常规规格工件的适配性,无需频繁更换夹爪指端即可覆盖同工位多批次不同尺寸工件的作业需求,大幅减少产线换型的调试时间。
整体结构采用模块化设计思路,主体驱动单元集成了微型无刷直流电机与力反馈传感组件,没有外露的气管、复杂的布线结构,安装时仅需对接机械臂末端的标准安装法兰与供电通讯接口即可完成部署,相比气动夹爪省去了气源布置、电磁阀组安装、气压调节等复杂的外围配套工作,尤其适合桌面级小型工作站、教学实训平台这类没有集中气源配套的场景。夹爪的指端安装接口采用通用化设计,使用者可根据自身作业需求定制不同形状、材质的指端配件,比如防滑硅胶垫指端、V型块指端、尖细指端等,无需改动主体结构即可拓展夹持场景。
从安装边界来看,夹持器主体自重控制在400g,这个重量参数对于负载3-5kg级别的协作机械臂非常友好,不会过多占用机械臂的有效负载配额,能预留足够的负载余量给待抓取工件。主体外形采用紧凑的圆柱形结构,外径尺寸适配多数小型机械臂的末端安装空间,作业时不会和周边工装、工件发生结构干涉,在狭窄空间内的作业通过性表现优异。内置的驱动控制单元支持直接和主流机械臂的IO接口、通讯协议对接,力值参数、开合速度、夹持位置都可通过上位机或者机械臂示教器直接设置,无需额外搭配独立的控制器,进一步简化了系统集成的复杂度。
在结构可靠性设计上,所有传动部件都采用了耐磨材质配合自润滑结构设计,长期往复开合作业不会出现传动间隙过大、夹持精度下降的问题,力值反馈的重复精度可满足精密装配作业的要求。夹爪的开合动作带有自适应包络特性,接触到异形工件时可自动调整两侧指端的夹持位置,保证工件受力均匀,即使是表面不规则的异形件也能实现稳定夹持,不会出现单点受力导致的工件歪斜、脱落问题。软件层面的控制逻辑开源,使用者可根据自身的作业工艺需求修改夹持动作逻辑,比如增加夹持到位检测、力值异常报警、多段力值切换等自定义功能,适配特殊工位的个性化作业需求。
实际选型适配时,需要注意结合机械臂的末端安装法兰尺寸、通讯协议版本做匹配,若用于洁净作业场景,可额外选配防尘密封套件,避免细微粉尘进入传动结构影响使用寿命;若用于潮湿工况,可做表层疏水涂层处理,提升部件的环境适应性。这款夹持器的设计没有采用冗余的复杂结构,所有结构设计都围绕实际作业的实用性展开,没有多余的装饰性结构,零部件的加工工艺都适配常规的机加工、3D打印加工方式,后期维护更换配件的成本较低,非常适合中小批量产线、科研实训项目、小型自动化工作站的末端执行机构选型使用。

- 全部评论(0)

- 模板大小: 78.93 MB
- 售价:5金币
- 下载次数: 120
- 系统要求: STL,Rendering
- 软件分类: 通用机械零部件