微信登录
 QQ登录


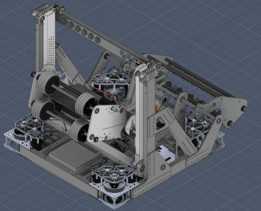
FRC赛事立方体循环竞技机器人结构


这款竞技类移动操作机器人,核心服务于青少年机器人赛事中立方体循环类竞技场景,整套结构围绕赛事对抗中的快速移动、精准拾取、稳定投放需求做定向优化,没有冗余的装饰性结构,所有部件的布局都服务于赛场工况下的可靠性与动作效率。底盘采用25x25英寸的紧凑方形边界设计,外围设置高韧性缓冲边框,可承受赛事对抗中的常规碰撞冲击,边框的圆角过渡处理能避免碰撞时卡滞赛场防护结构,同时该尺寸经过多轮赛场适配验证,可与同赛事联盟伙伴的设备在充电站区域完成三重平衡停靠,不会出现尺寸干涉、停靠失稳的问题。行走系统采用外置轮布局,轮组的安装位置经过重心配平计算,能降低操作人员对行进路径的精确控制难度,在高速冲刺、急转变向时可保持车身姿态稳定,减少侧滑、
偏移的概率,适配赛场内多种材质的地面工况。前端操作臂采用双夹爪对称布局,夹爪的开合行程覆盖赛事所用立方体碎片的尺寸范围,夹爪接触面做防滑纹理处理,拾取过程中不会出现物料滑落的问题;臂体的动力传递采用链条驱动形式,活动轴处设置自润滑衬套,可在连续往复的拾取、抬升、投放动作中保持平稳的运动精度,避免长时间运行后出现臂体晃动、定位偏差的问题,整套臂体的运动轨迹经过仿真验证,可覆盖从地面拾取到高位投放的全行程范围,满足立方体循环任务中不同高度的操作需求。整套设备的动力元件布局做了针对性的重心优化,手臂驱动电机紧邻电池舱安装,将大重量部件集中在底盘中心靠下位置,有效降低整车重心高度,在臂体抬升重物、快速转向时能减少车身俯仰、侧倾幅度,
提升高速操作过程中的车身稳定性,即使处理高位的游戏碎片时也不会出现重心偏移导致的倾覆问题。整套结构的安装孔位均采用标准化间距设计,后续可根据赛事规则的调整快速更换功能模块,缓冲边框、轮组、夹爪等易损件都设计为快拆结构,赛场出现故障时可快速完成备件更换,减少赛事中的停机维护时间。
- 上一篇:工业机器人控制箱体结构三维设计
- 下一篇:方形轮式相扑竞技机器人结构设计

- 全部评论(0)

- 模板大小: 143.07 MB
- 售价:5金币
- 下载次数: 19
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人