微信登录
 QQ登录


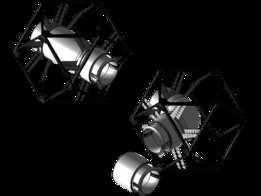
微型1104规格2S适配4300KV无刷电机结构

做微型穿越机、掌上FPV载具、小型桌面仿生机器人结构设计时,动力单元的选型往往是整个项目卡边界的核心环节,这款适配2S锂电的4300KV微型无刷电机,就是针对小尺寸、轻载荷、高响应需求的场景做的结构还原。先从实际应用场景说,这类小规格无刷电机,最常见的搭载场景是1S-2S供电的牙签机、65mm轴距的微型穿越机,还有桌面级小型四足机器人的关节驱动、微型固定翼的尾推动力,甚至部分小型智能云台的姿态调整驱动,核心需求就是在极小的安装空间里,提供足够的转速响应,同时把整机重量压到最低,毕竟这类微型载具的起飞重量往往只有几十克,动力单元每重1克,都会直接影响整机的推重比和续航表现。
从功能特性上看,4300KV的参数意味着每提升1V供电电压,电机空载转速提升4300转,搭配2S锂电满电8.4V的供电区间,空载转速可以摸到三万六千转左右,足够带动2寸甚至2.5寸的微型螺旋桨,在小机型上提供充足的推力。和同尺寸有刷电机比,无刷结构没有碳刷磨损的问题,连续运转的寿命能提升数倍,而且运转时的电磁干扰更小,不会对载具上搭载的微型图传、飞控传感器造成信号干扰,这对FPV类载具来说是非常关键的点。
设计思路上,这类微型电机的结构做了极致的空间压缩,定子采用11mm直径、4mm叠厚的规格,也就是行业内常说的1104规格,定子绕组采用多股细漆包线绕制,兼顾低内阻和高转速响应;外壳采用薄壁高强度铝合金拉伸成型,既做磁轭的导磁结构,又承担散热和安装定位的功能,外壳壁厚控制在0.3mm以内,尽可能减少无效重量。转子部分采用多极钕铁硼磁环,磁环和薄壁不锈钢外轴套过盈配合,动平衡等级做到G2.5以上,避免高转速下出现震动,影响载具的飞行或者运行稳定性。输出轴采用1.5mm直径的高强度不锈钢轴,轴端做卡簧槽定位,既方便安装螺旋桨或者传动齿轮,又能防止转子在高转速下出现轴向窜动。
再说到安装边界,这类电机的安装孔位采用通用的9mm孔距M1.4螺丝安装位,是微型航模动力的通用安装规格,不需要额外做转接件就能直接适配市面上绝大多数的微型机臂、关节安装座;电机整体长度不含输出轴的部分控制在12mm以内,输出轴伸出长度4mm,安装时不会和机臂结构、走线空间产生干涉。电机的出线采用30AWG的特氟龙高温线,线长预留20mm,足够直接焊接到机臂上的电调焊盘,不需要额外延长接线,减少整机的接线重量。做结构设计的时候要注意,电机安装座的定位槽深度要控制在1mm以内,避免压到电机端盖影响轴承转动,同时安装螺丝的拧入深度不能超过2mm,否则会顶到电机内部的定子绕组,造成绕组短路烧蚀。另外这类电机的轴承采用微型深沟球轴承,前后轴承的同轴度公差控制在0.01mm以内,高转速下的径向跳动非常小,搭配螺旋桨的时候不需要做过多的动平衡调整就能稳定运转。在做散热设计的时候,因为电机本身尺寸极小,连续满油门运转的温升主要通过铝合金外壳向安装机臂传导,所以安装机臂最好采用碳纤维或者铝合金材质,能辅助带走一部分热量,避免长时间满负荷运转出现磁钢退磁的问题。还有个容易被忽略的细节,这类微型电机的转子磁钢和定子之间的气隙控制在0.2mm左右,既保证磁通量的利用率,又避免加工公差导致的扫膛问题,建模还原的时候要严格把控这个气隙尺寸,不能随意放大或者缩小,否则会直接影响电机的出力和运转顺畅度。针对小型机器人关节应用的场景,还可以在输出轴上加装0.3模数的微型齿轮,和关节的减速齿轮组啮合,因为电机本身的转速高,搭配3:1到5:1的减速组之后,就能输出足够的扭矩带动小型机械腿摆动,而且因为无刷电机的响应速度快,关节的动作延迟可以控制在毫秒级,能实现非常流畅的步态动作。
- 上一篇:Nema17步进电机精密结构三维造型
- 下一篇:工业传动用电机三维结构设计方案

- 全部评论(0)

- 模板大小: 867.77 KB
- 售价:5金币
- 下载次数: 125
- 系统要求: STEP / IGES
- 软件分类: 电动机