微信登录
 QQ登录


ROS仿真用简易双足步行机器人腿部结构
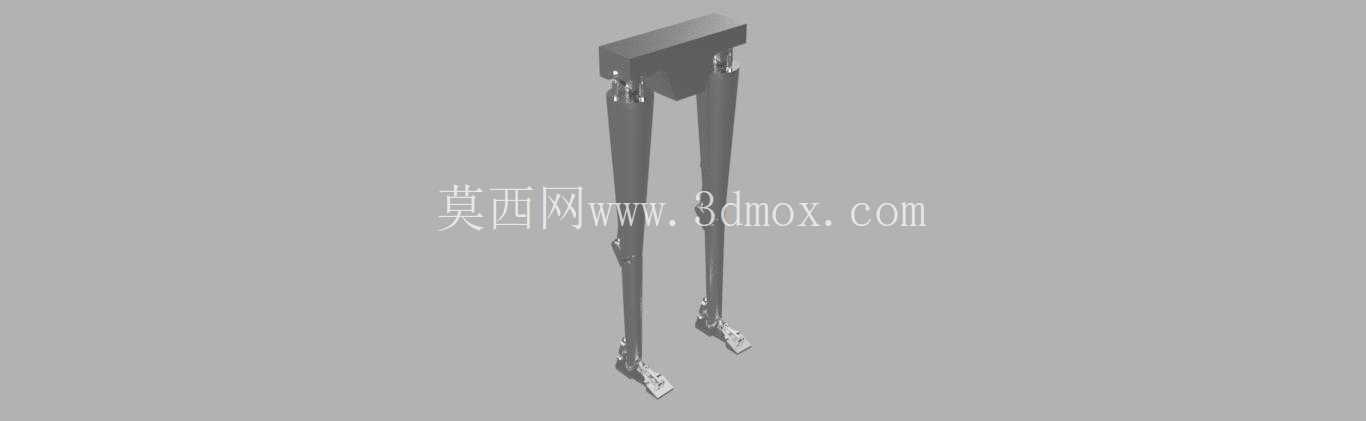
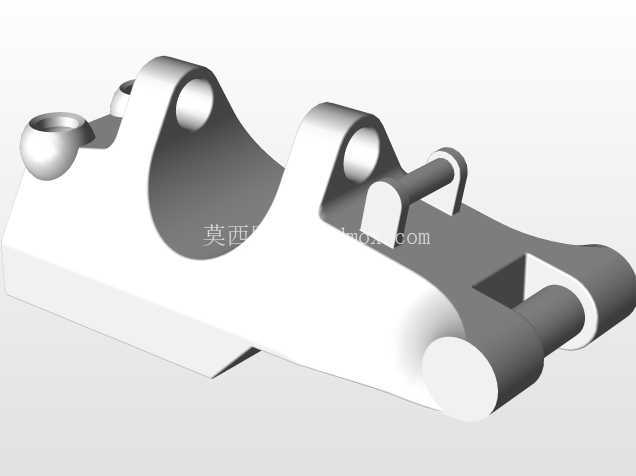
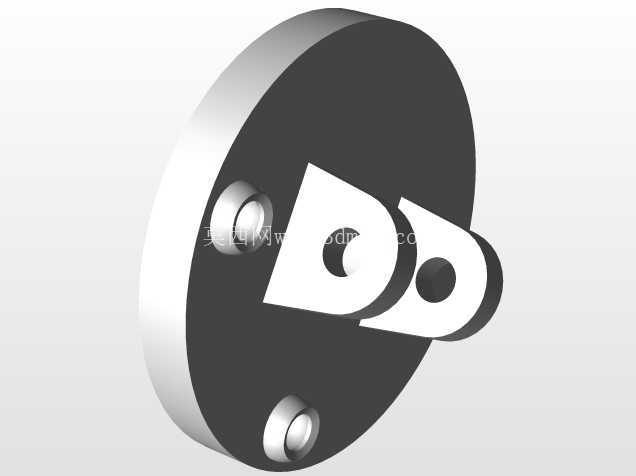
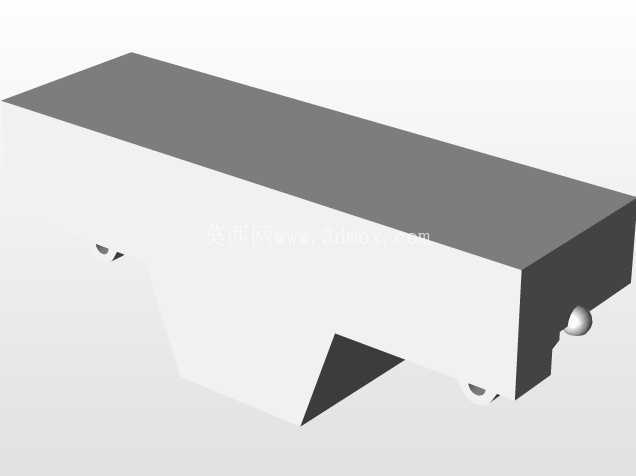
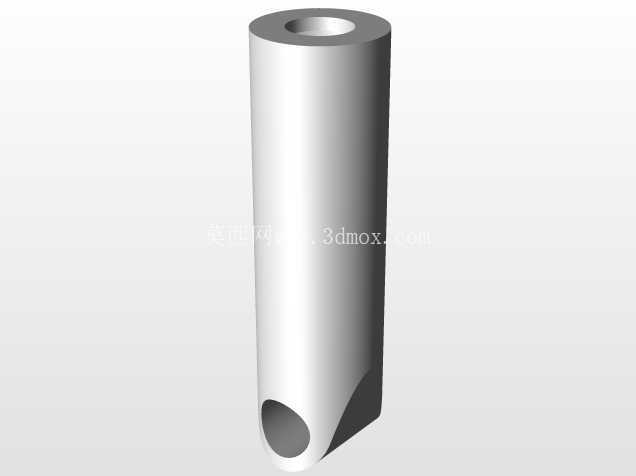
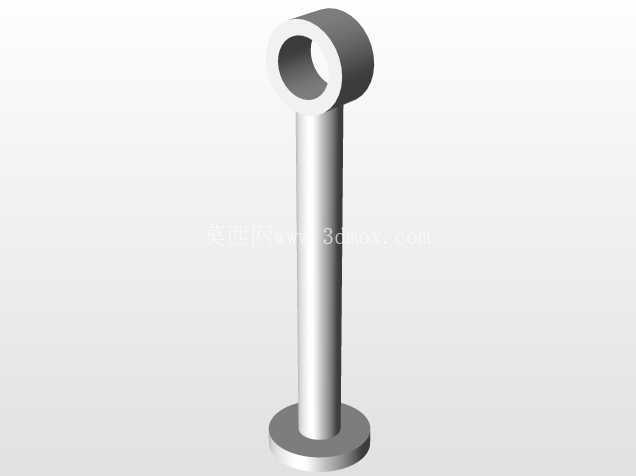
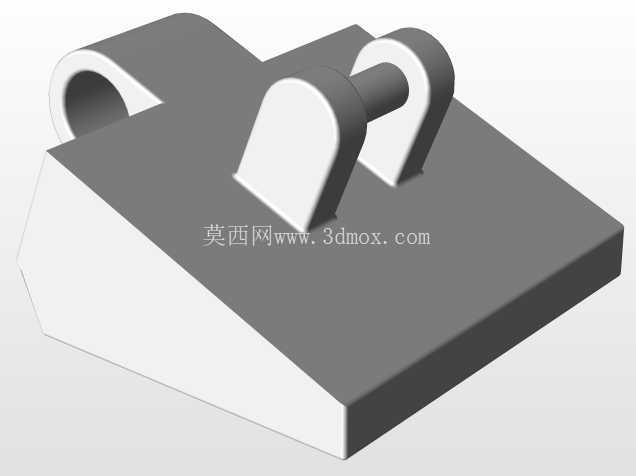
这套双足步行结构的设计初衷,是为机器人算法研发场景提供轻量化的仿真验证载体,在ROS开发环境中,研发人员无需搭建复杂的整机模型,即可快速完成步态规划、平衡控制算法的迭代测试,大幅降低算法验证阶段的建模成本。从结构布局来看,整体采用对称式双下肢设计,上部为躯干连接基座,预留了标准的安装接口,可直接适配不同规格的上位机躯干模块,基座与腿部的连接关节采用同轴铰接设计,保证两侧腿部运动的同步性基准。腿部主体采用长直杆式支撑结构,在保证足够支撑刚度的前提下,尽可能降低下肢运动惯量,减少步态调整过程中的惯性冲击,每侧腿部设置两处转动关节,分别对应髋关节与踝关节的运动自由度,可实现前后摆动、足部姿态微调的基础动作,满足平面步行的运动需求。
足部采用小面积平板式设计,在保证支撑稳定性的同时,减少足部与地面接触过程中的碰撞检测计算量,适配仿真环境下的物理引擎运算逻辑,足部与小腿的连接关节预留了角度限位结构,避免仿真过程中出现超出物理极限的穿模问题。在安装边界方面,上部基座的安装面采用平面定位设计,连接孔位按照通用小型机器人躯干的安装间距设置,可直接与常见的小型伺服舵机、驱动模块完成装配,不需要额外设计转接件;腿部杆件的截面尺寸经过优化,在仿真环境中可直接赋予通用铝合金材料属性,结构强度可满足小型双足机器人1kg以内负载的步行需求,不会出现杆件形变导致的仿真误差。
从实际应用场景来看,该结构除了用于ROS环境下的步态算法仿真外,也可作为小型教学类双足机器人的结构原型,高校机器人工程专业的教学实践中,可基于该结构快速搭建实物样机,完成步行运动实验、控制逻辑调试等教学任务,相比从零开始设计结构,可节省60%以上的结构开发周期。设计过程中特意简化了非必要的复杂曲面结构,所有零部件均采用规则几何特征构建,一方面降低仿真环境下的模型渲染负载,保证低配置开发设备也能流畅运行仿真程序,另一方面也方便后续实物加工时采用3D打印、常规机加工等方式快速制作零件,不需要特殊的加工工艺。
关节位置的铰接点设置经过步态运动学仿真验证,关节转动范围覆盖正常步行所需的摆角区间,步幅调整范围可满足0-5cm/s的步行速度仿真需求,平衡控制算法调试时,可通过调整关节转动参数,实现不同步频、不同步幅下的稳定步行测试。结构整体的重心分布经过优化,静态下重心投影落在双足支撑面的中心区域,动态步行过程中重心转移路径平滑,不会出现结构本身导致的重心偏移问题,可排除结构设计缺陷对算法验证结果的干扰。在零部件复用性方面,左右两侧腿部的零件完全对称,除基座外其余零件均可通用,仿真建模时仅需完成单侧腿部的零件建模,通过镜像装配即可完成整体结构搭建,大幅减少建模工作量,后续修改结构参数时,仅需调整单侧零件尺寸即可同步更新双侧结构,提升参数迭代效率。
- 上一篇:科幻风格多边形机械观测头部结构设计
- 下一篇:龙门式单臂物料移载萃取作业设备

- 全部评论(0)

- 模板大小: 5.46 MB
- 售价:5金币
- 下载次数: 96
- 系统要求: Rendering,STEP / IGES,Other
- 软件分类: 工业机器人