微信登录
 QQ登录


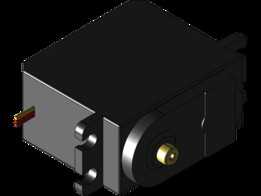
带安装夹具的飞特SM60CL伺服舵机结构


输出端采用多孔位圆形法兰盘设计,法兰盘上均匀分布的安装螺孔可适配不同规格的摇臂、连杆、负载安装板,无需额外加工转接件即可完成负载端的连接固定,输出轴采用双轴承支撑结构,可承受一定的径向与轴向负载,避免带偏载运行时出现轴体晃动、齿轮打齿的问题。配套的U型安装夹具采用折弯一体成型的金属支架,支架底部预留两个长圆形安装孔,可在安装时调整前后固定位置,抵消安装面的加工公差,支架两侧的支撑臂直接与伺服主体的侧端安装孔通过螺丝锁紧,安装后伺服主体可在支架内保持稳定的固定状态,不会因为输出端的负载反冲出现壳体松动的问题。这款带配套安装夹具的伺服执行部件,常被用于小型桌面机器人关节驱动、教育类机械臂关节动力输出、航模舵面精准控制、小型自动化工位的角度定位执行场景,在需要精准角度闭环控制、小体积大扭矩输出的轻载自动化场景中适配性极强。从结构设计逻辑来看,主体采用方箱式壳体布局,将驱动电路板、直流无刷驱动单元、减速齿轮组、位置检测元件全部集成在封闭的金属壳体内,壳体侧面预留的走线槽位可直接引出供电与信号线缆,避免线缆随输出轴转动时出现缠绕磨损的问题。
在实际选型适配时,需要注意该部件的整体安装边界:主体方箱部分的长宽尺寸适配标准20系铝型材的安装间距,可直接固定在铝型材搭建的实验平台、小型设备机架上,输出法兰的中心高度与支架安装底面保持固定的高度差,在做机构运动仿真时可直接将该尺寸作为运动副的基准参数,无需额外测量换算。内部减速组采用金属齿轮排布,从电机输出端的小模数齿轮到最终输出级的大直径齿轮,每一级的传动比都经过匹配,既保证了足够的输出扭矩,也将回程间隙控制在小角度范围内,满足位置控制的精度要求。壳体侧面设置的散热接触面可在长时间高负载运行时将内部热量传导到外部金属壳体上,避免驱动电路因为过热出现保护停机的问题。在做三维结构装配时,该模型的所有安装孔位、配合面都按照实际加工尺寸建模,可直接用于机构的干涉检查:比如在设计多自由度机械臂时,可将该模型直接装入关节位置,模拟关节转动时与周边连杆、线缆的空间位置关系,提前排查转动过程中可能出现的结构碰撞问题;在做小型自动化工位的定位机构设计时,可根据该模型的输出行程、安装尺寸,匹配对应的连杆机构,计算实际的动作行程与负载匹配度。
不同于普通的航模舵机,该款伺服支持总线式通讯控制,可通过单条信号线串联多个同型号伺服,分别设置不同的ID地址实现独立控制,在多关节机器人、多轴联动的小型演示设备中可大幅减少布线的复杂度,对应的模型也预留了通讯接口的安装位置,在做整机布线设计时可直接参考接口位置规划线缆的走线路径。夹具的设计充分考虑了安装的便捷性,不需要拆解伺服主体即可完成支架与本体的组装,支架的支撑臂厚度经过强度校核,在额定扭矩输出时不会出现支撑变形的问题,底部的安装孔位可适配M3规格的固定螺丝,与常规的工业铝型材、亚克力安装板、3D打印结构件的固定孔位通用,不需要额外定制特殊规格的紧固件。
在实际应用中,这类伺服常被用于机器人竞赛的参赛作品制作、高校机械电子专业的教学实验平台搭建、小型文创类动态装置的动力驱动,因为其集成度高,不需要额外搭配驱动器、编码器等外部部件,只需要提供对应的供电与控制信号即可完成角度位置的精准控制,可大幅缩短设备的开发组装周期。建模过程中对所有的圆角、倒角、螺丝沉孔细节都做了还原,在做产品渲染、装配爆炸图制作时可直接使用,不需要再对模型细节做二次修补,输出轴的转动副也按照实际的转动范围做了限位设置,在做运动仿真时可直接设置转动角度范围,模拟实际运行中的动作边界,避免出现超程转动的仿真错误。

- 全部评论(0)

- 模板大小: 4.6 MB
- 售价:5金币
- 下载次数: 89
- 系统要求: CATIA,STEP / IGES
- 软件分类: 伺服电机