微信登录
 QQ登录


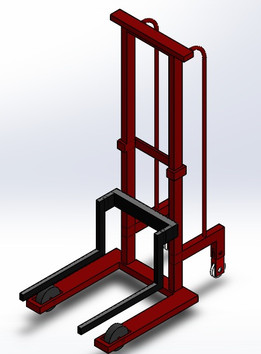
带移动底盘的多向作业夹持机械臂


这款带轮式移动底盘的机械臂,核心解决的是固定工位机械臂作业半径受限、无法跨工位完成流转作业的痛点,在3C电子小件分拣、实验室样本转运、轻型仓储物料上下料场景中适配性极强。不同于常见的固定基座机械臂,它将多关节机械臂集成在四轮差速移动平台上,不需要额外铺设地轨或者改造车间地面,就能在平整的环氧地坪、硬质铺装地面上完成全向移动,单台设备就能覆盖多个相邻工位的物料取放需求,对于产线迭代快、工位调整频繁的中小批量生产场景来说,能省去大量的设备重新部署成本。
从功能配置来看,臂体末端采用双指夹爪加真空吸盘的复合执行方案,双指夹爪的开合行程覆盖常见的硬质小件、规则盒体的夹持需求,夹爪内侧预留了防滑垫安装槽,实际使用时可以根据夹持工件的材质更换硅胶、聚氨酯等不同材质的防滑衬垫,避免夹伤工件表面;配套的真空吸泵则针对平整表面的轻薄件,比如PCB板、塑料薄片、小型包装盒这类不适合夹持的工件,通过负压吸附完成取放,两种执行机构可以通过臂体末端的快换结构切换,也可以根据作业需求同时安装,在单次作业流程中完成不同类型工件的取放,不需要中途更换末端工具。
设计层面,移动底盘采用低重心布局,机械臂的基座安装在底盘几何中心偏前的位置,电池、控制模块等配重部件全部布置在底盘下部,当臂体完全伸展到最大作业半径时,整机的重心投影依然落在四轮支撑的边界范围内,不会出现侧翻风险。底盘的四个驱动轮采用带减震的悬挂安装结构,能够应对地面5mm以内的微小凸起或者缝隙,移动过程中臂体不会因为地面颠簸出现过大的振动,保证末端定位的稳定性。臂体的关节采用中空走线设计,所有的动力线、信号线都从臂体内部穿过,既避免了移动作业过程中线缆被外物勾挂的风险,也让整机外观更整洁,减少积灰死角,方便车间日常清洁维护。
关于安装与作业边界,这款设备不需要额外的固定安装工序,运抵作业现场后只需要完成控制参数校准就能投入使用,整机的最大移动速度控制在1.2m/s以内,匹配车间内人员通行的安全速度要求,底盘四周预留了防撞条、避障传感器的安装位,可以根据使用场景加装安全防护配件。臂体完全收拢时整机的占地尺寸仅相当于一个常规的办公垃圾桶大小,能够轻松通过宽度80cm以上的车间通道、设备间隙,在狭窄的作业空间内也能完成转向、调姿动作。臂体的最大伸展半径下能够覆盖距离地面20cm到120cm的高度范围,匹配常见的工作台、物料架的层板高度,不需要额外垫高设备或者调整工位高度就能完成取放作业。
在实际作业逻辑上,这款设备可以通过预设的路径点位完成固定流程的物料转运,也可以搭配视觉识别模块完成动态目标的抓取作业,比如流水线末端的工件分拣、货架上的物料拣选,移动过程中臂体默认保持收拢姿态,降低移动过程中的碰撞风险,到达作业点位后再根据目标位置调整臂体姿态,完成夹取或者吸附动作后再收拢臂体移动到下一个点位,整个作业流程的动作逻辑经过优化,臂体的运动轨迹避开人员操作的常用高度区间,减少人机协作过程中的安全隐患。
- 上一篇:单自由度仿生机械手臂结构设计
- 下一篇:安川GP7六轴工业机械臂结构设计

- 全部评论(0)

- 模板大小: 8.48 MB
- 售价:5金币
- 下载次数: 105
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人