微信登录
 QQ登录


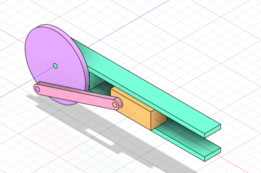
对称齿轮驱动平行夹取机械爪结构


这款夹取机构的核心设计逻辑,是通过对称布置的齿轮啮合结构,将单路输入的旋转运动同步传递至两侧夹臂,从根源上消除单臂驱动带来的偏载问题,在精密装配、轻量物料分拣、实验室样本转移这类对夹取同轴度要求较高的场景中,能有效避免被夹工件出现偏移、表面压痕甚至脱落的情况。不同于常见的连杆式平行夹爪,该结构没有额外的导向滑块部件,所有运动副均通过铰接轴与齿轮啮合面实现传动,整体零件数量少,加工时仅需保证齿轮模数、齿形参数一致,以及铰接孔的位置度公差即可,装配环节不需要反复调整间隙,后期维护时仅需更换磨损的铰接轴或者齿轮件,就能快速恢复夹爪的夹持精度。从运动特性来看,驱动齿轮布置在夹爪基座的中心位置,与两侧的传动齿轮直接啮合,两个传动齿轮分别与对应的夹臂固连,当驱动齿轮转动时,两侧传动齿轮会以完全相同的角速度反向转动,带动夹臂沿着平行于基座安装面的轨迹做开合运动,整个开合行程内,两个夹爪的夹持面始终保持平行,不会出现角度偏转,对于方形、薄壁类、易变形的工件,比如电子元器件外壳、薄玻璃片、小型注塑件,能保证夹持力均匀分布在接触面上,不会因为夹爪角度倾斜导致工件局部受力过大产生破损。
在安装边界上,该夹爪的基座底部预留了标准的安装孔位,可直接适配市面主流的协作机器人、桌面级机械臂的末端法兰接口,不需要额外设计转接板;整体结构的外轮廓在完全闭合状态下没有突出的尖锐部件,在狭小的设备内部空间部署时,不会和周边的工装、输送线部件产生运动干涉。夹臂的夹持面预留了安装防滑垫、定制夹头的螺纹孔,使用者可以根据被夹工件的材质、外形更换对应的接触头,比如夹持光滑圆柱工件时更换V型夹头,夹持易碎工件时粘贴硅胶防滑垫,不需要改动主体传动结构就能适配不同的作业需求。
设计过程中,齿轮参数的匹配经过了反复校核,模数选择兼顾了结构强度与整体体积,齿宽设置在保证传动扭矩足够的前提下尽可能压缩,避免整体重量过大增加机械臂末端的负载负担;所有铰接位置的轴孔配合采用间隙配合公差,既保证转动顺畅无卡滞,又不会因为间隙过大导致夹爪开合时出现晃动,影响重复定位精度。夹爪的开合行程范围覆盖了常见小型工件的尺寸区间,在3C电子装配线上可用于抓取电阻、电容、小型连接器等元器件,在轻工包装线上可用于夹取小盒包装、标签等物料,在教学实验场景中可作为机器人实训平台的末端执行器,演示齿轮传动、平行夹持的运动原理。
不同于气动夹爪需要配套气源、电磁阀等附件,该结构可直接通过舵机、小型步进电机驱动,仅需供电与控制信号就能运行,部署成本低,在桌面级自动化设备、小型教学机器人项目中适用性更强。整个结构的受力传递路径清晰,夹持工件时的反作用力通过夹臂传递到传动齿轮,再经啮合齿面传递到中心驱动齿轮与基座,所有受力部件均为刚性连接,没有易损的弹性部件,长期运行下的精度保持性更好,不会因为弹性部件疲劳导致夹持力下降、夹爪位置偏移。在细节处理上,基座的边角位置均做了倒角处理,避免装配和调试过程中划伤操作人员,齿轮的啮合侧隙控制在合理范围,既不会因为侧隙过小导致转动卡滞,也不会因为侧隙过大导致夹爪开合时存在空行程,影响夹持位置的准确性。

- 全部评论(0)

- 模板大小: 4.37 MB
- 售价:5金币
- 下载次数: 460
- 系统要求: Fusion 360,STEP / IGES,Rendering
- 软件分类: 通用机械零部件