微信登录
 QQ登录


搭载激光雷达的ROS轮式移动机器人结构


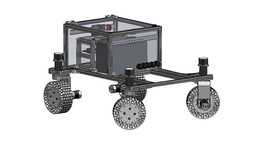
这款轮式移动机器人的结构设计,核心围绕ROS系统下的自主导航功能落地展开,从底盘布局到传感器安装位的预留,都完全服务于室内环境下的自主移动作业需求。在实际应用场景中,这类小型轮式机器人可承担室内环境测绘、固定点位物料转运、教学实验验证等工作,尤其是搭载2D激光扫描雷达后,可实时采集周边环境的点云数据,为SLAM算法提供稳定的输入源,实现未知环境下的地图构建与自主路径规划。
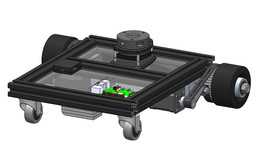
从结构设计思路来看,整体采用分层布局逻辑,最下层为动力行走层,四个轮组采用对称式布置,其中两个驱动轮居中布置承担动力输出,前后各布置一个随动轮保证行走过程中的机身稳定性,轮体采用带一定阻尼的泡沫材质,既可以降低室内硬质地面行走时的震动传递,避免震动传导至上层传感器影响扫描精度,也能在越过细小地面缝隙、微小凸起时提供足够的缓冲,不会出现轮体悬空丢步的问题。动力层上方为控制层安装位,预留了主控板、电机驱动模块、电源模块的固定孔位,孔位采用通用化的栅格排布设计,可兼容不同尺寸的常用开源控制板,不需要额外打孔改造就能完成硬件装配。
传感器安装位的设计是整个结构的重点,激光雷达被布置在机身最前端的高位安装座上,安装高度刚好超出机身顶部的结构件轮廓,保证360度扫描范围内没有结构遮挡,不会出现点云数据缺失的问题。安装座与机身主体之间设置了减震连接结构,可过滤行走过程中轮组传递上来的高频震动,避免雷达扫描时出现点云畸变,影响建图精度。机身整体的外形尺寸控制在紧凑范围内,宽度不超过200毫米,长度控制在250毫米以内,可顺利通过常规室内环境下的狭窄通道,比如办公桌间隙、门框侧边等位置,不会出现通行卡滞的问题。
安装边界方面,所有外接接口都布置在机身尾部的统一区域,包括电源充电接口、调试串口、扩展传感器接口,接口位置高出底盘上表面10毫米,避免行走过程中地面的灰尘、水渍接触到接口造成接触不良。机身顶部预留了通用扩展安装孔位,可根据实际使用需求加装机械臂、视觉摄像头、载物平台等扩展组件,不需要对原有底盘结构进行破坏性改造。轮组的安装轴采用快拆结构设计,不需要额外工具就能完成轮体的更换维护,长时间使用后轮体磨损时可快速替换,降低维护成本。
在实际功能实现上,这套结构的重心被控制在机身几何中心偏下的位置,即使在加减速、小半径转向的工况下,也不会出现侧翻的问题,行走稳定性有足够保障。雷达安装位的水平度通过安装座的加工精度保证,装配后不需要额外调整就能保证雷达扫描平面与地面平行,减少后续算法校准的工作量。底盘底部预留了电池仓的安装空间,电池采用下沉式安装,进一步降低整机重心,同时电池仓设置了卡扣固定结构,行走过程中不会出现电池移位的问题,供电稳定性不受颠簸影响。
针对室内教学场景的使用需求,整个结构的外露部件都做了圆角处理,没有尖锐的凸起结构,避免实验操作过程中划伤操作人员。所有走线都预留了专门的走线槽,线路不会外露在机身外部,既避免行走过程中线路被外物勾扯造成脱落,也让整机外观更加整洁,方便排查线路故障。结构件之间的连接采用标准紧固件,所有紧固件都选用通用规格,日常维护时不需要配备特殊规格的工具就能完成拆装,适配教学场景下频繁改装、调试的使用需求。

- 全部评论(0)

- 模板大小: 85.43 MB
- 售价:5金币
- 下载次数: 84
- 系统要求: Rendering,STEP / IGES
- 软件分类: 通讯工具类