微信登录
 QQ登录


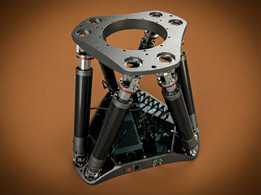
六自由度Stewart并联运动平台结构设计


这套并联机构采用上下双平台配合六组可伸缩支腿的八面体支腿布置形式,整体结构完全对称,支腿沿上下平台周向均匀分布,每组支腿两端通过铰接结构分别与上下平台连接,可实现空间内三个平移方向、三个旋转方向的全自由度运动,运动耦合特性经过结构优化,各支腿受力分配均匀,避免单支腿过载的问题。从实际工程落地的场景来看,这类结构最早应用在飞行模拟器的运动底座上,能够精准复现飞行器飞行过程中的姿态变化与过载体感,相比串联式运动机构,整体刚度更高,承载能力更强,运动响应速度更快,累计定位误差不会随运动行程叠加,在高精度运动模拟场景下的优势十分突出。
在精密加工与测试领域,这类并联平台可作为多轴调姿工装使用,比如大型光学镜片的装配对接、航天器部件的姿态调整、精密加工件的多自由度位姿补偿,都能依靠该结构的微位移调节能力实现微米级的定位精度,支腿的驱动行程可根据实际使用需求定制,常规工业级应用的单支腿行程覆盖几十毫米到数百毫米区间,上下平台的铰接点分布半径可根据安装空间调整,安装时需保证上下平台初始位姿的同轴度,铰接副的转动间隙需控制在设计公差范围内,避免引入额外的运动误差。
设计过程中优先考虑了支腿的受力传递路径,上下平台均采用框架式镂空结构,在保证整体结构刚度的前提下尽可能降低自身重量,支腿采用内置驱动的伸缩结构,驱动单元可根据负载需求选择电动缸、液压缸或者伺服电缸,不同驱动形式对应不同的负载等级与响应速度要求,比如大负载的运动模拟场景多采用液压驱动,高精度微定位场景多采用伺服电动缸配合高精度位移反馈元件。上下平台的中心预留了标准安装接口,可根据使用场景加装工装夹具、测试设备或者模拟座舱,周边的镂空结构既可以作为走线通道,也能降低平台运动过程中的风阻,铰接点的位置经过运动学仿真优化,保证在全行程运动范围内不会出现支腿干涉、机构奇异位形的问题,运动过程中各支腿的伸缩速度、受力差值均控制在合理区间,保障长时间运行的稳定性。
这类结构还广泛应用在振动测试台、并联机床、医疗手术机器人的定位末端等场景,不同场景下的结构参数会做针对性调整,比如用于振动测试的平台会强化支腿的动态响应能力,用于精密加工的平台会提升整体结构的抗振性能,用于医疗场景的平台会优化结构的安全冗余设计,避免运动失控带来的风险。安装边界方面,平台底部的下平台设置了均匀分布的安装固定孔位,可直接与地面基础或者设备底座通过螺栓刚性连接,上平台的负载安装面需保证与平台基准面的平面度公差,避免负载安装后出现附加偏载,影响运动精度与支腿使用寿命。
- 上一篇:多自由度铰接式救援作业机械臂结构
- 下一篇:宇航探测机器人用拉索尔鼓轮结构设计

- 全部评论(0)

- 模板大小: 62.18 MB
- 售价:5金币
- 下载次数: 95
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人