微信登录
 QQ登录


NASA月球探测配套气动式月壤采样装置


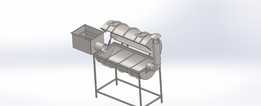
这套采样装置是配套行星探测机器人末端使用的月面作业执行部件,核心功能是在低重力、高真空的月表环境下完成表层月壤的刮取、筛分与暂存作业,适配巡视器机械臂的标准安装接口,可直接替换原有末端执行器完成采样任务,无需对机械臂本体做额外结构改造。从结构设计来看,装置整体采用倾斜式料斗布局,前端设置密集梳齿状刮取刃口,刃口做了圆角钝化处理,避免在刮取硬质月岩碎屑时出现崩刃问题,刃口角度经过多轮仿真验证,在机械臂下压力度仅为地球同等作业1/6的工况下,依然能顺利切入月壤表层15-20mm深度,完成表层松散月壤的收集。料斗主体采用双层镂空筛网结构,上层筛网孔径设置为10mm,可先过滤掉尺寸过大的月岩碎块,避免堵塞下层出料通道,下层筛网孔径为2mm,
可对收集到的月壤做粒度分级,符合采样任务对月壤粒径的要求,筛网整体采用楔形丝焊接结构,相比传统编织网,在真空温差交变环境下的结构强度更高,不会出现网丝移位、孔径变形的问题。两侧设置的气动执行组件是装置的核心运动部件,采用单作用气缸驱动,气缸活塞杆端连接料斗翻转机构,当采样量达到设定阈值后,气缸通气推动料斗绕后端转轴翻转45度,将筛分完成的月壤倒入配套的样品密封容器内,气缸复位依靠内置的耐高温弹簧实现,无需额外布置反向气路,可减少气路管线的布置数量,降低机械臂末端的负载重量。装置的安装法兰设置在料斗后端,采用标准的6孔圆周布局,法兰端面设置定位止口,安装时可快速完成与机械臂末端的同轴定位,重复安装精度可控制在0.1mm以内,
不会影响机械臂的运动轨迹精度。气路接口采用快插式航天级密封接头,可耐受-180℃到150℃的温差环境,不会出现真空泄漏问题。在实际作业场景中,这套装置可配合巡视器的行进动作完成连续采样,当巡视器以0.5m/s的低速行进时,前端刮取刃口可连续刮取表层月壤,无需机械臂频繁调整位姿,采样效率相比传统的铲挖式采样头提升40%以上。料斗的侧壁做了镂空减重设计,整体框架采用钛合金一体铣削成型,在保证结构刚度的前提下,整体重量控制在1.2kg以内,不会给机械臂带来过大的负载负担。考虑到月表存在静电吸附问题,所有与月壤接触的金属表面都做了特殊的抗静电涂层处理,避免细颗粒月壤粘附在筛网和料斗内壁上,导致采样量不足或者翻转卸料时残留过多的问题。
装置的运动副位置都采用了无油自润滑衬套,无需添加润滑脂即可在真空环境下长期工作,不会出现润滑脂挥发污染月壤样品的问题,也避免了低温环境下润滑脂凝固导致运动卡滞的故障。翻转机构的行程两端都设置了硬质限位块,限位块采用聚酰亚胺材质,可缓冲翻转到位时的冲击,避免冲击载荷传递到机械臂关节,影响机械臂的关节寿命。在设计阶段,研发团队针对月表的极端工况做了多轮仿真验证,包括随机振动仿真、热变形仿真、冲击载荷仿真,确保装置在发射段的强振动环境、着陆段的冲击环境以及月面工作的温差环境下都能可靠工作,不会出现结构失效或者运动卡滞的问题。筛网的开孔率经过优化,设置为62%,既保证了筛分效率,又不会因为开孔过大导致筛网结构强度不足,在刮取过程中遇到硬质石块卡滞时,筛网可承受最大300N的径向冲击力,不会出现网面变形凹陷的问题。两侧的气缸外部设置了金属防护壳,可避免月表的微陨石撞击或者月岩碎屑刮蹭损坏气缸缸筒,防护壳与料斗框架采用螺钉连接,维修更换时无需拆解整个采样头,可在舱外快速完成备件更换。这套装置除了应用在月球探测任务中,经过简单的接口适配和参数调整,也可应用在火星、小行星等其他地外天体的表层采样任务中,还可改造后用于地球表面极端环境下的松散物料采样作业,比如火山灰区域采样、极地冰碛物采样等场景,结构的通用性较强。
- 上一篇:宇航探测用月面表层采样执行装置结构
- 下一篇:宇航级月球表层采样执行机构设计

- 全部评论(0)

- 模板大小: 11.3 MB
- 售价:5金币
- 下载次数: 55
- 系统要求: Rendering,SOLIDWORKS,Rendering,Other
- 软件分类: 通用机械零部件