微信登录
 QQ登录


航天探测用月表采样执行机械臂结构


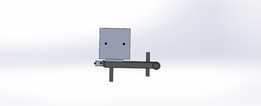
深空探测任务中,月表原位采样是获取月球地质演化信息、开展地外天体物质研究的核心执行环节,这套采样执行机构直接搭载于巡视器机械臂末端,承担月壤抓取、表层岩屑收集、样品暂存转移的核心功能,区别于大型钻取式采样设备,该结构主打轻量化表层采样作业,适配巡视器移动过程中的随机采样需求,不需要额外搭建着陆作业平台,可在巡视器驻停后直接开展作业。从结构布局来看,整套机构采用双摆臂铰接式构型,根部设置标准化安装法兰,法兰面预留四个对称布置的安装孔位,可直接匹配通用机械臂末端的快换接口,安装边界控制在120mm×120mm的方形区域内,不需要对原有机械臂末端结构做额外改造,铰接臂采用变截面槽型结构设计,在保证结构刚度的前提下尽可能削减整体自重,
臂段间采用耐磨衬套配合铰接销轴连接,铰接位置设置间隙补偿结构,避免真空环境下冷热交变导致的转动卡滞,末端采样斗采用敞口斜切构型,刃口做硬化处理,可顺利切入月表风化层完成样品舀取,采样斗内部设置导流挡边,避免机械臂回转过程中样品洒落。设计过程中优先考虑极端环境下的作业可靠性,所有运动副均采用固体润滑方案,避免液态润滑介质在真空高低温环境下失效,驱动单元集成于臂段内部,不额外占用外部安装空间,动力传递采用直连式布局,减少中间传动环节带来的回程间隙,保证采样动作的位置控制精度。作业时整套机构随搭载的机械臂移动至采样点位上方,通过双摆臂的协同转动调整采样斗的切入角度,刃口贴合月表后依靠臂部的下压力切入风化层,
单次采样可完成100ml以内的月壤或岩屑收集,采样完成后采样斗抬升回转,将收集到的样品转移至封装容器入口位置,整个动作流程不需要额外的辅助机构配合,可独立完成表层采样的全流程动作。结构选材上优先选用低密度高强度的航天常用铝合金材质,非受力位置做镂空减重处理,整体自重控制在1.2kg以内,不会给搭载的机械臂带来过大的负载负担,所有外露棱边均做圆角钝化处理,避免月尘在棱角位置堆积卡滞,铰接位置设置多层防尘密封结构,阻挡微细月尘进入运动副内部造成磨损,采样斗内壁做低表面能处理,减少月壤粘附残留,保证样品转移过程的回收率。不同于地面作业的工业机械结构,该采样机构的运动行程做了针对性优化,
双摆臂的转动角度范围覆盖从水平贴附月表到竖直抬升卸料的全区间,不需要机械臂末端做大幅度的姿态调整即可完成全流程作业,降低了机械臂的运动控制难度,同时在臂段的极限位置设置软限位结构,避免过转导致的结构磕碰损坏,安装法兰的定位基准面做了高精度平面加工,保证机构安装后的位置精度,末端采样斗的刃口平面与安装法兰基准面的平行度控制在0.1mm以内,保证采样切入时的刃口贴合度。在实际任务场景中,该结构可适配不同平整度的月表作业面,即使在存在15°以内倾斜的坡面位置,也可通过摆臂的角度调整保证采样斗顺利切入,不需要巡视器额外调整车身姿态,大幅提升采样作业的效率,同时结构整体的模块化程度较高,若出现故障可直接整体更换,不需要对整套机械臂系统进行拆解维护,适配深空探测任务的地面预装、在轨更换的作业需求。
- 上一篇:终结者T800人形仿生机械结构造型
- 下一篇:航天探测用月面采样执行机构结构设计

- 全部评论(0)

- 模板大小: 8.7 MB
- 售价:5金币
- 下载次数: 29
- 系统要求: SOLIDWORKS,SOLIDWORKS,Rendering,Other
- 软件分类: 工业机器人