微信登录
 QQ登录


航天探测用月面采样执行机构结构设计


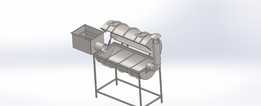
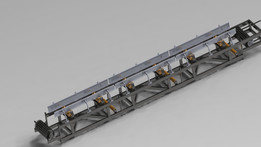
这套采样执行机构的设计,核心是适配月面低重力、高真空、大温差的极端作业环境,作为机械臂末端的作业单元,它不需要独立的行走或位姿调整能力,所有位姿变换都依托搭载的机械臂完成,因此在设计阶段首先做了重量冗余控制,整体框架采用镂空网板结构,在保证结构刚度满足采样冲击载荷要求的前提下,尽可能削减非承力部位的材料余量,降低机械臂末端的负载压力。从作业逻辑上看,这套机构的动力输入端设置在靠近机械臂连接法兰的一侧,通过单台动力源输出,经同步带轮组将动力分流到两个作业端:一端是铲挖式采样头,负责对月面表层松散月壤进行刮取、收集,另一端是斜向布置的钻取输送结构,可深入月面下一定深度获取次表层月壤样本,两种采样模式可通过动力切换机构独立运作,
也可配合完成表层与次表层样本的同步采集,避免多次调整机械臂位姿带来的定位误差与能耗浪费。在安装边界上,机构与机械臂的连接法兰采用标准的工业机器人末端接口尺寸,对接面的定位销孔与螺栓孔位公差控制在IT7级,保证安装后末端执行器的回转中心与机械臂法兰中心的同轴度误差不超过0.02mm,避免作业时出现偏载力矩损伤机械臂关节。整体外形呈折角布局,折角角度经过反复运动仿真验证,保证在机械臂的常规作业姿态下,采样头可垂直贴合月面,钻取结构可保持与月面呈合适的切入角度,不需要机械臂做过大范围的姿态调整即可完成不同深度的采样作业。采样头的集料仓内部设置有导流结构,刮取的月壤可顺着导流板直接进入样本存储舱,不会在机构内部残留,
避免不同点位的样本出现交叉污染;钻取结构的输送带上设置有等间距的挡料齿,可将钻取下来的次表层月壤向上输送到集料仓内,挡料齿的高度与间距根据月壤的内摩擦角参数设计,在低重力环境下也不会出现物料滑落的问题。两侧的护板除了承担结构防护作用,还集成了线缆走线槽,动力线、传感器信号线都可通过护板内部的线槽连接到机械臂内部的走线通道,避免线缆外露在月面环境中,被月尘磨损或者被温差交变导致的材料老化损伤。机构的所有转动部位都采用了自润滑轴承,不需要额外添加润滑介质,适配高真空环境下的长期作业需求,轴承的密封结构采用多重迷宫式设计,可阻挡月尘进入转动副内部,避免磨损失效。在功能验证阶段,这套机构通过了模拟月壤环境下的采样寿命测试,
可完成上千次采样循环无结构故障,采样深度、单次采样量都满足深空探测任务的指标要求,钻取结构的切入角度可根据月面硬度自动适配,遇到硬质岩层时可通过动力反馈调整进给压力,避免钻齿崩损。考虑到月面发射与着陆过程中的冲击载荷,机构的所有连接部位都采用了防松紧固件,框架的镂空结构经过拓扑优化,在冲击载荷下的应力集中系数控制在1.2以内,不会出现结构断裂或者变形的问题。整个机构的重心位置靠近机械臂连接法兰一侧,可有效降低机械臂作业时的转动惯量,提升位姿调整的响应速度与定位精度,在机械臂快速移动过程中也不会出现过大的晃动。
- 上一篇:航天探测用月表采样执行机械臂结构
- 下一篇:月表采样轮式取料执行机构结构设计

- 全部评论(0)

- 模板大小: 16.3 MB
- 售价:5金币
- 下载次数: 48
- 系统要求: SOLIDWORKS,SOLIDWORKS,Rendering,Other
- 软件分类: 工业机器人