微信登录
 QQ登录


定制化码垛机器人工作站集成设计方案


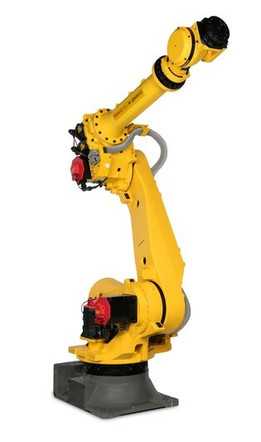
在快消品、仓储物流、新能源电池生产等需要大批量规整物料转运的产线末端,码垛作业长期存在人工作业强度大、码垛规整度一致性差、重复动作易引发职业损伤等痛点,这套集成化的码垛机器人单元正是针对这类场景做的定制化三维设计落地。整套单元的核心执行部件选用ABB IRB6700系列150kg负载、3.2m臂展的工业机器人,选型阶段就匹配了常规纸箱、袋装物料、电池模组等常见码垛对象的单垛重量与作业半径需求,避免了负载冗余带来的成本浪费,也不会因臂展不足导致工位覆盖存在死角。末端夹持器没有选用通用款夹爪,而是根据实际码垛物料的外形、承重特性做了定制结构,针对表面易刮花的工件做了接触面包胶处理,夹取行程可适配一定尺寸范围内的不同规格物料,
无需频繁更换末端执行器就能兼容多品类产品的码垛需求,减少产线换型的停机等待时间。配套的定制检查组件安装在机器人作业路径旁的固定支架上,集成了到位检测、姿态校验功能,当物料输送到待抓取位置时,检查组件会先确认物料的摆放角度、是否存在缺件破损,确认无误后再给机器人发送抓取信号,从源头避免错抓、漏抓导致的码垛坍塌问题。整套单元外围设置了定制化的安全围栏,围栏的高度、网孔规格都严格参照工业机器人安全防护规范设计,围栏的开门位置配套了安全联锁装置,一旦有人员违规闯入作业区域,机器人会立即触发安全停机,避免高速运动的机械臂对人员造成碰撞伤害,围栏的安装边界充分考虑了车间现场的通道预留需求,不会占用原有产线的物流通行空间。设计阶段做三维建模时,
特意将机器人底座的安装孔位、线缆走线槽、周边输送线的对接位置做了参数化关联,现场安装时可以根据实际地面平整度微调底座高度,所有动力线缆、信号线缆都通过预埋的走线槽布设,避免线缆外露被机械臂剐蹭,也让整个工作站的外观更整洁规整。整套单元的作业覆盖范围以机器人底座中心为原点,3.2m臂展覆盖的圆形区域内,预留了两个标准托盘位,机器人完成一个托盘的码垛作业后可自动切换到另一个托盘位作业,配合托盘自动输送机构可实现不间断连续码垛,无需停机等待人工更换托盘。夹爪的开合力度做了多档位参数适配,针对软包装物料调小夹持力度避免夹破包装,针对硬质重负载物料调大夹持力保证抓取稳定性,夹持器上还安装了掉料检测传感器,一旦抓取过程中出现物料滑落,
会立即触发停机报警避免后续作业碰撞。安全围栏的设计还预留了维护窗口,日常点检时不需要拆除整段围栏,打开维护窗口就能完成机器人关节润滑、传感器校准等常规维护操作,降低后期运维的工作量。整个工作站的布局没有采用对称式的死板设计,而是根据现场物料的来向、成品垛的出库方向做了偏置布局,让物料从进入工作站到完成码垛出库的路径最短,减少机器人的无效空行程,提升整体作业节拍。建模过程中对所有运动部件做了干涉仿真验证,模拟机器人在最大臂展、极限姿态下的运动轨迹,确认夹爪、机器人臂体不会和围栏、检测支架、输送线等固定部件发生碰撞,所有安装紧固件的位置都预留了足够的扳手操作空间,现场装配时不会出现工具无法伸入拧紧紧固件的问题。机器人底座的承重设计充分考虑了高速运动时的动载荷,底座下方配置了可调式减震垫铁,可抵消机器人高速启停时产生的震动,避免长期震动导致底座固定螺栓松动,也减少震动对周边检测元件精度的影响。配套的检查组件还可对接产线的MES系统,实时上传码垛数量、物料异常记录等数据,方便生产管理人员统计产能、排查物料不良的原因。整套单元的设计没有堆砌冗余功能,所有结构、配置都围绕实际码垛作业的效率、安全、稳定性需求展开,三维模型完整还原了所有部件的装配关系,可直接用于现场安装指导、方案展示以及后续的运维拆解参考。

- 全部评论(0)

- 模板大小: 112.65 MB
- 售价:5金币
- 下载次数: 426
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人