微信登录
 QQ登录


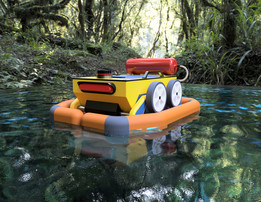
零接触自动递送履带式移动机器人


这款移动递送设备的核心应用场景,集中在传染病管控、自然灾害应急处置这类存在人员接触风险的特殊作业环境,核心用途是替代人工完成物资、样本、生活保障品的点对点转运,从物理层面切断接触式传播路径,降低一线作业人员的暴露风险。设备采用轮履复合行走结构设计,区别于纯履带或纯轮式方案,摆臂式履带轮组可在铺装路面、碎石路、浅阶障碍、草地等多种非结构化地形下保持通行能力,摆臂的铰接点位置经过反复校核,既保证越障时履带与障碍面的贴合度,也避免摆臂摆动过程中与上部货舱壳体发生运动干涉。上部货舱采用大容积方正腔体设计,舱体外壳做了圆弧过渡处理,既减少磕碰风险,也便于后续做消杀清洁,舱体内部预留了通用置物空间,可根据配送需求加装隔板、保温层或者样本固定架,
适配不同类型物资的转运需求。前部的双环形视觉模组集成了环境感知、状态指示功能,环形灯带可在作业过程中显示设备运行状态,避免现场人员误判设备动作。行走系统的驱动轮、导向轮与摆臂结构做了集成化设计,驱动电机内置在轮组内部,减少外部传动结构的裸露,降低复杂环境下杂物卡滞传动部件的概率。设备整体外廓尺寸控制在小型移动平台范畴,可顺利通过常规住宅楼道门、医院病区通道门、临时安置点的狭窄通道,转弯半径经过优化,可在狭小空间内完成调头、转向动作,不需要额外预留过大的操作空间。底盘离地间隙经过多轮仿真验证,既保证过坎、过积水路段时不会剐蹭底盘电池与控制模块,也不会因为重心过高导致爬坡、越障时发生侧翻。上部货舱的安装接口采用快拆式设计,
可根据不同作业场景快速更换为消杀模块、巡检模块,拓展设备的适用范围,不需要对底盘结构做额外改动。设备的控制模块预留了远程操控接口,可通过局域网或者专用网络实现远距离操作,作业人员不需要进入风险区域即可完成全流程配送操作,设备的行走速度可根据地面情况做无级调节,在平整路面可保持较高行进效率提升配送速度,在复杂地形可降低速度保证行驶稳定性。
- 上一篇:指环铭文艺术装饰立体造型设计
- 下一篇:薄款三层翻斗式入户储鞋柜结构设计

- 全部评论(0)

- 模板大小: 32.01 MB
- 售价:5金币
- 下载次数: 174
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件