微信登录
 QQ登录


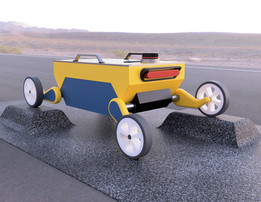
可变形水陆两栖救灾运输机器人结构设计


在洪涝灾害应急救援场景中,常规轮式、履带式运输装备往往因路面被水体淹没、泥泞塌陷而完全丧失通行能力,冲锋舟等水上载具又无法直接跨越水陆交界的浅滩、碎石障碍完成陆地段的物资投送,一线救援的物资转运断点长期存在。这款可变形两栖运输机器人的设计,正是瞄准这一实际工程痛点,从通行逻辑层面重构了救灾运输装备的构型思路。
从功能特性来看,该机器人采用可切换的行走构型,陆地状态下依靠轮组配合低重心底盘实现平稳行驶,底盘离地间隙经过反复校核,能够跨越常见的路缘石、倒伏树枝、碎石堆等灾后路面障碍,轮组的接地比压控制在较低区间,避免在泥泞松软路面出现陷车问题;进入水域后,行走机构可切换为划水推进模式,轮组外缘的拨水结构能够提供足够的前进推力,同时底盘的密封结构经过防水设计,可在一定深度的静水环境下稳定行驶,不会出现电路、传动结构进水失效的问题。
设计过程中,团队没有采用传统两栖装备“船体+轮组”的冗余构型思路,而是通过结构变形实现水陆两种工况的功能复用,大幅降低了整机自重,提升了有效载荷占比。整机的外形尺寸经过边界校核,宽度控制在常规人行步道、小区单元门的通行宽度以内,能够顺利进入狭窄的受灾居民区域完成物资配送,整机高度在变形切换过程中不会出现大幅变化,避免在低矮空间通行时出现卡滞。底盘的安装边界预留了标准的物资挂载接口,可根据救援需求快速更换载物筐、急救箱托架、应急照明模块等不同功能组件,不需要对主体结构进行二次改装。
在结构细节处理上,传动系统采用集中式动力输出配合离合切换机构,不需要为陆地、水上行驶分别配置独立动力源,减少了故障点;整机的重心在两种行驶模式下都保持在底盘几何中心附近,水面行驶时不会出现侧翻风险,陆地爬坡时也能保证足够的抓地力。外壳采用流线型设计,水面行驶时可有效降低水流阻力,陆地行驶时也能减少树枝、杂物对底盘结构的剐蹭,所有外露的连接部件都做了防锈防腐处理,能够适应灾后污水、泥沙混杂的恶劣使用环境。

- 全部评论(0)

- 模板大小: 61.57 MB
- 售价:5金币
- 下载次数: 51
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人