微信登录
 QQ登录


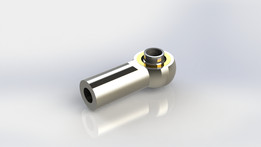
兼容乐高EV3钢球的球脚轮安装连接构件

在教育机器人、小型桌面移动载具的结构搭建场景中,万向支撑轮的适配性一直是影响底盘行走平顺性的核心细节,尤其是采用标准乐高搭建体系的小型移动装置,常规市售脚轮往往存在安装孔位不匹配、支撑高度偏差、转动卡滞等问题,这款适配79英寸钢球的球脚轮安装连接件,正是针对这类搭建场景的定向结构设计。
从实际使用场景来看,该构件主要承担小型移动底盘的从动万向支撑功能,区别于常规带支架的万向脚轮,它采用嵌入式钢球作为滚动体,接触地面的滚动部分为整颗光滑钢球,转向时不存在常规脚轮的支架摆臂回转间隙,在小尺寸底盘上使用时,直行过程中不会出现因轮架偏摆带来的走偏问题,转向时阻力更小,尤其适配乐高EV3体系下的小型竞赛机器人、桌面演示装置的底盘搭建,也可用于小型自动化检测设备的底部辅助支撑,弥补主动驱动轮之外的支撑点空缺,保证整机放置的平稳性。
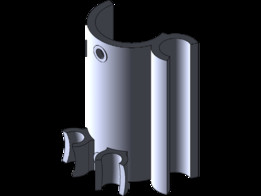
设计层面上,构件整体分为上部安装固定板与下部球窝容纳腔两个核心部分,上部安装板采用带圆角的矩形平板结构,板面上预留的多个通孔完全匹配乐高标准梁的孔位间距,既可以通过标准销钉直接与乐高结构梁锁紧固定,也能适配常规M3规格螺丝在非乐高体系的小型结构架上安装,安装板上的大直径中心孔为钢球的装配预留操作空间,装配时可从板体上方直接将钢球压入下部球窝,无需额外的分体压盖结构,减少装配零件数量。下部球窝采用半包式结构,球窝内壁的弧度与适配钢球的球面完全贴合,包裹范围超过钢球直径的二分之一,既保证钢球不会从窝体内脱落,又预留足够的球面突出量,确保钢球与接触面的有效接触,球窝侧壁开设的多个缺口一方面是为了减少注塑成型时的壁厚不均问题,避免冷却过程中出现缩痕,另一方面也能在钢球滚动时排出窝内积存的细小灰尘碎屑,减少滚动过程中的卡滞风险,长期使用时无需频繁拆解清理。
安装边界方面,上部安装板的平面度控制在0.1mm以内,保证安装后与底盘梁面完全贴合,不会出现安装倾斜导致的钢球单点受力问题;安装板厚度经过反复校核,在采用常规工程塑料成型时,锁紧销钉或螺丝后不会出现板体弯曲变形,球窝的深度经过精确计算,装配后钢球突出安装板底面的高度,与乐高体系下常规驱动轮的安装高度完全匹配,组装后底盘平面保持水平,不会出现一头高一头低的倾斜问题,不需要额外加装垫片调整高度。实际使用过程中,钢球在球窝内可实现全角度自由转动,直行时随底盘行进方向滚动,转向时随底盘转向角度自动调整滚动方向,不存在转向死点,在平整桌面、PVC地板、哑光瓷砖等常见的室内使用场景下,滚动阻力远小于常规的塑料小脚轮,不会出现转向时的拖拽痕迹,也不会因为轮架卡滞导致底盘行走轨迹偏移。
从结构强度角度考虑,整个构件采用等强度设计思路,安装板与下部球窝的衔接位置做了圆弧过渡处理,避免应力集中,在承受1kg以内的垂直载荷时,衔接位置不会出现断裂变形,完全覆盖乐高EV3体系下常规移动机器人的整机重量范围,球窝内壁的表面粗糙度控制在合理范围,既不会因为过于粗糙增大钢球滚动阻力,也不会因为过于光滑导致钢球在窝内出现打滑空转,保证滚动过程的平顺性。不同于常规脚轮需要额外安装轮架、铆钉等多个零件,该构件仅需搭配对应尺寸的钢球即可完成脚轮功能的组装,零件数量少,装配流程简单,在批量搭建教育机器人套件时,能大幅减少装配工时,也降低了小零件丢失导致的功能失效风险。

- 全部评论(0)

- 模板大小: 460.93 KB
- 售价:5金币
- 下载次数: 119
- 系统要求: STEP / IGES,SOLIDWORKS
- 软件分类: 通用五金配件