微信登录
 QQ登录


受Cassie启发的双足敏捷行走机器人结构
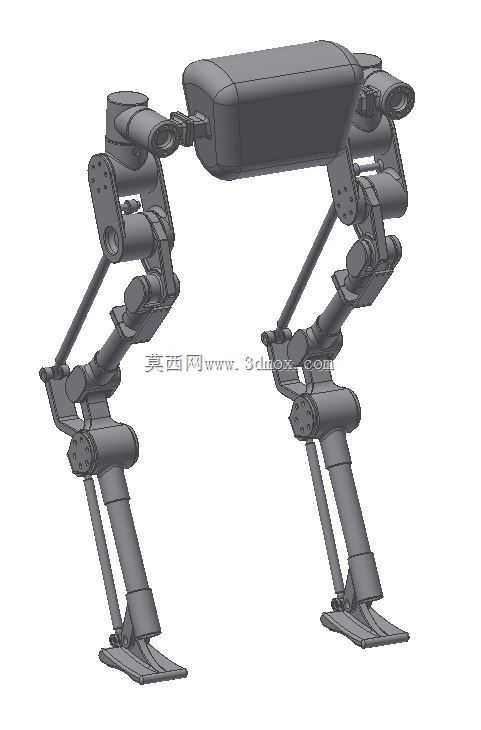
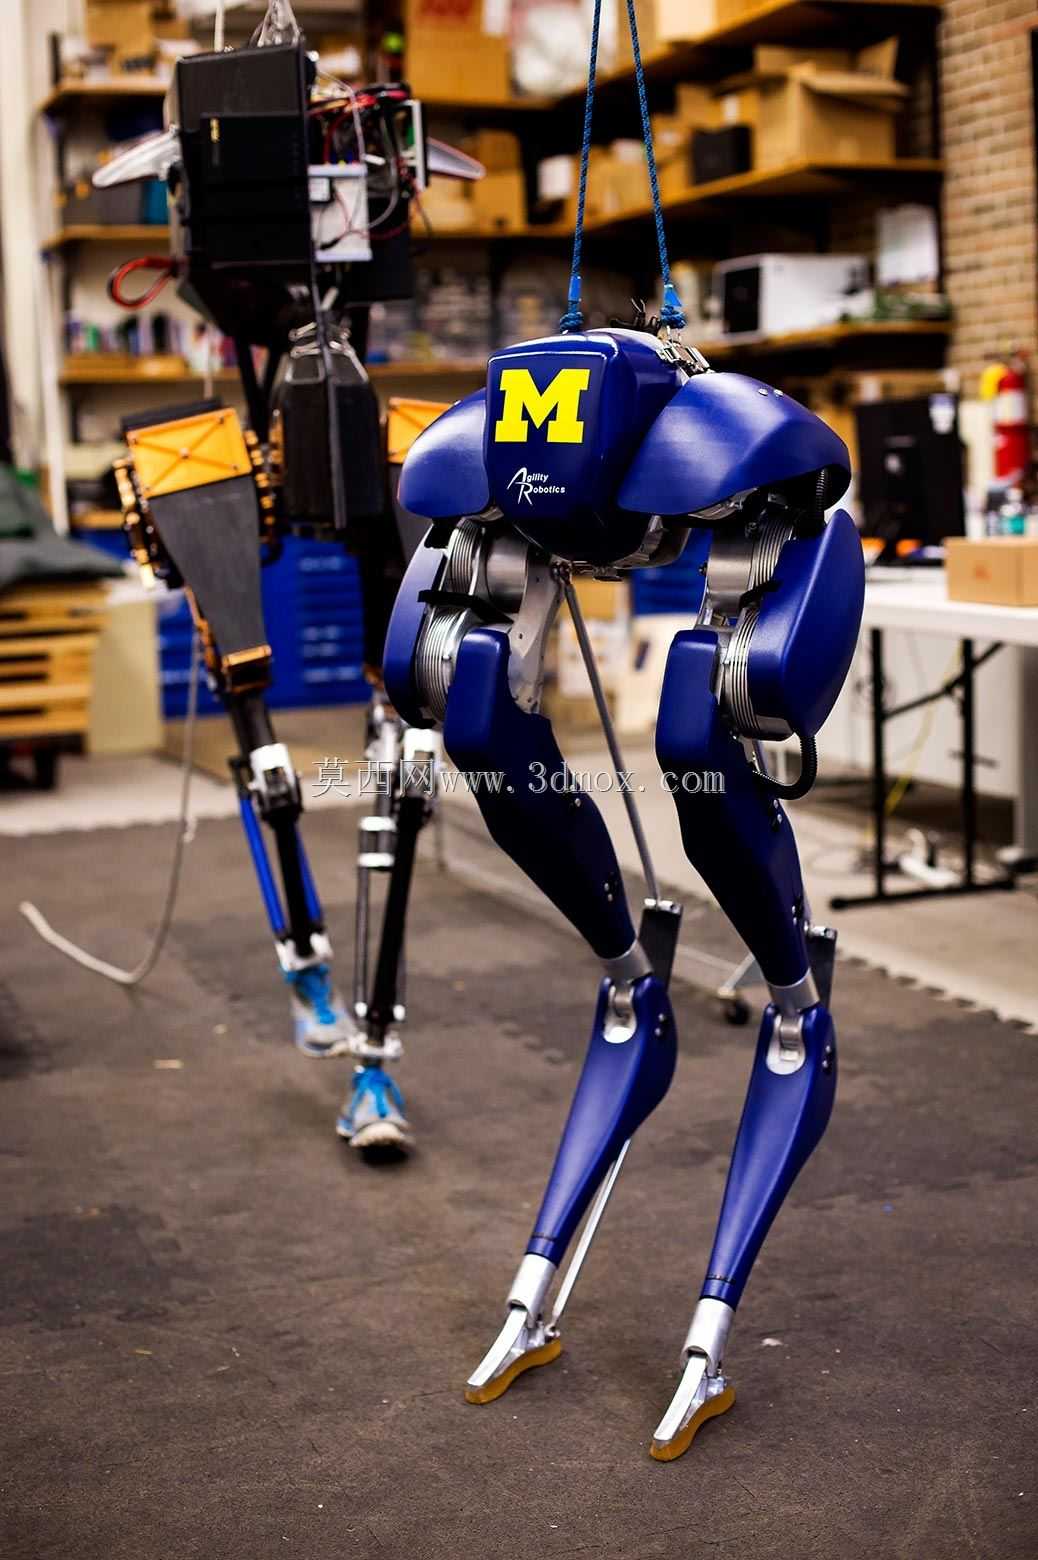
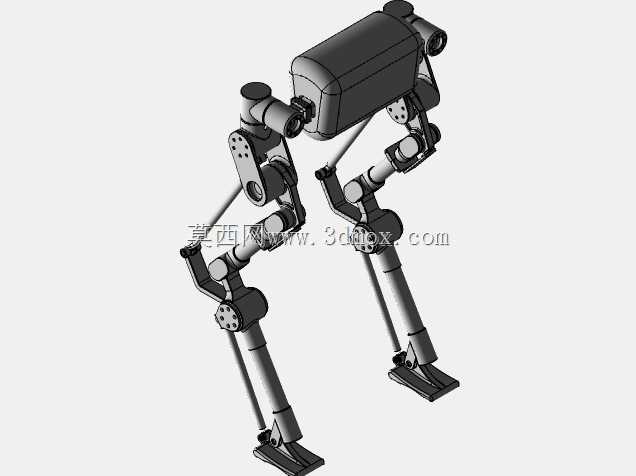
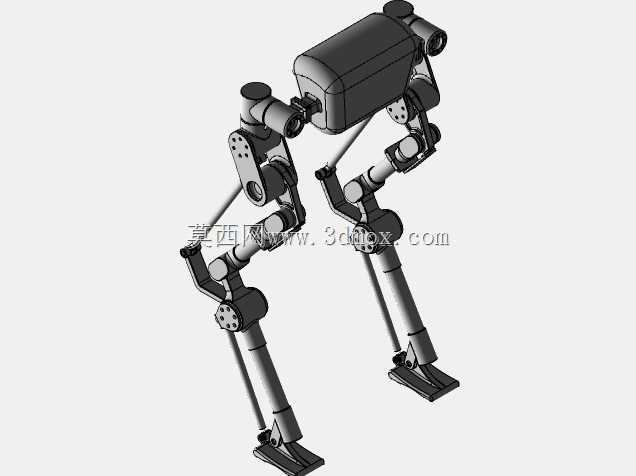
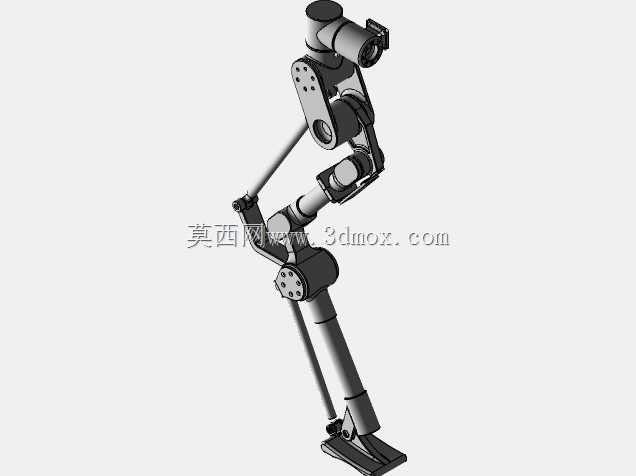
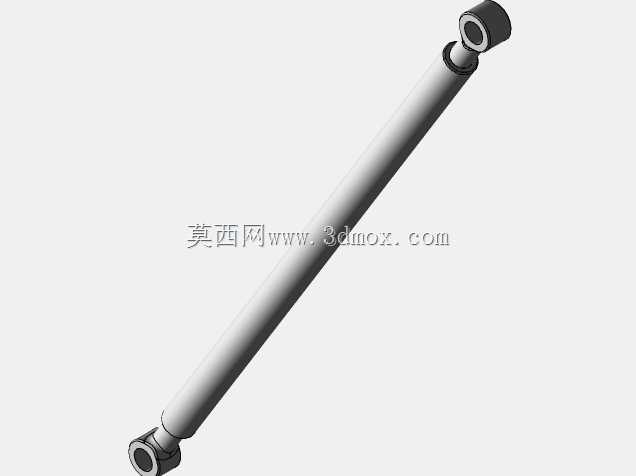
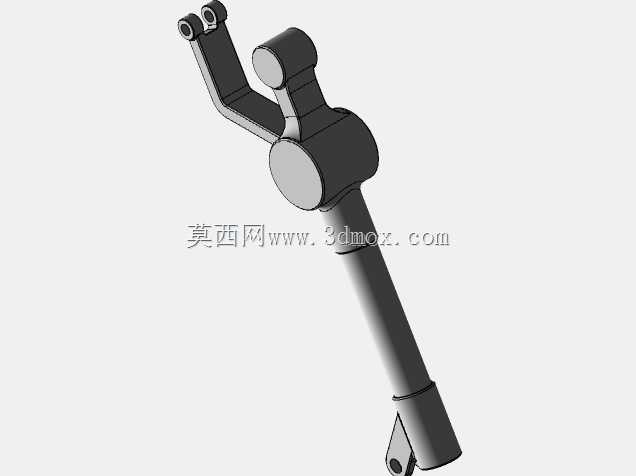
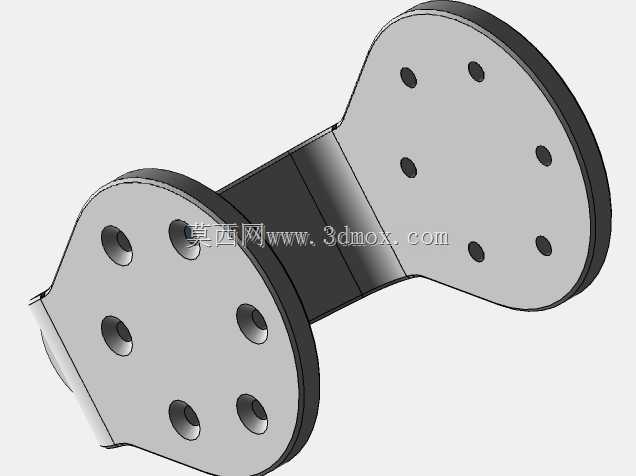
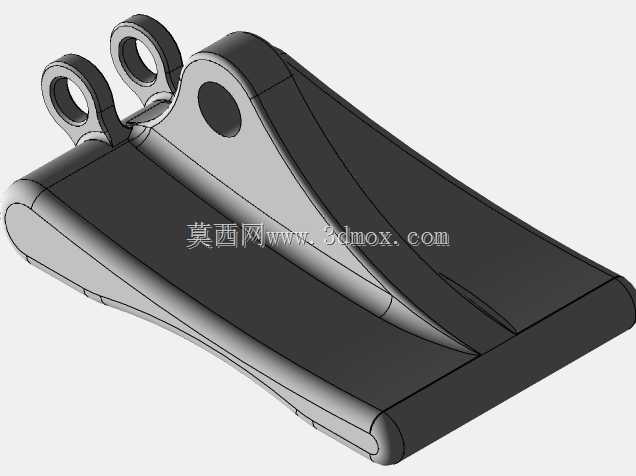
这款双足行走机构的设计参考了经典Cassie机器人的构型逻辑,核心面向足式机器人的行走算法验证、仿生运动学研究场景,可作为高校机器人实验室、足式机器人研发团队的原理验证载体,用于测试不同步态算法、腿部力控策略在非结构化地形下的通过表现,也可作为仿生机械结构教学的演示样件,帮助学习者理解串联弹性驱动、腿部逆运动学解算的实际落地形式。
从功能特性来看,该机构采用了典型的仿生腿部构型,单腿设置多组转动关节,分别对应髋关节的俯仰、侧摆自由度,膝关节俯仰自由度以及踝关节的辅助随动自由度,关节之间通过连杆结构实现运动耦合,能够模拟人类与动物行走时的腿部屈伸、重心转移动作,相比轮式、履带式移动机构,可适应台阶、碎石路、斜坡等非平整地面,在灾后搜救、复杂地形巡检场景下具备独特的通行优势。腿部末端设置了平板式足端结构,增大与地面的接触面积,降低行走过程中的足端比压,同时为足端力传感器的安装预留了安装平面,可直接加装六维力传感器实现地面接触力的实时采集,为力控行走算法提供数据输入。
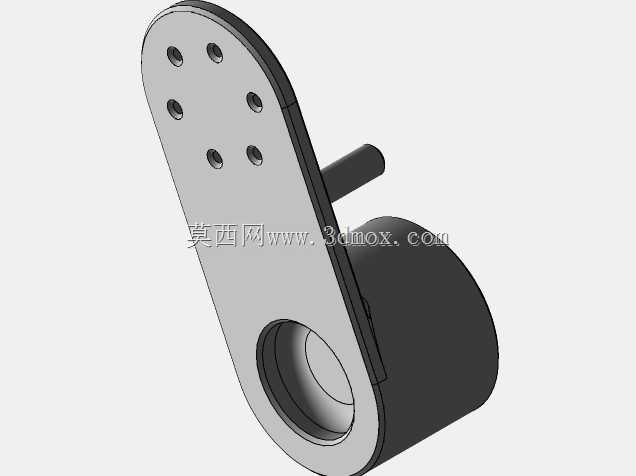
设计思路上,该构型没有完全复刻原版Cassie的全部细节,而是做了面向原理验证的简化处理,将原版部分复杂的差动轮系驱动结构简化为同轴独立关节,降低了建模与装配的复杂度,同时保留了核心的腿部运动学耦合关系,保证运动范围与原版构型保持一致。髋关节处采用了偏置式的关节布置,将驱动部件的重心向机体中心方向收拢,降低腿部运动时的转动惯量,提升动态响应速度;膝关节处设置了机械硬限位结构,避免关节过伸造成的结构损坏,同时限位位置匹配人体行走时的膝关节最大屈伸角度,保证步态规划时的运动范围符合实际生物运动特征。连杆之间的铰接处全部采用标准转动副设计,预留了轴承安装位与轴系固定结构,实际加工时可直接选配深沟球轴承降低转动阻尼,保证关节运动的顺滑性。
从安装边界与尺寸逻辑来看,机体主体采用了一体化的舱体结构,内部预留了充足的安装空间,可容纳驱动控制器、电池、惯性测量单元等核心电控部件,舱体顶部为平面安装面,可根据需求加装视觉传感器、激光雷达等环境感知模块,拓展机器人的环境感知能力。单腿的完全伸展高度与屈曲高度的比例控制在1.8:1左右,可实现20厘米以上的抬腿高度,满足常规台阶、障碍的跨越需求;足端的接地面积经过核算,在整机重量控制在30公斤以内的情况下,硬质地面行走时不会出现足端下陷问题。左右双腿采用完全对称的结构设计,零部件通用率达到90%以上,降低了后续加工、备件替换的成本,双腿在机体上的安装间距经过优化,既保证行走时的侧向稳定性,又避免间距过宽造成的运动干涉,侧摆关节的运动范围设置为内外各15度,可实现行走时的重心侧移,满足动态平衡行走的调整需求。
在结构细节处理上,所有连杆的截面都采用了变厚度设计,在关节受力较大的位置做了局部加厚处理,非受力区域做了减重挖槽,在保证结构刚度满足动态行走冲击要求的前提下,尽可能降低腿部的整体重量,减少驱动单元的负载。关节处的走线全部采用内部走线设计,在连杆内部预留了穿线孔,避免行走过程中线缆外露被剐蹭损坏,同时也让整体外观更加整洁。该结构可直接用于运动学仿真验证,在多体动力学软件中添加驱动、接触参数后即可模拟不同步态下的关节受力、整机稳定性表现,为后续的实物加工、驱动选型提供数据支撑,也可作为二次开发的基础构型,在其基础上添加更多自由度、更换驱动形式,衍生出不同负载等级、不同尺寸规格的双足行走机器人产品。
- 上一篇:双指平行夹持式机器人气动抓手结构
- 下一篇:码垛机器人末端吸盘夹爪结构设计

- 全部评论(0)

- 模板大小: 22.67 MB
- 售价:5金币
- 下载次数: 276
- 系统要求: Autodesk Inventor,STEP / IGES,Rendering
- 软件分类: 工业机器人