微信登录
 QQ登录


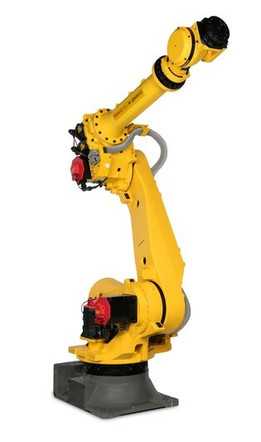
发那科M-900iB大负载六轴工业机械手


这款重载六轴机械臂的有效载荷达到360公斤,作业半径覆盖2.65米范围,在汽车整车焊装线、重型铸件搬运、大型家电壳体码垛这类需要大负载长行程的工位上适配性极强。从结构设计来看,整机采用高刚性铸铁底座配合大截面关节臂结构,J1轴回转支撑采用交叉滚子轴承设计,能够承受大负载下的倾覆力矩,避免高速启停时的臂体抖动,底座安装孔位按照通用重载工业机器人标准布局,现场安装时可直接匹配现有预埋地脚板,不需要额外定制过渡安装板。J2、J3轴的平衡缸采用氮气蓄能配合液压阻尼结构,在大臂俯仰动作时能够抵消臂体与负载的自重力矩,降低关节伺服电机的持续输出扭矩,延长传动部件使用寿命,臂体内部走线路径采用分段式拖链设计,所有动力线缆、信号线缆从底座内部穿入,
沿关节空腔排布到末端法兰,避免外部走线在高速回转时出现剐蹭、拉扯断线的问题。末端法兰采用标准ISO接口,可直接适配重型焊钳、真空吸盘组、夹爪等不同工装,法兰端面预留了气路与信号接口的安装位,不需要额外在臂体外部布设管线。从作业边界来看,J1轴可实现360度全周回转,J2、J3轴的俯仰范围覆盖从底座近区到2.65米最远点的全空间,在工位布局时,只要预留出臂体回转的安全半径,就可以覆盖多台周边设备的上下料作业,比如在机床加工工位,单台该型机械臂可同时服务3到4台大型加工中心的工件上下料,替代人工完成重型铸件的转运、翻转、装夹动作,降低重体力岗位的人工劳动强度,同时提升上下料的定位精度,避免人工吊装时的工件磕碰问题。在焊装工位使用时,
可搭载重型伺服焊钳完成车身侧围、底板等大部件的点焊作业,臂体的高刚性结构能够保证焊钳加压时的位置稳定性,减少焊点点位偏差。建模过程中完整还原了各关节的运动限位结构、传动部件的安装位置、臂体的加强筋布局,可直接用于产线布局仿真、干涉检查、离线编程的参考,也可作为重载机器人结构设计的参考样本,各关节的配合间隙、密封结构都按照实际设备的装配关系还原,能够直观呈现设备的实际运动状态与安装空间要求。
- 上一篇:履带式光伏板自主清洁作业机器人
- 下一篇:六自由度带夹爪伺服机械臂结构设计

- 全部评论(0)

- 模板大小: 54.59 MB
- 售价:5金币
- 下载次数: 1187
- 系统要求: STEP / IGES,SOLIDWORKS,Rendering
- 软件分类: 工业机器人