微信登录
 QQ登录


迷宫探测差分移动机器人结构


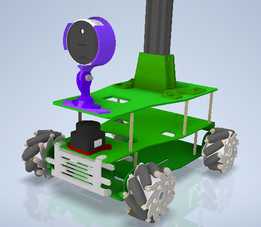
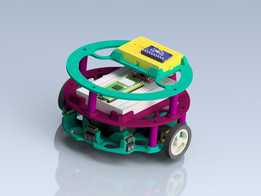
该作品呈现的是一套面向二维墙壁迷宫探测任务的小型差分移动机器人结构,整体围绕低成本传感器布置、紧凑底盘承载和现场调试便利性展开。机器人采用左右轮独立驱动的差分运动形式,通过两轮转速差实现直行、转弯、原地转向和姿态修正,适合在通道宽度有限、转角频繁的迷宫环境中运行。与阿克曼转向或全向轮方案相比,差分底盘的控制逻辑更直接,机械传动链更短,对地面平整度的要求也相对宽松,在教学实验、算法验证、传感器融合测试以及小型自主导航平台开发中具有较高实用性。
从结构布局看,车体下层承担动力、电池和主控安装,上层布置多组距离感知元件。前端可见多枚超声波模块,分别朝向正前方及左右斜侧方向,用于检测墙面距离、路口开口和死胡同边界;红外传感器可作为近距补充,在超声波反射不稳定或通道尺寸较窄时提供近距离触发信号。多方向传感器并非简单堆叠,而是通过支架形成不同探测角度:正向模块负责判断前方是否可通行,侧向模块用于贴墙行走时维持安全间距,斜向模块则有助于在拐角处提前识别通道转折。这样的布置能够减少单一传感器盲区,使迷宫遍历、左手法则、右手法则或路径记忆算法获得更稳定的输入。
底盘框架采用板件与支架组合的方式,安装孔位预留较充分,便于调整轮距、传感器高度和电控模块位置。驱动轮位于车体中部两侧,配合后部或底部支撑点形成稳定支承,在转向时可降低卡滞风险。车轮与电机的连接位置需要保证同轴度,避免两轮直径偏差或轴线偏斜造成里程计误差累积;结构设计中还应关注轮胎与地面的接触状态,过软的轮胎会增加转向阻力,过硬的轮胎则可能在光滑桌面或实验台面上打滑。对于迷宫类应用,车体宽度应明显小于迷宫通道宽度,两侧留出传感器探测和安全避让余量;前端传感器支架不宜过度外伸,否则会造成车体实际通过边界与控制模型不一致,在直角转弯时触碰墙体。
外形尺寸方面,这类小型机器人通常以桌面级实验通道为边界,底盘长宽控制在便于单手搬运和调试的范围内,上层传感器高度根据墙面反射效果确定。安装边界不仅包含车体自身轮廓,还应考虑线束弯曲半径、电池插拔空间、开关操作空间以及传感器探头前方的无遮挡区域。模型中导线沿车体边缘和支架间隙布置,实际装配时应将动力线与传感器信号线分开梳理,减少电机启停对微弱回波信号的干扰。主控板、驱动板和电源模块的固定面需要保留散热间隙,不能为了追求紧凑而将发热器件紧贴封闭壳体。
设计思路上,该机器人强调“测试模式”下的可观测性和可修改性。前端模块化支架允许更换传感器类型,上层平台可增加摄像头、蓝牙通信模块或简单指示装置;底盘孔阵结构适合反复调整元器件位置,便于在不同迷宫墙高、不同通道宽度和不同地面材料下进行对比试验。结构工程师在建模时需要把传感器探测锥角、车轮包络、最小转弯半径、线束接口和维护拆卸顺序一并纳入装配约束,而不是只完成静态外观。软件调试阶段,车体尺寸参数会直接影响栅格地图坐标和避障阈值,因此三维模型中的安装位置应尽量与实车一致。
在实际用途上,该平台可用于高校机器人课程、嵌入式控制实验、路径规划算法演示和青少年科创项目,也可作为多传感器导航小车的机械基础版本。其核心价值不在于复杂外壳,而在于把差分驱动、多向测距、贴墙导航和迷宫决策整合到一个可加工、可装配、可迭代的结构中。后续优化可围绕轮式编码器安装、传感器标定、底盘轻量化以及上下层快拆结构展开,使机器人在重复试验中保持稳定的几何基准和维护效率。
- 上一篇:校园机器人俱乐部致谢纪念摆件结构设计
- 下一篇:迷宫解算差速移动机器人结构设计

- 全部评论(0)

- 模板大小: 15.28 MB
- 售价:5金币
- 下载次数: 35
- 系统要求: Autodesk Inventor,Rendering
- 软件分类: 机器人