微信登录
 QQ登录


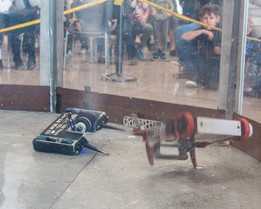
三轮全向驱动垂直旋转格斗机器人


格斗机器人作为竞技装备领域的特殊分支,其结构设计始终围绕抗冲击、动力输出与操控灵活性三大核心展开,Omni Seven v2这款三轮全向驱动垂直旋转格斗机器人,正是针对擂台对抗场景迭代优化的典型装备,主要应用于机器人格斗赛事、机械对抗性能测试以及高校机械工程专业的竞技教学实训场景,核心用途是在封闭擂台内完成高速机动、武器击打与对抗防护,通过垂直旋转武器的动能输出实现对抗制胜。
从实际功能特性来看,这款机器人采用三轮完整驱动的全向移动架构,区别于传统两轮差速或四轮转向方案,全向轮布局可实现擂台内任意方向的平移、原地转向与斜向机动,无需调整车身朝向即可快速规避对手攻击或抢占击打站位,操控响应延迟更低,在狭小擂台空间内的走位灵活性优势显著。武器系统采用垂直旋转器构型,与Battlebots赛事中Ominous机型的技术路线同源,依靠高速旋转的硬质武器件积蓄动能,接触对手时瞬间释放冲击力,可有效撕裂对手装甲、破坏行走机构;v2版本针对初代机型的实战短板完成了多项迭代,武器组件升级为4部分钢坯铝轮毂电机,扭矩传递路径更短,动力损耗更低,搭配直径5.5英寸的AR600武器盘,相比初代滑轮驱动方案,武器启动速度更快、运转稳定性更强,武器运转时长从4秒提升至6秒,击打动能输出窗口翻倍,同时新增的4130材质耳朵结构,可在武器磕碰地面或擂台边界时自动扶正机身,避免武器卡滞导致整机失能。
防护结构设计上,机身搭载钛合金装甲,钛合金材料具备高比强度、高冲击韧性的特点,可有效抵御对手垂直武器的直接冲击,吸收击打动能,避免内部动力、电控模块被直接击穿;初代机型曾出现装甲安装不当导致受冲击后撕裂的问题,v2版本优化了装甲的安装固定点位与连接方式,装甲与机身框架的连接强度提升,同时重新设计了底盘结构,将钛模块直接集成在底盘内部,既压缩了整机高度、降低了重心,减少对抗中被掀翻的概率,也为轮毂电机、电控模块等电子设备腾出了更多安装空间,底盘内部布局更紧凑,整机配重更均衡。行走驱动系统方面,初代采用Propdrive 2836驱动的滑轮驱动器,受预算限制曾出现传动可靠性问题,v2版本重新梳理了传动路径,滑轮传动的张紧结构、皮带选型均做了强化,动力从电机输出到全向轮的传递效率更高,长时间高速机动下不易出现皮带打滑、断裂的故障;裸露的轮体做了弯曲造型优化,可更好地保护脆弱的轮毂部件,避免对手武器直接击打轮轴导致行走失效。
从外形尺寸与安装边界来看,整机属于3磅级格斗机器人,整体尺寸适配小型格斗擂台的参赛要求,机身轮廓紧凑,全向轮的安装位置超出机身主体边缘,既保证了全向移动的轮体接触面积,也在轮体外侧形成了第一道防护缓冲;武器盘的旋转半径严格控制在机身边界内,避免机动过程中武器误碰擂台地面或自身行走部件;装甲采用分段式安装,各装甲块的安装孔位与机身框架的预埋螺母一一对应,装配时无需额外焊接,维护拆卸便捷,赛事中场休息时可快速更换受损装甲或武器部件;底盘内部的电子设备安装区预留了标准安装孔位,电机、电调、电池的布置间距兼顾散热与配重,重心控制在机身几何中心附近,高速旋转武器启动时的整机振动更小,行走稳定性更强。
设计思路上,这款机型完全以实战对抗需求为核心,没有冗余的外观装饰结构,每一处构型都服务于机动、防护与击打三大核心性能:全向轮布局解决了传统格斗机器人转向半径大、走位不灵活的痛点,垂直旋转武器平衡了击打威力与结构复杂度,钛合金装甲与集成式底盘在控制整机重量的前提下最大化防护能力,轮毂电机直驱武器的方案减少了中间传动部件,降低了故障点,整体结构既满足赛事的重量、尺寸规则要求,也兼顾了加工装配与后期维护的实操性,对于小型格斗机器人的结构设计、动力匹配与防护优化具备较高的参考价值。

- 全部评论(0)

- 模板大小: 46.76 MB
- 售价:5金币
- 下载次数: 142
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人