微信登录
 QQ登录


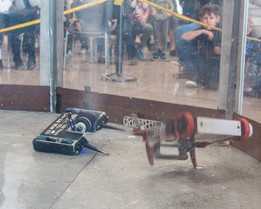
12/15磅级格斗竞技对战机器人结构


这款格斗竞技机器人的结构设计,完全围绕擂台对战的实际工况展开,所有布局都优先考虑对抗中的结构可靠性与攻击有效性。底盘采用通用化模块化设计思路,预留了充足的安装接口,可根据不同赛事的重量级别要求,快速调整配重块位置、更换不同规格的武器模块,适配12磅到15磅区间的参赛重量要求,安装边界严格控制在赛事规则限定的尺寸范围内,赛前检录无需额外做结构裁切。行走驱动部分采用双电机独立驱动布局,选用高扭矩驱动电机搭配钢坯传动轴,取消了传统设计中易受冲击失效的机械棘轮结构,改用主动式SRiMech行走传动方案,在被对手掀翻、姿态倒置的情况下依然可以保持动力输出,快速调整姿态回到对战状态,避免因姿态失控被裁判读秒淘汰。前端攻击模块采用加长型叉齿结构,
叉齿采用高强度合金钢加工,刃口做了硬化处理,既可以插入对手底盘下方完成掀翻动作,也可以配合顶部的旋转武器完成撕扯攻击。顶部旋转武器的齿轮减速系统经过重新匹配传动比,在保证输出扭矩足够破坏对手装甲结构的同时,将武器启动转速控制在安全区间,避免启动瞬间电流过大烧损驱动电调。整机的装甲布局采用倾斜式安装设计,所有外露的结构件都做了倒角处理,可有效偏转对手的攻击冲击力,避免正面硬扛冲击造成内部结构件变形;电气元件全部布置在底盘中部的封闭舱内,走线全部走结构件内侧的预留线槽,避免对战中导线被对手武器切断造成整机失能。设计过程中针对前代机型在测试与实际对战中暴露的问题做了针对性优化,比如调整了电池仓的固定方式,采用快拆锁扣结构,
可在赛前一分钟快速完成电池更换,调整了武器轴的支撑跨距,减少高速旋转时的轴系跳动,降低轴承的异常磨损概率。整机的重心严格控制在底盘几何中心偏前的位置,既保证前端攻击时的下压力足够,也避免加速、急停时出现翘头失稳的情况,所有连接螺丝都采用防松止退设计,承受连续冲击时不会出现连接件松脱的问题。

- 全部评论(0)

- 模板大小: 72.44 MB
- 售价:5金币
- 下载次数: 114
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人